Échelonnement et systèmes à paramètre : contrôle de maths en L1
Voici un contrôle de maths en L1 sur le thème « échelonnement et systèmes à paramètre », avec son barème et un corrigé détaillé.
Ce contrôle continu d’une heure trente évalue le chapitre sur le pivot de Gauss, au cœur de l’algèbre du premier semestre. D’abord, vous échelonnerez un système à quatre inconnues pour séparer les inconnues principales des inconnues secondaires. Ensuite, un système dépendant d’un paramètre sera discuté cas par cas, puis chaque cas sera relié à une configuration de trois plans de l’espace. Deux exercices portent aussi sur les matrices : produits, relation polynomiale et inverse par le pivot. Enfin, un problème de flux dans un réseau de rues demande de traduire une situation concrète en système, puis d’en tirer des conclusions pratiques. Faites ce sujet avant le partiel d’algèbre, une fois le chapitre terminé.
Ce qu’évalue le contrôle : échelonnement et systèmes à paramètre
L’essentiel du sujet
- NiveauL1
- Durée1 h 30
- Calculatriceinterdite
- Barèmesur 20
Chapitre : Pivot de Gauss, systèmes et matrices (5 exercices)
Ce que ce devoir vérifie :
- Échelonner un système linéaire par opérations élémentaires et paramétrer ses solutions
- Discuter un système 3×3 selon un paramètre et interpréter chaque cas comme une intersection de trois plans
- Calculer des produits de matrices et en déduire une inverse à partir d’une relation polynomiale
- Inverser une matrice carrée par la méthode de Gauss-Jordan
- Modéliser un réseau de flux par un système et exploiter les contraintes de signe et de capacité
Avant de commencer le devoir
Écrivez chaque opération élémentaire en marge, par exemple \(L_3 \leftarrow L_3 – L_1\), car le correcteur doit pouvoir suivre le pivot. Lorsqu’un paramètre apparaît, évitez toute division par une quantité susceptible de s’annuler : factorisez-la, puis traitez chaque valeur critique à part. Pour une inverse, vérifiez votre résultat par un produit, ce qui prend une minute. Enfin, dans le problème, gardez les inconnues secondaires comme paramètres jusqu’au bout, puisque les contraintes portent sur elles.
Le sujet du contrôle : échelonnement et systèmes à paramètre
Exercice 1 – Trois équations et quatre inconnues (3 points)
On considère le système suivant, d’inconnues réelles \(x\), \(y\), \(z\) et \(t\) :
\[(S_1) \quad \begin{cases} x + 2y – z + t = 3 \\ 2x + 5y + z – t = 4 \\ -x – y + 4z – 2t = -5 \end{cases}\]
- Échelonner \((S_1)\) par la méthode du pivot de Gauss, en notant chaque opération élémentaire.
- Préciser les inconnues principales et les inconnues secondaires, puis décrire l’ensemble des solutions sous forme paramétrée.
- Donner enfin le rang de \((S_1)\).
Exercice 2 – Trois plans et un paramètre (5 points)
Soit \(a\) un réel. Dans l’espace muni d’un repère, on note \(P_1\), \(P_2\) et \(P_3\) les plans dont les équations forment le système :
\[(S_a) \quad \begin{cases} x + y – z = 2 \\ 2x + 3y + (a-3)z = 5 \\ x + 2y + (a^2-2)z = a + 3 \end{cases}\]
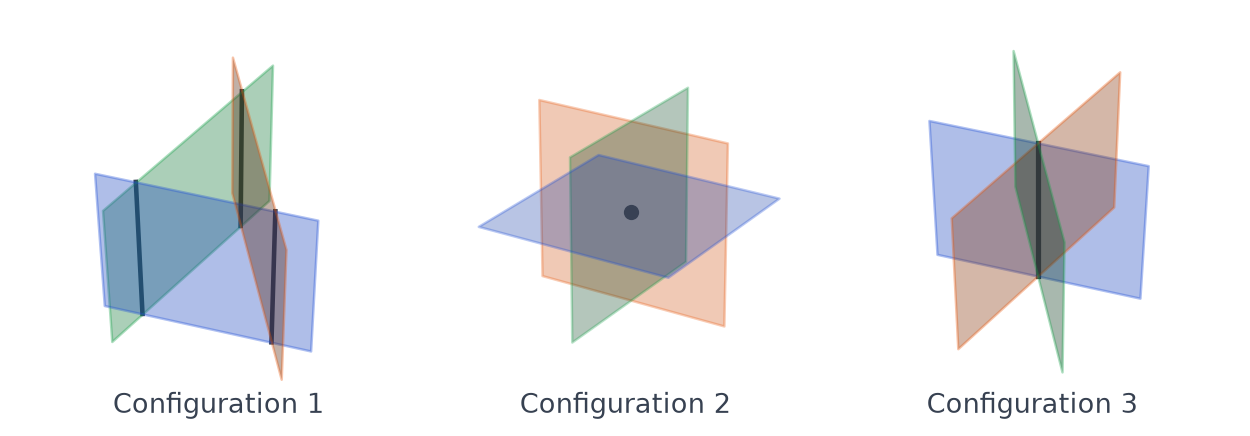
La figure ci-dessous montre trois configurations possibles de trois plans.
- Montrer que \((S_a)\) est équivalent à un système échelonné dont la dernière équation s’écrit \(a(a-1)\,z = a\).
- Résoudre \((S_a)\) selon les valeurs de \(a\).
- Associer chaque cas à l’une des configurations de la figure, en justifiant pour le cas sans solution que les plans sont deux à deux sécants.
Exercice 3 – Produits de matrices et relation polynomiale (3,5 points)
On pose \(A = \begin{pmatrix} 1 & 2 & 0 \\ 0 & 1 & -1 \end{pmatrix}\) et \(B = \begin{pmatrix} 2 & 1 \\ -1 & 0 \\ 3 & 1 \end{pmatrix}\). On note \(I_2\) la matrice identité d’ordre 2.
- Justifier que les produits \(AB\) et \(BA\) existent, puis les calculer.
- On pose \(M = AB\). Vérifier que \(M^2 + M + 4I_2 = 0\), puis en déduire que \(M\) est inversible et donner \(M^{-1}\).
- Trouver un vecteur colonne \(X\) non nul tel que \(AX = 0\). Expliquer alors pourquoi \(BA\) n’est pas inversible.
Exercice 4 – Une inverse 3×3 et son système (3 points)
On considère la matrice \(C = \begin{pmatrix} 1 & 2 & 1 \\ 0 & 1 & 1 \\ 1 & 3 & 3 \end{pmatrix}\).
- Montrer que \(C\) est inversible et calculer \(C^{-1}\) par la méthode de Gauss-Jordan appliquée à \((C \mid I_3)\).
- Soient \(\alpha\), \(\beta\) et \(\gamma\) trois réels. En déduire l’unique solution du système \(x + 2y + z = \alpha\), \(y + z = \beta\), \(x + 3y + 3z = \gamma\).
Exercice 5 – Problème : flux dans un réseau de rues (5,5 points)
Un quartier comporte quatre carrefours \(A\), \(B\), \(C\) et \(D\), reliés par cinq rues à sens unique. On note \(x_1, \ldots, x_5\) les débits, en véhicules par heure, dans ces rues. Les flèches orange indiquent les véhicules qui entrent dans le quartier, et les vertes ceux qui en sortent.
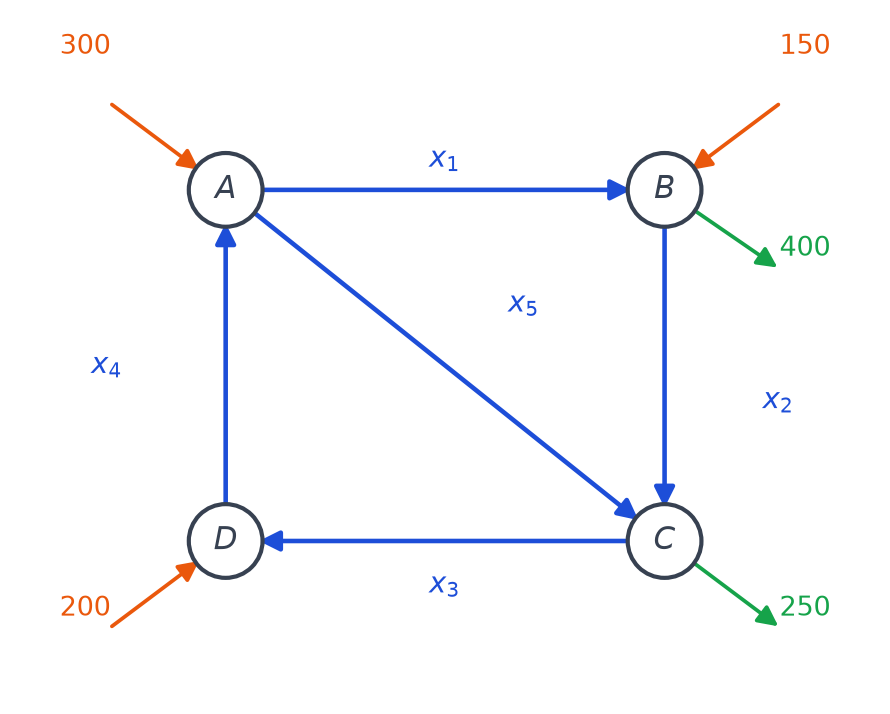
En chaque carrefour, le nombre de véhicules qui entrent par heure est égal au nombre de véhicules qui sortent.
- Traduire cette loi de conservation par un système linéaire \((R)\) de quatre équations d’inconnues \(x_1, \ldots, x_5\).
- Échelonner \((R)\). Montrer qu’une équation est superflue, puis exprimer \(x_1\), \(x_2\) et \(x_3\) en fonction de \(x_4\) et \(x_5\).
- Des travaux ferment la rue diagonale, de sorte que \(x_5 = 0\). Déterminer alors le débit minimal possible dans chacune des quatre autres rues, sachant que tous les débits sont positifs.
- La rue diagonale est rouverte, mais chaque rue accepte au plus 400 véhicules par heure. Montrer que la diagonale doit alors porter au moins 100 véhicules par heure, puis donner un exemple de débits qui respecte toutes les contraintes.

Réviser échelonnement et systèmes à paramètre avant le contrôle
La page contrôles de maths en L1 regroupe les 25 sujets de l’année, et la page maths post-bac permet de changer d’année.
Sujets proches à faire ensuite
Télécharger ou imprimer cette fiche «Échelonnement et systèmes à paramètre : contrôle de maths en L1» au format PDF afin de pouvoir travailler en totale autonomie.