Échelonnement et systèmes à paramètre : corrigé du contrôle de maths en L1
Voici le corrigé du contrôle de maths en L1 sur le thème « échelonnement et systèmes à paramètre », question par question.
Cette correction suit pas à pas l’algorithme du pivot : chaque opération élémentaire est notée, afin que vous puissiez comparer votre copie ligne par ligne. Pour le système à paramètre, elle montre comment factoriser le dernier pivot avant de séparer les cas, puis elle associe chaque cas à sa configuration géométrique. Les produits de matrices sont détaillés coefficient par coefficient, et chaque inverse est vérifiée par un produit. Ensuite, le problème de réseau illustre le rôle des inconnues secondaires : ce sont elles qui portent les contraintes de signe et de capacité. Enfin, le barème précise où se perdent le plus souvent les points.
L’énoncé complet se trouve ici : Échelonnement et systèmes à paramètre : contrôle de maths en L1.
Barème du contrôle corrigé : échelonnement et systèmes à paramètre
| Exercice | Points |
|---|---|
| 1. Trois équations et quatre inconnues | 3 points |
| 2. Trois plans et un paramètre | 5 points |
| 3. Produits de matrices et relation polynomiale | 3,5 points |
| 4. Une inverse 3×3 et son système | 3 points |
| 5. Problème : flux dans un réseau de rues | 5,5 points |
| Total | 20 points |
Le corrigé détaillé : échelonnement et systèmes à paramètre
Exercice 1 – Trois équations et quatre inconnues (3 points)
-
On prend \(x\) comme premier pivot dans \(L_1\). Les opérations \(L_2 \leftarrow L_2 – 2L_1\) et \(L_3 \leftarrow L_3 + L_1\) donnent :
\[\begin{cases} x + 2y – z + t = 3 \\ y + 3z – 3t = -2 \\ y + 3z – t = -2 \end{cases}\]
Ensuite, le second pivot est le coefficient de \(y\) dans \(L_2\), et l’opération \(L_3 \leftarrow L_3 – L_2\) fournit le système échelonné :
\[\begin{cases} x + 2y – z + t = 3 \\ y + 3z – 3t = -2 \\ 2t = 0 \end{cases}\]
Ces opérations sont réversibles, donc ce système échelonné est équivalent à \((S_1)\).
-
Les trois pivots concernent \(x\), \(y\) et \(t\) : ce sont les inconnues principales, tandis que \(z\) est l’inconnue secondaire, qui sert de paramètre. La dernière ligne donne \(t = 0\). Puis \(y = -2 – 3z + 3t = -2 – 3z\). Enfin \(x = 3 – 2y + z – t = 3 + 4 + 6z + z = 7 + 7z\).
L’ensemble des solutions est \(\left\{(7 + 7z,\ -2 – 3z,\ z,\ 0) \ :\ z \in \mathbb{R}\right\}\). Vérification avec \(L_3\) : \(-(7 + 7z) – (-2 – 3z) + 4z – 0 = -5\).
-
Le système échelonné compte trois pivots non nuls. Le rang de \((S_1)\) vaut donc 3.
Piège classique : prendre \(t\) comme paramètre alors que la dernière ligne le fixe à 0. Seules les inconnues sans pivot peuvent servir de paramètres.
Exercice 2 – Trois plans et un paramètre (5 points)
-
Avec le pivot \(x\) de \(L_1\), on effectue \(L_2 \leftarrow L_2 – 2L_1\) et \(L_3 \leftarrow L_3 – L_1\) :
\[\begin{cases} x + y – z = 2 \\ y + (a-1)z = 1 \\ y + (a^2-1)z = a + 1 \end{cases}\]
Puis \(L_3 \leftarrow L_3 – L_2\) donne \((a^2 – 1 – a + 1)\,z = a\), c’est-à-dire \((a^2 – a)\,z = a\). Ainsi \((S_a)\) équivaut au système échelonné \(x + y – z = 2\), \(y + (a-1)z = 1\), \(a(a-1)\,z = a\).
-
Cas \(a \neq 0\) et \(a \neq 1\). Le coefficient \(a(a-1)\) est non nul, d’où \(z = \frac{a}{a(a-1)} = \frac{1}{a-1}\). Ensuite \(y = 1 – (a-1)z = 0\), puis \(x = 2 – y + z = 2 + \frac{1}{a-1} = \frac{2a-1}{a-1}\). Le système a une unique solution : \(\left(\frac{2a-1}{a-1},\ 0,\ \frac{1}{a-1}\right)\). Par exemple, pour \(a = 2\), on trouve \((3, 0, 1)\), et l’on vérifie que \(2 \times 3 – 1 = 5\) et \(3 + 2 = 5\).
Cas \(a = 0\). La dernière équation devient \(0 = 0\). Il reste \(x + y – z = 2\) et \(y – z = 1\), donc \(y = 1 + z\) et \(x = 2 – (1 + z) + z = 1\). Les solutions forment la droite \(\{(1,\ 1 + z,\ z) \ :\ z \in \mathbb{R}\}\).
Cas \(a = 1\). La dernière équation devient \(0 = 1\), et aucun triplet ne convient. L’ensemble des solutions est alors vide.
-
Pour \(a \notin \{0\,;1\}\), l’intersection des trois plans se réduit à un point : c’est la configuration 2. Pour \(a = 0\), ils contiennent tous la même droite : c’est la configuration 3.
Pour \(a = 1\), les plans ont pour vecteurs normaux \(\vec{n}_1 = (1, 1, -1)\), \(\vec{n}_2 = (2, 3, -2)\) et \(\vec{n}_3 = (1, 2, -1)\). Deux à deux, ils ne sont pas colinéaires, car leurs deux premières coordonnées ne sont pas proportionnelles. Les plans sont donc deux à deux sécants, mais sans point commun. De plus, \(\vec{u} = (1, 0, 1)\) est orthogonal aux trois normales, donc les trois droites d’intersection sont parallèles à \(\vec{u}\). C’est la configuration 1, en forme de prisme.
Piège classique : diviser par \(a(a-1)\) sans précaution, puis oublier les deux valeurs exclues. Ce sont pourtant elles qui donnent les cas les plus intéressants.
Exercice 3 – Produits de matrices et relation polynomiale (3,5 points)
-
La matrice \(A\) possède 2 lignes et 3 colonnes, alors que \(B\) possède 3 lignes et 2 colonnes. Le nombre de colonnes de chaque facteur égale le nombre de lignes de l’autre, donc \(AB\) existe, de taille \(2 \times 2\), et \(BA\) existe aussi, de taille \(3 \times 3\). Le calcul ligne par colonne donne :
\[AB = \begin{pmatrix} 2 – 2 + 0 & 1 + 0 + 0 \\ 0 – 1 – 3 & 0 + 0 – 1 \end{pmatrix} = \begin{pmatrix} 0 & 1 \\ -4 & -1 \end{pmatrix}, \qquad BA = \begin{pmatrix} 2 & 5 & -1 \\ -1 & -2 & 0 \\ 3 & 7 & -1 \end{pmatrix}.\]
-
On calcule \(M^2 = \begin{pmatrix} 0 & 1 \\ -4 & -1 \end{pmatrix}\begin{pmatrix} 0 & 1 \\ -4 & -1 \end{pmatrix} = \begin{pmatrix} -4 & -1 \\ 4 & -3 \end{pmatrix}\). Alors \(M^2 + M = \begin{pmatrix} -4 & 0 \\ 0 & -4 \end{pmatrix} = -4I_2\), donc \(M^2 + M + 4I_2 = 0\).
Cette relation s’écrit \(M\left(-\frac{1}{4}(M + I_2)\right) = I_2\), et cette égalité reste vraie en échangeant les deux facteurs, car \(M\) commute avec \(M + I_2\). Ainsi \(M\) est inversible et \(M^{-1} = -\frac{1}{4}(M + I_2) = \begin{pmatrix} -\frac{1}{4} & -\frac{1}{4} \\ 1 & 0 \end{pmatrix}\).
-
Le vecteur \(X = \begin{pmatrix} -2 \\ 1 \\ 1 \end{pmatrix}\) convient, car \(-2 + 2 + 0 = 0\) et \(0 + 1 – 1 = 0\). Alors \(BAX = B(AX) = 0\). Supposons \(BA\) inversible : en multipliant à gauche par son inverse, il viendrait \(X = 0\), en contradiction avec le choix de \(X\). La matrice \(BA\) n’est donc pas inversible.
Exercice 4 – Une inverse 3×3 et son système (3 points)
-
Chaque opération sur les lignes est faite simultanément sur \(C\) et sur \(I_3\), placées côte à côte. Au départ :
\[\left(\begin{array}{ccc|ccc} 1 & 2 & 1 & 1 & 0 & 0 \\ 0 & 1 & 1 & 0 & 1 & 0 \\ 1 & 3 & 3 & 0 & 0 & 1 \end{array}\right)\]
D’abord, \(L_3 \leftarrow L_3 – L_1\) donne la ligne \((0, 1, 2 \mid -1, 0, 1)\). Puis \(L_3 \leftarrow L_3 – L_2\) donne \((0, 0, 1 \mid -1, -1, 1)\). La réduite comporte trois pivots, ce qui prouve que \(C\) est inversible.
On remonte ensuite : \(L_2 \leftarrow L_2 – L_3\) donne \((0, 1, 0 \mid 1, 2, -1)\), et \(L_1 \leftarrow L_1 – L_3\) donne \((1, 2, 0 \mid 2, 1, -1)\). Enfin, \(L_1 \leftarrow L_1 – 2L_2\) donne \((1, 0, 0 \mid 0, -3, 1)\).
\[\left(\begin{array}{ccc|ccc} 1 & 0 & 0 & 0 & -3 & 1 \\ 0 & 1 & 0 & 1 & 2 & -1 \\ 0 & 0 & 1 & -1 & -1 & 1 \end{array}\right)\]
Par conséquent, \(C^{-1} = \begin{pmatrix} 0 & -3 & 1 \\ 1 & 2 & -1 \\ -1 & -1 & 1 \end{pmatrix}\). Vérification sur la première ligne de \(C\) : \(0 + 2 – 1 = 1\), \(-3 + 4 – 1 = 0\) et \(1 – 2 + 1 = 0\) ; les deux autres lignes se contrôlent de la même façon.
-
Le système s’écrit \(CX = Y\), avec \(X = \begin{pmatrix} x \\ y \\ z \end{pmatrix}\) et \(Y = \begin{pmatrix} \alpha \\ \beta \\ \gamma \end{pmatrix}\). Comme \(C\) est inversible, il équivaut à \(X = C^{-1}Y\). L’unique solution est donc \(x = -3\beta + \gamma\), \(y = \alpha + 2\beta – \gamma\), \(z = -\alpha – \beta + \gamma\).
Piège classique : faire une opération sur les colonnes au milieu d’opérations sur les lignes. La méthode exige un seul type d’opérations du début à la fin.
Exercice 5 – Problème : flux dans un réseau de rues (5,5 points)
-
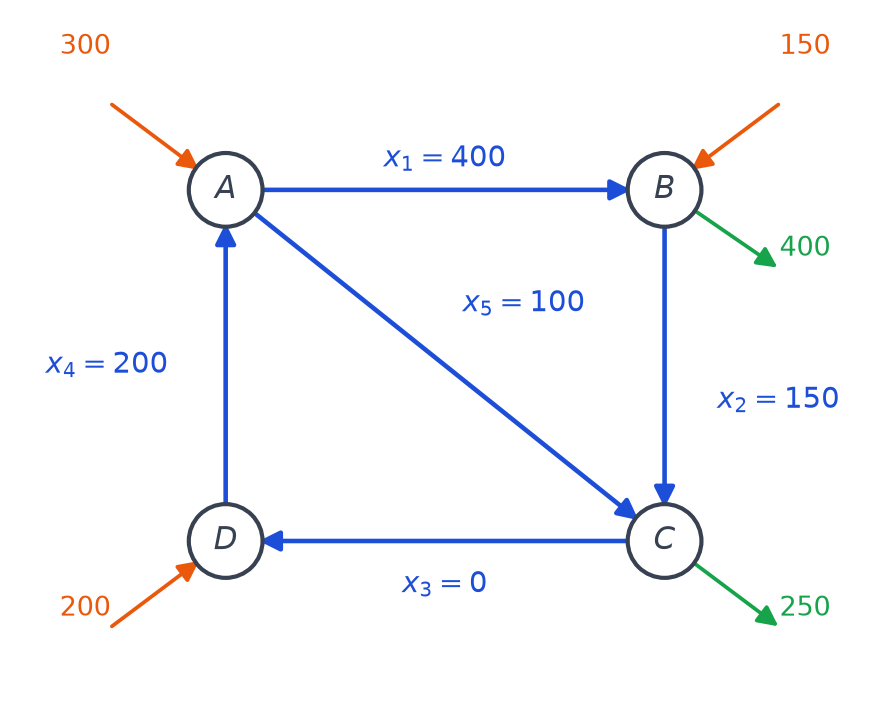
En chaque carrefour, on écrit que le débit entrant égale le débit sortant. En \(A\), \(300 + x_4 = x_1 + x_5\). En \(B\), \(x_1 + 150 = x_2 + 400\). En \(C\), \(x_2 + x_5 = x_3 + 250\). En \(D\), \(x_3 + 200 = x_4\). On obtient ainsi :
\[(R) \quad \begin{cases} x_1 – x_4 + x_5 = 300 \\ x_1 – x_2 = 250 \\ x_2 – x_3 + x_5 = 250 \\ x_3 – x_4 = -200 \end{cases}\]
-
D’abord, \(L_2 \leftarrow L_2 – L_1\) donne \(-x_2 + x_4 – x_5 = -50\). Ensuite, \(L_3 \leftarrow L_3 + L_2\) donne \(-x_3 + x_4 = 200\). Enfin, \(L_4 \leftarrow L_4 + L_3\) donne \(0 = 0\) : la quatrième équation est superflue. C’est logique, car le total des entrées (650 véhicules) égale le total des sorties.
Le système échelonné a trois pivots, sur \(x_1\), \(x_2\) et \(x_3\). Les inconnues secondaires sont donc \(x_4\) et \(x_5\), et l’on obtient en remontant :
\(x_3 = x_4 – 200\), \(x_2 = 50 + x_4 – x_5\) et \(x_1 = 300 + x_4 – x_5\).
-
Avec \(x_5 = 0\), on a \(x_3 = x_4 – 200\), \(x_2 = 50 + x_4\) et \(x_1 = 300 + x_4\). La condition \(x_3 \geq 0\) impose \(x_4 \geq 200\). Par conséquent \(x_2 \geq 250\) et \(x_1 \geq 500\). Ces quatre minima sont atteints ensemble pour \(x_4 = 200\).
Les débits minimaux sont donc 500 pour \(x_1\), 250 pour \(x_2\), 0 pour \(x_3\) et 200 pour \(x_4\), en véhicules par heure.
-
La contrainte \(x_1 \leq 400\) s’écrit \(300 + x_4 – x_5 \leq 400\), soit \(x_5 \geq x_4 – 100\). Or \(x_4 \geq 200\), car \(x_3 \geq 0\). Ainsi \(x_5 \geq 100\) : la diagonale porte au moins 100 véhicules par heure. On retrouve d’ailleurs la question 3, où la fermeture de la diagonale imposait \(x_1 \geq 500\).
Prenons par exemple \(x_4 = 200\) et \(x_5 = 100\). Alors \(x_1 = 400\), \(x_2 = 150\) et \(x_3 = 0\). Tous ces débits sont compris entre 0 et 400, et la conservation se vérifie en chaque carrefour, par exemple en \(A\) : \(300 + 200 = 400 + 100\). Les débits \((400, 150, 0, 200, 100)\) respectent toutes les contraintes.

Piège classique : oublier la contrainte \(x_3 \geq 0\), qui est pourtant la seule à fournir une minoration de \(x_4\).
À retenir de ce contrôle
- Une opération élémentaire sur les lignes ne change pas l’ensemble des solutions, à condition de remplacer une ligne et non de la supprimer.
- Dans une discussion, on ne divise par un pivot dépendant du paramètre qu’après avoir écarté les valeurs qui l’annulent.
- Trois plans sans point commun peuvent être deux à deux sécants : leurs droites d’intersection sont alors parallèles et forment un prisme.
- Si une matrice carrée vérifie M² + M + 4I = 0, alors M(M + I) = −4I, donc M est inversible d’inverse −(M + I)/4.
Revenir à l’énoncé du contrôle
Consolider échelonnement et systèmes à paramètre après ce corrigé
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en L1.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «Échelonnement et systèmes à paramètre : corrigé du contrôle de maths en L1» au format PDF afin de pouvoir travailler en totale autonomie.