Axe et angle d’une rotation : contrôle de maths en MP

Voici un contrôle de maths en MP sur le thème « axe et angle d’une rotation », avec son barème et un corrigé détaillé.
Cette interrogation d’une heure porte sur les isométries vectorielles et les matrices orthogonales, au second semestre de MP. Faites-la juste après le chapitre, avant d’aborder le théorème spectral. Vous commencerez par reconnaître des éléments de \(O_3(\mathbb{R})\), puis vous identifierez une réflexion de l’espace. Ensuite, un exercice dans le plan compose une rotation et une réflexion. Le cœur du sujet demande l’axe orienté et l’angle d’une rotation, avec le signe du sinus. Enfin, le problème montre que toute rotation de l’espace est un produit de deux réflexions. Ce contrôle récompense autant les justifications que les calculs.
Ce qu’évalue le contrôle : axe et angle d’une rotation
L’essentiel du sujet
- NiveauMP
- Durée1 heure
- Calculatriceinterdite
- Barèmesur 20
Chapitre : Isométries vectorielles et matrices orthogonales (4 exercices)
Ce que ce devoir vérifie :
- Reconnaître une matrice orthogonale par ses colonnes et classer son déterminant
- Identifier une réflexion de l’espace et écrire sa matrice à partir d’un vecteur normal
- Composer une rotation et une réflexion du plan euclidien, puis reconnaître le résultat
- Déterminer l’axe orienté et l’angle d’une rotation de l’espace, signe du sinus compris
- Écrire une rotation de l’espace comme composée de deux réflexions
Avant de commencer le devoir
Pour une matrice de taille 3, vérifiez d’abord que les colonnes forment une famille orthonormée, puis calculez le déterminant. Quand la troisième colonne est le produit vectoriel des deux premières, le déterminant vaut 1 sans autre calcul. Pour une rotation, cherchez ensuite l’axe comme noyau de \(R – I_3\), puis lisez le cosinus sur la trace. Le signe du sinus se lit enfin sur un déterminant bien choisi : orientez toujours l’axe avant de conclure, car l’angle en dépend.
Le sujet du contrôle : axe et angle d’une rotation
Exercice 1 – Deux matrices à identifier (4 points)
L’espace \(\mathbb{R}^3\) est muni de son produit scalaire canonique et de son orientation usuelle. On considère les matrices suivantes, où \(t\) désigne un paramètre réel :
\[P = \frac{1}{11}\begin{pmatrix} 2 & 6 & -9 \\ 6 & 7 & 6 \\ 9 & -6 & -2 \end{pmatrix} \quad \text{et} \quad N_t = \frac{1}{3}\begin{pmatrix} 1 & 2 & t \\ 2 & 1 & -2 \\ 2 & -2 & 1 \end{pmatrix}.\]
- Montrer que \(P\) appartient à \(SO_3(\mathbb{R})\), en limitant les calculs grâce au produit vectoriel.
- Déterminer l’unique réel \(t\) pour lequel \(N_t\) est orthogonale.
- Pour cette valeur, on note \(N = N_t\). Montrer que \(N\) est la matrice d’une réflexion, donner une équation de son plan, puis retrouver \(N\) par la formule \(I_3 – \frac{2}{\|n\|^2}\, n\, n^{T}\) avec un vecteur normal \(n\) bien choisi.
Exercice 2 – Rotation et réflexion du plan (4 points)
Le plan \(\mathbb{R}^2\) est euclidien orienté, de base canonique \((e_1, e_2)\). On pose
\[A = \frac{1}{13}\begin{pmatrix} 5 & -12 \\ 12 & 5 \end{pmatrix} \quad \text{et} \quad B = \frac{1}{13}\begin{pmatrix} 5 & 12 \\ 12 & -5 \end{pmatrix}.\]
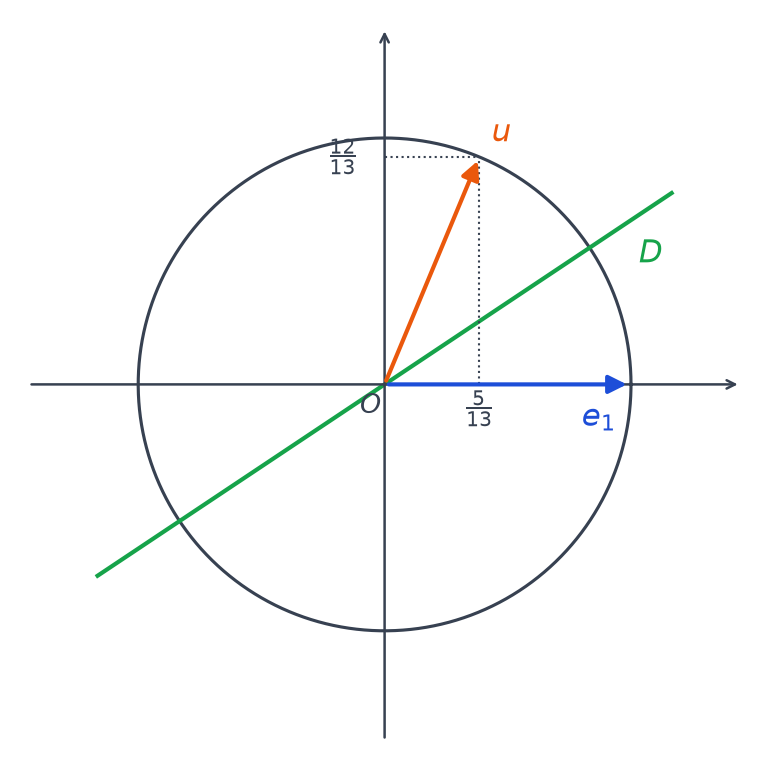
La figure représente le cercle unité, la droite \(D\) dirigée par le vecteur \((3, 2)\) et le vecteur \(u = \frac{1}{13}(5, 12)\).
- Montrer que \(A\) est la matrice d’une rotation dont on donnera le cosinus et le sinus de l’angle \(\theta\), puis que \(B\) est la matrice de la réflexion d’axe \(D\).
- Calculer les produits \(BA\) et \(AB\), puis reconnaître chacun d’eux en précisant son axe.
- On constate sur la figure que \(A e_1 = B e_1 = u\). Expliquer pourquoi cela n’entraîne pas \(A = B\), puis justifier sans calcul que \(AB\) et \(BA\) sont forcément des réflexions.
Exercice 3 – Une rotation d’angle droit (6 points)
On revient ensuite dans \(\mathbb{R}^3\) euclidien orienté et l’on considère la matrice
\[R = \frac{1}{9}\begin{pmatrix} 4 & -8 & 1 \\ 4 & 1 & -8 \\ 7 & 4 & 4 \end{pmatrix}.\]
- Montrer d’abord que \(R \in SO_3(\mathbb{R})\).
- Déterminer le noyau de \(R – I_3\), puis vérifier qu’il est dirigé par \(w = (2, -1, 2)\).
- En déduire le cosinus de l’angle \(\theta\) de la rotation.
- On oriente l’axe par \(w\). Déterminer le signe de \(\sin\theta\) à l’aide du vecteur \(e_1\), puis donner l’angle \(\theta\).
- Sans multiplier de matrices, calculer \(R^4\), puis exprimer \(R^{2026}\) à l’aide de \(a = \frac{w}{3}\) et donner ses coefficients.
Exercice 4 – Problème : rotations et paires de réflexions (6 points)
Pour tout vecteur unitaire \(a\) de \(\mathbb{R}^3\), vu comme une colonne, on pose \(S_a = I_3 – 2\, a\, a^{T}\). On note aussi \(a \wedge b\) le produit vectoriel de deux vecteurs.
- Montrer que \(S_a\) est symétrique et orthogonale, calculer \(S_a a\) et \(S_a x\) pour \(x\) orthogonal à \(a\), puis en déduire que \(S_a\) est la réflexion de plan \(a^{\perp}\).
- Soient \(a\) et \(b\) unitaires et non colinéaires. Montrer que \(S_a S_b\) appartient à \(SO_3(\mathbb{R})\), qu’elle fixe \(a \wedge b\) et qu’elle diffère de \(I_3\). En déduire que c’est une rotation d’axe dirigé par \(a \wedge b\).
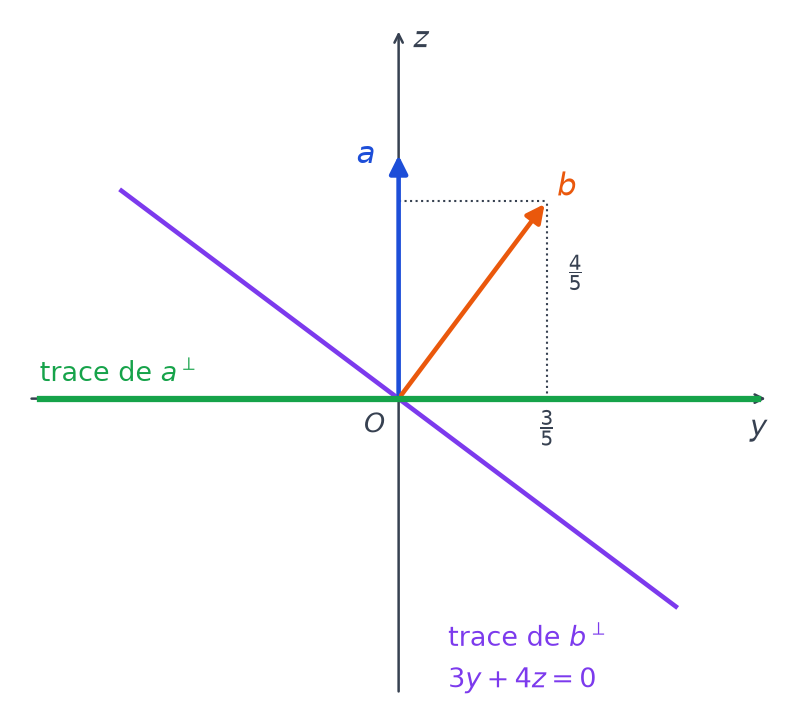
- On prend \(a = (0, 0, 1)\) et \(b = \frac{1}{5}(0, 3, 4)\), représentés dans le plan \(x = 0\) sur la figure. Calculer \(S_a S_b\), puis donner son axe orienté par \(e_1\) et le cosinus et le sinus de son angle.
- Soient \(c = \frac{1}{3}(2, 2, -1)\) et \(d = \frac{1}{\sqrt{2}}(1, 0, -1)\). Vérifier que \(R = S_c S_d\), où \(R\) est la matrice de l’exercice 3, puis retrouver ainsi son axe.
- Montrer enfin que toute rotation de \(\mathbb{R}^3\) est la composée de deux réflexions.

Réviser axe et angle d’une rotation avant le contrôle
Si un exercice vous a bloqué, relisez le cours isométries vectorielles et matrices orthogonales ; entraînez-vous sur les exercices isométries vectorielles et matrices orthogonales avant de retenter le sujet.
La page contrôles de maths en MP regroupe les 25 sujets de l’année, et la page maths post-bac permet de changer d’année.
Sujets proches à faire ensuite
Télécharger ou imprimer cette fiche «axe et angle d'une rotation : contrôle de maths en MP» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir
Exercices corrigés
Tout voir

Contrôles
Tout voir
QCM
Tout voir