Matrices orthogonales et rotations en maths spé (MP) : cours et méthodes

Ce chapitre sur les matrices orthogonales MP ouvre la partie euclidienne du second semestre. Il part d’un outil simple, la représentation des formes linéaires par un produit scalaire, puis étudie les applications qui conservent les longueurs : les isométries vectorielles.
Vous y verrez comment reconnaître une matrice orthogonale d’un coup d’œil, comment écrire la matrice d’une réflexion et comment décrire toutes les isométries du plan. Le cœur du chapitre est la réduction en base orthonormée, qui conduit à la description des rotations de l’espace par un axe et un angle.
La méthode finale, qui identifie une isométrie de l’espace en quelques lignes, revient très souvent à l’oral. Le chapitre prépare aussi le théorème spectral et l’étude des matrices symétriques réelles.
Ce que vous saurez faire
- Associer à chaque forme linéaire d’un espace euclidien le vecteur qui la représente.
- Reconnaître en quelques produits scalaires qu’une matrice est orthogonale, et lire son déterminant.
- Écrire directement la matrice d’une réflexion à partir d’un vecteur normal au plan.
- Décrire toutes les isométries du plan et composer rotations et réflexions sans calcul matriciel.
- Obtenir l’axe et l’angle d’une rotation de l’espace, signe du sinus compris.
- Classer n’importe quelle isométrie de l’espace de dimension 3.
1. Représenter une forme linéaire par un vecteur
Dans tout le chapitre, \(E\) est un espace euclidien de dimension \(n \geq 1\), c’est-à-dire un espace réel de dimension finie muni d’un produit scalaire noté \((\cdot \mid \cdot)\). Chaque vecteur \(a\) fabrique une forme linéaire : \(x \mapsto (a \mid x)\). Le premier résultat affirme que l’on obtient ainsi toutes les formes linéaires.
Soit \(\varphi\) linéaire de \(E\) vers \(\mathbb{R}\). On peut trouver dans \(E\) un vecteur \(a\), et un seul, qui vérifie \(\varphi(x) = (a \mid x)\) quel que soit \(x\). On dit que \(a\) représente \(\varphi\).
On considère \(J : a \mapsto (a \mid \cdot)\), de \(E\) vers son dual. Cette application est linéaire. De plus, si \(J(a)\) est nulle, alors \((a \mid a) = 0\), donc \(a = 0\) : \(J\) est injective. Or \(E\) et son dual ont la même dimension finie \(n\). Par conséquent, \(J\) est un isomorphisme, ce qui donne existence et unicité.
En pratique, si \((e_1,\ldots,e_n)\) est une base orthonormée, le vecteur cherché vaut \(a = \sum_i \varphi(e_i)\, e_i\). Ainsi, ses coordonnées sont simplement les valeurs de \(\varphi\) sur la base.
Sur \(\mathbb{R}_2[X]\), on pose \((P \mid Q) = P(-1)Q(-1) + P(0)Q(0) + P(1)Q(1)\). Nous cherchons le polynôme \(A\) qui représente la forme \(\varphi : P \mapsto P(2)\).
D’abord, les polynômes de Lagrange associés aux points \(-1\), \(0\) et \(1\) forment une base orthonormée : chacun vaut \(1\) en un point et \(0\) aux deux autres. Ensuite, leurs valeurs en \(2\) sont \(1\), \(-3\) et \(3\). Le polynôme \(A\) prend donc les valeurs \(1\), \(-3\), \(3\) en \(-1\), \(0\), \(1\). On trouve \(A = 5X^2 + X – 3\). Vérifions sur \(P = X^2\) : \((A \mid X^2) = 1 + 0 + 3 = 4\), qui est bien \(P(2)\).
Remarque :
Ce théorème fournit un vecteur normal à tout hyperplan. En effet, chaque hyperplan s’obtient comme ensemble des zéros d’une forme \(\varphi \neq 0\) ; il coïncide donc avec \(a^{\perp}\), où \(a\) représente \(\varphi\). Cette description servira pour les réflexions.
2. Isométries vectorielles
Une application qui conserve les longueurs conserve aussi les angles. Cette partie traduit cette intuition en énoncés précis.
Un endomorphisme \(u\) de \(E\) est une isométrie vectorielle lorsque \(\|u(x)\| = \|x\|\) pour tout \(x \in E\). L’ensemble de ces endomorphismes se note \(\mathrm{O}(E)\) ; on l’appelle groupe orthogonal de \(E\).
Pour \(u\) linéaire, il y a équivalence entre les trois propriétés suivantes : \(u\) conserve la norme ; \(u\) conserve le produit scalaire ; \(u\) envoie une base orthonormée (ou toutes) sur une base orthonormée. De plus, une isométrie est bijective, et \(\mathrm{O}(E)\) est un sous-groupe du groupe linéaire.
Le passage de la norme au produit scalaire repose sur la polarisation : \(4(x \mid y) = \|x + y\|^2 – \|x – y\|^2\). Si \(u\) conserve la norme, le membre de droite ne change pas quand on remplace \(x\) et \(y\) par leurs images. Ensuite, conserver le produit scalaire, c’est conserver les relations entre vecteurs d’une base orthonormée.
Réciproquement, si l’image d’une base orthonormée \((e_i)\) est orthonormée, on développe \(\|u(x)\|^2\) dans cette base : on retrouve la somme des carrés des coordonnées de \(x\). Enfin, \(u(x) = 0\) entraîne \(\|x\| = 0\). Ainsi \(u\) est injectif, donc bijectif en dimension finie.
Piège à éviter :
Oublier la linéarité. L’application \(x \mapsto \|x\|\,e_1\) conserve la norme, mais elle n’est pas linéaire et ne conserve pas le produit scalaire. De même, une homothétie de rapport \(2\) conserve l’orthogonalité sans être une isométrie.
Si \(u \in \mathrm{O}(E)\) laisse stable un sous-espace \(F\), alors \(u\) laisse aussi stable son orthogonal \(F^{\perp}\).
En effet, \(u\) induit sur \(F\) une isométrie, donc une bijection de \(F\). Pour \(y \in F^{\perp}\) et \(x \in F\), on écrit \(x = u(x^{\prime})\) avec \(x^{\prime} \in F\). Dès lors, \((u(y) \mid x) = (u(y) \mid u(x^{\prime})) = (y \mid x^{\prime}) = 0\). Cette propriété sera le moteur de la réduction.
3. Matrices orthogonales et orientation
Dans une base orthonormée, une isométrie se lit sur sa matrice. On obtient ainsi un critère purement calculatoire.
3.1 Le groupe des matrices orthogonales
Une matrice carrée réelle \(A\) de taille \(n\) est orthogonale lorsque \(A^{\top} A = I_n\). Leur ensemble se note \(\mathrm{O}_n\). Celles de déterminant \(1\) forment le groupe spécial orthogonal \(\mathrm{SO}_n\).
Pour \(A\) carrée réelle, les affirmations suivantes reviennent au même : \(A\) est orthogonale ; \(A\) est inversible d’inverse \(A^{\top}\) ; la famille des colonnes de \(A\) est orthonormée pour le produit scalaire canonique ; il en va de même pour la famille des lignes. Par ailleurs, \(A\) est orthogonale si et seulement si elle représente une isométrie dans une base orthonormée.
En effet, le coefficient d’indice \((i,j)\) de \(A^{\top} A\) est le produit scalaire canonique de la colonne \(i\) par la colonne \(j\). L’égalité avec \(I_n\) dit donc exactement que les colonnes sont orthonormées. Ensuite, \(A^{\top}\) est l’inverse de \(A\), donc \(A A^{\top} = I_n\) aussi, ce qui donne le résultat pour les lignes.
Le déterminant d’une matrice orthogonale vaut \(1\) ou \(-1\). En effet, \(\det(A)^2 = \det(A^{\top} A) = 1\). La réciproque est fausse : une matrice de déterminant \(1\) n’a aucune raison d’être orthogonale.
Pour reconnaître une matrice orthogonale :
- repérer un facteur commun, souvent un dénominateur comme \(1/3\), \(1/7\) ou \(1/9\) ;
- vérifier que chaque colonne est de norme \(1\) (la somme des carrés des numérateurs vaut le carré du dénominateur) ;
- vérifier que les colonnes sont deux à deux orthogonales ;
- calculer le déterminant, ou plus vite le signe du produit mixte des colonnes en dimension \(3\).
3.2 Orientation et bases directes
Orienter \(E\), c’est choisir une base de référence. Une base est alors dite directe si la matrice de passage depuis la base de référence a un déterminant strictement positif. Entre deux bases orthonormées directes, la matrice de passage appartient à \(\mathrm{SO}_n\).
Par conséquent, le déterminant d’une famille de \(n\) vecteurs a la même valeur dans toutes les bases orthonormées directes. On l’appelle produit mixte, noté \([x_1,\ldots,x_n]\). En dimension \(3\), il permet de définir le produit vectoriel.
Si \(\dim E = 3\) et \(E\) est orienté, la forme \(z \mapsto [x, y, z]\) est représentée par un vecteur noté \(x \wedge y\) : c’est le produit vectoriel. Son existence découle donc directement de la partie 1.Si \((u,v)\) est orthonormée, alors \((u, v, u \wedge v)\) est une base orthonormée directe. Dans une telle base, les coordonnées s’obtiennent par la règle habituelle des déterminants \(2 \times 2\).
4. Symétries orthogonales et réflexions
Les symétries orthogonales sont les isométries les plus simples. Elles serviront ensuite de briques pour toutes les autres.
Soit \(F\) un sous-espace de \(E\). La symétrie orthogonale par rapport à \(F\) fixe chaque vecteur de \(F\) et change en son opposé chaque vecteur de \(F^{\perp}\). Lorsque \(F\) est un hyperplan, on parle de réflexion.
Une symétrie \(s\) (c’est-à-dire \(s \circ s = \mathrm{id}\)) est une isométrie si et seulement si c’est une symétrie orthogonale. Dans une base orthonormée, cela revient à dire que sa matrice est à la fois symétrique et orthogonale.
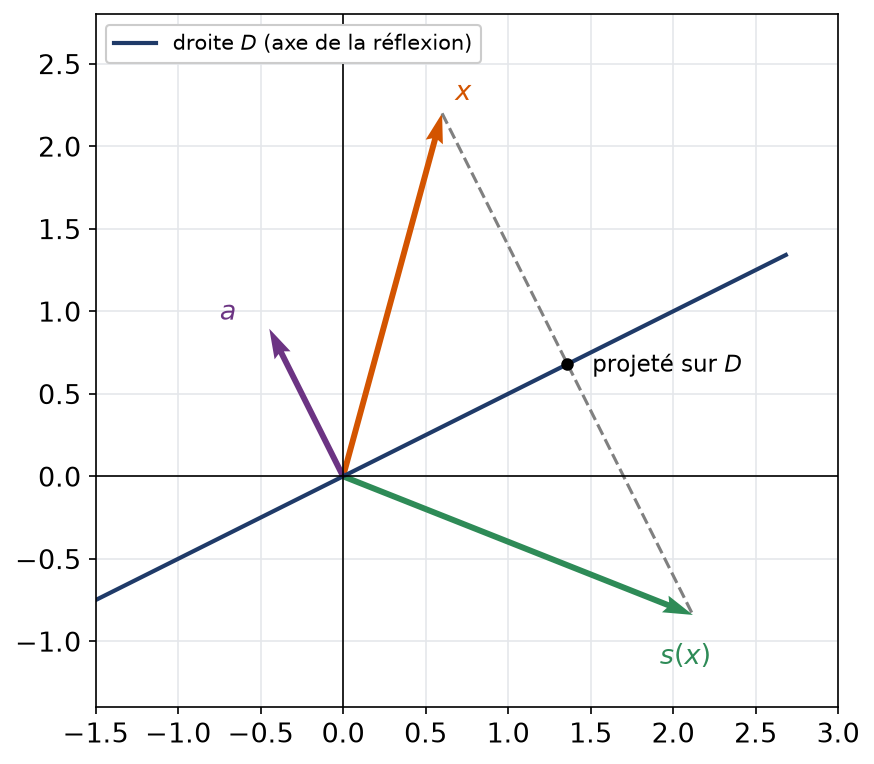
Pour la réflexion par rapport à \(H = a^{\perp}\), avec \(a\) non nul, on retire deux fois la composante de \(x\) selon \(a\). On obtient la formule
\[s(x) = x – 2\,\frac{(a \mid x)}{\|a\|^2}\, a.\]
Ainsi, si \(a\) a pour colonne de coordonnées \(N\) dans une base orthonormée, la matrice de \(s\) vaut \(I_n – \frac{2}{N^{\top} N} N N^{\top}\). La figure illustre ce mécanisme dans le plan.
Écrivons la matrice de la réflexion par rapport au plan \(3x – 4z = 0\) de \(\mathbb{R}^3\). Un vecteur normal est \(a = (3, 0, -4)\), de norme au carré \(25\). La matrice \(NN^{\top}\) n’a que quatre coefficients non nuls : \(9\), \(-12\), \(-12\) et \(16\). On obtient
\[S = \frac{1}{25} \begin{pmatrix} 7 & 0 & 24 \\ 0 & 25 & 0 \\ 24 & 0 & -7 \end{pmatrix}.\]
Contrôle rapide : \(S\) est symétrique, ses colonnes sont de norme \(1\) car \(49 + 576 = 625\), et \(S a = -a\).
Piège à éviter :
Diviser par \(\|a\|\) au lieu de \(\|a\|^2\). Un contrôle sur le vecteur normal suffit à détecter l’erreur : la matrice obtenue doit envoyer \(a\) sur \(-a\).
5. Isométries du plan euclidien
En dimension \(2\), la description est complète et très concrète. Toutes les isométries s’écrivent à l’aide d’un seul angle.
Pour \(\theta\) réel, notons \(c = \cos\theta\) et \(s = \sin\theta\). Les matrices de \(\mathrm{SO}_2\) sont exactement les matrices
\[R_\theta = \begin{pmatrix} c & -s \\ s & c \end{pmatrix},\]
et celles de déterminant \(-1\) sont exactement les matrices
\[S_\theta = \begin{pmatrix} c & s \\ s & -c \end{pmatrix}.\]
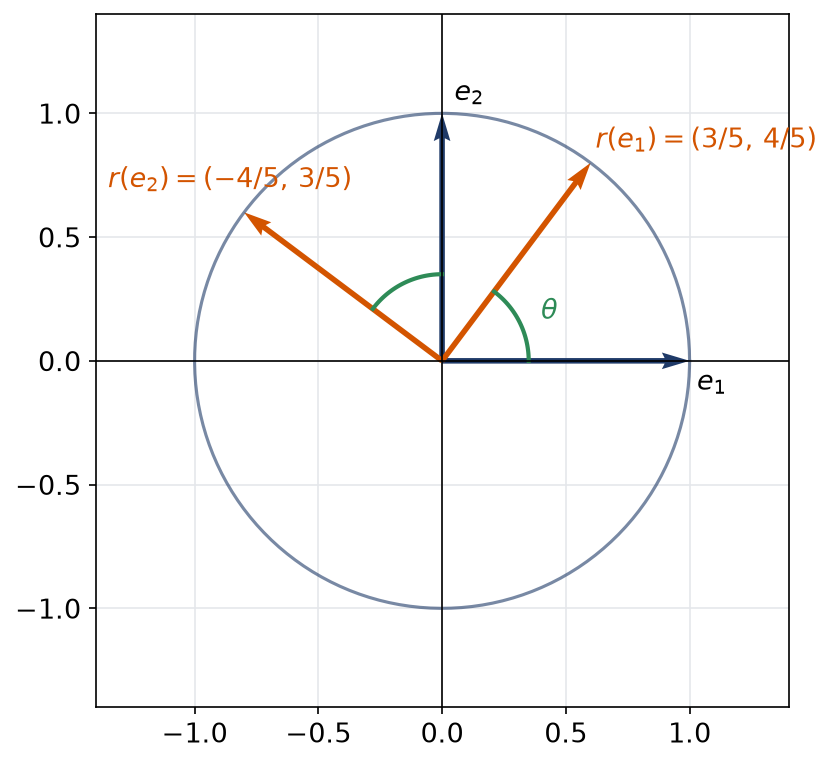
Tout point du cercle unité possède un angle polaire : on écrit donc la colonne de gauche sous la forme \((c, s)\). Dans le plan, les vecteurs de norme \(1\) perpendiculaires à \((c, s)\) ne sont que deux, \((-s, c)\) et \((s, -c)\). Le signe du déterminant désigne celui qui convient.
Ensuite, les formules d’addition donnent \(R_\varphi R_\theta = R_{\varphi + \theta}\). Ainsi, le groupe \(\mathrm{SO}_2\) est commutatif. De plus, une rotation a la même matrice \(R_\theta\) dans toutes les bases orthonormées directes : on parle de rotation d’angle \(\theta\). La figure montre l’effet de \(R_\theta\) avec \(\cos\theta = 3/5\) et \(\sin\theta = 4/5\).
Quant à \(S_\theta\), elle est symétrique et orthogonale : c’est la réflexion d’axe la droite dirigée par \((\cos(\theta/2), \sin(\theta/2))\). On la note aussi \(s_{\theta/2}\), en repérant l’axe par son angle polaire.
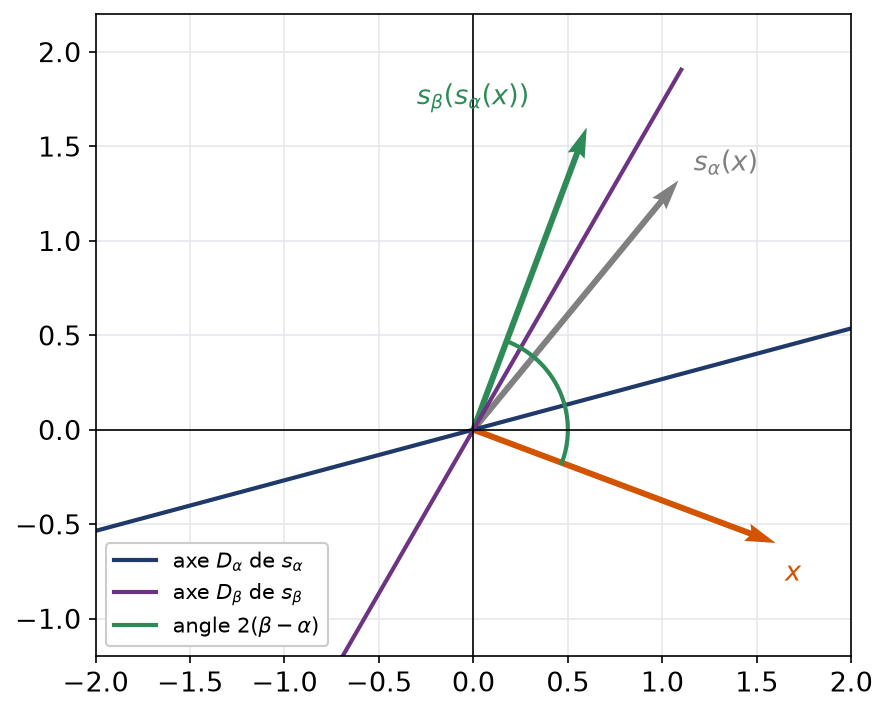
Soit \(s_\alpha\) et \(s_\beta\) les réflexions d’axes faisant les angles \(\alpha\) et \(\beta\) avec \(e_1\). Alors \(s_\beta \circ s_\alpha\) est la rotation d’angle \(2(\beta – \alpha)\). En particulier, toute rotation du plan est la composée de deux réflexions, dont la première peut être choisie librement.
Prenons \(\alpha = \pi/12\) et \(\beta = \pi/3\). La composée \(s_\beta \circ s_\alpha\) est la rotation d’angle \(2(\pi/3 – \pi/12) = \pi/2\). Vérifions-le sur les matrices : \(S_{2\beta} S_{2\alpha}\) a pour premier coefficient \(\cos 2\beta \cos 2\alpha + \sin 2\beta \sin 2\alpha = \cos(2\beta – 2\alpha)\), soit \(\cos(\pi/2) = 0\). La figure suit un vecteur \(x\) à travers les deux réflexions.
Piège à éviter :
Composer deux réflexions dans le mauvais ordre. La composée \(s_\alpha \circ s_\beta\) est la rotation d’angle opposé \(2(\alpha – \beta)\). Contrairement aux rotations, les réflexions ne commutent pas en général.
6. Réduction et rotations de l’espace
6.1 Forme réduite d’une isométrie
Pour toute isométrie \(u\) de \(E\), il existe une base orthonormée dans laquelle la matrice de \(u\) est diagonale par blocs. Les blocs sont des \(1\), des \(-1\) et des matrices \(R_{\theta_k}\) de taille \(2\), avec \(\theta_k \in\, ]0, \pi[\) ou \(]\pi, 2\pi[\).
On raisonne par récurrence sur la dimension. Tout endomorphisme réel laisse stable une droite ou un plan : une valeur propre réelle fournit une droite, sinon une valeur propre complexe fournit un plan stable. Sur une droite stable, \(u\) agit par \(1\) ou \(-1\), car il conserve la norme. Sur un plan stable sans droite stable, \(u\) agit par une rotation \(R_\theta\) avec \(\sin\theta \neq 0\). Enfin, l’orthogonal de ce sous-espace est stable (partie 2), et l’hypothèse de récurrence s’y applique.
Remarque :
Cette forme réduite livre plusieurs informations d’un coup. D’abord, le déterminant vaut \((-1)^q\), où \(q\) compte les blocs \(-1\) : les blocs de rotation ont tous un déterminant égal à \(1\). Ensuite, les valeurs propres complexes de \(u\) sont toutes de module \(1\). Enfin, en dimension impaire, une isométrie possède toujours un vecteur fixe ou un vecteur changé en son opposé, puisqu’il reste au moins un bloc de taille \(1\).
Pour deviner la forme réduite sans calcul, on combine la trace et le déterminant. Par exemple, en dimension \(3\), une matrice orthogonale de déterminant \(1\) et de trace \(0\) est forcément une rotation d’angle \(2\pi/3\) ou \(-2\pi/3\), puisque \(1 + 2\cos\theta = 0\).
6.2 Rotations de l’espace de dimension 3
On suppose désormais \(E\) de dimension \(3\) et orienté. D’après la réduction, une isométrie de déterminant \(1\) différente de l’identité a pour matrice, dans une base orthonormée bien choisie,
\[\begin{pmatrix} 1 & 0 & 0 \\ 0 & \cos\theta & -\sin\theta \\ 0 & \sin\theta & \cos\theta \end{pmatrix}.\]
La droite des vecteurs fixes s’appelle l’axe. Lorsqu’on oriente cet axe par un vecteur unitaire \(w\) et que l’on complète en base orthonormée directe, \(\theta\) est l’angle de la rotation. Changer \(w\) en \(-w\) change \(\theta\) en \(-\theta\).
Soit \(r\) une rotation d’axe orienté par \(w\) unitaire, et d’angle \(\theta\). Alors la trace de \(r\) vérifie \(\mathrm{tr}\, r – 1 = 2\cos\theta\). De plus, pour tout \(x\) non colinéaire à \(w\), le déterminant \([w, x, r(x)]\) a le signe de \(\sin\theta\).
En effet, si \(x\) est unitaire et orthogonal à \(w\), on a \(r(x) = \cos\theta\, x + \sin\theta\, w \wedge x\). Le produit mixte vaut alors exactement \(\sin\theta\). Pour un \(x\) quelconque non colinéaire à \(w\), seule sa composante orthogonale à \(w\) compte, ce qui conserve le signe.
Pour trouver l’axe et l’angle d’une matrice \(A \in \mathrm{SO}_3\) différente de \(I_3\) :
- résoudre \(AX = X\) : on obtient une droite, dirigée par un vecteur \(w\) que l’on choisit ;
- calculer \(\cos\theta = (\mathrm{tr}\,A – 1)/2\) ;
- choisir un vecteur simple \(x\) non colinéaire à \(w\), souvent un vecteur de la base canonique ;
- calculer le signe de \(\det(w, x, Ax)\), qui est celui de \(\sin\theta\) ;
- conclure : \(\theta\) est déterminé, pour l’orientation de l’axe par \(w\).
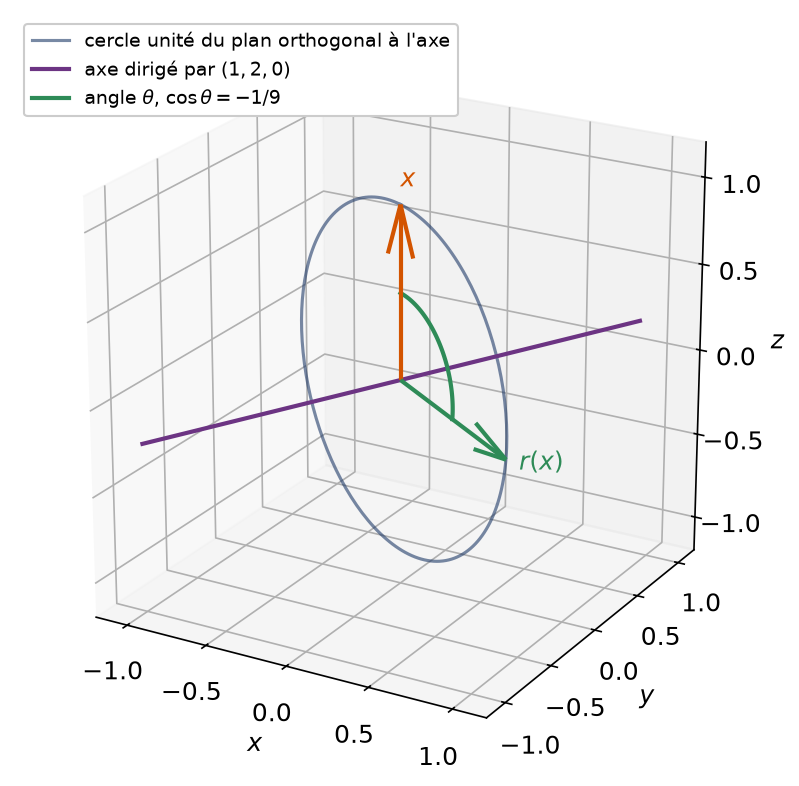
Soit \(A = \frac{1}{9}\begin{pmatrix} 1 & 4 & 8 \\ 4 & 7 & -4 \\ -8 & 4 & -1 \end{pmatrix}\). Chaque colonne a des numérateurs dont la somme des carrés vaut \(81\), et les produits croisés sont nuls ; \(A\) est donc orthogonale. Ensuite, le système \(AX = X\) donne \(-8x + 4y + 8z = 0\) et \(4x – 2y – 4z = 0\), puis \(-8x + 4y – 10z = 0\). On en tire \(z = 0\) et \(y = 2x\) : l’axe est dirigé par \(w = (1, 2, 0)\). Par ailleurs, le déterminant des numérateurs vaut \(729 = 9^3\), donc \(\det A = 1\).
Puis \(\mathrm{tr}\,A = 7/9\), d’où \(\cos\theta = -1/9\). Avec \(x = e_3\), on a \(Ax = \frac{1}{9}(8, -4, -1)\) et \(\det(w, e_3, Ax) = 20/9 > 0\). Ainsi, \(A\) est la rotation d’axe orienté par \((1,2,0)\) et d’angle \(\arccos(-1/9)\).
6.3 Classer une isométrie de l’espace
Une isométrie de l’espace de dimension \(3\) est de l’un des types suivants. Si \(\det u = 1\) : l’identité ou une rotation, dont les demi-tours (angle \(\pi\)) sont les seules à être des symétries. Si \(\det u = -1\) : la symétrie centrale \(-\mathrm{id}\), une réflexion, ou la composée d’une rotation d’axe \(D\) et de la réflexion par rapport au plan \(D^{\perp}\).
Dans le dernier cas, on étudie \(-u\), qui est une rotation de même axe. Son angle \(\theta\) donne celui de \(u\), à savoir \(\theta + \pi\). Concrètement, la trace d’une telle isométrie vaut \(-1 + 2\cos\varphi\), où \(\varphi\) est l’angle de la rotation qui intervient.
Pour identifier une matrice \(A\) de taille \(3\) dont on soupçonne qu’elle représente une isométrie :
- vérifier l’orthogonalité des colonnes ; sans elle, rien de ce qui suit ne s’applique ;
- calculer \(\det A\), qui vaut \(1\) ou \(-1\) ;
- si \(A\) est symétrique, conclure avec la trace : identité, réflexion, demi-tour ou \(-I_3\) ;
- si \(\det A = 1\) et \(A\) n’est pas symétrique, chercher l’axe et l’angle par la méthode de la partie 6.2 ;
- si \(\det A = -1\) et \(A\) n’est pas symétrique, appliquer la même méthode à \(-A\), puis ajouter \(\pi\) à l’angle trouvé.
Reprenons la matrice \(A\) de l’exemple précédent et posons \(B = -A\). Les colonnes de \(B\) restent orthonormées, mais \(\det B = (-1)^3 \det A = -1\). Comme \(B\) n’est pas symétrique (ses coefficients d’indices \((1,3)\) et \((3,1)\) valent \(-8/9\) et \(8/9\)), ce n’est ni une réflexion ni \(-I_3\).
Ainsi \(B\) est la composée de la rotation d’axe dirigé par \((1,2,0)\), d’angle \(\arccos(-1/9) + \pi\), et de la réflexion par rapport au plan \(x + 2y = 0\). D’ailleurs, sa trace vaut \(-7/9\), et l’on retrouve bien \(-1 + 2\cos\varphi\) avec \(\cos\varphi = 1/9\).
Cette méthode tient en quelques lignes sur une copie. Elle demande seulement de garder en tête l’ordre des vérifications : orthogonalité, déterminant, symétrie, puis axe et angle.
Remarque :
Une matrice orthogonale et symétrique représente toujours une symétrie orthogonale. En dimension \(3\), sa trace suffit alors : \(3\) pour l’identité, \(1\) pour une réflexion, \(-1\) pour un demi-tour et \(-3\) pour \(-\mathrm{id}\).
Les erreurs fréquentes
- Conclure qu’une matrice est une rotation parce que son déterminant vaut \(1\), sans vérifier l’orthogonalité.
- Donner l’angle d’une rotation de l’espace avec la seule trace, sans le signe du sinus ni l’orientation de l’axe.
- Écrire la matrice d’une réflexion avec \(\|a\|\) au lieu de \(\|a\|^2\) au dénominateur.
- Penser que deux réflexions du plan commutent, ou inverser l’ordre de la composée.
- Confondre une isométrie indirecte de l’espace avec une réflexion, alors qu’elle n’est symétrique que dans des cas particuliers.
Fiche mémo
- Toute forme linéaire s’écrit \(x \mapsto (a \mid x)\) ; en base orthonormée, \(a\) a pour coordonnées les images des vecteurs de base.
- Isométrie : conserve la norme, donc le produit scalaire, donc les bases orthonormées.
- Matrice orthogonale : colonnes (ou lignes) orthonormées ; inverse égal à la transposée ; déterminant \(\pm 1\).
- Réflexion d’hyperplan \(a^{\perp}\) : on retire deux fois la projection sur \(a\), avec \(\|a\|^2\) au dénominateur.
- Plan : rotations \(R_\theta\) qui commutent ; réflexions \(S_\theta\) symétriques ; deux réflexions donnent une rotation d’angle double.
- Réduction : blocs \(1\), \(-1\) et \(R_\theta\) en base orthonormée.
- Rotation de l’espace : axe par \(AX = X\), cosinus par la trace, signe du sinus par \(\det(w, x, Ax)\).
- Déterminant \(-1\) en dimension \(3\) : \(-\mathrm{id}\), réflexion, ou rotation suivie de la réflexion orthogonale à son axe.
Questions fréquentes
Comment vérifier vite qu'une matrice est orthogonale ?
On contrôle que chaque colonne est de norme 1 et que deux colonnes distinctes sont orthogonales. Pour une matrice 3 × 3, cela fait six produits scalaires à calculer, souvent de tête. Les lignes peuvent servir à la place des colonnes, car la transposée d’une matrice orthogonale l’est aussi.
Le déterminant suffit-il à reconnaître une rotation ?
Non, il faut d’abord que la matrice soit orthogonale. Une matrice de déterminant 1 n’a aucune raison de conserver les longueurs. En revanche, une matrice orthogonale de déterminant 1 en dimension 3 est toujours une rotation, éventuellement l’identité.
Comment trouver le signe de l'angle d'une rotation de l'espace ?
La trace donne seulement le cosinus. Pour le signe du sinus, on oriente l’axe par un vecteur w, on choisit un vecteur x non colinéaire à w et on calcule le déterminant de (w, x, r(x)) dans la base canonique. Le sinus a le signe de ce déterminant.
Faut-il connaître le produit vectoriel en MP ?
Oui, il figure parmi les acquis de première année sur l’orientation. Il sert à compléter un vecteur unitaire en base orthonormée directe et à écrire l’image d’un vecteur par une rotation. Il est souvent plus rapide que tout autre calcul pour ces deux tâches.
Pour aller plus loin
- S’exercer : exercices corrigés de maths spé (MP) sur matrices orthogonales et rotations
- Bases utiles : Polynôme minimal, lemme des noyaux et Cayley-Hamilton
- Chapitre d’avant : Loi faible des grands nombres et séries génératrices
- Chapitre d’après : Adjoint, endomorphismes autoadjoints et théorème spectral
- Vérifier ses acquis : QCM de maths spé (MP) sur matrices orthogonales et rotations
- Contrôle corrigé en temps limité : Axe et angle d'une rotation : contrôle de maths en MP
- Tous les chapitres : le sommaire de maths spé (MP)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «matrices orthogonales et rotations en maths spé (MP) : cours et méthodes» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir
Exercices corrigés
Tout voir Sous-espaces stables et spectre en maths spé (MP)
- Polynôme minimal et lemme des noyaux en maths spé (MP)
- Z/nZ, idéaux et théorème chinois en maths spé (MP)
- Matrices orthogonales et rotations en maths spé (MP)
- Ordre et groupes cycliques en maths spé (MP)
- Espérance, variance et covariance en maths spé (MP)
Contrôles
Tout voir
QCM
Tout voir