Moindres carrés et projection orthogonale : corrigé du contrôle de maths en L2
Voici le corrigé du contrôle de maths en L2 sur le thème « moindres carrés et projection orthogonale », question par question.
Cette correction est rédigée comme une copie de licence complète : les hypothèses sont vérifiées, puis chaque théorème est nommé avant son emploi. Vous y trouverez d’abord la réduction en carrés qui prouve la définie positivité, illustrée par la boule unité et une base orthonormée. Ensuite, le procédé de Gram-Schmidt est détaillé étape par étape, et une figure compare la parabole à sa meilleure approximation affine. La projection dans l’espace de dimension quatre est contrôlée par le théorème de Pythagore. Pour les cinq relevés, les équations normales sont résolues et la droite est tracée avec ses résidus. Enfin, le problème prouve la formule de distance par les déterminants de Gram grâce à la linéarité selon une colonne.
L’énoncé complet se trouve ici : Moindres carrés et projection orthogonale : contrôle de maths en L2.
Barème du contrôle corrigé : moindres carrés et projection orthogonale
| Exercice | Points |
|---|---|
| 1. Un produit scalaire déformé | 3 points |
| 2. Gram-Schmidt pour des polynômes | 4 points |
| 3. Projection sur un plan de dimension quatre | 4 points |
| 4. Cinq relevés et une droite | 4 points |
| 5. Problème : distance et déterminant de Gram | 5 points |
| Total | 20 points |
Le corrigé détaillé : moindres carrés et projection orthogonale
Exercice 1 – Un produit scalaire déformé (3 points)
-
Bilinéarité et symétrie
Posons \(S = \begin{pmatrix} 2 & 1 \\ 1 & 3 \end{pmatrix}\). En écrivant \(u\) et \(v\) en colonnes, on a \(\varphi(u, v) = u^{\top} S v\). Quand \(v\) ne bouge pas, \(u \mapsto u^{\top} S v\) est une forme linéaire ; il en va de même de \(v \mapsto u^{\top} S v\) quand \(u\) ne bouge pas. Ainsi \(\varphi\) est bilinéaire. De plus, \(S\) est symétrique, ainsi \(\varphi(v, u) = \varphi(u, v)\).
Une somme de deux carrés
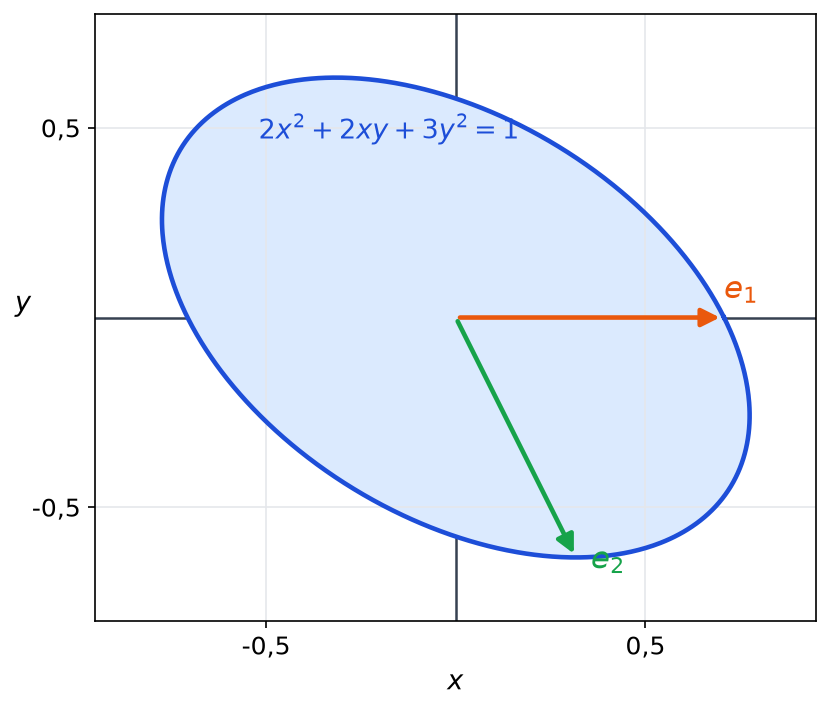
Pour \(u = (x_1, x_2)\), on obtient \(\varphi(u, u) = 2x_1^2 + 2x_1 x_2 + 3x_2^2\). On complète alors le carré :
\[\varphi(u, u) = 2\left(x_1 + \frac{x_2}{2}\right)^2 + \frac{5}{2}\,x_2^2.\]
En effet, \(2\left(x_1 + \frac{x_2}{2}\right)^2 = 2x_1^2 + 2x_1 x_2 + \frac{1}{2}x_2^2\), et \(\frac{1}{2} + \frac{5}{2} = 3\). Les deux coefficients sont strictement positifs, donc \(\varphi(u, u) \geq 0\). Si \(\varphi(u, u) = 0\), les deux carrés sont nuls : \(x_2 = 0\), puis \(x_1 = 0\). Par conséquent, \(\varphi\) est une forme bilinéaire symétrique définie positive, c’est-à-dire un produit scalaire.
- Pour \(w = (y_1, y_2)\), on calcule \(\varphi\left((1, 0), w\right) = 2y_1 + y_2\). Le vecteur \(w = (1, -2)\) annule cette quantité, il est donc orthogonal à \((1, 0)\). Ensuite, \(\varphi\left((1, 0), (1, 0)\right) = 2\) et \(\varphi(w, w) = 2 – 4 + 12 = 10\). Après normalisation de \((1, 0)\) et de \(w\), on dispose de la base orthonormée \(e_1 = \left(\frac{1}{\sqrt{2}}, 0\right)\) et \(e_2 = \left(\frac{1}{\sqrt{10}}, -\frac{2}{\sqrt{10}}\right)\). Les deux vecteurs ont bien leur extrémité sur la courbe \(\varphi(u, u) = 1\).

- L’inégalité de Cauchy-Schwarz pour \(\varphi\), appliquée à \(u = (x, y)\) et à \((1, 0)\), donne \(\varphi\left(u, (1, 0)\right)^2 \leq \varphi(u, u)\,\varphi\left((1, 0), (1, 0)\right)\). Or \(\varphi\left(u, (1, 0)\right) = 2x + y\), donc \((2x + y)^2 \leq 2\left(2x^2 + 2xy + 3y^2\right)\). Le cas d’égalité de Cauchy-Schwarz correspond à deux vecteurs colinéaires, ici \(u\) et \((1, 0)\) : on a donc égalité exactement lorsque \(y = 0\).
Piège classique : se contenter de \(\varphi(u, u) \geq 0\) ; un produit scalaire exige aussi que seul le vecteur nul donne \(0\).
Exercice 2 – Gram-Schmidt pour des polynômes (4 points)
- L’application est symétrique, car \(P(t)Q(t) = Q(t)P(t)\), et elle est linéaire en chaque variable par linéarité de l’intégrale. Ensuite, \(\langle P, P \rangle = \int_0^2 P(t)^2\,\mathrm{d}t \geq 0\). Supposons enfin \(\langle P, P \rangle = 0\) : la fonction \(t \mapsto P(t)^2\) est continue sur \([0\,;2]\), à valeurs positives, et son intégrale y vaut zéro ; elle s’annule par conséquent en tout point du segment. Ainsi \(P\) possède une infinité de racines, si bien que \(P\) est le polynôme nul. C’est donc un produit scalaire sur \(\mathbb{R}_2[X]\).
-
Les moments utiles
Pour tout entier \(k\), \(\int_0^2 t^k\,\mathrm{d}t = \frac{2^{k+1}}{k+1}\). On dispose ainsi des valeurs \(2\), \(2\), \(\frac{8}{3}\) et \(4\) pour \(k = 0, 1, 2, 3\).
Premier et deuxième vecteurs
D’abord, \(\|1\|^2 = 2\), donc \(\varepsilon_0 = \frac{1}{\sqrt{2}}\). On retire ensuite à \(X\) sa projection sur \(1\) : \(X – \frac{\langle X, 1 \rangle}{\|1\|^2} = X – \frac{2}{2} = X – 1\). Puis \(\|X – 1\|^2 = \int_0^2 (t – 1)^2\,\mathrm{d}t = \frac{2}{3}\), d’où \(\varepsilon_1 = \sqrt{\frac{3}{2}}\,(X – 1)\).
Le troisième vecteur
On a \(\langle X^2, 1 \rangle = \frac{8}{3}\) et \(\langle X^2, X – 1 \rangle = 4 – \frac{8}{3} = \frac{4}{3}\). Par conséquent :
\[Q_2 = X^2 – \frac{8/3}{2} – \frac{4/3}{2/3}\,(X – 1) = X^2 – 2X + \frac{2}{3}.\]
On remarque que \(Q_2 = (X – 1)^2 – \frac{1}{3}\). Avec \(s = t – 1\), il vient \(\|Q_2\|^2 = \int_{-1}^{1} \left(s^2 – \frac{1}{3}\right)^2 \mathrm{d}s = \frac{2}{5} – \frac{4}{9} + \frac{2}{9} = \frac{8}{45}\). Comme \(\sqrt{\frac{45}{8}} = \frac{3\sqrt{10}}{4}\), on obtient la base orthonormée :
\(\varepsilon_0 = \frac{1}{\sqrt{2}}\), \(\varepsilon_1 = \frac{\sqrt{6}}{2}(X – 1)\), \(\varepsilon_2 = \frac{3\sqrt{10}}{4}\left(X^2 – 2X + \frac{2}{3}\right)\).
-
Le projeté de la parabole
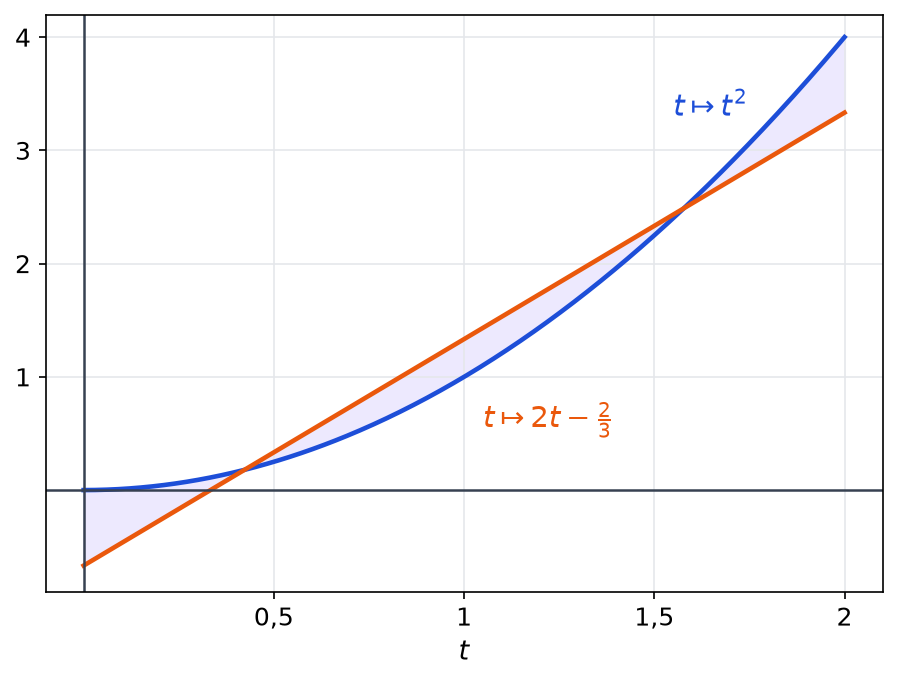
Le sous-espace \(\mathbb{R}_1[X]\) est engendré par \(\varepsilon_0\) et \(\varepsilon_1\). Par construction, \(X^2 = Q_2 + \left(2X – \frac{2}{3}\right)\), où \(2X – \frac{2}{3} \in \mathbb{R}_1[X]\) et \(Q_2\) est orthogonal à \(\mathbb{R}_1[X]\). Le projeté orthogonal de \(X^2\) sur \(\mathbb{R}_1[X]\) vaut donc \(2X – \frac{2}{3}\), et la distance cherchée est \(\|Q_2\| = \sqrt{\frac{8}{45}} = \frac{2\sqrt{10}}{15}\).
Traduction en minimum d’intégrale
Pour \((a, b) \in \mathbb{R}^2\), l’intégrale vaut \(\left\|X^2 – (aX + b)\right\|^2\), où \(aX + b\) décrit \(\mathbb{R}_1[X]\). Or le projeté orthogonal est l’unique point de \(\mathbb{R}_1[X]\) le plus proche de \(X^2\). Ainsi \(m = \frac{8}{45}\), atteint uniquement pour \(a = 2\) et \(b = -\frac{2}{3}\). La figure montre la parabole et cette meilleure approximation affine au sens de l’intégrale.

Piège classique : oublier de normaliser à la fin du procédé, ou normaliser trop tôt et diviser deux fois par la même norme.
Exercice 3 – Projection sur un plan de dimension quatre (4 points)
- On calcule \(\langle v_1, v_2 \rangle = 0 + 0 + 1 – 1 = 0\) : la famille est orthogonale. Comme ses vecteurs sont non nuls, elle est libre, et \(F\) est bien un plan. Un vecteur \(x = (x_1, x_2, x_3, x_4)\) appartient à \(F^{\perp}\) quand il est orthogonal à \(v_1\) et à \(v_2\). Donc \(F^{\perp}\) a pour équations \(x_1 + x_3 + x_4 = 0\) et \(x_2 + x_3 – x_4 = 0\).
- Puisque \((v_1, v_2)\) est orthogonale, la formule de projection s’applique directement : \(p_F(u) = \frac{\langle u, v_1 \rangle}{\|v_1\|^2}\,v_1 + \frac{\langle u, v_2 \rangle}{\|v_2\|^2}\,v_2\). Ici \(\|v_1\|^2 = \|v_2\|^2 = 3\), \(\langle u, v_1 \rangle = 2 + 3 = 5\) et \(\langle u, v_2 \rangle = 1 – 3 = -2\). Ainsi \(p_F(u) = \frac{5}{3}(1, 0, 1, 1) – \frac{2}{3}(0, 1, 1, -1)\), soit \(p_F(u) = \left(\frac{5}{3}, -\frac{2}{3}, 1, \frac{7}{3}\right)\).
-
Construction de la matrice
Avec \(v_1\) et \(v_2\) écrits en colonnes, la question précédente donne \(P = \frac{1}{3}\left(v_1 v_1^{\top} + v_2 v_2^{\top}\right)\). On additionne les deux matrices de rang 1 :
\[P = \frac{1}{3}\begin{pmatrix} 1 & 0 & 1 & 1 \\ 0 & 1 & 1 & -1 \\ 1 & 1 & 2 & 0 \\ 1 & -1 & 0 & 2 \end{pmatrix}.\]
Contrôles
La trace vaut \(\frac{1 + 1 + 2 + 2}{3} = 2\). En effet, tout projecteur a pour trace son rang, qui vaut ici \(\dim F = 2\). Le contrôle est donc concluant. On vérifie aussi que \(Pu\) redonne le vecteur de la question 2 ; par exemple, la première ligne donne \(\frac{2 + 0 + 0 + 3}{3} = \frac{5}{3}\).
- Le vecteur \(u – p_F(u) = \left(\frac{1}{3}, \frac{5}{3}, -1, \frac{2}{3}\right)\) vérifie les deux équations de \(F^{\perp}\), car \(\frac{1}{3} – 1 + \frac{2}{3} = 0\) et \(\frac{5}{3} – 1 – \frac{2}{3} = 0\). La distance vaut alors \(\|u – p_F(u)\|\), avec \(\|u – p_F(u)\|^2 = \frac{1 + 25 + 9 + 4}{9} = \frac{13}{3}\). Donc \(d(u, F) = \sqrt{\frac{13}{3}} = \frac{\sqrt{39}}{3}\). Pour vérifier, le théorème de Pythagore donne \(\|u\|^2 = \|p_F(u)\|^2 + \|u – p_F(u)\|^2\) : d’une part \(\|u\|^2 = 14\), d’autre part \(\|p_F(u)\|^2 = \frac{25}{3} + \frac{4}{3} = \frac{29}{3}\), et \(\frac{29}{3} + \frac{13}{3} = 14\).
Piège classique : appliquer la formule de projection avec une famille qui n’est pas orthogonale ; il faut toujours le vérifier avant.
Exercice 4 – Cinq relevés et une droite (4 points)
- La ligne \(i\) de \(A\theta\) vaut \(a + b x_i\), donc \(S(a, b) = \|Y – A\theta\|^2\) pour la norme euclidienne de \(\mathbb{R}^5\). Quand \(\theta\) décrit \(\mathbb{R}^2\), le vecteur \(A\theta\) décrit le sous-espace \(\mathrm{Im}\,A\). Minimiser \(S\) revient donc à chercher le point de \(\mathrm{Im}\,A\) le plus proche de \(Y\). D’après la caractérisation de la projection orthogonale, ce point est le projeté de \(Y\) sur \(\mathrm{Im}\,A\).
-
Les équations normales
Le vecteur \(A\theta\) est le projeté de \(Y\) lorsque \(Y – A\theta\) est orthogonal à chaque colonne de \(A\). Matriciellement, cela s’écrit \(A^{\top}(Y – A\theta) = 0\), c’est-à-dire \(A^{\top} A \theta = A^{\top} Y\).
Pourquoi la matrice est inversible
Soit \(z\) tel que \(A^{\top} A z = 0\). Alors \(z^{\top} A^{\top} A z = \|Az\|^2 = 0\), donc \(Az = 0\). Or les colonnes de \(A\), à savoir \((1, 1, 1, 1, 1)\) et \((0, 1, 2, 3, 4)\), ne sont pas colinéaires, car les \(x_i\) ne sont pas tous égaux. Ainsi \(z = 0\), et la matrice carrée \(A^{\top} A\) est inversible.
-
Les sommes utiles
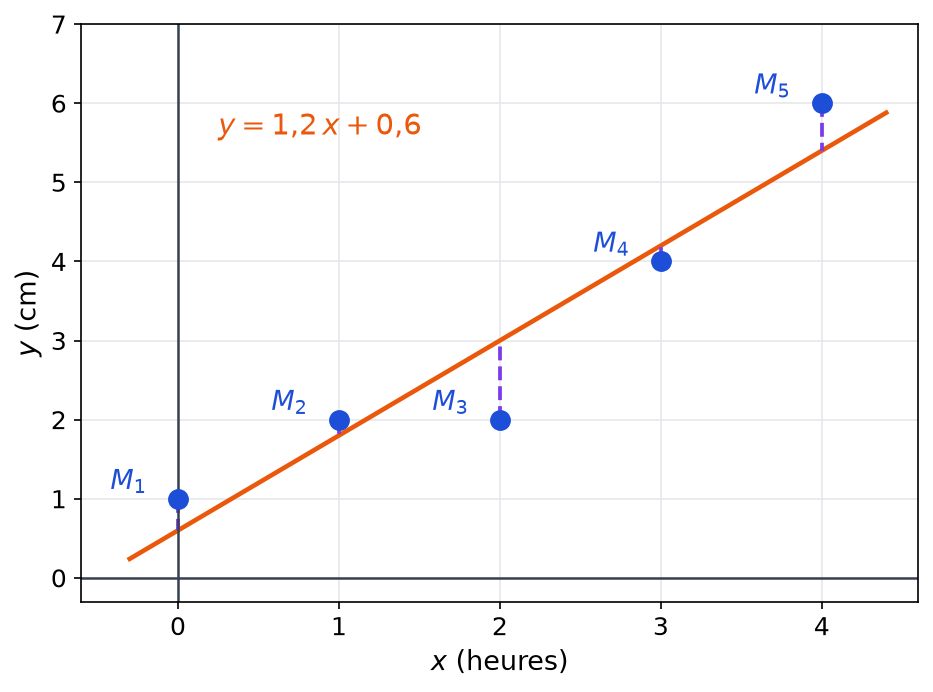
On a \(\sum x_i = 10\), \(\sum x_i^2 = 30\), \(\sum y_i = 15\) et \(\sum x_i y_i = 0 + 2 + 4 + 12 + 24 = 42\). Par conséquent :
\[A^{\top} A = \begin{pmatrix} 5 & 10 \\ 10 & 30 \end{pmatrix}, \quad A^{\top} Y = \begin{pmatrix} 15 \\ 42 \end{pmatrix}.\]
Résolution du système
Il faut donc résoudre \(5a + 10b = 15\) et \(10a + 30b = 42\). De la ligne du haut, on tire \(a = 3 – 2b\) ; une substitution dans l’autre ligne fournit \(30 – 20b + 30b = 42\), d’où \(b = \frac{6}{5}\), puis \(a = 3 – \frac{12}{5} = \frac{3}{5}\). La droite des moindres carrés a pour équation \(y = 0{,}6 + 1{,}2\,x\). Concrètement, la hauteur d’eau monte d’environ \(1{,}2\) cm par heure.
- Les valeurs ajustées sont \(0{,}6\), \(1{,}8\), \(3\), \(4{,}2\) et \(5{,}4\). Le vecteur des résidus vaut donc \(r = (0{,}4\,;\,0{,}2\,;\,-1\,;\,-0{,}2\,;\,0{,}6)\). Sa somme est nulle, et \(\sum x_i r_i = 0 + 0{,}2 – 2 – 0{,}6 + 2{,}4 = 0\) : il est bien orthogonal aux deux colonnes de \(A\). Enfin, le minimum vaut \(S = 0{,}16 + 0{,}04 + 1 + 0{,}04 + 0{,}36 = 1{,}6\). La figure montre le nuage, la droite et les résidus en pointillés.

Piège classique : minimiser les écarts horizontaux au lieu des écarts verticaux ; la variable expliquée est ici la hauteur \(y\).
Exercice 5 – Problème : distance et déterminant de Gram (5 points)
-
a) Une relation entre les vecteurs passe aux colonnes
Si la famille est liée, il existe des réels \(\lambda_1, \ldots, \lambda_p\) non tous nuls avec \(\sum_j \lambda_j w_j = 0\). Pour chaque indice \(i\), la bilinéarité donne alors \(\sum_j \lambda_j \langle w_i, w_j \rangle = \left\langle w_i, \sum_j \lambda_j w_j \right\rangle = 0\). Autrement dit, la colonne \(\lambda\) non nulle vérifie \(G\lambda = 0\). Les colonnes de \(G\) sont donc liées, et \(\Gamma(w_1, \ldots, w_p) = 0\).
b) Le cas d’une famille libre
Soit \(z\) une colonne telle que \(Gz = 0\). Alors \(0 = z^{\top} G z = \sum_{i,j} z_i z_j \langle w_i, w_j \rangle\), et ce nombre vaut \(\left\|\sum_j z_j w_j\right\|^2\) par bilinéarité. Le vecteur \(\sum_j z_j w_j\) est ainsi nul ; comme la famille est libre, tous les \(z_j\) sont nuls. Le noyau de \(G\) est réduit à zéro, donc \(G\) est inversible et \(\Gamma \neq 0\).
-
Les produits scalaires avec \(x\)
Le vecteur \(h = x – p\) est orthogonal à \(F\), donc à \(e\) et à \(f\). Par conséquent, \(\langle e, x \rangle = \langle e, p \rangle\) et \(\langle f, x \rangle = \langle f, p \rangle\). De plus, le théorème de Pythagore donne \(\langle x, x \rangle = \|p\|^2 + \|h\|^2\).
Découpage de la dernière colonne
La dernière colonne de \(G(e, f, x)\) est donc la somme de la dernière colonne de \(G(e, f, p)\) et de la colonne de coordonnées \(0\), \(0\), \(\|h\|^2\) ; les deux premières colonnes, elles, sont communes. Par linéarité du déterminant par rapport à cette colonne, puis développement du second terme selon elle :
\[\Gamma(e, f, x) = \Gamma(e, f, p) + \|h\|^2\, \Gamma(e, f).\]
Or \(p \in F\), si bien que \((e, f, p)\) est liée et \(\Gamma(e, f, p) = 0\) d’après 1a. Enfin, \(\Gamma(e, f) \neq 0\) d’après 1b, et \(\|h\| = d(x, F)\). On obtient bien \(d(x, F)^2 = \frac{\Gamma(e, f, x)}{\Gamma(e, f)}\).
-
Deux déterminants à calculer
On trouve \(\|e\|^2 = 4\), \(\langle e, f \rangle = 6\), \(\|f\|^2 = 14\), puis \(\langle e, x \rangle = 9\), \(\langle f, x \rangle = 0 + 2 + 4 + 12 = 18\) et \(\|x\|^2 = 25\). D’abord, \(\Gamma(e, f) = 4 \times 14 – 6^2 = 20\). Ensuite, on développe selon la première ligne :
\[\Gamma(e, f, x) = \begin{vmatrix} 4 & 6 & 9 \\ 6 & 14 & 18 \\ 9 & 18 & 25 \end{vmatrix} = 4 \times 26 – 6 \times (-12) + 9 \times (-18) = 14.\]
Les mineurs valent en effet \(350 – 324 = 26\), \(150 – 162 = -12\) et \(108 – 126 = -18\). Ainsi \(d(x, F)^2 = \frac{14}{20} = \frac{7}{10}\), soit \(d(x, F) = \frac{\sqrt{70}}{10}\).
Lien avec les moindres carrés
La coordonnée d’indice \(k + 1\) de \(\alpha e + \beta f\) vaut \(\alpha + \beta k\). La somme proposée est donc \(\|x – (\alpha e + \beta f)\|^2\), et son minimum sur \(\mathbb{R}^2\) est le carré de la distance de \(x\) à \(F\). La plus petite valeur cherchée est donc \(\frac{7}{10}\). Pour vérifier, la droite \(0{,}9 + 0{,}9\,k\) donne les résidus \(0{,}1\), \(0{,}2\), \(-0{,}7\) et \(0{,}4\), dont la somme des carrés vaut bien \(0{,}7\).
- Puisque \((e, f)\) est libre, l’inégalité de Cauchy-Schwarz est stricte, donc \(\Gamma(e, f) = \|e\|^2 \|f\|^2 – \langle e, f \rangle^2 > 0\). D’après la question 2, \(\Gamma(e, f, x) = \|h\|^2\, \Gamma(e, f)\). Or \(\|h\|^2 = \|x\|^2 – \|p\|^2 \leq \|x\|^2\). On en déduit \(\Gamma(e, f, x) \leq \|x\|^2\, \Gamma(e, f)\), avec égalité exactement quand \(p = 0\), c’est-à-dire quand \(x \in F^{\perp}\).
Piège classique : développer le déterminant de Gram sans exploiter la structure de la dernière colonne ; le découpage \(x = p + h\) rend la preuve presque immédiate.
À retenir de ce contrôle
- Pour prouver la définie positivité d’une forme quadratique, on l’écrit comme une somme de carrés à coefficients strictement positifs.
- Dans Gram-Schmidt, on retire à chaque vecteur sa projection sur les vecteurs déjà construits, puis on le normalise.
- Le projeté orthogonal sur un sous-espace est le point le plus proche ; le vecteur résidu est orthogonal à tout ce sous-espace.
- La solution des moindres carrés vérifie les équations normales, et la matrice transposée fois la matrice est inversible quand les colonnes sont libres.
- Le carré de la distance de x au plan engendré par e et f vaut le déterminant de Gram de e, f, x divisé par celui de e, f.
Revenir à l’énoncé du contrôle
Consolider moindres carrés et projection orthogonale après ce corrigé
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en L2.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «moindres carrés et projection orthogonale : corrigé du contrôle de maths en L2» au format PDF afin de pouvoir travailler en totale autonomie.