Corrigé des exercices : Projecteurs, symétries et hyperplans en maths sup (MPSI)
Ce corrigé hyperplans MPSI détaille les dix-huit exercices de la fiche. Chaque solution commence par une idée clé, puis suit la rédaction attendue en devoir surveillé : hypothèses vérifiées, théorèmes cités, calculs intermédiaires visibles.
Nous signalons au passage les points de vigilance. Il faut d’abord prouver la linéarité avant de parler de projecteur. De plus, la supplémentarité de deux sous-espaces se vérifie avant de projeter. Enfin, une équation d’hyperplan doit être testée sur tous les vecteurs générateurs. Pour les équations \(u(x)=b\), la réponse finale décrit toujours un sous-espace affine complet : une solution particulière plus le noyau. Les figures illustrent les projections obliques et les symétries rencontrées.
Pour démarrer
Corrigé de l’exercice 1 – Une matrice de projecteur dans le plan
Idée clé : on vérifie \(A^2=A\), puis on lit l’image avec \(AX=X\) et le noyau avec \(AX=0\).
- Le calcul donne \(A^2=\begin{pmatrix}4-2&-4+2\\2-1&-2+1\end{pmatrix}=\begin{pmatrix}2&-2\\1&-1\end{pmatrix}\). Ainsi, \(A^2=A\), donc \(u\circ u=u\). L’endomorphisme \(u\) est un projecteur.
- D’après le cours, \(\mathrm{Im}\,u=\mathrm{Ker}(u-\mathrm{id})\). Or \(u(x,y)=(x,y)\) s’écrit \(2x-2y=x\) et \(x-y=y\), c’est-à-dire \(x=2y\). Donc \(\mathrm{Im}\,u=\mathbb{R}(2,1)\). Ensuite, \(u(x,y)=0\) équivaut à \(2x-2y=0\), soit \(x=y\). Donc \(\mathrm{Ker}\,u=\mathbb{R}(1,1)\). Finalement, \(u\) est la projection sur \(\mathbb{R}(2,1)\) parallèlement à \(\mathbb{R}(1,1)\).
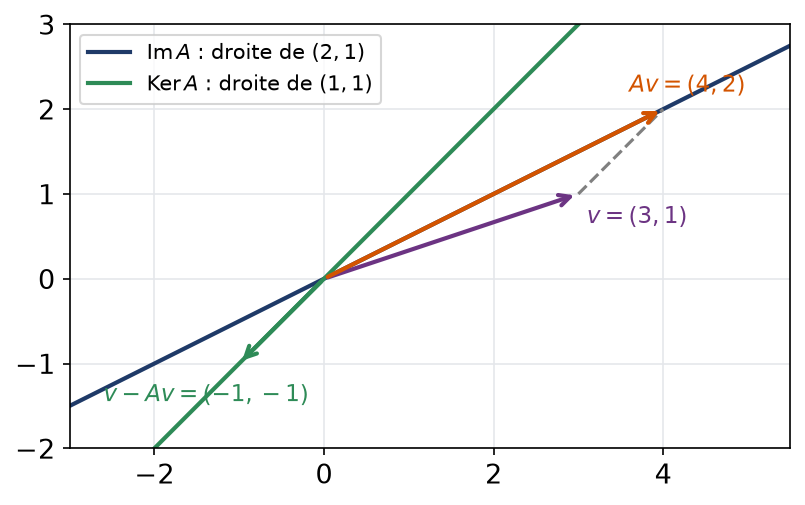
- On applique la décomposition réflexe \(v=u(v)+\big(v-u(v)\big)\). D’abord, \(u(v)=(2\times 3-2\times 1,\ 3-1)=(4,2)\). Ensuite, \(v-u(v)=(-1,-1)\). On vérifie que \((4,2)\in\mathbb{R}(2,1)\) et que \((-1,-1)\in\mathbb{R}(1,1)\). Ainsi, \((3,1)=(4,2)+(-1,-1)\).
La figure montre cette décomposition : on glisse de \(v\) vers \(u(v)\) parallèlement au noyau.
Corrigé de l’exercice 2 – Le projecteur complémentaire
Idée clé : on développe \(q\circ q\) en utilisant seulement \(p\circ p=p\) et la linéarité.
- Comme \(p\) est linéaire, \(q\circ q=(\mathrm{id}-p)\circ(\mathrm{id}-p)=\mathrm{id}-2p+p\circ p\). Or \(p\circ p=p\), donc \(q\circ q=\mathrm{id}-p=q\). Ainsi, \(q\) est un projecteur.
- Pour un vecteur \(x\), l’égalité \(q(x)=0\) se réécrit \(p(x)=x\). Elle traduit donc l’appartenance de \(x\) à \(\mathrm{Ker}(p-\mathrm{id})\), qui coïncide avec \(\mathrm{Im}\,p\). Il en résulte \(\mathrm{Ker}\,q=\mathrm{Im}\,p\). De même, \(q\) étant un projecteur, \(\mathrm{Im}\,q=\mathrm{Ker}(q-\mathrm{id})=\mathrm{Ker}(-p)=\mathrm{Ker}\,p\). On obtient \(\mathrm{Im}\,q=\mathrm{Ker}\,p\) et \(\mathrm{Ker}\,q=\mathrm{Im}\,p\).
- Enfin, \(p\circ q=p-p\circ p=0\) et \(q\circ p=p-p\circ p=0\). Les deux composées sont nulles. Autrement dit, \(q\) projette sur \(\mathrm{Ker}\,p\) parallèlement à \(\mathrm{Im}\,p\).
Corrigé de l’exercice 3 – Formes coordonnées d’une base non canonique
Idée clé : on résout une fois pour toutes \((x,y,z)=a\,e_1+b\,e_2+c\,e_3\) ; les coefficients \(a\), \(b\), \(c\) sont les formes cherchées.
- On écrit \(a\,e_1+b\,e_2+c\,e_3=(a+b+c,\ b+c,\ c)\). L’équation \(a\,e_1+b\,e_2+c\,e_3=(x,y,z)\) donne \(c=z\), puis \(b=y-z\), puis \(a=x-y\). Elle admet donc une unique solution pour tout \((x,y,z)\). Par conséquent, \(\mathcal{B}\) est une base de \(\mathbb{R}^3\).
- Le calcul précédent fournit directement les coordonnées. On a \(e_1^{*}(x,y,z)=x-y\), \(e_2^{*}(x,y,z)=y-z\) et \(e_3^{*}(x,y,z)=z\). On contrôle par exemple \(e_1^{*}(e_2)=1-1=0\) et \(e_2^{*}(e_2)=1-0=1\).
- Pour \(w=(4,-1,3)\), on trouve \(e_1^{*}(w)=5\), \(e_2^{*}(w)=-4\) et \(e_3^{*}(w)=3\). Vérifions : \(5e_1-4e_2+3e_3=(5-4+3,\ -4+3,\ 3)=(4,-1,3)\). Les coordonnées de \(w\) dans \(\mathcal{B}\) sont \((5,-4,3)\).
Corrigé de l’exercice 4 – Un hyperplan de polynômes
Idée clé : un noyau de forme linéaire non nulle est un hyperplan ; on traduit ensuite la condition sur les coefficients.
- Pour \(P,Q\in\mathbb{R}_2[X]\) et \(\lambda\in\mathbb{R}\), on a \((\lambda P+Q)(1)=\lambda P(1)+Q(1)\) et \((\lambda P+Q)^{\prime}(0)=\lambda P^{\prime}(0)+Q^{\prime}(0)\). Donc \(\psi\) est linéaire, à valeurs dans \(\mathbb{R}\). De plus, \(\psi(1)=1\neq 0\). Ainsi, \(\psi\) est une forme linéaire non nulle.
- Par définition, \(H=\mathrm{Ker}\,\psi\). D’après le cours, c’est un hyperplan de \(\mathbb{R}_2[X]\). Comme \(\dim\mathbb{R}_2[X]=3\), on obtient \(\dim H=2\).
- Écrivons \(P=\alpha+\beta X+\gamma X^2\). Alors \(P(1)=\alpha+\beta+\gamma\) et \(P^{\prime}(0)=\beta\). La condition devient \(\alpha+2\beta+\gamma=0\), soit \(\alpha=-2\beta-\gamma\). Donc \(P=\beta(X-2)+\gamma(X^2-1)\). La famille \((X-2,\ X^2-1)\) engendre \(H\). Elle est libre, car ses degrés sont distincts. Une base de \(H\) est \((X-2,\ X^2-1)\). On vérifie : \(\psi(X-2)=-1+1=0\) et \(\psi(X^2-1)=0+0=0\).
Corrigé de l’exercice 5 – Un système de deux équations dans l’espace
Idée clé : l’ensemble des solutions est une solution particulière plus le noyau de \(u\).
- On pose \(u(x,y,z)=(x+y+z,\ x+2y+3z)\) et \(b=(1,2)\). L’application \(u\) est linéaire de \(\mathbb{R}^3\) dans \(\mathbb{R}^2\). Le système s’écrit \(u(X)=b\).
- Le système homogène donne, par soustraction, \(y+2z=0\). Donc \(y=-2z\), puis \(x=-y-z=z\). Ainsi, \(\mathrm{Ker}\,u=\mathbb{R}(1,-2,1)\). Par ailleurs, \(X_0=(0,1,0)\) convient, car \(0+1+0=1\) et \(0+2+0=2\).
- D’après le théorème de structure, l’ensemble des solutions est \(X_0+\mathrm{Ker}\,u\). Les solutions sont les triplets \((t,\ 1-2t,\ t)\), avec \(t\in\mathbb{R}\) : c’est la droite affine passant par \((0,1,0)\) et dirigée par \((1,-2,1)\). Géométriquement, c’est l’intersection de deux plans affines non parallèles.
Corrigé de l’exercice 6 – Sous-espaces affines ou non
Idée clé : une équation linéaire avec second membre donne un sous-espace affine, s’il existe une solution ; une condition non linéaire se teste sur des points bien choisis.
- L’ensemble \(\mathcal{A}\) est l’ensemble des solutions de \(\varphi(x,y,z)=3\), avec \(\varphi=2x-y+z\) linéaire. Le point \((0,0,3)\) convient. Donc \(\mathcal{A}=(0,0,3)+\mathrm{Ker}\,\varphi\) est un plan affine, de direction le plan \(2x-y+z=0\).
- L’ensemble \(\mathcal{B}\) contient \((0,0)\). S’il était affine, ce serait donc un sous-espace vectoriel. Or \((1,0)\) et \((0,1)\) sont dans \(\mathcal{B}\), mais leur somme \((1,1)\) n’y est pas. Par conséquent, \(\mathcal{B}\) n’est pas un sous-espace affine.
- L’application \(f\mapsto f^{\prime}+2f\) est linéaire de \(\mathcal{C}^1(\mathbb{R},\mathbb{R})\) dans \(\mathcal{C}(\mathbb{R},\mathbb{R})\). La fonction constante égale à \(2\) est une solution particulière. Le noyau est formé des fonctions \(x\mapsto\lambda e^{-2x}\). Ainsi, \(\mathcal{C}\) est la droite affine des fonctions \(x\mapsto 2+\lambda e^{-2x}\).
- L’application \(P\mapsto\big(P(0),P(1)\big)\) est linéaire de \(\mathbb{R}_2[X]\) dans \(\mathbb{R}^2\). Le polynôme \(1+2X\) vérifie les deux conditions. Le noyau est formé des polynômes de degré au plus \(2\) qui s’annulent en \(0\) et en \(1\), c’est-à-dire des \(\lambda X(X-1)\). Donc \(\mathcal{D}=1+2X+\mathbb{R}\,X(X-1)\) est une droite affine.
Pour s’entraîner
Corrigé de l’exercice 7 – Projeter sur un plan de l’espace le long d’une droite
Idée clé : on écrit \(v=f+\lambda w\) avec \(f\in F\), puis on applique la forme \(\varphi=x-y+2z\) pour isoler \(\lambda\).
- Posons \(\varphi(x,y,z)=x-y+2z\), de sorte que \(F=\mathrm{Ker}\,\varphi\). On a \(\varphi(w)=1-1+2=2\neq 0\), donc \(w\notin F\) et \(F\cap G=\{0\}\). De plus, \(\dim F+\dim G=2+1=3\). Par conséquent, \(\mathbb{R}^3=F\oplus G\).
- Soit \(v=(x,y,z)\). On écrit \(v=f+\lambda w\) avec \(f\in F\). En appliquant \(\varphi\), on obtient \(\varphi(v)=0+2\lambda\), donc \(\lambda=\frac{\varphi(v)}{2}\). Ainsi, \(p(v)=f=v-\frac{x-y+2z}{2}\,w\). En développant chaque coordonnée :
\[p(v)=\Big(\frac{x+y-2z}{2},\ \frac{-x+3y-2z}{2},\ \frac{-x+y}{2}\Big),\qquad P=\frac{1}{2}\begin{pmatrix}1&1&-2\\-1&3&-2\\-1&1&0\end{pmatrix}.\]
Voici l’expression de \(p\) et sa matrice. - On a \(s(v)=f-\lambda w=v-2\lambda w=v-\varphi(v)\,w\). Donc
\[s(v)=\big(y-2z,\ -x+2y-2z,\ -x+y-z\big),\qquad S=\begin{pmatrix}0&1&-2\\-1&2&-2\\-1&1&-1\end{pmatrix}.\]
On retrouve bien \(S=2P-I_3\). - Notons \(N=2P\). Un calcul ligne par colonne donne \(N^2=\begin{pmatrix}2&2&-4\\-2&6&-4\\-2&2&0\end{pmatrix}=2N\). Donc \(P^2=\frac{1}{4}N^2=\frac{1}{2}N=P\). De même, la première ligne de \(S^2\) vaut \((0-1+2,\ 0+2-2,\ 0-2+2)=(1,0,0)\), et les deux autres donnent \((0,1,0)\) et \((0,0,1)\). Ainsi, \(P^2=P\) et \(S^2=I_3\).
Corrigé de l’exercice 8 – Une symétrie sur les matrices carrées d’ordre 2
Idée clé : la trace est linéaire et \(\mathrm{tr}(I_2)=2\) ; ces deux faits suffisent pour tout calculer.
- La trace est une forme linéaire, donc \(u\) est linéaire de \(\mathcal{M}_2(\mathbb{R})\) dans lui-même. Ensuite, \(\mathrm{tr}\big(u(M)\big)=2\,\mathrm{tr}(M)-\mathrm{tr}(M)=\mathrm{tr}(M)\). Par suite, \(u(u(M))=\mathrm{tr}(M)\,I_2-\big(\mathrm{tr}(M)\,I_2-M\big)=M\). Donc \(u\circ u=\mathrm{id}\) et \(u\) est une symétrie.
- D’abord, \(u(M)=M\) équivaut à \(M=\frac{\mathrm{tr}(M)}{2}I_2\). Une telle matrice est scalaire. Réciproquement, si \(M=\lambda I_2\), alors \(\mathrm{tr}(M)\,I_2=2\lambda I_2=2M\), donc \(u(M)=M\). Ainsi, \(\mathrm{Ker}(u-\mathrm{id})=\mathbb{R}I_2\), de dimension \(1\). Ensuite, \(u(M)=-M\) équivaut à \(\mathrm{tr}(M)=0\). Donc \(\mathrm{Ker}(u+\mathrm{id})\) est le noyau de la trace : c’est un hyperplan, de dimension \(3\). Finalement, \(u\) est la symétrie par rapport à \(\mathbb{R}I_2\) parallèlement aux matrices de trace nulle.
- On calcule \(p(M)=\frac{1}{2}\big(\mathrm{tr}(M)\,I_2-M+M\big)\). On obtient \(p(M)=\frac{\mathrm{tr}(M)}{2}\,I_2\). C’est la projection sur les matrices scalaires parallèlement aux matrices de trace nulle.
- On a \(u(M)=\begin{pmatrix}d&-b\\-c&a\end{pmatrix}\). Le produit vaut \(M\,u(M)=\begin{pmatrix}ad-bc&-ab+ba\\cd-dc&-cb+da\end{pmatrix}=(ad-bc)\,I_2\). Ainsi, \(M\,u(M)=\det(M)\,I_2\). Pour \(M=\begin{pmatrix}1&4\\2&5\end{pmatrix}\), on trouve \(u(M)=\begin{pmatrix}5&-4\\-2&1\end{pmatrix}\) et \(M\,u(M)=-3\,I_2\), car \(\det M=5-8=-3\).
Corrigé de l’exercice 9 – Symétrie de polynômes autour d’un demi
Idée clé : dans la base des \((X-\frac{1}{2})^k\), la symétrie agit simplement par le signe \((-1)^k\).
- Pour \(P,Q\in E\) et \(\lambda\in\mathbb{R}\), on a \((\lambda P+Q)(1-X)=\lambda P(1-X)+Q(1-X)\). De plus, la composition par \(1-X\) ne change pas le degré. Donc \(s\) est un endomorphisme de \(E\). Enfin, \(s(s(P))=P\big(1-(1-X)\big)=P(X)\). Ainsi, \(s\circ s=\mathrm{id}_E\) et \(s\) est une symétrie.
- On calcule \(s\big((X-\frac{1}{2})^k\big)=(1-X-\frac{1}{2})^k=(\frac{1}{2}-X)^k=(-1)^k(X-\frac{1}{2})^k\). Les polynômes \(1\) et \((X-\frac{1}{2})^2\) sont donc invariants. Au contraire, \(X-\frac{1}{2}\) et \((X-\frac{1}{2})^3\) sont changés en leur opposé. Notons \(V_1\) et \(V_2\) les plans qu’ils engendrent. On a \(V_1\subset\mathrm{Ker}(s-\mathrm{id})\) et \(V_2\subset\mathrm{Ker}(s+\mathrm{id})\). Or ces deux noyaux sont supplémentaires, donc leurs dimensions ont pour somme \(4\). Chacune vaut au moins \(2\), donc exactement \(2\). Par conséquent, \(\mathrm{Ker}(s-\mathrm{id})=\mathrm{Vect}\big(1,(X-\frac{1}{2})^2\big)\) et \(\mathrm{Ker}(s+\mathrm{id})=\mathrm{Vect}\big(X-\frac{1}{2},(X-\frac{1}{2})^3\big)\).
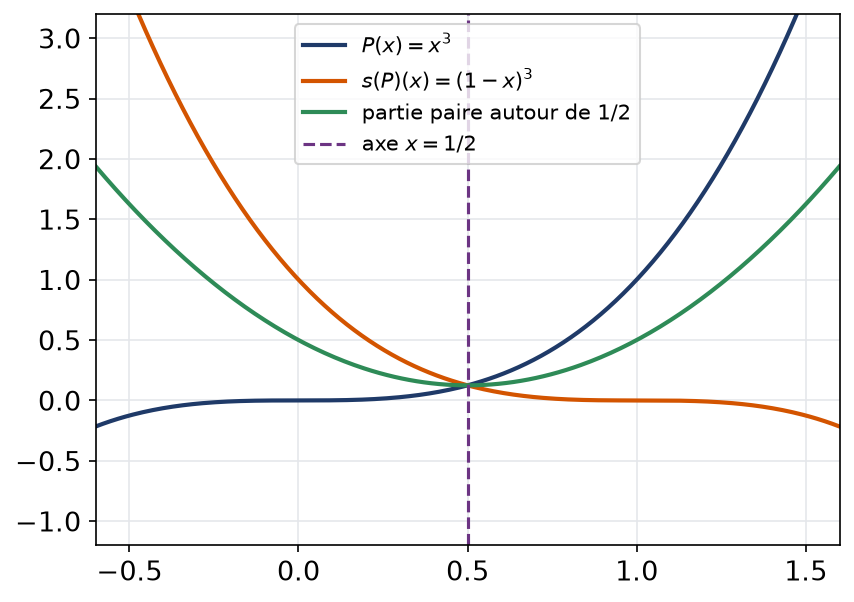
- La composante invariante vaut \(\frac{1}{2}\big(P+s(P)\big)=\frac{X^3+(1-X)^3}{2}=\frac{3X^2-3X+1}{2}\). La composante anti-invariante vaut \(\frac{1}{2}\big(P-s(P)\big)=X^3-\frac{3X^2-3X+1}{2}\). Ainsi, \(X^3=\frac{3}{2}(X-\frac{1}{2})^2+\frac{1}{8}+\Big[(X-\frac{1}{2})^3+\frac{3}{4}(X-\frac{1}{2})\Big]\). En effet, \(\frac{3}{2}(X^2-X+\frac{1}{4})+\frac{1}{8}=\frac{3X^2-3X+1}{2}\).
La figure montre que la partie invariante a un graphe symétrique par rapport à la droite \(x=\frac{1}{2}\).
Corrigé de l’exercice 10 – Un projecteur d’interpolation
Idée clé : \(p(P)\) est le polynôme de degré au plus \(1\) qui prend les mêmes valeurs que \(P\) en \(0\) et en \(1\).
- Les applications \(P\mapsto P(0)\) et \(P\mapsto P(1)\) sont linéaires, donc \(p\) l’est aussi. De plus, \(p(P)\in\mathbb{R}_1[X]\subset E\). Soit maintenant \(Q=\alpha+\beta X\). Alors \(Q(0)=\alpha\) et \(Q(1)-Q(0)=\beta\). Donc \(p(Q)=\alpha+\beta X=Q\).
- Pour tout \(P\), on a \(p(P)\in\mathbb{R}_1[X]\), donc \(p\big(p(P)\big)=p(P)\) d’après la question 1. Ainsi, \(p\circ p=p\). Ensuite, \(\mathrm{Im}\,p\subset\mathbb{R}_1[X]\). Réciproquement, tout \(Q\in\mathbb{R}_1[X]\) vérifie \(Q=p(Q)\in\mathrm{Im}\,p\). Par conséquent, \(p\) est un projecteur d’image \(\mathbb{R}_1[X]\).
- On a \(p(P)=0\) si et seulement si \(P(0)=0\) et \(P(1)-P(0)=0\), c’est-à-dire \(P(0)=P(1)=0\). Cela signifie que \(X\) et \(X-1\) divisent \(P\). Comme ils sont premiers entre eux, \(X(X-1)\) divise \(P\). Par degré, le quotient appartient à \(\mathbb{R}_1[X]\). La réciproque est immédiate. Donc \(\mathrm{Ker}\,p=\{X(X-1)(\alpha+\beta X)\}\), de dimension \(2\). On retrouve \(2+2=4=\dim E\).
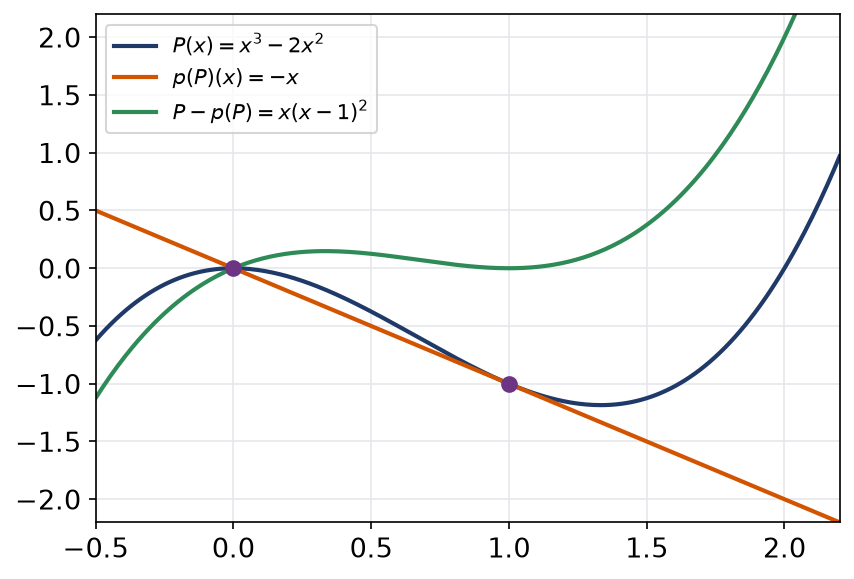
- Pour \(P=X^3-2X^2\), on a \(P(0)=0\) et \(P(1)=-1\). Donc \(p(P)=-X\). Ensuite, \(P-p(P)=X^3-2X^2+X=X(X-1)^2\). C’est bien un élément du noyau, avec \(\alpha=-1\) et \(\beta=1\).
La figure montre \(P\), la droite \(p(P)\) qui passe par les points d’abscisses \(0\) et \(1\), et la différence qui s’annule en ces points.
Corrigé de l’exercice 11 – Équation d’un hyperplan engendré par trois vecteurs
Idée clé : on cherche les coefficients \((a,b,c,d)\) par un système homogène de trois équations.
- La forme \(\varphi\) s’annule sur \(u_1\), \(u_2\), \(u_3\) si et seulement si \(a+2c-d=0\), \(b+c+d=0\) et \(a+b+2d=0\). Les deux premières donnent \(a=d-2c\) et \(b=-c-d\). En reportant dans la troisième, on obtient \(-3c+2d=0\), soit \(d=\frac{3c}{2}\). Avec \(c=2\mu\), on trouve \(d=3\mu\), \(a=-\mu\) et \(b=-5\mu\). Les formes cherchées sont les multiples de \(-x-5y+2z+3t\).
- Supposons \(\alpha u_1+\beta u_2+\gamma u_3=0\). Les deux premières coordonnées donnent \(\alpha=-\gamma\) et \(\beta=-\gamma\). La troisième donne \(2\alpha+\beta=-3\gamma=0\). Donc \(\alpha=\beta=\gamma=0\), et la famille est libre. Ainsi, \(\dim H=3\) et \(H\) est un hyperplan. Ensuite, \(H\subset\mathrm{Ker}\,\varphi\) pour \(\varphi=x+5y-2z-3t\), et ces deux hyperplans ont la même dimension. Une équation de \(H\) est donc \(x+5y-2z-3t=0\). Contrôle : \(1-4+3=0\), \(5-2-3=0\) et \(1+5-6=0\).
- Pour \((2,1,1,1)\), on obtient \(2+5-2-3=2\neq 0\). Ce vecteur n’appartient pas à \(H\).
Corrigé de l’exercice 12 – Deux équations pour un plan en dimension quatre
Idée clé : les formes nulles sur \(F\) forment un espace de dimension \(4-2=2\) ; une base de cet espace donne les deux équations.
- Les vecteurs \((1,1,0,0)\) et \((0,1,1,1)\) ne sont pas colinéaires, donc \(\dim F=2\). D’après le cours, \(m\) équations découpent un sous-espace de dimension au moins \(4-m\). Il faut donc \(m\geqslant 2\). Le nombre minimal d’équations est \(2\).
- La forme \(ax+by+cz+dt\) s’annule sur \(F\) si et seulement si \(a+b=0\) et \(b+c+d=0\), soit \(b=-a\) et \(d=a-c\). Le choix \((a,c)=(1,1)\) donne \(x-y+z\). Le choix \((a,c)=(0,1)\) donne \(z-t\). Ces deux formes ne sont pas proportionnelles, donc elles sont indépendantes. Un système de \(F\) est \(x-y+z=0\) et \(z-t=0\).
- Notons \(H_1:x-y+z=0\) et \(H_2:z-t=0\). Par construction, \(F\subset H_1\cap H_2\). Or \(\dim(H_1\cap H_2)=4-2=2=\dim F\). Ainsi, \(F=H_1\cap H_2\).
Corrigé de l’exercice 13 – Forme nulle sur une intersection de noyaux
Idée clé : une combinaison de \(\varphi_1\) et \(\varphi_2\) s’annule forcément sur \(D\) ; tester une forme sur un vecteur directeur de \(D\) suffit donc à exclure certains cas.
- On résout \(x+y+z=0\) et \(x-z=0\). On obtient \(x=z\), puis \(y=-2z\). Donc \(D=\mathbb{R}(1,-2,1)\), de dimension \(1\). C’est cohérent avec \(3-2=1\), car \(\varphi_1\) et \(\varphi_2\) ne sont pas proportionnelles.
- D’abord, \(\psi(1,-2,1)=3-4+1=0\). Cherchons ensuite \(\psi=\alpha\varphi_1+\beta\varphi_2\). Le coefficient de \(y\) donne \(\alpha=2\). Celui de \(x\) donne \(\alpha+\beta=3\), donc \(\beta=1\). Enfin, celui de \(z\) vaut \(\alpha-\beta=1\), ce qui concorde. Ainsi, \(\psi=2\varphi_1+\varphi_2\).
- Toute combinaison \(\alpha\varphi_1+\beta\varphi_2\) est nulle sur \(D\). Or \(\chi(1,-2,1)=1-2-1=-2\neq 0\). Par conséquent, \(\chi\) n’est pas combinaison linéaire de \(\varphi_1\) et \(\varphi_2\).
Corrigé de l’exercice 14 – Équation aux différences sur les polynômes
Idée clé : l’équation \(\Delta(P)=2X+3\) est linéaire ; ses solutions forment donc une solution particulière plus le noyau.
- Pour \(P,Q\) et \(\lambda\), on a \(\Delta(\lambda P+Q)=\lambda P(X+1)+Q(X+1)-\lambda P(X)-Q(X)=\lambda\Delta(P)+\Delta(Q)\). Donc \(\Delta\) est linéaire. Les constantes sont clairement dans le noyau. Réciproquement, si \(P(X+1)=P(X)\), une récurrence donne \(P(k)=P(0)\) pour tout \(k\in\mathbb{N}\). Le polynôme \(P-P(0)\) a alors une infinité de racines, donc il est nul. Ainsi, \(\mathrm{Ker}\,\Delta=\mathbb{R}_0[X]\).
- On calcule \((X+1)^2+2(X+1)-X^2-2X=2X+1+2=2X+3\). Donc \(X^2+2X\) est une solution particulière. Les solutions sont les polynômes \(X^2+2X+c\), avec \(c\in\mathbb{R}\).
- La condition \(P(0)=5\) impose \(c=5\). On obtient \(P=X^2+2X+5\).
- Avec \(P=X^2+2X\), on a \(2k+3=P(k+1)-P(k)\) pour tout entier \(k\). La somme est donc télescopique : \(\sum_{k=0}^{n-1}(2k+3)=P(n)-P(0)\). Ainsi, \(\sum_{k=0}^{n-1}(2k+3)=n^2+2n\). Par exemple, pour \(n=2\), on a bien \(3+5=8\).
Corrigé de l’exercice 15 – Somme de deux projecteurs
Idée clé : on développe \((p+q)^2\), puis on compose l’égalité obtenue par \(p\) des deux côtés.
- Par bilinéarité de la composition, \((p+q)\circ(p+q)=p\circ p+p\circ q+q\circ p+q\circ q=p+q+p\circ q+q\circ p\). Donc \(p+q\) est un projecteur si et seulement si \(p\circ q+q\circ p=0\).
- Supposons \(p\circ q+q\circ p=0\). Appliquons \(p\) avant les deux termes : il vient \(p\circ q+p\circ q\circ p=0\), car \(p\circ p=p\). Plaçons maintenant \(p\) après les deux termes : il vient \(p\circ q\circ p+q\circ p=0\). Soustrayons ces deux relations. Il reste \(p\circ q=q\circ p\). L’hypothèse devient alors \(2\,p\circ q=0\). Donc \(p\circ q=q\circ p=0\).
- La question 2 donne le sens direct. Réciproquement, si \(p\circ q=q\circ p=0\), alors \(p\circ q+q\circ p=0\), et la question 1 conclut. Ainsi, \(p+q\) est un projecteur si et seulement si \(p\circ q=q\circ p=0\).
- D’abord, \(\mathrm{Im}(p+q)\subset\mathrm{Im}\,p+\mathrm{Im}\,q\). Ensuite, si \(y=p(a)\), alors \((p+q)(y)=p(a)+q(p(a))=y\), donc \(y\in\mathrm{Im}(p+q)\). Le même argument vaut pour \(\mathrm{Im}\,q\). De plus, si \(y\in\mathrm{Im}\,p\cap\mathrm{Im}\,q\), alors \(y=p(y)=p(q(y))=0\). La somme est donc directe. Pour le noyau, supposons \(p(x)+q(x)=0\). En appliquant \(p\), on obtient \(p(x)+p(q(x))=p(x)=0\), puis \(q(x)=0\). L’inclusion inverse est claire. On a donc \(\mathrm{Im}(p+q)=\mathrm{Im}\,p\oplus\mathrm{Im}\,q\) et \(\mathrm{Ker}(p+q)=\mathrm{Ker}\,p\cap\mathrm{Ker}\,q\).
Pour approfondir
Corrigé de l’exercice 16 – Projecteurs de même image
Idée clé : un projecteur fixe chaque vecteur de son image ; l’égalité \(p\circ q=q\) dit exactement que \(p\) fixe l’image de \(q\).
- Supposons \(\mathrm{Im}\,p=\mathrm{Im}\,q\). Pour tout \(x\), le vecteur \(q(x)\) est dans \(\mathrm{Im}\,p\), donc \(p\) le fixe : \(p(q(x))=q(x)\). Ainsi, \(p\circ q=q\). De même, \(q\circ p=p\). Réciproquement, si \(p\circ q=q\), alors tout \(q(x)\) s’écrit \(p(q(x))\), donc \(\mathrm{Im}\,q\subset\mathrm{Im}\,p\). L’égalité \(q\circ p=p\) donne l’inclusion inverse. Par conséquent, \(\mathrm{Im}\,p=\mathrm{Im}\,q\) si et seulement si \(p\circ q=q\) et \(q\circ p=p\).
- On développe, en utilisant \(p\circ q=q\) et \(q\circ p=p\) :
\[r\circ r=\lambda^2p+\lambda(1-\lambda)(q+p)+(1-\lambda)^2q.\]
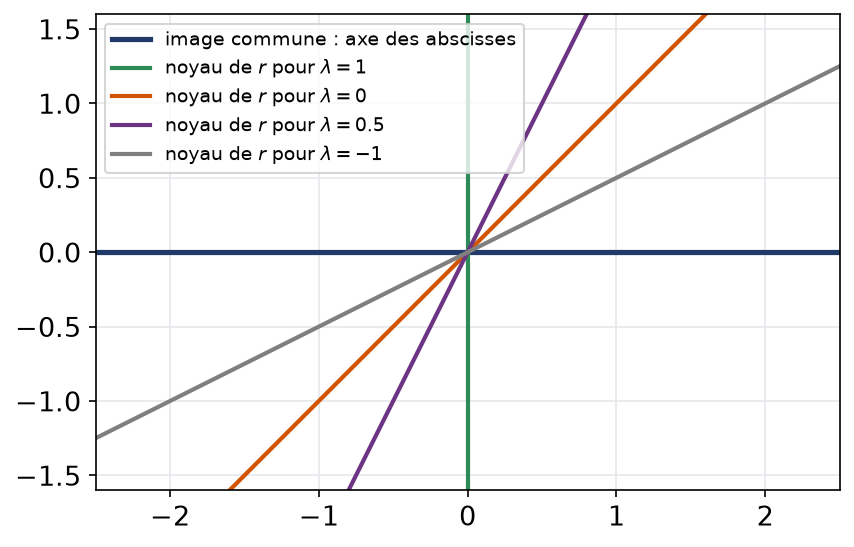
Le coefficient de \(p\) vaut \(\lambda^2+\lambda-\lambda^2=\lambda\). Celui de \(q\) vaut \(\lambda-\lambda^2+1-2\lambda+\lambda^2=1-\lambda\). Donc \(r\circ r=r\). Ensuite, \(\mathrm{Im}\,r\subset\mathrm{Im}\,p+\mathrm{Im}\,q=\mathrm{Im}\,p\). Enfin, pour \(y\in\mathrm{Im}\,p=\mathrm{Im}\,q\), on a \(p(y)=q(y)=y\), donc \(r(y)=\lambda y+(1-\lambda)y=y\). Ainsi, \(r\) est un projecteur d’image \(\mathrm{Im}\,p\). - Notons \(A\) et \(B\) les deux matrices. On vérifie \(A^2=A\), puis \(B^2=\begin{pmatrix}1&-1\\0&0\end{pmatrix}=B\). Les deux images sont égales à l’axe \(\mathbb{R}(1,0)\), car \(B\) envoie \((x,y)\) sur \((x-y,0)\). Ensuite, \(r\) a pour matrice \(\lambda A+(1-\lambda)B=\begin{pmatrix}1&\lambda-1\\0&0\end{pmatrix}\). Donc \(r(x,y)=0\) équivaut à \(x=(1-\lambda)y\). Le noyau de \(r\) est la droite dirigée par \((1-\lambda,1)\).
Quand \(\lambda\) varie, l’image reste fixe tandis que la direction de projection tourne. La figure en montre quatre positions.
Corrigé de l’exercice 17 – Dimension d’une intersection d’hyperplans
Idée clé : l’intersection est le noyau de \(\Phi\) ; tout se ramène donc au rang de \(\Phi\), grâce au théorème du rang.
- Chaque coordonnée de \(\Phi\) est linéaire, donc \(\Phi\in\mathcal{L}(E,\mathbb{K}^m)\). Ensuite, \(\Phi(x)=0\) équivaut à \(\varphi_i(x)=0\) pour tout \(i\), donc \(\mathrm{Ker}\,\Phi=F\). Le théorème du rang donne \(\dim F=n-\mathrm{rg}\,\Phi\). Or \(\mathrm{rg}\,\Phi\leqslant m\). Donc \(\dim F\geqslant n-m\).
- Posons \(\ell(y)=\lambda_1y_1+\dots+\lambda_my_m\). C’est une forme non nulle sur \(\mathbb{K}^m\), car les \(\lambda_i\) ne sont pas tous nuls. Pour tout \(x\), on a \(\ell(\Phi(x))=\sum_i\lambda_i\varphi_i(x)=0\). Donc \(\mathrm{Im}\,\Phi\subset\mathrm{Ker}\,\ell\), qui est un hyperplan. Ainsi, \(\Phi\) n’est pas surjective.
- Supposons \(\mathrm{Im}\,\Phi\neq\mathbb{K}^m\). Prenons une base de \(\mathrm{Im}\,\Phi\) et complétons-la en une base de \(\mathbb{K}^m\), en ajoutant au moins un vecteur. Retirons un des vecteurs ajoutés : les autres engendrent un hyperplan qui contient \(\mathrm{Im}\,\Phi\). Cet hyperplan est le noyau d’une forme \(\ell\) non nulle. Sur la base canonique, \(\ell(y)=\lambda_1y_1+\dots+\lambda_my_m\), avec \(\lambda_i=\ell(\varepsilon_i)\) non tous nuls. Alors \(\sum_i\lambda_i\varphi_i(x)=\ell(\Phi(x))=0\) pour tout \(x\). Par conséquent, la famille \((\varphi_1,\dots,\varphi_m)\) est liée.
- D’après la question 1, \(\dim F=n-m\) équivaut à \(\mathrm{rg}\,\Phi=m\), c’est-à-dire à la surjectivité de \(\Phi\). Les questions 2 et 3 montrent que \(\Phi\) est surjective exactement lorsque la famille est libre. Ainsi, \(\dim F=n-m\) si et seulement si \((\varphi_1,\dots,\varphi_m)\) est libre.
- Notons \(\varphi_1=x+y\), \(\varphi_2=y+z\) et \(\varphi_3=x-z\). On remarque que \(\varphi_3=\varphi_1-\varphi_2\). Donc tout vecteur annulant \(\varphi_1\) et \(\varphi_2\) annule aussi \(\varphi_3\), et l’intersection des trois noyaux est celle des deux premiers. Or \(\varphi_1\) et \(\varphi_2\) ne sont pas proportionnelles. L’intersection est donc de dimension \(4-2=2\). Une base est \(\big((1,-1,1,0),(0,0,0,1)\big)\).
Corrigé de l’exercice 18 – Problème : endomorphismes de rang un et projecteurs
Idée clé : tout se calcule avec la seule formule \(u(x)=\varphi(x)\,a\) ; en particulier, \(u(a)=\varphi(a)\,a\) contrôle \(u\circ u\).
- Pour \(x,y\in E\) et \(\lambda\in\mathbb{K}\), on a \(u(\lambda x+y)=\big(\lambda\varphi(x)+\varphi(y)\big)a=\lambda u(x)+u(y)\). Donc \(u\in\mathcal{L}(E)\). Ensuite, \(\mathrm{Im}\,u\subset\mathbb{K}a\). Comme \(\varphi\neq 0\), il existe \(x_0\) avec \(\varphi(x_0)\neq 0\), et alors \(u(x_0)\) est un multiple non nul de \(a\). De plus, \(u(x)=0\) équivaut à \(\varphi(x)=0\), car \(a\neq 0\). Ainsi, \(\mathrm{Im}\,u=\mathbb{K}a\), \(\mathrm{Ker}\,u=\mathrm{Ker}\,\varphi\), et \(u\) est de rang \(1\).
- Comme \(\mathrm{rg}\,v=1\), on peut écrire \(\mathrm{Im}\,v=\mathbb{K}b\) avec \(b\neq 0\). Pour chaque \(x\), il existe donc un unique scalaire \(\psi(x)\) tel que \(v(x)=\psi(x)\,b\). Montrons que \(\psi\) est linéaire. D’une part, \(v(\lambda x+y)=\psi(\lambda x+y)\,b\). D’autre part, \(v(\lambda x+y)=\lambda v(x)+v(y)=\big(\lambda\psi(x)+\psi(y)\big)b\). Comme \(b\neq 0\), les coefficients sont égaux. Donc \(v(x)=\psi(x)\,b\) avec \(\psi\in E^{*}\).
- Pour tout \(x\), \(u(u(x))=\varphi\big(\varphi(x)\,a\big)\,a=\varphi(x)\,\varphi(a)\,a\). Ainsi, \(u\circ u=\varphi(a)\,u\).
- Si \(\varphi(a)=1\), la question 3 donne \(u\circ u=u\). Réciproquement, si \(u\circ u=u\), alors \(\big(\varphi(a)-1\big)u=0\). Comme \(u\neq 0\), on obtient \(\varphi(a)=1\). La condition \(\varphi(a)=1\) caractérise donc les projecteurs de la forme \(u\). Dans ce cas, \(u\) projette sur la droite \(\mathbb{K}a\), le long de l’hyperplan \(\mathrm{Ker}\,\varphi\).
- Si \(\varphi(a)=0\), la question 3 donne \(u\circ u=0\). Ensuite, \((\mathrm{id}_E+u)\circ(\mathrm{id}_E-u)=\mathrm{id}_E-u\circ u=\mathrm{id}_E\). Le même calcul vaut dans l’autre ordre. Ainsi, \(\mathrm{id}_E+u\) est inversible, d’inverse \(\mathrm{id}_E-u\).
- On a \(u(x,y,z)=(x+y+3z)(1,2,-1)\). Les colonnes de \(U\) sont \(u(e_1)=a\), \(u(e_2)=a\) et \(u(e_3)=3a\). Donc \(U=\begin{pmatrix}1&1&3\\2&2&6\\-1&-1&-3\end{pmatrix}\). Ici, \(\varphi(a)=1+2-3=0\). Par exemple, la première ligne de \(U^2\) vaut \((1+2-3,\ 1+2-3,\ 3+6-9)=(0,0,0)\), et il en va de même des autres. On a \(U^2=0\) et \((I_3+U)^{-1}=I_3-U=\begin{pmatrix}0&-1&-3\\-2&-1&-6\\1&1&4\end{pmatrix}\).
- Cette fois, \(\varphi(b)=1+1+0=2\). Posons \(\pi(x)=\frac{\varphi(x)}{2}\,b\). C’est l’application de la question 1 associée à \(\frac{1}{2}\varphi\) et à \(b\). Or \(\frac{1}{2}\varphi(b)=1\), donc \(\pi\) est la projection sur \(\mathbb{R}b\) parallèlement à \(\mathrm{Ker}\,\varphi\). Ses colonnes sont \(\frac{1}{2}b\), \(\frac{1}{2}b\) et \(\frac{3}{2}b\). La symétrie associée a pour matrice \(2\Pi-I_3\).
\[\Pi=\frac{1}{2}\begin{pmatrix}1&1&3\\1&1&3\\0&0&0\end{pmatrix},\qquad\Sigma=2\Pi-I_3=\begin{pmatrix}0&1&3\\1&0&3\\0&0&-1\end{pmatrix}.\]
Voici les matrices demandées. Contrôle : \(\Sigma\) fixe \(b=(1,1,0)\). De plus, elle envoie \((3,0,-1)\), qui est dans \(\mathrm{Ker}\,\varphi\), sur \((-3,0,1)\).
Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur projecteurs, symétries et hyperplans
- S’exercer : exercices corrigés de maths sup (MPSI) sur projecteurs, symétries et hyperplans
- Bases utiles : Noyau, image et théorème du rang
- Chapitre d’avant : Noyau, image et théorème du rang
- Chapitre d’après : Matrice d'une application linéaire, rang et trace
- Vérifier ses acquis : QCM de maths sup (MPSI) sur projecteurs, symétries et hyperplans
- Contrôle corrigé en temps limité : Projecteurs, symétries et hyperplans : contrôle de maths en MPSI
- Le même thème en L2 de maths : Espaces affines, barycentres et applications affines
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Projecteurs, symétries et hyperplans en maths sup (MPSI)» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Sous-espaces et supplémentaires en maths sup (MPSI)
- EDL du premier et du second ordre en maths sup (MPSI)
- IPP et changement de variable en maths sup (MPSI)
- Rolle et accroissements finis en maths sup (MPSI)
- Décomposition en éléments simples en maths sup (MPSI)
- Borne supérieure et densité en maths sup (MPSI)
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir