Changement de base et trace en maths sup (MPSI) : exercices corrigés à télécharger en PDF
Cette fiche propose 20 exercices classés en trois niveaux. Les premiers entraînent les gestes de base : écrire une matrice, calculer un rang par pivot, résoudre un système de Cramer. Ensuite, les exercices intermédiaires travaillent le changement de base, les puissances de matrices, les matrices extraites et la trace. Enfin, deux problèmes longs étudient les formes linéaires sur les matrices et les matrices de rang 1.
Ces exercices trace MPSI, centrés aussi sur le changement de base, se cherchent d’abord sans le corrigé, au moins vingt minutes chacun. Rédigez ensuite une solution complète, puis comparez-la au corrigé détaillé. Notez enfin la méthode qui débloque chaque exercice : c’est elle qui servira en colle.
À retenir : Cette fiche réunit 20 exercices de maths en maths sup sur « Changement de base et trace », du plus simple au plus difficile : un endomorphisme de R2[X] mêlant dérivée et translation, lire une application de R3 dans R2 sur sa matrice et rang d’une matrice 3×4 par la méthode du pivot. Le corrigé détaillé est sur une page séparée ; fiche gratuite à imprimer en PDF.
Pour démarrer
Exercice 1 – Un endomorphisme de R2[X] mêlant dérivée et translation
On définit \(f\) sur \(\mathbb{R}_2[X]\) par \(f(P)=(X-3)P^{\prime}+P\).
- Justifier que \(f\) est linéaire et envoie \(\mathbb{R}_2[X]\) dans lui-même.
- Calculer \(f(1)\), \(f(X)\) et \(f(X^2)\), puis former la matrice \(F\) de \(f\) relativement à \((1,X,X^2)\).
- Prouver que \(f\) est bijectif à l’aide de \(F\).
Exercice 2 – Lire une application de R3 dans R2 sur sa matrice
Soit \(g\) l’application linéaire de \(\mathbb{R}^3\) dans \(\mathbb{R}^2\) de matrice \(\begin{pmatrix}2&-1&4\\0&3&-5\end{pmatrix}\) dans les bases canoniques.
- Donner l’expression de \(g(x,y,z)\) et calculer \(g(1,2,-1)\).
- Déterminer une base de \(\operatorname{Ker}g\).
- Déterminer le rang de \(g\) et en déduire \(\operatorname{Im}g\).
Exercice 3 – Rang d’une matrice 3×4 par la méthode du pivot
On considère \(M=\begin{pmatrix}1&2&-1&3\\2&5&0&4\\-1&-1&3&-5\end{pmatrix}\).
- Calculer le rang de \(M\) par opérations élémentaires sur les lignes.
- Donner la dimension de \(\operatorname{Ker}M\), puis une base de ce noyau.
Exercice 4 – Un système de Cramer à trois inconnues
On considère le système \(2x-y+z=8\), \(x+3y-2z=-7\), \(-x+y+2z=3\).
- Montrer que la matrice du système est de rang 3.
- En déduire que le système est de Cramer, puis le résoudre.
Exercice 5 – Trace de AB et de BA pour des matrices rectangulaires
Soit \(A=\begin{pmatrix}1&-2&0\\3&1&4\end{pmatrix}\) et \(B=\begin{pmatrix}2&1\\0&-1\\5&3\end{pmatrix}\).
- Calculer \(AB\) et \(BA\), puis leurs traces.
- Justifier sans calcul que \(BA\) n’est pas inversible.
Exercice 6 – Coordonnées d’un vecteur dans une nouvelle base du plan
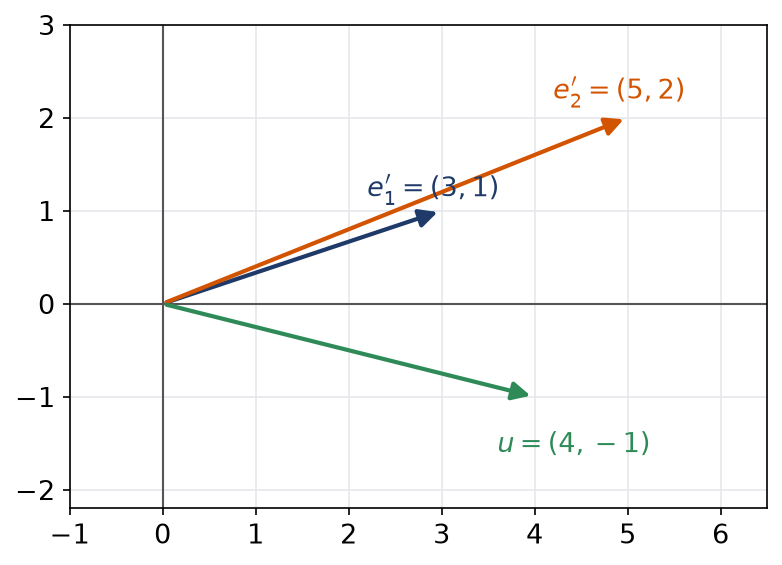
Dans \(\mathbb{R}^2\), on pose \(e_1^{\prime}=(3,1)\), \(e_2^{\prime}=(5,2)\) et \(u=(4,-1)\).
- Montrer que \(\mathcal{B}^{\prime}=(e_1^{\prime},e_2^{\prime})\) est une base de \(\mathbb{R}^2\) et écrire la matrice de passage \(P\) depuis la base canonique.
- Calculer \(P^{-1}\), puis les coordonnées de \(u\) dans \(\mathcal{B}^{\prime}\).
La figure représente les deux bases et le vecteur \(u\).
Pour s’entraîner
Exercice 7 – Matrice d’une projection de R3 sur un plan
Soit \(\Pi\) le plan d’équation \(x-y+2z=0\) et \(D=\operatorname{Vect}(1,1,1)\).
- Montrer que \(\mathbb{R}^3=\Pi\oplus D\).
- Écrire la matrice de la projection \(p\) sur \(\Pi\) parallèlement à \(D\) dans une base adaptée.
- Exprimer \(p(x,y,z)\), puis écrire la matrice \(M\) de \(p\) dans la base canonique.
- Vérifier que \(\mathrm{tr}M=\operatorname{rg}M\).
Exercice 8 – Puissances d’une matrice par changement de base
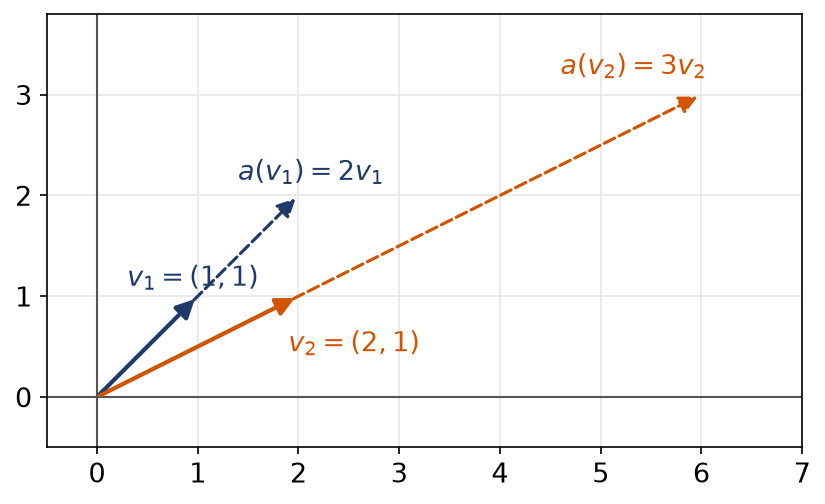
Soit \(A=\begin{pmatrix}4&-2\\1&1\end{pmatrix}\) et \(a\) l’endomorphisme de \(\mathbb{R}^2\) canoniquement associé. On pose \(v_1=(1,1)\) et \(v_2=(2,1)\).
- Calculer \(a(v_1)\) et \(a(v_2)\). En déduire la matrice \(D\) de \(a\) dans la base \((v_1,v_2)\).
- Écrire la relation entre \(A\) et \(D\), puis calculer \(A^n\) pour tout \(n\in\mathbb{N}\).
- Comparer \(\mathrm{tr}A\) et \(\mathrm{tr}D\).
La figure montre l’action de \(a\) sur les deux vecteurs \(v_1\) et \(v_2\).
Exercice 9 – Rang d’une matrice dépendant d’un paramètre
Pour \(a\in\mathbb{R}\), on pose \(M(a)=\begin{pmatrix}1&2&-1\\3&a&1\\2&1&a\end{pmatrix}\).
- Déterminer le rang de \(M(a)\) selon les valeurs de \(a\).
- Pour quelles valeurs de \(a\) le système \(M(a)X=B\) est-il de Cramer ?
- Pour \(a=0\), donner une base du noyau de \(M(0)\).
Exercice 10 – Un commutateur ne vaut jamais la matrice remplie de 1
Soit \(n\geqslant1\) et \(U\in\mathcal{M}_n(\mathbb{R})\) la matrice dont tous les coefficients valent \(1\).
- Montrer qu’il n’existe aucun couple \((A,B)\) de matrices de \(\mathcal{M}_n(\mathbb{R})\) tel que \(AB-BA=U\).
- Pour \(n=2\), trouver \(A\) et \(B\) telles que \(AB-BA=\begin{pmatrix}1&0\\0&-1\end{pmatrix}\).
Exercice 11 – Deux matrices semblables et une base qui le prouve
Soit \(A=\begin{pmatrix}3&1\\-1&1\end{pmatrix}\), \(B=\begin{pmatrix}2&1\\0&2\end{pmatrix}\) et \(C=2I_2\).
- Vérifier que \(A\), \(B\) et \(C\) ont la même trace.
- Trouver une base \((w_1,w_2)\) de \(\mathbb{R}^2\) telle que \(Aw_1=2w_1\) et \(Aw_2=w_1+2w_2\). En déduire que \(A\) et \(B\) sont semblables, en précisant \(P\).
- Montrer que \(B\) et \(C\) ne sont pas semblables.
Exercice 12 – Matrice d’une composée entre polynômes et vecteurs
Soit \(f:\mathbb{R}_2[X]\to\mathbb{R}^2\), \(P\mapsto(P(2),P^{\prime}(-1))\) et \(g:\mathbb{R}^2\to\mathbb{R}_1[X]\), \((a,b)\mapsto(a-b)+(a+b)X\).
- Donner la dimension de \(\mathcal{L}(\mathbb{R}_2[X],\mathbb{R}^2)\).
- Écrire les matrices \(F\) de \(f\) et \(G\) de \(g\) dans les bases canoniques.
- En déduire la matrice de \(g\circ f\), puis vérifier le résultat sur \(X^2\).
- Déterminer le rang et le noyau de \(g\circ f\).
Exercice 13 – Encadrer un rang grâce à une matrice extraite
On considère \(N=\begin{pmatrix}1&3&0&2\\2&5&1&3\\0&1&-1&1\\3&8&1&5\end{pmatrix}\).
- Trouver une matrice extraite de taille 2 inversible. Que peut-on en déduire ?
- Exprimer les lignes \(L_3\) et \(L_4\) à l’aide de \(L_1\) et \(L_2\). Conclure sur le rang de \(N\).
- En déduire le rang de \(N^{\mathsf{T}}\) et la dimension du noyau de \(N^{\mathsf{T}}\).
Exercice 14 – Rang de la transposée fois la matrice
Soit \(A\in\mathcal{M}_{n,p}(\mathbb{R})\).
- Pour \(X\in\mathbb{R}^p\), exprimer \(X^{\mathsf{T}}A^{\mathsf{T}}AX\) comme une somme de carrés.
- En déduire que \(\operatorname{Ker}(A^{\mathsf{T}}A)=\operatorname{Ker}A\), puis que \(\operatorname{rg}(A^{\mathsf{T}}A)=\operatorname{rg}A\).
- Montrer que \(\operatorname{rg}(AA^{\mathsf{T}})=\operatorname{rg}A\).
- Donner un exemple dans \(\mathcal{M}_2(\mathbb{C})\) où \(\operatorname{rg}(A^{\mathsf{T}}A)\neq\operatorname{rg}A\).
Exercice 15 – Matrice et trace d’un commutateur sur M2(R)
Soit \(A=\begin{pmatrix}1&2\\0&3\end{pmatrix}\) et \(\varphi\) l’endomorphisme de \(\mathcal{M}_2(\mathbb{R})\) défini par \(\varphi(M)=AM-MA\).
- Écrire la matrice de \(\varphi\) dans la base \((E_{11},E_{12},E_{21},E_{22})\).
- Calculer \(\mathrm{tr}\varphi\) et le rang de \(\varphi\).
- Montrer que \(\operatorname{Ker}\varphi=\operatorname{Vect}(I_2,A)\).
- Plus généralement, pour \(A\in\mathcal{M}_n(\mathbb{R})\) quelconque, montrer que la trace de \(M\mapsto AM\) vaut \(n\mathrm{tr}A\).
Pour approfondir
Exercice 16 – Une matrice de trace nulle à diagonale nulle
Soit \(A\in\mathcal{M}_2(\mathbb{K})\) de trace nulle.
- Vérifier par le calcul que \(A^2-(\mathrm{tr}A)A+(ad-bc)I_2=0\), où \(A=\begin{pmatrix}a&b\\c&d\end{pmatrix}\).
- On suppose \(A\neq0\). Montrer qu’il existe un vecteur \(x\) tel que \((x,Ax)\) soit une base de \(\mathbb{K}^2\).
- Écrire la matrice de l’endomorphisme associé à \(A\) dans cette base. Conclure que \(A\) est semblable à une matrice de diagonale nulle.
- Appliquer la méthode à \(A=\begin{pmatrix}2&-3\\1&-2\end{pmatrix}\) avec \(x=(1,0)\).
Exercice 17 – Problème sur les formes linéaires et la trace
Pour \(A\in\mathcal{M}_n(\mathbb{K})\), on note \(\varphi_A\) la forme linéaire \(M\mapsto\mathrm{tr}(AM)\) sur \(\mathcal{M}_n(\mathbb{K})\).
- Calculer \(\mathrm{tr}(AE_{ij})\) en fonction des coefficients de \(A\).
- Montrer que \(A\mapsto\varphi_A\) est un isomorphisme de \(\mathcal{M}_n(\mathbb{K})\) sur l’espace des formes linéaires sur \(\mathcal{M}_n(\mathbb{K})\).
- Soit \(A\) telle que \(AN=NA\) pour toute \(N\). En testant \(N=E_{ij}\), montrer que \(A\) est scalaire.
- Soit \(\psi\) une forme linéaire telle que \(\psi(MN)=\psi(NM)\) pour toutes \(M,N\). Montrer qu’il existe \(\lambda\in\mathbb{K}\) tel que \(\psi=\lambda\mathrm{tr}\).
Exercice 18 – Problème sur les matrices de rang 1
Dans tout ce problème, l’entier \(n\) vaut au moins 2, et la matrice carrée \(A\) d’ordre \(n\) a pour rang 1.
- Prouver que \(A\) s’écrit \(XY^{\mathsf{T}}\), où \(X\) et \(Y\) sont deux colonnes non nulles de \(\mathbb{K}^n\). Réciproquement, justifier qu’une telle matrice est de rang 1.
- Établir que \(A^2=(\mathrm{tr}A)A\).
- Dans cette question, la trace \(t\) de \(A\) n’est pas nulle. Établir que \(t^{-1}A\) représente un projecteur. En déduire une matrice diagonale semblable à \(A\).
- Dans cette question, \(A\) est de trace nulle. Prouver que \(A\) et \(E_{12}\) sont semblables.
- Application : soit \(R=\begin{pmatrix}2&-1&3\\4&-2&6\\-2&1&-3\end{pmatrix}\). Écrire \(R=XY^{\mathsf{T}}\) et calculer \(R^k\) pour \(k\geqslant1\).
Exercice 19 – diagonaliser une matrice et calculer ses puissances
Soit \(A=\begin{pmatrix}1&2\\3&2\end{pmatrix}\) et \(u\) l’endomorphisme de \(\mathbb{R}^2\) de matrice \(A\) dans la base canonique. On pose \(f_1=(2,3)\) et \(f_2=(1,-1)\).
- Montrer que \(\mathcal{B}=(f_1,f_2)\) est une base de \(\mathbb{R}^2\) et donner la matrice de passage \(P\) de la base canonique à \(\mathcal{B}\), puis \(P^{-1}\).
- Calculer \(u(f_1)\) et \(u(f_2)\) et en déduire la matrice \(D\) de \(u\) dans \(\mathcal{B}\).
- Exprimer \(A^n\) à l’aide de \(P\), \(D\) et \(P^{-1}\), puis calculer explicitement les coefficients de \(A^n\) pour \(n\in\mathbb{N}\).
- Vérifier que \(\operatorname{tr}(A^n)=4^n+(-1)^n\).
Exercice 20 – la trace de la transposition sur M2(R)
Soit \(\tau:\mathcal{M}_2(\mathbb{R})\to\mathcal{M}_2(\mathbb{R})\), \(M\mapsto M^{\top}\), et \(\mathcal{E}=(E_{11},E_{12},E_{21},E_{22})\) la base canonique de \(\mathcal{M}_2(\mathbb{R})\).
- Montrer que \(\tau\) est linéaire et écrire sa matrice \(T\) dans \(\mathcal{E}\). Calculer \(\operatorname{tr}(\tau)\).
- Soit \(\mathcal{F}=(E_{11},\ E_{12}+E_{21},\ E_{22},\ E_{12}-E_{21})\). Montrer que \(\mathcal{F}\) est une base de \(\mathcal{M}_2(\mathbb{R})\) et écrire la matrice de \(\tau\) dans \(\mathcal{F}\).
- Retrouver la valeur de \(\operatorname{tr}(\tau)\) et expliquer pourquoi les deux calculs coïncident.
- Plus généralement, que vaut la trace de la transposition sur \(\mathcal{M}_n(\mathbb{R})\) ? On l’exprimera en fonction de \(n\).

Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur changement de base et trace
- Bases utiles : Noyau, image et théorème du rang, Produit matriciel, matrices inversibles et pivot
- Chapitre d’avant : Projecteurs, symétries, hyperplans et sous-espaces affines
- Chapitre d’après : Déterminant : calcul, développement et comatrice
- Vérifier ses acquis : QCM de maths sup (MPSI) sur changement de base et trace
- Contrôle corrigé en temps limité : Matrices semblables et trace : contrôle de maths en MPSI
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «changement de base et trace en maths sup (MPSI) : exercices corrigés à télécharger en PDF» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Quantificateurs et raisonnements en maths sup (MPSI)
- PGCD, Bézout et nombres premiers en maths sup (MPSI)
- Variables aléatoires finies en maths sup (MPSI)
- Racines d’un polynôme et Viète en maths sup (MPSI)
- Limite d’une suite et convergence en maths sup (MPSI)
- Projecteurs, symétries et hyperplans en maths sup (MPSI)
Exercices corrigés
Tout voir- Calculer un déterminant en maths sup (MPSI)
- Formules de trigonométrie en maths sup (MPSI)
- Dérivées partielles et gradient en maths sup (MPSI)
- Produit scalaire et Gram-Schmidt en maths sup (MPSI)
- Injections, surjections et relations en maths sup (MPSI)
- EDL du premier et du second ordre en maths sup (MPSI)
Contrôles
Tout voir
QCM
Tout voir