Projecteurs, symétries et hyperplans : contrôle de maths en MPSI
Voici un contrôle de maths en MPSI sur le thème « projecteurs, symétries et hyperplans », avec son barème et un corrigé détaillé.
Cette interrogation d’une heure trente évalue la partie géométrique de l’algèbre linéaire, abordée au second semestre de MPSI juste après le théorème du rang. Vous commencerez par un projecteur de l’espace, dont vous déterminerez le noyau et l’image avant d’écrire la symétrie associée. Ensuite, un projecteur d’interpolation dans un espace de polynômes vous fera travailler hors de R³. Le troisième exercice porte sur les hyperplans : équation, supplémentaire et forme linéaire. Vous décrirez aussi l’ensemble des solutions d’une équation linéaire comme un sous-espace affine. Enfin, le problème étudie deux projecteurs qui commutent et leur composée. Aucun produit scalaire n’intervient dans ce contrôle : les projections y sont toujours définies par un couple de supplémentaires.
Ce qu’évalue le contrôle : projecteurs, symétries et hyperplans
L’essentiel du sujet
- NiveauMPSI
- Durée1 h 30
- Calculatriceinterdite
- Barèmesur 20
Chapitre : Projecteurs, symétries, hyperplans et sous-espaces affines (5 exercices)
Ce que ce devoir vérifie :
- Reconnaître un projecteur par la relation p ∘ p = p et déterminer son image et son noyau
- Écrire la symétrie associée à un projecteur et vérifier qu’elle est involutive
- Trouver une équation d’un hyperplan donné par une famille génératrice, puis un supplémentaire de cet hyperplan
- Décrire l’ensemble des solutions d’une équation linéaire u(x) = a comme un sous-espace affine dirigé par le noyau
- Démontrer que la composée de deux projecteurs qui commutent est un projecteur et identifier ses éléments
Avant de commencer le devoir
Pour reconnaître un projecteur, vérifiez la linéarité puis la relation p ∘ p = p ; ensuite, cherchez l’image comme ensemble des vecteurs invariants, car c’est souvent plus rapide qu’un calcul d’image directe. Pour une symétrie, utilisez la formule s = 2p − id plutôt que de tout refaire. Quand une équation u(x) = a est demandée, trouvez d’abord le noyau, puis une seule solution particulière. Enfin, contrôlez chaque résultat sur un vecteur simple : deux minutes suffisent.
Le sujet du contrôle : projecteurs, symétries et hyperplans
Exercice 1 – Un projecteur de l’espace (4 points)
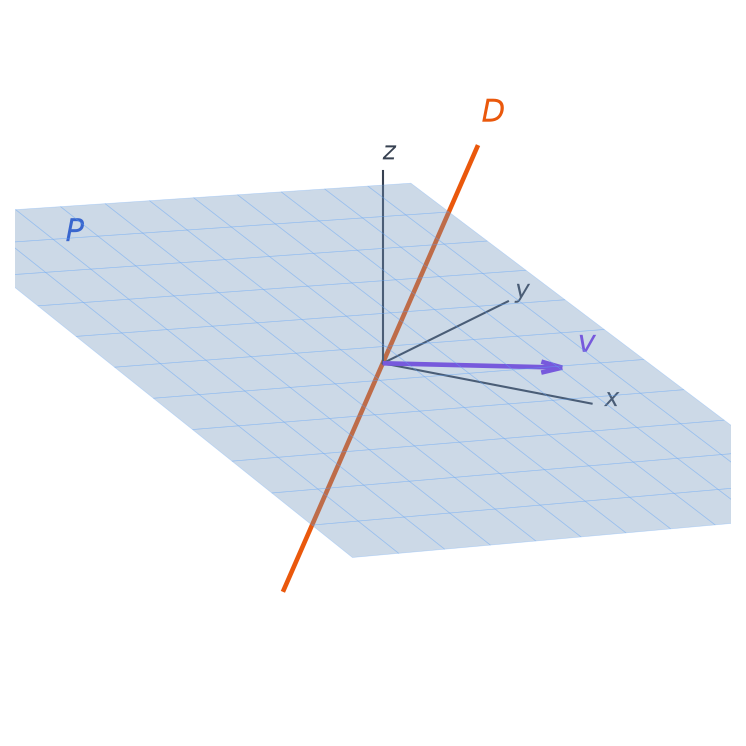
Dans \(\mathbb{R}^3\), on note \(P\) le plan d’équation \(x – y + 2z = 0\) et \(D\) la droite dirigée par \(d = (0, 1, 1)\). On considère l’application linéaire \(p\) définie par
\[p(x, y, z) = \left(x,\; -x + 2y – 2z,\; -x + y – z\right).\]
La figure représente le plan \(P\), la droite \(D\) et le vecteur \(v = (2, 1, 0)\). Elle n’est pas à l’échelle.
- Écrire la matrice \(A\) de \(p\) dans la base canonique, puis vérifier que \(A^2 = A\).
- Montrer ensuite que \(\mathrm{Ker}\,p = D\) et que \(\mathrm{Im}\,p = P\). Que représente alors \(p\) ?
- On pose \(s = 2p – \mathrm{id}\). Donner l’expression de \(s(x, y, z)\), vérifier que \(s \circ s = \mathrm{id}\), puis calculer \(p(v)\) et \(s(v)\).
Exercice 2 – Interpolation affine dans R2[X] (4 points)
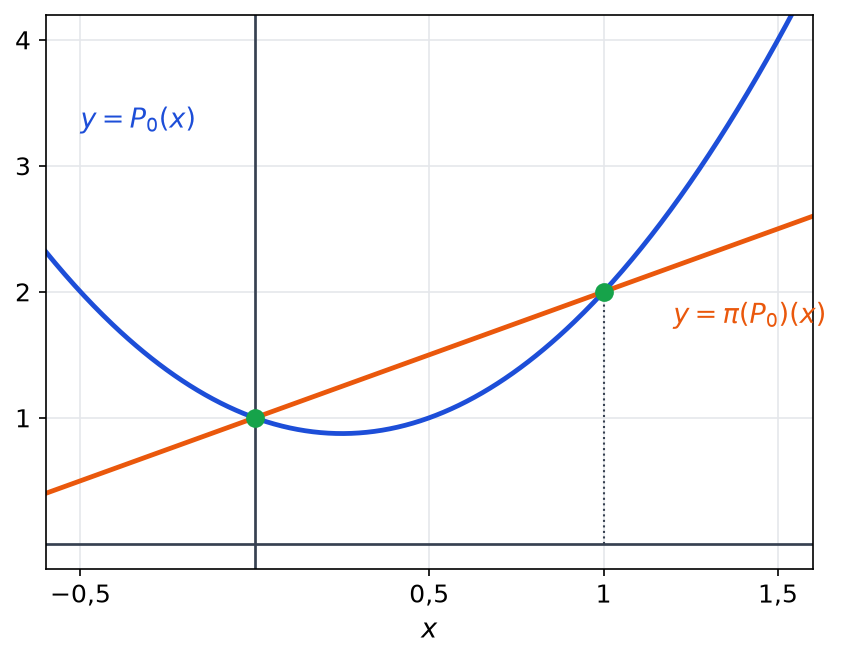
Sur \(E = \mathbb{R}_2[X]\), on définit \(\pi(P) = P(0) + \left(P(1) – P(0)\right)X\). Ainsi, \(\pi(P)\) est le polynôme de degré au plus 1 qui prend les mêmes valeurs que \(P\) en 0 et en 1. La figure l’illustre avec \(P_0 = 2X^2 – X + 1\).
- Montrer que \(\pi\) est un endomorphisme de \(E\), puis que \(\pi \circ \pi = \pi\).
- Déterminer \(\mathrm{Ker}\,\pi\) et \(\mathrm{Im}\,\pi\). En déduire alors que \(\mathbb{R}_2[X] = \mathbb{R}_1[X] \oplus \mathrm{Vect}\left(X^2 – X\right)\).
- Soit \(\sigma = 2\pi – \mathrm{id}_E\), symétrie associée à \(\pi\). Calculer \(\pi(P_0)\) et \(\sigma(P_0)\).
Exercice 3 – Équations d’hyperplans (4 points)
Les questions 1 et 2 se placent dans \(\mathbb{R}^4\), la question 3 dans \(\mathbb{R}_2[X]\).
- Soit \(H = \mathrm{Vect}(h_1, h_2, h_3)\), avec \(h_1 = (1, 1, 0, 0)\), \(h_2 = (0, 1, 1, 0)\) et \(h_3 = (0, 0, 1, 1)\). Montrer que \(H\) est un hyperplan de \(\mathbb{R}^4\), puis en donner une équation.
- Prouver que la droite \(\mathrm{Vect}(e_1)\), où \(e_1 = (1, 0, 0, 0)\), est un supplémentaire de \(H\). Décomposer ensuite \(w = (1, 2, 3, 4)\) selon \(H \oplus \mathrm{Vect}(e_1)\).
- On note \(K = \left\{Q \in \mathbb{R}_2[X] : Q(2) = Q^{\prime}(1)\right\}\). Montrer que \(K\) est le noyau d’une forme linéaire non nulle, donc un hyperplan de \(\mathbb{R}_2[X]\), puis en donner une base.
Exercice 4 – Une droite affine de solutions (3 points)
On considère l’application linéaire \(u : \mathbb{R}^3 \to \mathbb{R}^2\) définie par \(u(x, y, z) = (x + 2y – z,\; x – y + 2z)\).
- Déterminer le noyau de \(u\) et en donner une base.
- En déduire, grâce au théorème du rang, que \(u\) est surjective.
- Résoudre enfin l’équation \(u(x, y, z) = (4, 1)\), puis décrire géométriquement l’ensemble de ses solutions.
Exercice 5 – Problème : projecteurs qui commutent (5 points)
Soit \(E\) un \(\mathbb{R}\)-espace vectoriel, et soit \(p\) et \(q\) deux projecteurs de \(E\) tels que \(p \circ q = q \circ p\). On pose \(r = p \circ q\).
- Partie A. Montrer que \(r\) est un projecteur.
- Partie B. Établir que \(\mathrm{Im}\,r = \mathrm{Im}\,p \cap \mathrm{Im}\,q\), en prouvant les deux inclusions.
- Partie C. Démontrer de même que \(\mathrm{Ker}\,r = \mathrm{Ker}\,p + \mathrm{Ker}\,q\). On pourra écrire \(x = \left(x – q(x)\right) + q(x)\).
- Partie D. Dans \(\mathbb{R}^3\), on prend \(p(x, y, z) = (x, y, 0)\) et \(q(x, y, z) = (0, y, z)\). Vérifier que ces projecteurs commutent, préciser \(r\), puis contrôler sur cet exemple les résultats des parties B et C.

Réviser projecteurs, symétries et hyperplans avant le contrôle
Si un exercice vous a bloqué, relisez le cours projecteurs, symétries, hyperplans et sous-espaces affines ; entraînez-vous sur les exercices projecteurs, symétries, hyperplans et sous-espaces affines avant de retenter le sujet.
La page contrôles de maths en MPSI regroupe les 25 sujets de l’année, et la page maths post-bac permet de changer d’année.
Sujets proches à faire ensuite
Télécharger ou imprimer cette fiche «projecteurs, symétries et hyperplans : contrôle de maths en MPSI» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir
Exercices corrigés
Tout voir Suites itératives et point fixe en maths sup (MPSI)
- Sommabilité et produit de Cauchy en maths sup (MPSI)
- Dérivées partielles et gradient en maths sup (MPSI)
- Continuité et valeurs intermédiaires en maths sup (MPSI)
- EDL du premier et du second ordre en maths sup (MPSI)
- Quantificateurs et raisonnements en maths sup (MPSI)
Contrôles
Tout voir
QCM
Tout voir