Projecteurs, symétries et hyperplans en maths sup (MPSI) : exercices corrigés à télécharger en PDF
Ces exercices projecteurs MPSI sont rangés par difficulté croissante. Les six premiers vérifient les définitions : reconnaître un projecteur, calculer des formes coordonnées, décider si un ensemble est un sous-espace affine. Ensuite, la partie centrale demande des calculs complets de projections, de symétries et d’équations d’hyperplans, dans l’espace, sur les polynômes ou sur les matrices.
Enfin, les trois derniers énoncés ont le niveau d’une colle exigeante. Ils se terminent par un problème sur les endomorphismes de rang un. Nous conseillons de chercher chaque exercice au moins vingt minutes avant d’ouvrir le corrigé. Pour les calculs matriciels, gardez le réflexe de vérifier \(A^2=A\) ou \(S^2=I\) à la fin : une erreur de signe se repère ainsi immédiatement.
À retenir : Cette fiche réunit 20 exercices de maths en maths sup sur « Projecteurs, symétries et hyperplans », du plus simple au plus difficile : une matrice de projecteur dans le plan, le projecteur complémentaire et formes coordonnées d’une base non canonique. Le corrigé détaillé est sur une page séparée ; fiche gratuite à imprimer en PDF.
Pour démarrer
Exercice 1 – Une matrice de projecteur dans le plan
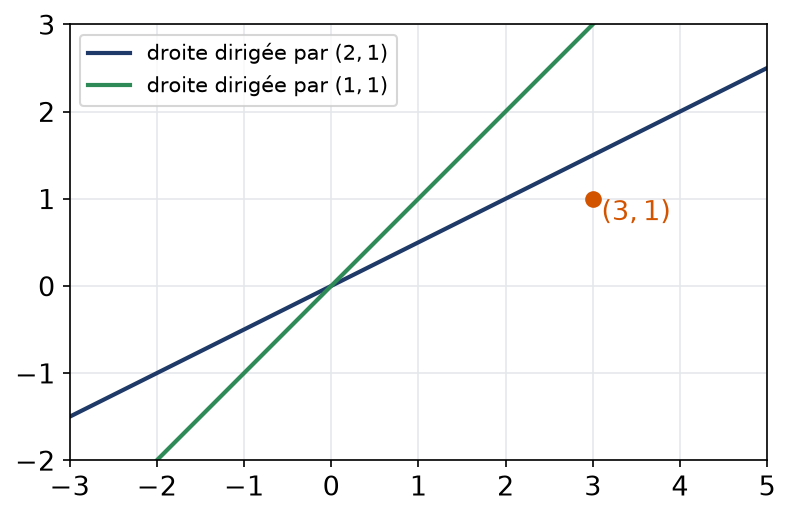
Soit \(u\) l’endomorphisme de \(\mathbb{R}^2\) de matrice \(A=\begin{pmatrix}2&-2\\1&-1\end{pmatrix}\) dans la base canonique.
- Calculer \(A^2\) et en déduire que \(u\) est un projecteur.
- Déterminer \(\mathrm{Im}\,u\) et \(\mathrm{Ker}\,u\), puis décrire \(u\) par une phrase géométrique.
- Décomposer le vecteur \(v=(3,1)\) selon \(\mathrm{Im}\,u\oplus\mathrm{Ker}\,u\).
La figure situe les deux droites en jeu et le vecteur \(v\).
Exercice 2 – Le projecteur complémentaire
Soit \(p\) un projecteur d’un espace vectoriel \(E\), et \(q=\mathrm{id}_E-p\).
- Montrer que \(q\) est un projecteur.
- Montrer que \(\mathrm{Im}\,q=\mathrm{Ker}\,p\) et \(\mathrm{Ker}\,q=\mathrm{Im}\,p\).
- Calculer \(p\circ q\) et \(q\circ p\).
Exercice 3 – Formes coordonnées d’une base non canonique
Dans \(\mathbb{R}^3\), on pose \(e_1=(1,0,0)\), \(e_2=(1,1,0)\) et \(e_3=(1,1,1)\).
- Montrer que \(\mathcal{B}=(e_1,e_2,e_3)\) est une base de \(\mathbb{R}^3\).
- Déterminer les formes coordonnées \(e_1^{*}\), \(e_2^{*}\), \(e_3^{*}\) relatives à \(\mathcal{B}\).
- En déduire les coordonnées de \(w=(4,-1,3)\) dans \(\mathcal{B}\), puis vérifier le résultat.
Exercice 4 – Un hyperplan de polynômes
Dans \(\mathbb{R}_2[X]\), on considère \(H=\{P\in\mathbb{R}_2[X]\mid P(1)+P^{\prime}(0)=0\}\).
- Montrer que \(\psi:P\mapsto P(1)+P^{\prime}(0)\) est une forme linéaire non nulle.
- En déduire que \(H\) est un hyperplan et donner sa dimension.
- Déterminer une base de \(H\).
Exercice 5 – Un système de deux équations dans l’espace
On considère le système \(\left\{\begin{array}{l}x+y+z=1\\x+2y+3z=2\end{array}\right.\) d’inconnue \((x,y,z)\in\mathbb{R}^3\).
- Écrire ce système sous la forme \(u(X)=b\) avec \(u\) linéaire de \(\mathbb{R}^3\) dans \(\mathbb{R}^2\).
- Déterminer \(\mathrm{Ker}\,u\) et une solution particulière.
- En déduire l’ensemble des solutions et préciser sa nature géométrique.
Exercice 6 – Sous-espaces affines ou non
Dire si chacun des ensembles suivants est un sous-espace affine. Le cas échéant, donner un point et la direction.
- \(\mathcal{A}=\{(x,y,z)\in\mathbb{R}^3\mid 2x-y+z=3\}\).
- \(\mathcal{B}=\{(x,y)\in\mathbb{R}^2\mid xy=0\}\).
- \(\mathcal{C}=\{f\in\mathcal{C}^1(\mathbb{R},\mathbb{R})\mid f^{\prime}+2f=4\}\).
- \(\mathcal{D}=\{P\in\mathbb{R}_2[X]\mid P(0)=1\ \text{et}\ P(1)=3\}\).
Pour s’entraîner
Exercice 7 – Projeter sur un plan de l’espace le long d’une droite
On travaille dans \(\mathbb{R}^3\). Soit \(F\) le plan \(x-y+2z=0\), et soit \(G=\mathbb{R}w\) avec \(w=(1,1,1)\).
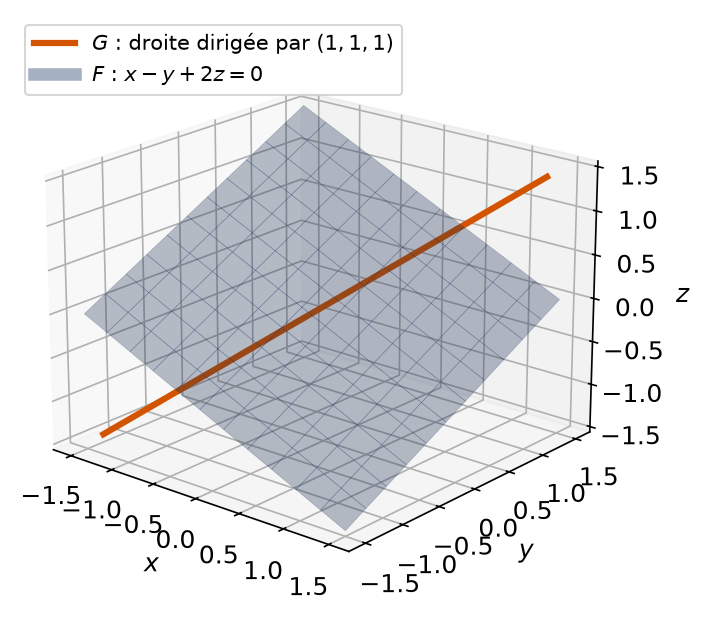
- Montrer que \(F\) et \(G\) sont supplémentaires dans \(\mathbb{R}^3\).
- Soit \(p\) la projection sur \(F\) parallèlement à \(G\). Pour \(v=(x,y,z)\), exprimer \(p(v)\) en fonction de \(x\), \(y\), \(z\), puis donner la matrice \(P\) de \(p\) dans la base canonique.
- Écrire l’expression de la symétrie \(s\) par rapport à \(F\) parallèlement à \(G\) et donner sa matrice \(S\).
- Vérifier que \(P^2=P\) et \(S^2=I_3\).
Exercice 8 – Une symétrie sur les matrices carrées d’ordre 2
Sur \(\mathcal{M}_2(\mathbb{R})\), on définit \(u(M)=\mathrm{tr}(M)\,I_2-M\).
- Montrer que \(u\) est un endomorphisme de \(\mathcal{M}_2(\mathbb{R})\) et que \(u\circ u=\mathrm{id}\).
- Déterminer les éléments caractéristiques de la symétrie \(u\) et leurs dimensions.
- Donner l’expression du projecteur associé \(p=\frac{1}{2}(u+\mathrm{id})\).
- Pour \(M=\begin{pmatrix}a&b\\c&d\end{pmatrix}\), calculer \(M\,u(M)\). Que remarque-t-on ? Illustrer avec \(M=\begin{pmatrix}1&4\\2&5\end{pmatrix}\).
Exercice 9 – Symétrie de polynômes autour d’un demi
Sur \(E=\mathbb{R}_3[X]\), on pose \(s(P)=P(1-X)\).
- Montrer que \(s\) est une symétrie de \(E\).
- Calculer \(s\big((X-\frac{1}{2})^k\big)\) pour \(k\in\{0,1,2,3\}\). En déduire une base de \(\mathrm{Ker}(s-\mathrm{id})\) et une base de \(\mathrm{Ker}(s+\mathrm{id})\).
- Décomposer \(P=X^3\) selon ces deux sous-espaces.
Exercice 10 – Un projecteur d’interpolation
Sur \(E=\mathbb{R}_3[X]\), on définit \(p(P)=P(0)+\big(P(1)-P(0)\big)X\).
- Montrer que \(p\) est linéaire et que \(p(Q)=Q\) pour tout \(Q\in\mathbb{R}_1[X]\).
- En déduire que \(p\) est un projecteur, puis déterminer son image.
- Montrer que \(\mathrm{Ker}\,p=\{X(X-1)(\alpha+\beta X)\mid(\alpha,\beta)\in\mathbb{R}^2\}\).
- Calculer \(p(X^3-2X^2)\) et vérifier que \(X^3-2X^2-p(X^3-2X^2)\) appartient au noyau.
Exercice 11 – Équation d’un hyperplan engendré par trois vecteurs
Dans \(\mathbb{R}^4\), on pose \(u_1=(1,0,2,-1)\), \(u_2=(0,1,1,1)\), \(u_3=(1,1,0,2)\) et \(H=\mathrm{Vect}(u_1,u_2,u_3)\).
- Déterminer les formes \(\varphi(x,y,z,t)=ax+by+cz+dt\) qui s’annulent sur \(u_1\), \(u_2\) et \(u_3\).
- En déduire que \((u_1,u_2,u_3)\) est libre et donner une équation de \(H\).
- Le vecteur \((2,1,1,1)\) appartient-il à \(H\) ?
Exercice 12 – Deux équations pour un plan en dimension quatre
Dans \(\mathbb{R}^4\), soit \(F=\mathrm{Vect}\big((1,1,0,0),(0,1,1,1)\big)\).
- Justifier que \(\dim F=2\) et préciser le nombre minimal d’équations nécessaires pour décrire \(F\).
- Déterminer un système de deux équations linéaires indépendantes de \(F\).
- Écrire \(F\) comme intersection de deux hyperplans.
Exercice 13 – Forme nulle sur une intersection de noyaux
Sur \(\mathbb{R}^3\), on considère \(\varphi_1(x,y,z)=x+y+z\), \(\varphi_2(x,y,z)=x-z\), \(\psi(x,y,z)=3x+2y+z\) et \(\chi(x,y,z)=x+y-z\).
- Déterminer \(D=\mathrm{Ker}\,\varphi_1\cap\mathrm{Ker}\,\varphi_2\) et sa dimension.
- Vérifier que \(\psi\) s’annule sur \(D\), puis écrire \(\psi\) comme combinaison linéaire de \(\varphi_1\) et \(\varphi_2\).
- Montrer que \(\chi\) n’est pas combinaison linéaire de \(\varphi_1\) et \(\varphi_2\).
Exercice 14 – Équation aux différences sur les polynômes
On note \(\Delta\) l’application de \(\mathbb{R}[X]\) dans lui-même définie par \(\Delta(P)=P(X+1)-P(X)\).
- Montrer que \(\Delta\) est linéaire et que son noyau est l’ensemble des polynômes constants.
- Vérifier que \(X^2+2X\) est solution de \(\Delta(P)=2X+3\), puis déterminer toutes les solutions.
- Déterminer la solution \(P\) telle que \(P(0)=5\).
- En déduire, pour \(n\geqslant 1\), une expression simple de \(\displaystyle\sum_{k=0}^{n-1}(2k+3)\).
Exercice 15 – Somme de deux projecteurs
Soit \(p\) et \(q\) deux projecteurs d’un \(\mathbb{R}\)-espace vectoriel \(E\).
- Montrer que \(p+q\) est un projecteur si et seulement si \(p\circ q+q\circ p=0\).
- Dans ce cas, composer à gauche puis à droite par \(p\) pour montrer que \(p\circ q=q\circ p=0\).
- En déduire que \(p+q\) est un projecteur si et seulement si \(p\circ q=q\circ p=0\).
- Sous cette condition, montrer que \(\mathrm{Im}(p+q)=\mathrm{Im}\,p\oplus\mathrm{Im}\,q\) et \(\mathrm{Ker}(p+q)=\mathrm{Ker}\,p\cap\mathrm{Ker}\,q\).
Pour approfondir
Exercice 16 – Projecteurs de même image
Soit \(p\) et \(q\) deux projecteurs d’un espace vectoriel \(E\).
- Montrer que \(\mathrm{Im}\,p=\mathrm{Im}\,q\) si et seulement si \(p\circ q=q\) et \(q\circ p=p\).
- On suppose \(\mathrm{Im}\,p=\mathrm{Im}\,q\). Soit \(\lambda\in\mathbb{R}\) et \(r=\lambda p+(1-\lambda)q\). Montrer que \(r\) est un projecteur d’image \(\mathrm{Im}\,p\).
- Application dans \(\mathbb{R}^2\) : \(p\) et \(q\) ont pour matrices \(\begin{pmatrix}1&0\\0&0\end{pmatrix}\) et \(\begin{pmatrix}1&-1\\0&0\end{pmatrix}\). Vérifier que ce sont des projecteurs de même image, puis déterminer le noyau de \(r\) en fonction de \(\lambda\).
Exercice 17 – Dimension d’une intersection d’hyperplans
Soit \(E\) de dimension \(n\), et \(\varphi_1,\dots,\varphi_m\) des formes linéaires sur \(E\). On pose \(\Phi(x)=\big(\varphi_1(x),\dots,\varphi_m(x)\big)\) et \(F=\bigcap_{i=1}^{m}\mathrm{Ker}\,\varphi_i\).
- Montrer que \(\Phi\in\mathcal{L}(E,\mathbb{K}^m)\), que \(\mathrm{Ker}\,\Phi=F\) et que \(\dim F\geqslant n-m\).
- On suppose que \(\sum_{i}\lambda_i\varphi_i=0\) avec \((\lambda_1,\dots,\lambda_m)\neq 0\). Montrer que \(\Phi\) n’est pas surjective.
- Réciproquement, on suppose \(\Phi\) non surjective. Justifier que \(\mathrm{Im}\,\Phi\) est contenue dans un hyperplan de \(\mathbb{K}^m\), d’équation \(\lambda_1y_1+\dots+\lambda_my_m=0\), et en déduire que \((\varphi_1,\dots,\varphi_m)\) est liée.
- Conclure : \(\dim F=n-m\) si et seulement si la famille \((\varphi_i)\) est libre.
- Application : dans \(\mathbb{R}^4\), déterminer la dimension de l’intersection des hyperplans d’équations \(x+y=0\), \(y+z=0\) et \(x-z=0\).
Exercice 18 – Problème : endomorphismes de rang un et projecteurs
Soit \(E\) un espace vectoriel de dimension \(n\geqslant 2\), \(a\in E\) non nul et \(\varphi\) une forme linéaire non nulle sur \(E\). On définit \(u(x)=\varphi(x)\,a\).
- Montrer que \(u\in\mathcal{L}(E)\), puis déterminer \(\mathrm{Im}\,u\), \(\mathrm{Ker}\,u\) et le rang de \(u\).
- Réciproquement, soit \(v\in\mathcal{L}(E)\) de rang \(1\). Montrer qu’il existe \(b\in E\) et une forme \(\psi\) telles que \(v(x)=\psi(x)\,b\) pour tout \(x\).
- Montrer que \(u\circ u=\varphi(a)\,u\).
- En déduire que \(u\) est un projecteur si et seulement si \(\varphi(a)=1\). Décrire alors \(u\) géométriquement.
- On suppose \(\varphi(a)=0\). Montrer que \(u\circ u=0\), puis que \(\mathrm{id}_E+u\) est inversible et donner son inverse.
- Application dans \(\mathbb{R}^3\) avec \(a=(1,2,-1)\) et \(\varphi(x,y,z)=x+y+3z\). Écrire la matrice \(U\) de \(u\), vérifier \(U^2=0\) et donner \((I_3+U)^{-1}\).
- Toujours avec ce \(\varphi\), on prend \(b=(1,1,0)\). Déterminer la matrice de la projection sur \(\mathbb{R}b\) parallèlement au plan \(\mathrm{Ker}\,\varphi\), puis celle de la symétrie associée.
Exercice 19 – une symétrie du plan donnée par sa matrice
Soit \( s \) l’endomorphisme de \( \mathbb{R}^2 \) de matrice \( S=\begin{pmatrix}5&-6\\4&-5\end{pmatrix} \) dans la base canonique.
- Calculer \( S^2 \) et en déduire que \( s \) est une symétrie.
- Déterminer \( \mathrm{Ker}(s-\mathrm{id}) \) et \( \mathrm{Ker}(s+\mathrm{id}) \) en donnant un vecteur directeur de chacun.
- Écrire la matrice du projecteur \( p=\dfrac12(\mathrm{id}+s) \) et préciser son image et son noyau.
- Décomposer le vecteur \( (1,0) \) selon \( \mathrm{Ker}(s-\mathrm{id})\oplus\mathrm{Ker}(s+\mathrm{id}) \).
Exercice 20 – trace d’un projecteur et transposition
Soit \( E \) un espace vectoriel de dimension finie \( n \).
- Soit \( p \) un projecteur de \( E \), de rang \( r \). Écrire sa matrice dans une base adaptée à \( E=\mathrm{Im}\,p\oplus\mathrm{Ker}\,p \) et en déduire que \( \mathrm{tr}(p)=\mathrm{rg}(p) \).
- Soit \( s \) une symétrie de \( E \). Exprimer \( \mathrm{tr}(s) \) à l’aide de \( \dim\mathrm{Ker}(s-\mathrm{id}) \) et de \( \dim\mathrm{Ker}(s+\mathrm{id}) \).
- On considère \( t : M\mapsto M^{T} \) sur \( \mathcal{M}_n(\mathbb{R}) \). Montrer que \( t \) est une symétrie, déterminer ses sous-espaces propres associés et calculer \( \mathrm{tr}(t) \).
- Vérifier le résultat pour \( n=2 \) dans la base \( (E_{11},E_{12},E_{21},E_{22}) \).

Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur projecteurs, symétries et hyperplans
- Bases utiles : Noyau, image et théorème du rang
- Chapitre d’avant : Noyau, image et théorème du rang
- Chapitre d’après : Matrice d'une application linéaire, rang et trace
- Vérifier ses acquis : QCM de maths sup (MPSI) sur projecteurs, symétries et hyperplans
- Contrôle corrigé en temps limité : Projecteurs, symétries et hyperplans : contrôle de maths en MPSI
- Le même thème en L2 de maths : Espaces affines, barycentres et applications affines
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «projecteurs, symétries et hyperplans en maths sup (MPSI) : exercices corrigés à télécharger en PDF» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Limite d’une suite et convergence en maths sup (MPSI)
- Calcul de développements limités en maths sup (MPSI)
- Projecteurs, symétries et hyperplans en maths sup (MPSI)
- Sommabilité et produit de Cauchy en maths sup (MPSI)
- EDL du premier et du second ordre en maths sup (MPSI)
- Décomposition en éléments simples en maths sup (MPSI)
Exercices corrigés
Tout voir- Étude de fonctions et réciproques en maths sup (MPSI)
- Formules de trigonométrie en maths sup (MPSI)
- Sommabilité et produit de Cauchy en maths sup (MPSI)
- Rolle et accroissements finis en maths sup (MPSI)
- PGCD, Bézout et nombres premiers en maths sup (MPSI)
- Lois internes, groupes et anneaux en maths sup (MPSI)
Contrôles
Tout voir
QCM
Tout voir