Corrigé des exercices : Pivot de Gauss et matrices en L1 de maths
Ce corrigé pivot L1 rédige les dix-neuf exercices comme on le ferait en partiel. Chaque solution commence par une idée clé, qui indique par où attaquer. Ensuite, toutes les opérations élémentaires sont écrites, ce qui permet de reprendre le calcul ligne par ligne.
Nous insistons sur trois points de vigilance. D’abord, on ne divise jamais par une expression qui dépend d’un paramètre sans traiter le cas où elle s’annule. Ensuite, chaque inverse calculé est vérifié par un produit. Enfin, les solutions des systèmes sont contrôlées dans les équations de départ.
Les figures illustrent les situations géométriques et la région des débits possibles du problème final. Elles aident à vérifier que le résultat a un sens.
Pour démarrer
Corrigé de l’exercice 1 – Un système de trois équations à solution unique
Idée clé : le coefficient de \(x\) dans la première ligne vaut \(1\), c’est un pivot idéal.
- Les opérations \(L_2 \leftarrow L_2-2L_1\) et \(L_3 \leftarrow L_3-L_1\) donnent \(-3y-z=-10\) et \(2y-3z=-8\). Ensuite, on élimine \(y\) de la troisième ligne par \(L_3 \leftarrow 3L_3+2L_2\). On obtient \(-11z=-44\). Le système échelonné est donc
\[\begin{cases} x+y+z=5 \\ -3y-z=-10 \\ -11z=-44 \end{cases}\]
On remonte : \(z=4\), puis \(-3y=-10+4=-6\), donc \(y=2\). Enfin, \(x=5-2-4=-1\). Vérification : \(2(-1)-2+4=0\) et \(-1+6-8=-3\). L’unique solution est \((-1,2,4)\).
À retenir : l’opération \(L_3 \leftarrow 3L_3+2L_2\) évite les fractions. Elle est permise, car le coefficient \(3\) placé devant \(L_3\) est non nul. En revanche, il ne faut jamais multiplier la ligne modifiée par \(0\). De plus, la vérification finale ne coûte que quelques secondes et détecte la plupart des erreurs de signe.
Corrigé de l’exercice 2 – Trois couples de droites du plan
Idée clé : on compare les coefficients des deux équations avant de calculer.
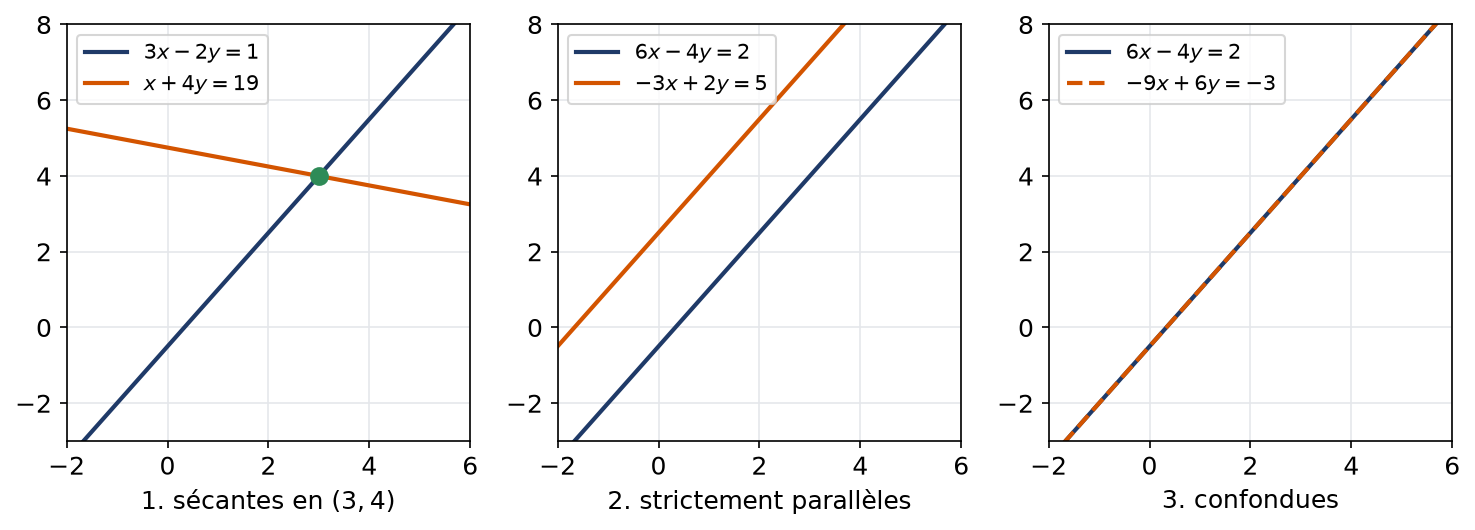
- La deuxième équation donne \(x=19-4y\). En remplaçant, \(3(19-4y)-2y=1\), donc \(57-14y=1\) et \(y=4\). Alors \(x=3\). Solution unique \((3,4)\) : les droites sont sécantes.
- L’opération \(L_2 \leftarrow 2L_2+L_1\) donne \(0=12\). Le système est incompatible. En effet, les premiers membres sont proportionnels, mais pas les seconds membres. Aucune solution : les droites sont strictement parallèles.
- On remarque que \(L_2=-\frac{3}{2}L_1\), seconds membres compris : \(-\frac{3}{2}\times 2=-3\). Le système se réduit donc à \(6x-4y=2\), soit \(y=\frac{3x-1}{2}\). L’ensemble des solutions est \(\{(x,\frac{3x-1}{2})\ :\ x\in\mathbb{R}\}\) : les droites sont confondues.
La figure montre les trois situations obtenues.
Corrigé de l’exercice 3 – Écriture matricielle d’un système
Idée clé : la ligne \(i\) de \(A\) contient les coefficients de la \(i\)-ème équation, dans l’ordre des inconnues.
- L’inconnue \(y\) manque dans la deuxième équation : son coefficient est donc \(0\).
\[A=\begin{pmatrix} 2 & -1 & 4 \\ 1 & 0 & 3 \\ -1 & 5 & -1 \end{pmatrix},\qquad X=\begin{pmatrix} x \\ y \\ z \end{pmatrix},\qquad B=\begin{pmatrix} 1 \\ -2 \\ 0 \end{pmatrix}.\]
Le système s’écrit \(AX=B\). - Le produit fournit le système \(x-2y=4\), \(3x=6\), \(y=-1\). Les deux dernières équations donnent \(x=2\) et \(y=-1\). Ensuite, on vérifie la première : \(2+2=4\). Le système est compatible, d’unique solution \((2,-1)\).
Corrigé de l’exercice 4 – Produits de matrices de formats variés
Idée clé : le produit \(UV\) existe si et seulement si \(U\) a autant de colonnes que \(V\) a de lignes.
- \(A\) est de format \(2\times 3\), \(B\) de format \(3\times 2\) et \(C\) de format \(2\times 2\). Ainsi, \(AB\) existe (format \(2\times 2\)), \(BA\) aussi (format \(3\times 3\)) et \(CA\) aussi (format \(2\times 3\)). En revanche, \(AC\) n’existe pas, car \(A\) a trois colonnes et \(C\) deux lignes.
- Par exemple, \((AB)_{11}=1\times 2+0\times(-1)+(-2)\times 1=0\). Le calcul complet donne
\[AB=\begin{pmatrix} 0 & -7 \\ 6 & 7 \end{pmatrix},\quad BA=\begin{pmatrix} 5 & 1 & -3 \\ -1 & 0 & 2 \\ 13 & 4 & 2 \end{pmatrix},\quad CA=\begin{pmatrix} -2 & -1 & -3 \\ 2 & 0 & -4 \end{pmatrix}.\]
Ce sont les trois produits demandés. - On a \({}^tB=\begin{pmatrix} 2 & -1 & 1 \\ 1 & 0 & 4 \end{pmatrix}\), donc \(A+{}^tB=\begin{pmatrix} 3 & -1 & -1 \\ 4 & 1 & 5 \end{pmatrix}\). Ensuite, \({}^tA=\begin{pmatrix} 1 & 3 \\ 0 & 1 \\ -2 & 1 \end{pmatrix}\). Le produit \({}^tB\,{}^tA\) a pour coefficients \(2-0-2=0\), \(6-1+1=6\), \(1+0-8=-7\) et \(3+0+4=7\). Ainsi, \({}^tB\,{}^tA=\begin{pmatrix} 0 & 6 \\ -7 & 7 \end{pmatrix}={}^t(AB)\).
Corrigé de l’exercice 5 – Un système déjà échelonné
Idée clé : les colonnes sans pivot fournissent directement les paramètres.
- Le premier coefficient non nul de \(L_1\) porte sur \(x\), en colonne \(1\). Celui de \(L_2\) porte sur \(z\), en colonne \(3\), donc plus à droite. Le système est donc échelonné. Il a deux pivots : son rang vaut \(2\), et les inconnues principales sont \(x\) et \(z\).
- Les inconnues \(y\) et \(t\) sont libres. D’abord, \(z=1-2t\). Ensuite, \(x=3+2y-z+t=2+2y+3t\). Par conséquent,
\[\mathcal{S}=\{(2+2y+3t,\ y,\ 1-2t,\ t)\ :\ (y,t)\in\mathbb{R}^2\}.\]
On a bien \(4-2=2\) paramètres. - Avec \(y=1\) et \(t=-1\), on trouve \(x=2+2-3=1\) et \(z=3\). Vérification : \(1-2+3+1=3\) et \(3-2=1\). La solution cherchée est \((1,1,3,-1)\).
Corrigé de l’exercice 6 – Puissances de matrices diagonale et triangulaire
Idée clé : une matrice diagonale s’élève à une puissance coefficient par coefficient.
- D’après la proposition du cours, \(D^5=\mathrm{diag}(32,-1,243)\).
- Un calcul direct donne \(T^2=\begin{pmatrix} 1 & 6 \\ 0 & 1 \end{pmatrix}\) et \(T^3=\begin{pmatrix} 1 & 9 \\ 0 & 1 \end{pmatrix}\). On conjecture \(T^n=\begin{pmatrix} 1 & 3n \\ 0 & 1 \end{pmatrix}\).
- La formule est vraie pour \(n=1\). Supposons-la vraie au rang \(n\). Alors
\[T^{n+1}=T^nT=\begin{pmatrix} 1 & 3n \\ 0 & 1 \end{pmatrix}\begin{pmatrix} 1 & 3 \\ 0 & 1 \end{pmatrix}=\begin{pmatrix} 1 & 3n+3 \\ 0 & 1 \end{pmatrix}.\]
C’est la formule au rang \(n+1\). Ainsi, \(T^n=\begin{pmatrix} 1 & 3n \\ 0 & 1 \end{pmatrix}\) pour tout \(n\geq 1\).
Corrigé de l’exercice 7 – Inverse d’une matrice 2×2 par le pivot
Idée clé : on échange les lignes pour obtenir un pivot égal à \(1\).
- On part de \(\left(M\,|\,I_2\right)\). L’échange \(L_1 \leftrightarrow L_2\) donne les lignes \((1,2\,|\,0,1)\) et \((3,5\,|\,1,0)\). Ensuite, \(L_2 \leftarrow L_2-3L_1\) donne \((0,-1\,|\,1,-3)\). Il y a deux pivots, donc \(M\) est inversible. Puis \(L_2 \leftarrow -L_2\) fournit \((0,1\,|\,-1,3)\). Enfin, \(L_1 \leftarrow L_1-2L_2\) donne \((1,0\,|\,2,-5)\). Ainsi, \(M^{-1}=\begin{pmatrix} 2 & -5 \\ -1 & 3 \end{pmatrix}\). On vérifie que \(MM^{-1}=I_2\).
- Le système s’écrit \(MX=\begin{pmatrix} 1 \\ 4 \end{pmatrix}\). Donc \(X=M^{-1}\begin{pmatrix} 1 \\ 4 \end{pmatrix}=\begin{pmatrix} 2-20 \\ -1+12 \end{pmatrix}\). Vérification : \(3\times(-18)+5\times 11=1\) et \(-18+22=4\). L’unique solution est \((-18,11)\).
Pour s’entraîner
Corrigé de l’exercice 8 – Discussion d’un système selon un paramètre
Idée clé : on échelonne sans jamais diviser par une expression en \(m\), puis on factorise le dernier pivot.
- Les opérations \(L_2 \leftarrow L_2-2L_1\) et \(L_3 \leftarrow L_3-L_1\) donnent \(y+(m+2)z=1\) et \((m-1)y+4z=1\). Ensuite, \(L_3 \leftarrow L_3-(m-1)L_2\) est permise pour tout \(m\), car on ne divise pas. Elle donne
\[\left(4-(m-1)(m+2)\right)z=1-(m-1)=2-m.\]
Or \(4-(m-1)(m+2)=6-m-m^2=-(m+3)(m-2)\). La dernière équation s’écrit donc \((m+3)(m-2)z=m-2\). - Si \(m\notin\{-3,2\}\), on a \(z=\frac{1}{m+3}\). Ensuite, \(y=1-\frac{m+2}{m+3}=\frac{1}{m+3}\), puis \(x=1-y+z=1\). Solution unique \(\left(1,\frac{1}{m+3},\frac{1}{m+3}\right)\). On vérifie par exemple la deuxième équation : \(2+\frac{3+m}{m+3}=3\).
- Si \(m=2\), la dernière ligne devient \(0=0\). Il reste \(y+4z=1\) et \(x+y-z=1\), avec \(z\) libre. Ainsi, \(y=1-4z\) et \(x=1-y+z=5z\). Les solutions sont les \((5z,1-4z,z)\), \(z\in\mathbb{R}\) : une droite de solutions.
- Si \(m=-3\), la dernière ligne devient \(0=-5\). Le système est alors incompatible.
À retenir : une discussion se termine toujours par un tableau clair des cas. Ici, le cas général donne une solution unique, la valeur \(m=2\) une droite de solutions, et la valeur \(m=-3\) aucune solution. Remarquons aussi que \(x=1\) dans le cas général : c’est un bon test de cohérence. En effet, pour \(m=2\), la formule générale donnerait \(\left(1,\frac{1}{5},\frac{1}{5}\right)\), qui correspond bien à \(z=\frac{1}{5}\) dans la droite de solutions.
Corrigé de l’exercice 9 – Une parabole passant par trois points
Idée clé : les inconnues sont les coefficients \(a\), \(b\), \(c\), et chaque point fournit une équation linéaire.
- Le point \((x_0,y_0)\) est sur la courbe si et seulement si \(ax_0^2+bx_0+c=y_0\). On obtient
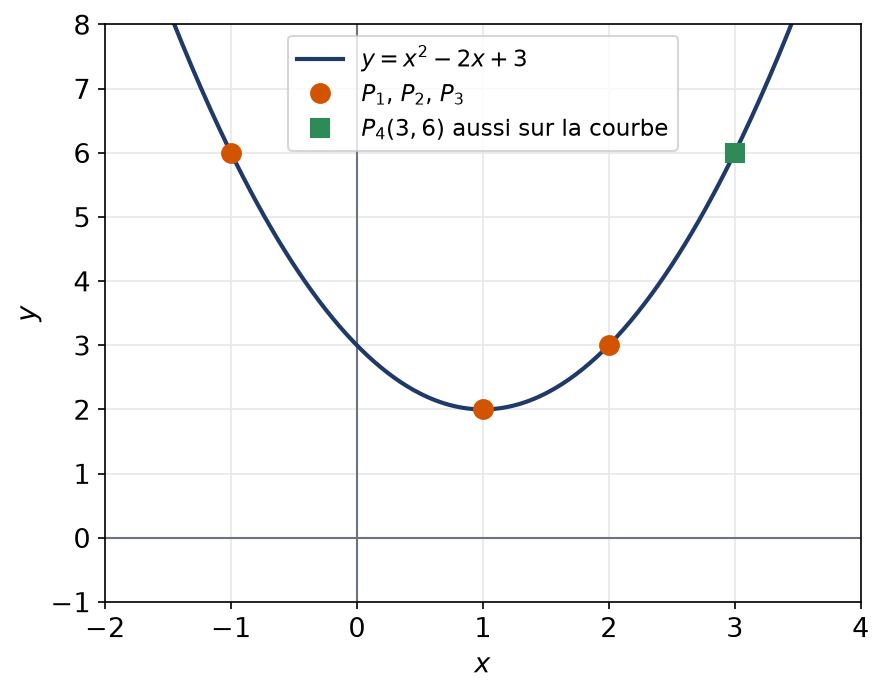
\[\begin{cases} a-b+c=6 \\ a+b+c=2 \\ 4a+2b+c=3 \end{cases}\] - L’opération \(L_2 \leftarrow L_2-L_1\) donne \(2b=-4\), donc \(b=-2\). Alors \(a+c=4\) et \(4a+c=7\). Par différence, \(3a=3\), donc \(a=1\) et \(c=3\). La parabole cherchée a pour équation \(y=x^2-2x+3\).
- Pour \(x=3\), on trouve \(9-6+3=6\) : le point \(P_4\) est sur la parabole. Or les trois premiers points imposent déjà \(a=1\), \(b=-2\), \(c=3\). Il existe donc exactement une parabole passant par les quatre points.
La figure confirme que les quatre points sont sur la même courbe.
Corrigé de l’exercice 10 – Système homogène et pivot qui saute une colonne
Idée clé : après la première étape, la colonne de \(y\) est entièrement nulle, et le pivot suivant se trouve dans la colonne de \(z\).
- Les opérations \(L_2 \leftarrow L_2-2L_1\) et \(L_3 \leftarrow L_3-3L_1\) donnent \(3z-3t=0\) dans les deux cas. Ensuite, \(L_3 \leftarrow L_3-L_2\) donne \(0=0\). Le système échelonné est \(x+2y-z+3t=0\), \(3z-3t=0\). Le rang vaut \(2\) ; les inconnues principales sont \(x\) et \(z\), les secondaires \(y\) et \(t\).
- On obtient \(z=t\), puis \(x=-2y+z-3t=-2y-2t\). Ainsi,
\[\mathcal{S}=\{y(-2,1,0,0)+t(-2,0,1,1)\ :\ (y,t)\in\mathbb{R}^2\}.\]
Vérification avec \((-2,0,1,1)\) : \(-2-1+3=0\), \(-4+1+3=0\) et \(-6+6=0\). C’est l’ensemble des solutions.
À retenir : un pivot n’est pas forcément sur la diagonale. Lorsque toute une colonne s’annule sous les lignes déjà traitées, on passe simplement à la colonne suivante. Ensuite, le système étant homogène, l’ensemble des solutions contient \(0\) et il est stable par somme. C’est pourquoi on l’écrit sans point de départ, comme une combinaison de deux vecteurs.
Corrigé de l’exercice 11 – Système de quatre équations avec échange de lignes
Idée clé : la première équation ne contient pas \(x\) ; on commence donc par un échange de lignes.
- Après \(L_1 \leftrightarrow L_2\), le pivot vaut \(1\). Ensuite, \(L_3 \leftarrow L_3-2L_1\) donne \(-3z+t=-6\), et \(L_4 \leftarrow L_4-L_1\) donne \(-2y+t=2\).
- La deuxième ligne est \(y+2z-t=3\). L’opération \(L_4 \leftarrow L_4+2L_2\) donne \(4z-t=8\). Puis \(L_4 \leftarrow 3L_4+4L_3\) fournit \(12z-3t-12z+4t=24-24\), soit \(t=0\).
- On remonte : \(-3z=-6\), donc \(z=2\). Ensuite, \(y=3-4+0=-1\), et \(x=2+1-2-0=1\). Vérification dans la dernière équation : \(1+1+2+0=4\). L’unique solution est \((1,-1,2,0)\).
Corrigé de l’exercice 12 – Inverse d’une matrice 3×3 et résolution
Idée clé : on place en haut la ligne qui commence par \(1\), puis on applique chaque opération à toute la matrice \(\left(N\,|\,I_3\right)\).
- Après \(L_1 \leftrightarrow L_2\), les lignes sont \((1,1,1\,|\,0,1,0)\), \((2,1,0\,|\,1,0,0)\) et \((0,1,3\,|\,0,0,1)\). Ensuite, \(L_2 \leftarrow L_2-2L_1\) donne \((0,-1,-2\,|\,1,-2,0)\), et \(L_2 \leftarrow -L_2\) donne \((0,1,2\,|\,-1,2,0)\). Puis \(L_3 \leftarrow L_3-L_2\) fournit \((0,0,1\,|\,1,-2,1)\). Il y a trois pivots : \(N\) est inversible. On remonte avec \(L_2 \leftarrow L_2-2L_3\), qui donne \((0,1,0\,|\,-3,6,-2)\). Enfin, \(L_1 \leftarrow L_1-L_2-L_3\) donne \((1,0,0\,|\,2,-3,1)\).
\[N^{-1}=\begin{pmatrix} 2 & -3 & 1 \\ -3 & 6 & -2 \\ 1 & -2 & 1 \end{pmatrix}.\]
C’est l’inverse cherché. - La première ligne de \(N\), soit \((2,1,0)\), donne avec les colonnes de \(N^{-1}\) les valeurs \(4-3=1\), \(-6+6=0\) et \(2-2=0\). De même, la ligne \((1,1,1)\) donne \(0\), \(1\), \(0\), et la ligne \((0,1,3)\) donne \(0\), \(0\), \(1\). Ainsi, \(NN^{-1}=I_3\).
- On a \(X=N^{-1}\begin{pmatrix} 1 \\ 0 \\ 2 \end{pmatrix}=\begin{pmatrix} 2+2 \\ -3-4 \\ 1+2 \end{pmatrix}\). L’unique solution est \(X=\begin{pmatrix} 4 \\ -7 \\ 3 \end{pmatrix}\). Vérification : \(8-7=1\), \(4-7+3=0\) et \(-7+9=2\).
À retenir : l’inverse obtenu est symétrique, comme \(N\). Ce n’est pas un hasard : si \(N\) est symétrique et inversible, alors \({}^t(N^{-1})=({}^tN)^{-1}=N^{-1}\). Par conséquent, une asymétrie dans le résultat aurait signalé une erreur de calcul. Ensuite, une fois l’inverse connu, chaque nouveau second membre se traite par un simple produit, sans refaire le pivot.
Corrigé de l’exercice 13 – Rang de matrices et paramètre
Idée clé : on échelonne, puis on compte les pivots en traitant à part les valeurs qui annulent un pivot.
- Avec \(L_2 \leftarrow L_2-2L_1\), la deuxième rangée devient \((0,0,1,1)\). De même, \(L_3 \leftarrow L_3-L_1\) fournit \((0,0,3,3)\), qui vaut trois fois la précédente. La transvection \(L_3 \leftarrow L_3-3L_2\) la remplace donc par une rangée nulle. On compte alors deux pivots, placés en colonnes \(1\) et \(3\). Donc \(\mathrm{rg}(C)=2\).
- Pour \(B_\lambda\), les opérations \(L_2 \leftarrow L_2-2L_1\) et \(L_3 \leftarrow L_3+L_1\) donnent \((0,\lambda,-1)\) et \((0,0,\lambda+2)\). Si \(\lambda\notin\{0,-2\}\), la matrice est échelonnée avec trois pivots. Si \(\lambda=-2\), la dernière ligne est nulle et il reste deux pivots. Si \(\lambda=0\), les deux dernières lignes sont \((0,0,-1)\) et \((0,0,2)\) ; l’opération \(L_3 \leftarrow L_3+2L_2\) annule la troisième. Ainsi, \(\mathrm{rg}(B_\lambda)=3\) si \(\lambda\notin\{0,-2\}\), et \(\mathrm{rg}(B_\lambda)=2\) sinon.
- D’après le cours, l’inversibilité de \(B_\lambda\) équivaut à \(\mathrm{rg}(B_\lambda)=3\), c’est-à-dire à trois pivots. Par conséquent, \(B_\lambda\) est inversible si et seulement si \(\lambda\neq 0\) et \(\lambda\neq -2\).
Corrigé de l’exercice 14 – Matrices qui commutent avec une matrice donnée
Idée clé : l’égalité de deux matrices équivaut à l’égalité de leurs quatre coefficients, ce qui donne un système linéaire.
- Le calcul donne \(AM=\begin{pmatrix} 2a+c & 2b+d \\ 3c & 3d \end{pmatrix}\) et \(MA=\begin{pmatrix} 2a & a+3b \\ 2c & c+3d \end{pmatrix}\).
- En identifiant les coefficients, on obtient \(c=0\), \(-a-b+d=0\), \(c=0\) et \(-c=0\). Le système se réduit à \(c=0\) et \(d=a+b\).
- Il est de rang \(2\), avec \(4\) inconnues : les solutions dépendent de \(2\) paramètres, \(a\) et \(b\). Les matrices qui commutent avec \(A\) sont les \(\begin{pmatrix} a & b \\ 0 & a+b \end{pmatrix}=aI_2+b\begin{pmatrix} 0 & 1 \\ 0 & 1 \end{pmatrix}\), avec \((a,b)\in\mathbb{R}^2\). En particulier, \(A\) elle-même correspond à \(a=2\), \(b=1\).
À retenir : on retrouve toujours \(I_2\) et \(A\) parmi les matrices qui commutent avec \(A\). Ici, elles suffisent à tout engendrer, puisque \(\begin{pmatrix} 0 & 1 \\ 0 & 1 \end{pmatrix}=A-2I_2\). Ainsi, les matrices cherchées sont exactement les \(\alpha I_2+\beta A\), avec \(\alpha\) et \(\beta\) réels. Ce résultat sera éclairé plus tard par la réduction des matrices.
Corrigé de l’exercice 15 – Matrice nilpotente et inverse de I – N
Idée clé : on imite l’identité \((1-x)(1+x+x^2)=1-x^3\), valable ici car \(I_3\) et \(N\) commutent.
- Le seul coefficient non nul de \(N^2\) est \((N^2)_{13}=2\times 3+(-1)\times 0=6\). Ensuite, \(N^3=N^2N=0_3\), car la seule ligne non nulle de \(N^2\) rencontre des colonnes de \(N\) dont le troisième coefficient est nul. Donc \(N^2=\begin{pmatrix} 0 & 0 & 6 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}\) et \(N^3=0_3\).
- En développant, \((I_3-N)(I_3+N+N^2)=I_3+N+N^2-N-N^2-N^3\). On obtient \(I_3-N^3=I_3\).
- Le même calcul donne \((I_3+N+N^2)(I_3-N)=I_3\). Donc \(I_3-N\) est inversible, et \((I_3-N)^{-1}=I_3+N+N^2=\begin{pmatrix} 1 & 2 & 5 \\ 0 & 1 & 3 \\ 0 & 0 & 1 \end{pmatrix}\).
Corrigé de l’exercice 16 – Symétriques, antisymétriques et transposée
Idée clé : la formule \({}^t(AB)={}^tB\,{}^tA\) règle la plupart des questions.
- La matrice \({}^tA\) est de format \(p\times n\), donc \({}^tA\,A\) est carrée d’ordre \(p\). De plus, \({}^t({}^tA\,A)={}^tA\,{}^t({}^tA)={}^tA\,A\). Elle est donc symétrique.
- On a \({}^tA=\begin{pmatrix} 1 & 0 & -1 \\ 2 & 1 & 1 \end{pmatrix}\). Les coefficients valent \(1+0+1=2\), \(2+0-1=1\) et \(4+1+1=6\). Ainsi, \({}^tA\,A=\begin{pmatrix} 2 & 1 \\ 1 & 6 \end{pmatrix}\), symétrique comme prévu.
- Si \({}^tK=-K\), alors \(k_{ii}=-k_{ii}\) pour tout \(i\). Donc \(k_{ii}=0\).
- On pose \(S=\frac{1}{2}(M+{}^tM)\) et \(K=\frac{1}{2}(M-{}^tM)\). Alors \(S\) est symétrique, \(K\) antisymétrique, et \(S+K=M\). On trouve \(S=\begin{pmatrix} 1 & 1 \\ 1 & 3 \end{pmatrix}\) et \(K=\begin{pmatrix} 0 & 3 \\ -3 & 0 \end{pmatrix}\).
Pour approfondir
Corrigé de l’exercice 17 – Inversibilité d’une matrice dépendant d’un réel
Idée clé : le pivot fait apparaître \(1+a^3\) en dernière position ; on ne divise par ce nombre qu’après avoir écarté le cas où il s’annule.
- On travaille sur \(\left(M_a\,|\,I_3\right)\). L’opération \(L_3 \leftarrow L_3-aL_1\) donne \((0,-a^2,1\,|\,-a,0,1)\). Ensuite, \(L_3 \leftarrow L_3+a^2L_2\) donne \((0,0,1+a^3\,|\,-a,a^2,1)\). Les deux premiers pivots valent \(1\). Le troisième, \(1+a^3\), est nul si et seulement si \(a^3=-1\), c’est-à-dire \(a=-1\), car la fonction cube est injective sur \(\mathbb{R}\). Ainsi, \(M_a\) est inversible si et seulement si \(a\neq -1\).
- On pose \(\delta=1+a^3\neq 0\). Après \(L_3 \leftarrow \frac{1}{\delta}L_3\), on effectue \(L_2 \leftarrow L_2-aL_3\). Le coefficient central de droite devient \(1-\frac{a^3}{\delta}=\frac{1}{\delta}\). Enfin, \(L_1 \leftarrow L_1-aL_2\) termine le calcul.
\[M_a^{-1}=\frac{1}{1+a^3}\begin{pmatrix} 1 & -a & a^2 \\ a^2 & 1 & -a \\ -a & a^2 & 1 \end{pmatrix}.\]
Vérification : la première ligne \((1,a,0)\) de \(M_a\) donne avec les colonnes de la matrice ci-dessus \(1+a^3\), \(-a+a=0\) et \(a^2-a^2=0\). On obtient bien l’inverse annoncé. - Avec \(a=2\), on a \(1+a^3=9\). Donc \(M_2^{-1}=\frac{1}{9}\begin{pmatrix} 1 & -2 & 4 \\ 4 & 1 & -2 \\ -2 & 4 & 1 \end{pmatrix}\).
- Pour \(a=-1\), chaque ligne de \(M_{-1}\) contient un \(1\), un \(-1\) et un \(0\). La somme des coefficients de chaque ligne est donc nulle. La colonne \(X=\begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\) vérifie \(M_{-1}X=0\). Cela confirme que \(M_{-1}\) n’est pas inversible.
À retenir : la dernière question donne une seconde preuve de la non-inversibilité. En effet, si \(M_{-1}\) était inversible, l’égalité \(M_{-1}X=0\) entraînerait \(X=0\). Or la colonne trouvée est non nulle. Exhiber une telle colonne est souvent la façon la plus rapide de conclure. De plus, on remarque que la formule de l’inverse explose quand \(a\) tend vers \(-1\), ce qui est cohérent.
Corrigé de l’exercice 18 – Matrices de rang 1
Idée clé : les opérations sur les lignes reviennent à multiplier à gauche par une matrice inversible \(P\).
- La ligne \(i\) de \(CR\) vaut \(c_iR\). Comme \(C\neq 0\), on choisit \(i\) tel que \(c_i\neq 0\), et on place cette ligne en haut. Ensuite, pour chaque autre ligne \(j\), l’opération \(L_j \leftarrow L_j-\frac{c_j}{c_i}L_1\) l’annule. Il reste une seule ligne non nulle, \(c_iR\). La forme échelonnée a un seul pivot : \(\mathrm{rg}(CR)=1\).
- Par le pivot, des matrices élémentaires \(E_1,\dots,E_k\) transforment \(A\) en une matrice échelonnée à un seul pivot. Sa seule ligne non nulle est donc la première ; notons-la \(R\neq 0\). Avec \(P=E_k\cdots E_1\), inversible, on a \(PA=e_1R\). Ainsi, \(A=P^{-1}e_1R=CR\) avec \(C=P^{-1}e_1\). Enfin, \(C\neq 0\), sinon \(e_1=PC=0\). Toute matrice de rang \(1\) s’écrit \(CR\).
- Le produit \(RC\) a un format \(1\times 1\) : c’est le réel \(t=\sum_{k}r_kc_k\). Or \(a_{ii}=c_ir_i\), donc \(t\) est bien la somme des coefficients diagonaux. Par associativité, \(A^2=C(RC)R=tCR\). Donc \(A^2=tA\).
- Chaque ligne de \(A\) est un multiple de \(R=\begin{pmatrix} 2 & -1 & 3 \end{pmatrix}\), avec les facteurs \(1\), \(-2\) et \(3\). Ainsi, \(A=CR\) avec \(C=\begin{pmatrix} 1 \\ -2 \\ 3 \end{pmatrix}\). Ensuite, \(t=2+2+9=13\), donc \(A^2=13A\). Par récurrence, si \(A^n=13^{n-1}A\), alors \(A^{n+1}=13^{n-1}A^2=13^nA\). Pour tout \(n\geq 1\), \(A^n=13^{n-1}A\).
À retenir : la décomposition \(A=CR\) n’est pas unique. En effet, on peut remplacer \(C\) par \(\lambda C\) et \(R\) par \(\frac{1}{\lambda}R\) pour tout réel \(\lambda\) non nul. Cependant, le réel \(t=RC\) ne change pas, ce qui est cohérent avec son interprétation comme somme des coefficients diagonaux. Par ailleurs, si \(t\neq 0\), la matrice \(\frac{1}{t}A\) vérifie \(\left(\frac{1}{t}A\right)^2=\frac{1}{t}A\).
Corrigé de l’exercice 19 – Problème – Flux dans un réseau de conduites
Idée clé : la conservation du débit en chaque nœud donne un système linéaire de rang \(3\) ; les contraintes de signe découpent ensuite une région du plan des paramètres.
- Aux nœuds \(A\), \(B\), \(C\), \(D\), on obtient \(x_1+x_2=40\), \(x_1-x_3-x_4=10\), \(x_2+x_3-x_5=0\) et \(x_4+x_5=30\). Ainsi, \(MX=Y\) avec
\[M=\begin{pmatrix} 1 & 1 & 0 & 0 & 0 \\ 1 & 0 & -1 & -1 & 0 \\ 0 & 1 & 1 & 0 & -1 \\ 0 & 0 & 0 & 1 & 1 \end{pmatrix},\qquad Y=\begin{pmatrix} 40 \\ 10 \\ 0 \\ 30 \end{pmatrix}.\] - L’opération \(L_2 \leftarrow L_2-L_1\) donne \(-x_2-x_3-x_4=-30\). Ensuite, \(L_3 \leftarrow L_3+L_2\) donne \(-x_4-x_5=-30\). Enfin, \(L_4 \leftarrow L_4+L_3\) donne \(0=0\). Les pivots sont en colonnes \(1\), \(2\) et \(4\). Donc \(\mathrm{rg}(M)=3\). L’équation redondante traduit un bilan global : le débit total entrant, \(40\), égale le débit total sortant, \(10+30\).
- On remonte : \(x_4=30-x_5\), puis \(x_2=30-x_3-x_4=x_5-x_3\), enfin \(x_1=40-x_2=40+x_3-x_5\). Les solutions sont les \((40+x_3-x_5,\ x_5-x_3,\ x_3,\ 30-x_5,\ x_5)\), avec \((x_3,x_5)\in\mathbb{R}^2\).
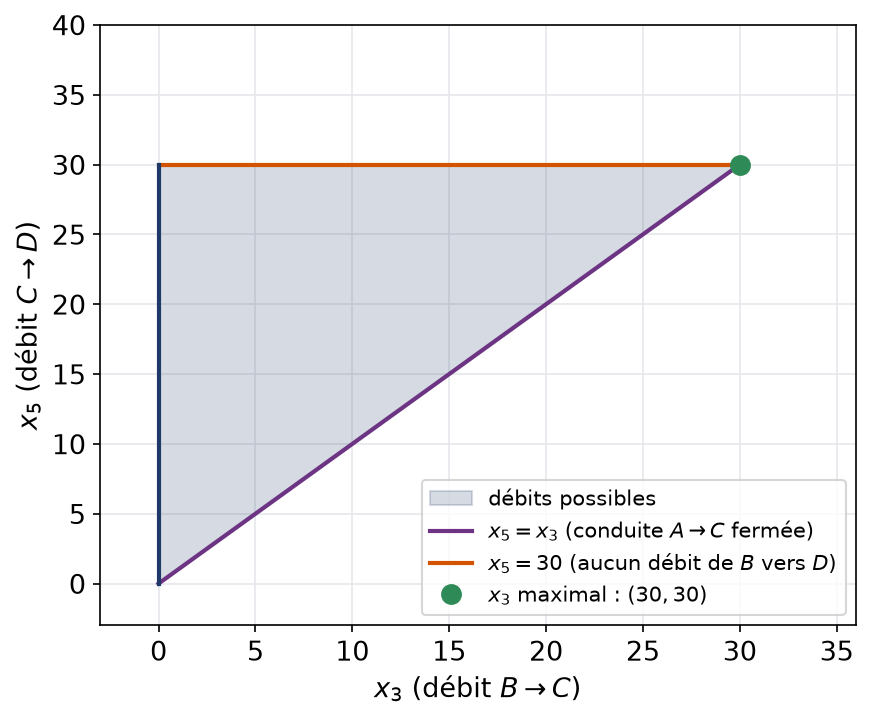
- Les conditions \(x_2\geq 0\), \(x_3\geq 0\) et \(x_4\geq 0\) s’écrivent \(x_3\leq x_5\), \(0\leq x_3\) et \(x_5\leq 30\). Réciproquement, si \(0\leq x_3\leq x_5\leq 30\), alors \(x_5\geq 0\) et \(x_1=40+x_3-x_5\geq 10\). Les débits possibles correspondent donc exactement au triangle \(0\leq x_3\leq x_5\leq 30\).
- On a \(x_3\leq x_5\leq 30\), et la valeur \(30\) est atteinte pour \(x_3=x_5=30\). Le débit maximal dans \(B\to C\) vaut \(30\) litres par seconde, avec \(x_1=40\), \(x_2=0\), \(x_3=30\), \(x_4=0\) et \(x_5=30\).
- La condition \(x_2=0\) impose \(x_5=x_3\). Les débits possibles sont alors \(x_1=40\), \(x_2=0\), \(x_3=x_5=s\) et \(x_4=30-s\), avec \(0\leq s\leq 30\). C’est le côté diagonal du triangle.
À retenir : ce problème montre le rôle concret des inconnues secondaires. Le système seul autorise deux degrés de liberté, mais la physique ajoute des inégalités. Ainsi, l’ensemble des réglages possibles n’est plus un plan entier : c’est un triangle borné. De plus, le rang \(3\) d’une matrice à quatre lignes signale toujours une relation entre les équations, ici le bilan global du réseau.
La figure représente la région des débits possibles dans le plan \((x_3,x_5)\).
Pour aller plus loin
- Revoir la leçon : cours de L1 de maths sur pivot de Gauss et matrices
- S’exercer : exercices corrigés de L1 de maths sur pivot de Gauss et matrices
- Bases utiles : Connecteurs, quantificateurs et types de démonstration
- Chapitre d’avant : Polynômes : division, racines et d'Alembert-Gauss
- Chapitre d’après : Intégrale de Riemann et théorème fondamental
- Vérifier ses acquis : QCM de L1 de maths sur pivot de Gauss et matrices
- Contrôle corrigé en temps limité : Échelonnement et systèmes à paramètre : contrôle de maths en L1
- Un autre sujet noté sur 20 : Partiel d'algèbre du premier semestre : contrôle de maths en L1
- Le même thème en maths sup (MPSI) : Produit matriciel, matrices inversibles et pivot
- Tous les chapitres : le sommaire de la L1 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Pivot de Gauss et matrices en L1 de maths» au format PDF afin de pouvoir travailler en totale autonomie.