Matrices inversibles et pivot en maths sup (MPSI) : exercices corrigés à télécharger en PDF
Ces exercices matrices MPSI couvrent tout le chapitre sur le calcul matriciel. Les premiers énoncés font travailler le produit matriciel, la transposée et les matrices élémentaires, ainsi qu’un premier système résolu par le pivot. Ensuite viennent les puissances par la formule du binôme, les matrices nilpotentes, les systèmes à paramètre et le calcul d’inverses.
La dernière partie propose des questions de niveau colle, avec un problème sur des suites couplées et une discussion d’inversibilité. Nous vous conseillons de rédiger chaque pivot ligne par ligne, en nommant les opérations. Vérifiez enfin vos inverses par un produit : ce contrôle ne coûte qu’une minute et élimine bien des erreurs de calcul.
À retenir : Cette fiche réunit 20 exercices de maths en maths sup sur « Matrices inversibles et pivot », du plus simple au plus difficile : produits de matrices rectangulaires, un produit nul sans facteur nul et calculs avec les matrices élémentaires. Le corrigé détaillé est sur une page séparée ; fiche gratuite à imprimer en PDF.
Pour démarrer
Exercice 1 – Produits de matrices rectangulaires
On considère les deux matrices réelles suivantes.
\[A = \begin{pmatrix} 1 & -2 & 0 \\ 3 & 1 & 4 \end{pmatrix},\qquad B = \begin{pmatrix} 2 & 1 \\ 0 & -1 \\ 5 & 3 \end{pmatrix}.\]
- Préciser d’abord les formats de \(AB\) et de \(BA\), puis calculer ces deux produits.
- Parmi les produits \(AA\), \(AA^{\top}\), \(A^{\top}B^{\top}\) et \(BA^{\top}\), dire lesquels existent, en donnant leur format.
- Enfin, vérifier sur cet exemple que \((AB)^{\top} = B^{\top}A^{\top}\).
Exercice 2 – Un produit nul sans facteur nul
Soit \(A = \begin{pmatrix} 2 & -1 \\ -4 & 2 \end{pmatrix}\) et \(B = \begin{pmatrix} 1 & 3 \\ 2 & 6 \end{pmatrix}\).
- Calculer \(AB\) et \(BA\). Que constate-t-on ?
- En déduire que \(A\) n’est pas inversible, en raisonnant par l’absurde.
- Trouver ensuite une matrice \(C \neq B\) telle que \(AC = AB\).
Exercice 3 – Calculs avec les matrices élémentaires
On travaille dans \(\mathcal{M}_3(\mathbb{R})\) avec les matrices élémentaires \(E_{ij}\).
- Calculer \(E_{12}E_{23}\), \(E_{23}E_{12}\) et \(E_{13}E_{31}\) à l’aide de la formule du cours.
- Soit \(M = (m_{ij})\) quelconque. Décrire \(ME_{23}\), puis \(E_{23}M\).
- Par ailleurs, montrer que \(N = E_{12} + E_{23}\) vérifie \(N^2 = E_{13}\) et \(N^3 = 0\).
Exercice 4 – Parties symétrique et antisymétrique
Soit \(M = \begin{pmatrix} 1 & 4 & -2 \\ 0 & 3 & 5 \\ 6 & -1 & 2 \end{pmatrix}\).
- Décomposer \(M\) en \(S + T\), où \(S\) est égale à sa transposée et \(T\) est opposée à la sienne.
- Montrer ensuite que, pour toute matrice \(P \in \mathcal{M}_{n,p}(\mathbb{R})\), la matrice \(P^{\top}P\) est symétrique.
- Enfin, établir qu’une matrice antisymétrique n’a que des zéros sur sa diagonale.
Exercice 5 – Premier système par le pivot
Appliquer l’algorithme du pivot au système ci-dessous, d’inconnues réelles \(x, y, z\), en nommant chaque opération élémentaire.
\[\left\{ \begin{array}{rcl} x + 2y – z & = & -1 \\ 2x + 5y + z & = & 0 \\ -x + y + 3z & = & 0 \end{array} \right.\]
Exercice 6 – Inverse en taille deux
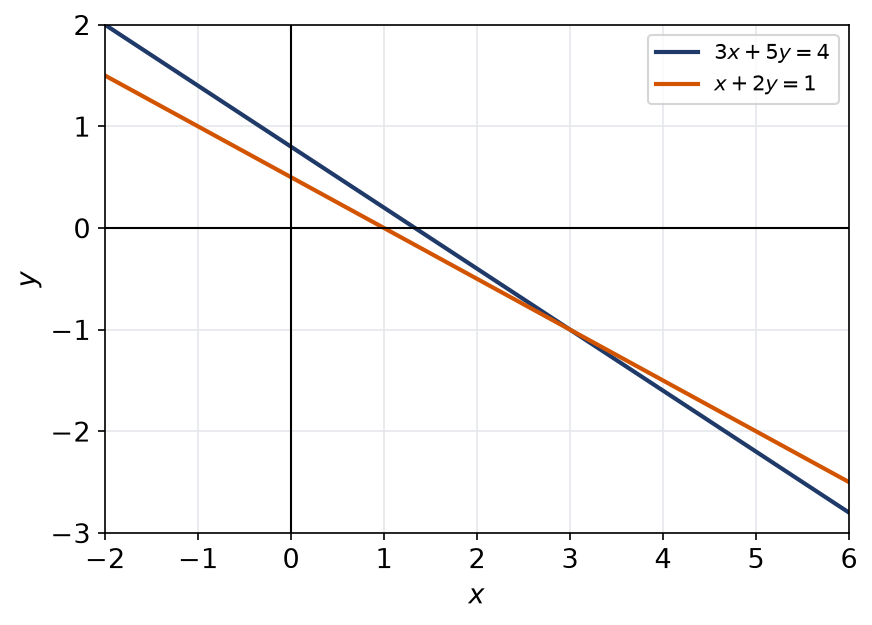
Soit \(A = \begin{pmatrix} 3 & 5 \\ 1 & 2 \end{pmatrix}\) et \(B = \begin{pmatrix} 4 & 6 \\ 2 & 3 \end{pmatrix}\).
- Montrer que \(A\) est inversible et calculer \(A^{-1}\).
- Utiliser alors \(A^{-1}\) pour résoudre le système \(3x + 5y = 4\), \(x + 2y = 1\).
- De plus, trouver un vecteur colonne non nul \(X\) tel que \(BX = 0\). Que peut-on en conclure pour \(B\) ?
Pour s’entraîner
Exercice 7 – Puissances par le binôme
Soit \(A = \begin{pmatrix} 2 & 0 & 1 \\ 1 & 2 & 0 \\ 0 & 0 & 2 \end{pmatrix}\) et \(N = A – 2I_3\).
- Calculer \(N^2\) et \(N^3\).
- Justifier qu’on peut appliquer la formule du binôme à \(2I_3 + N\).
- Pour tout \(m \in \mathbb{N}\), donner alors l’expression explicite de \(A^m\).
- Enfin, vérifier le résultat pour \(m = 2\) par un calcul direct.
Exercice 8 – La matrice remplie de un
On note \(J \in \mathcal{M}_3(\mathbb{R})\) la matrice dont tous les coefficients valent \(1\), et l’on pose \(A = I_3 + J\).
- Montrer que \(J^2 = 3J\), puis que \(J^k = 3^{k-1}J\) pour tout \(k \geq 1\).
- À l’aide du binôme, montrer que \(A^m = I_3 + \dfrac{4^m – 1}{3}J\) pour tout \(m \in \mathbb{N}\).
- Vérifier ensuite que \(A^2 – 5A + 4I_3 = 0\).
- En déduire que \(A\) est inversible et calculer \(A^{-1}\). Comparer avec la formule de la question 2 prise pour \(m = -1\).
Exercice 9 – Inverse de I moins N
Soit \(N \in \mathcal{M}_n(\mathbb{K})\) nilpotente, avec \(N^p = 0\) pour un certain \(p \geq 1\).
- Calculer \((I_n – N)(I_n + N + N^2 + \cdots + N^{p-1})\). Conclure que \(I_n – N\) est inversible.
- Montrer par ailleurs que \(N\) elle-même n’est pas inversible.
- Application : inverser \(B = \begin{pmatrix} 1 & -1 & -2 \\ 0 & 1 & -3 \\ 0 & 0 & 1 \end{pmatrix}\) sans pivot.
Exercice 10 – Système à deux paramètres
Soit \(a\) et \(b\) deux réels. Résoudre, selon leurs valeurs, le système suivant d’inconnues réelles \(x, y, z\).
\[\left\{ \begin{array}{rcl} x + y + 2z & = & 1 \\ 2x + 3y + 3z & = & 4 \\ x + 2y + az & = & b \end{array} \right.\]
On donnera l’ensemble des solutions dans chaque cas, et l’on interprétera géométriquement le cas d’une infinité de solutions.
Exercice 11 – Inverse d’une matrice d’ordre trois
Soit \(A = \begin{pmatrix} 1 & 2 & 0 \\ 0 & 1 & 1 \\ 2 & 3 & 1 \end{pmatrix}\).
- Par opérations élémentaires sur les lignes du tableau \((A \mid I_3)\), montrer que \(A\) est inversible et calculer \(A^{-1}\).
- Vérifier ensuite le résultat en calculant un produit.
- Résoudre enfin le système \(AX = B\) pour \(B = \begin{pmatrix} 3 \\ 1 \\ 4 \end{pmatrix}\).
Exercice 12 – Polynôme annulateur et puissances
Soit \(A = \begin{pmatrix} 1 & 1 \\ -2 & 4 \end{pmatrix}\).
- Vérifier que \(A^2 – 5A + 6I_2 = 0\).
- En déduire que \(A\) est inversible et exprimer \(A^{-1}\) en fonction de \(A\) et \(I_2\).
- Montrer par récurrence qu’il existe deux suites réelles \((a_m)\) et \((b_m)\) telles que \(A^m = a_m A + b_m I_2\) pour tout \(m \in \mathbb{N}\), avec \(a_{m+1} = 5a_m + b_m\) et \(b_{m+1} = -6a_m\).
- Vérifier enfin que \(a_m = 3^m – 2^m\) et \(b_m = 3 \cdot 2^m – 2 \cdot 3^m\) conviennent.
Exercice 13 – Inverse d’une matrice triangulaire
Soit \(T = \begin{pmatrix} 2 & 1 & 3 \\ 0 & 1 & -1 \\ 0 & 0 & 4 \end{pmatrix}\).
- En résolvant le système \(TX = Y\) d’inconnue \(X\), montrer que \(T\) est inversible et calculer \(T^{-1}\).
- Observer la forme de \(T^{-1}\) et sa diagonale.
- Plus généralement, montrer qu’une matrice triangulaire supérieure dont un coefficient diagonal est nul n’est pas inversible. On pourra chercher une solution non nulle de \(TX = 0\), en commençant par le premier coefficient diagonal nul.
Exercice 14 – Opérations élémentaires et produits
Soit \(M = \begin{pmatrix} 1 & 2 & 0 \\ 3 & -1 & 4 \\ 2 & 0 & 5 \end{pmatrix}\).
- Écrire les matrices \(P\), \(D\) et \(T\) de \(\mathcal{M}_3(\mathbb{R})\) qui réalisent respectivement \(L_1 \leftrightarrow L_2\), \(L_3 \leftarrow 5L_3\) et \(L_2 \leftarrow L_2 – 4L_1\) par multiplication à gauche.
- Calculer \(TM\) et vérifier qu’on obtient bien l’effet annoncé.
- Donner ensuite \(P^{-1}\), \(D^{-1}\) et \(T^{-1}\), en interprétant chaque inverse comme une opération.
- Enfin, décrire l’effet sur \(M\) de la multiplication à droite par \(T\).
Exercice 15 – Matrices qui commutent avec une matrice donnée
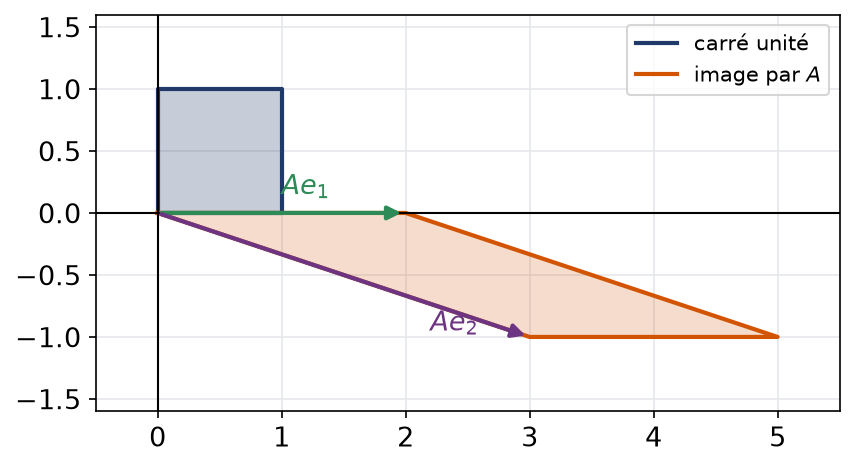
Soit \(A = \begin{pmatrix} 2 & 3 \\ 0 & -1 \end{pmatrix}\). On cherche toutes les matrices \(M \in \mathcal{M}_2(\mathbb{R})\) telles que \(AM = MA\).
- Écrire \(M = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\) et traduire \(AM = MA\) par un système.
- Résoudre ce système.
- Montrer finalement que les solutions sont exactement les matrices \(\alpha I_2 + \beta A\), avec \((\alpha, \beta) \in \mathbb{R}^2\).
Pour approfondir
Exercice 16 – Matrices qui commutent avec toutes les autres
Soit \(n \geq 2\) et \(M \in \mathcal{M}_n(\mathbb{K})\).
- Pour \(1 \leq i, j \leq n\), exprimer les coefficients de \(ME_{ij}\) et de \(E_{ij}M\).
- Supposons que \(M\) commute avec toutes les matrices de \(\mathcal{M}_n(\mathbb{K})\). Montrer alors que \(M = \lambda I_n\) pour un scalaire \(\lambda\).
- On suppose seulement que \(M\) commute avec toutes les matrices de \(\mathrm{GL}_n(\mathbb{K})\). Montrer que la conclusion subsiste. On pourra considérer \(I_n + E_{ij}\).
Exercice 17 – Problème : trois suites couplées par une matrice triangulaire
On définit trois suites réelles par \(x_0 = y_0 = 0\), \(z_0 = 1\) et, pour tout \(m \in \mathbb{N}\) :
\[x_{m+1} = 3x_m + y_m,\qquad y_{m+1} = 3y_m + 2z_m,\qquad z_{m+1} = 3z_m.\]
On pose \(X_m = \begin{pmatrix} x_m \\ y_m \\ z_m \end{pmatrix}\).
- Trouver une matrice \(A \in \mathcal{M}_3(\mathbb{R})\) telle que \(X_{m+1} = AX_m\), puis montrer que \(X_m = A^m X_0\).
- Écrire \(A = 3I_3 + N\). Calculer \(N^2\) et \(N^3\).
- Pour tout \(m \in \mathbb{N}\), calculer \(A^m\).
- En déduire \(x_m\), \(y_m\) et \(z_m\) en fonction de \(m\). Vérifier ensuite les valeurs pour \(m = 2\) à partir des relations de récurrence.
- Montrer que \(A\) est inversible et calculer \(A^{-1}\), en écrivant \(A = 3\left(I_3 + \frac{1}{3}N\right)\).
- Vérifier que la formule de la question 3, prise pour \(m = -1\), redonne \(A^{-1}\).
- Enfin, déterminer la limite de \(\dfrac{x_m}{m^2\,3^m}\) quand \(m \to +\infty\).
Exercice 18 – Inversibilité selon un paramètre
Pour \(\lambda \in \mathbb{R}\), on pose \(M_{\lambda} = \begin{pmatrix} 1 & \lambda & 1 \\ \lambda & 1 & 1 \\ 1 & 1 & \lambda \end{pmatrix}\).
- Par la méthode du pivot, sans diviser par une expression qui peut s’annuler, déterminer les valeurs de \(\lambda\) pour lesquelles \(M_{\lambda}\) est inversible.
- Pour chaque valeur exclue, résoudre le système homogène \(M_{\lambda}X = 0\).
- Pour \(\lambda = 0\), calculer enfin \(M_0^{-1}\).
Exercice 19 – trace de AB et commutateur
Pour \( M\in\mathcal{M}_n(\mathbb{R}) \), on note \( \mathrm{tr}(M) \) la somme des coefficients diagonaux de \( M \).
- Montrer que \( \mathrm{tr}(AB)=\mathrm{tr}(BA) \) pour toutes matrices \( A,B\in\mathcal{M}_n(\mathbb{R}) \).
- En déduire qu’il n’existe aucun couple \( (A,B) \) de matrices de \( \mathcal{M}_n(\mathbb{R}) \) tel que \( AB-BA=I_n \).
- Pour \( n=2 \), on pose \( A=\begin{pmatrix}0&1\\0&0\end{pmatrix} \) et \( B=\begin{pmatrix}0&0\\1&0\end{pmatrix} \). Calculer \( AB-BA \) et vérifier que sa trace est nulle.
Exercice 20 – la matrice de Pascal d’ordre trois
On pose \( P=\begin{pmatrix}1&0&0\\1&1&0\\1&2&1\end{pmatrix} \) et \( D=\begin{pmatrix}1&0&0\\0&-1&0\\0&0&1\end{pmatrix} \).
- Montrer par la méthode du pivot que \( P \) est inversible et calculer \( P^{-1} \).
- Vérifier que \( P^{-1}=DPD \).
- Résoudre le système \( PX=\begin{pmatrix}1\\2\\4\end{pmatrix} \) d’inconnue \( X\in\mathcal{M}_{3,1}(\mathbb{R}) \), à l’aide de \( P^{-1} \).

Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur matrices inversibles et pivot
- Bases utiles : Calculer avec Σ et Π : télescopage et binôme, Lois internes, groupes, anneaux et corps
- Chapitre d’avant : Lois internes, groupes, anneaux et corps
- Chapitre d’après : Polynômes : racines, multiplicité et factorisation
- Vérifier ses acquis : QCM de maths sup (MPSI) sur matrices inversibles et pivot
- Contrôle corrigé en temps limité : Sous-groupes, anneaux et matrices : contrôle de maths en MPSI
- Le même thème en L1 de maths : Pivot de Gauss, systèmes et matrices
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «matrices inversibles et pivot en maths sup (MPSI) : exercices corrigés à télécharger en PDF» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Décomposition en éléments simples en maths sup (MPSI)
- Dimension et formule de Grassmann en maths sup (MPSI)
- Limite d’une suite et convergence en maths sup (MPSI)
- Continuité et valeurs intermédiaires en maths sup (MPSI)
- Quantificateurs et raisonnements en maths sup (MPSI)
- Formules de trigonométrie en maths sup (MPSI)
Exercices corrigés
Tout voir- Dimension et formule de Grassmann en maths sup (MPSI)
- Borne supérieure et densité en maths sup (MPSI)
- Dérivées partielles et gradient en maths sup (MPSI)
- Injections, surjections et relations en maths sup (MPSI)
- Convexité et inégalités classiques en maths sup (MPSI)
- Équivalents et négligeabilité en maths sup (MPSI)
Contrôles
Tout voir
QCM
Tout voir