Corrigé des exercices : Matrices inversibles et pivot en maths sup (MPSI)
Ce corrigé matrices MPSI reprend un à un les dix-huit énoncés proposés. Toute solution commence par une idée clé qui indique la méthode à employer. Ensuite, la rédaction suit les exigences d’un devoir : opérations élémentaires nommées, commutation vérifiée avant chaque binôme, discussions de paramètres menées jusqu’au bout.
Nous avons contrôlé chaque produit et chaque inverse par un calcul de vérification. Soyez particulièrement attentif aux cas particuliers des systèmes à paramètre et à l’ordre des facteurs dans les produits. Les résultats importants figurent en gras, afin que vous puissiez comparer rapidement avec votre propre copie. Plusieurs paragraphes « À retenir » complètent les solutions, avec les réflexes à garder pour les colles et les devoirs.
Pour démarrer
Corrigé de l’exercice 1 – Produits de matrices rectangulaires
Idée clé : on vérifie les formats avant tout calcul, puis on combine chaque ligne de gauche avec chaque colonne de droite.
- \(A\) est de format \((2, 3)\) et \(B\) de format \((3, 2)\). Donc \(AB\) est de format \((2, 2)\) et \(BA\) de format \((3, 3)\). Par exemple, le coefficient \((2, 1)\) de \(AB\) vaut \(3 \times 2 + 1 \times 0 + 4 \times 5 = 26\). On obtient :
\[AB = \begin{pmatrix} 2 & 3 \\ 26 & 14 \end{pmatrix},\qquad BA = \begin{pmatrix} 5 & -3 & 4 \\ -3 & -1 & -4 \\ 14 & -7 & 12 \end{pmatrix}.\]
Ici, \(AB\) et \(BA\) diffèrent jusque dans leur format. - Le produit \(AA\) n’existe pas, car \(A\) a \(3\) colonnes et \(2\) lignes. En revanche, \(AA^{\top}\) existe, de format \((2, 2)\). De même, \(A^{\top}B^{\top}\) existe, de format \((3, 3)\), et \(BA^{\top}\) n’existe pas, car \(B\) a \(2\) colonnes alors que \(A^{\top}\) a \(3\) lignes. Seuls \(AA^{\top}\) et \(A^{\top}B^{\top}\) existent.
- On a \(B^{\top} = \begin{pmatrix} 2 & 0 & 5 \\ 1 & -1 & 3 \end{pmatrix}\) et \(A^{\top} = \begin{pmatrix} 1 & 3 \\ -2 & 1 \\ 0 & 4 \end{pmatrix}\). Le produit \(B^{\top}A^{\top}\) a pour première ligne \((2, 26)\) et pour seconde ligne \((1 + 2, 3 – 1 + 12) = (3, 14)\). C’est bien la transposée de \(AB\).
À retenir : les deux produits ont ici la même trace, \(16\). Ce n’est pas un hasard, et ce résultat général sera démontré dans le chapitre sur les applications linéaires. En attendant, il fournit un contrôle gratuit des calculs.
Corrigé de l’exercice 2 – Un produit nul sans facteur nul
Idée clé : les colonnes de \(B\) sont dans le « noyau » de \(A\), ce qui rend \(A\) non simplifiable.
- Le calcul donne \(AB = \begin{pmatrix} 0 & 0 \\ 0 & 0 \end{pmatrix}\), alors que \(BA = \begin{pmatrix} -10 & 5 \\ -20 & 10 \end{pmatrix}\). Ainsi, \(AB = 0\) avec \(A \neq 0\) et \(B \neq 0\), et \(BA \neq AB\).
- Supposons \(A\) inversible. En multipliant \(AB = 0\) à gauche par \(A^{-1}\), on obtient \(B = A^{-1} \cdot 0 = 0\). C’est absurde, car \(B \neq 0\). Donc \(A\) n’est pas inversible.
- Il suffit de prendre \(C = 0\). En effet, \(AC = 0 = AB\), alors que \(C \neq B\). On ne peut donc pas simplifier par \(A\).
Corrigé de l’exercice 3 – Calculs avec les matrices élémentaires
Idée clé : la formule \(E_{ij}E_{kl} = \delta_{jk}E_{il}\) évite tout calcul de coefficients.
- Par la formule, \(E_{12}E_{23} = E_{13}\), car les indices intérieurs valent tous deux \(2\). En revanche, \(E_{23}E_{12} = 0\), car \(3 \neq 1\). Enfin, \(E_{13}E_{31} = E_{11}\).
- On a \((ME_{23})_{kl} = \sum_r m_{kr}(E_{23})_{rl}\), qui vaut \(m_{k2}\) si \(l = 3\) et \(0\) sinon. Donc \(ME_{23}\) a pour troisième colonne la deuxième colonne de \(M\), et des zéros ailleurs. De même, \(E_{23}M\) a pour deuxième ligne la troisième ligne de \(M\), et des zéros ailleurs.
- En développant, \(N^2 = E_{12}E_{12} + E_{12}E_{23} + E_{23}E_{12} + E_{23}E_{23}\). Seul le deuxième terme est non nul, donc \(N^2 = E_{13}\). Ensuite, \(N^3 = E_{13}E_{12} + E_{13}E_{23}\), et les deux termes sont nuls. Ainsi, \(N^3 = 0\).
À retenir : multiplier à droite par \(E_{ij}\) agit sur les colonnes, tandis que multiplier à gauche agit sur les lignes. La matrice \(N\) de la question 3 fait « monter » les vecteurs de base d’un cran : c’est le modèle de toutes les matrices nilpotentes de taille \(3\) et d’indice \(3\).
Corrigé de l’exercice 4 – Parties symétrique et antisymétrique
Idée clé : on prend \(S = \frac{1}{2}(M + M^{\top})\) et \(T = \frac{1}{2}(M – M^{\top})\), comme dans l’analyse-synthèse du cours.
- On a \(M^{\top} = \begin{pmatrix} 1 & 0 & 6 \\ 4 & 3 & -1 \\ -2 & 5 & 2 \end{pmatrix}\). Par conséquent :
\[S = \begin{pmatrix} 1 & 2 & 2 \\ 2 & 3 & 2 \\ 2 & 2 & 2 \end{pmatrix},\qquad T = \begin{pmatrix} 0 & 2 & -4 \\ -2 & 0 & 3 \\ 4 & -3 & 0 \end{pmatrix}.\]
La matrice \(S\) est bien égale à sa transposée, \(T\) est l’opposée de la sienne, et leur somme redonne \(M\) : \(S + T = M\). - La matrice \(P^{\top}P\) est carrée de taille \(p\). De plus, \((P^{\top}P)^{\top} = P^{\top}(P^{\top})^{\top} = P^{\top}P\). Donc \(P^{\top}P\) est symétrique.
- Si \(T^{\top} = -T\), alors en position \((i, i)\) on obtient \(t_{ii} = -t_{ii}\). Ainsi, \(2t_{ii} = 0\), donc \(t_{ii} = 0\).
Corrigé de l’exercice 5 – Premier système par le pivot
Idée clé : le coefficient \(1\) de \(x\) dans la première ligne sert de pivot, et l’on élimine \(x\) des deux lignes suivantes.
- \(L_2 \leftarrow L_2 – 2L_1\) donne \(y + 3z = 2\). Ensuite, \(L_3 \leftarrow L_3 + L_1\) donne \(3y + 2z = -1\).
- \(L_3 \leftarrow L_3 – 3L_2\) donne \(-7z = -7\), soit \(z = 1\).
- En remontant, \(y = 2 – 3z = -1\), puis \(x = -1 – 2y + z = -1 + 2 + 1 = 2\).
Le système est donc équivalent à un système triangulaire à pivots non nuls. Son unique solution est \((x, y, z) = (2, -1, 1)\). On contrôle dans la troisième équation : \(-2 – 1 + 3 = 0\).
À retenir : en copie, on écrit chaque opération sous la forme \(L_i \leftarrow L_i + \beta L_j\), à droite de la ligne modifiée. Ensuite, on contrôle la solution trouvée dans une équation qui n’a pas servi au dernier pas de la remontée. Ce contrôle prend quelques secondes et détecte la plupart des erreurs de signe.
Corrigé de l’exercice 6 – Inverse en taille deux
Idée clé : en taille \(2\), le nombre \(ad – bc\) décide de tout.
- Pour \(A\), on a \(ad – bc = 6 – 5 = 1 \neq 0\). Donc \(A\) est inversible et \(A^{-1} = \begin{pmatrix} 2 & -5 \\ -1 & 3 \end{pmatrix}\). On vérifie que \(AA^{-1} = I_2\).
- Le système s’écrit \(AX = \begin{pmatrix} 4 \\ 1 \end{pmatrix}\). Comme \(A\) est inversible, \(X = A^{-1}\begin{pmatrix} 4 \\ 1 \end{pmatrix} = \begin{pmatrix} 8 – 5 \\ -4 + 3 \end{pmatrix}\). Ainsi, \((x, y) = (3, -1)\), ce qui se vérifie : \(9 – 5 = 4\) et \(3 – 2 = 1\).
- Les colonnes de \(B\) sont proportionnelles : la première vaut \(\frac{2}{3}\) de la seconde. Avec \(X = \begin{pmatrix} 3 \\ -2 \end{pmatrix}\), on obtient \(BX = \begin{pmatrix} 12 – 12 \\ 6 – 6 \end{pmatrix} = 0\). Par la caractérisation du cours, \(B\) n’est pas inversible. On le retrouve avec \(4 \times 3 – 6 \times 2 = 0\).
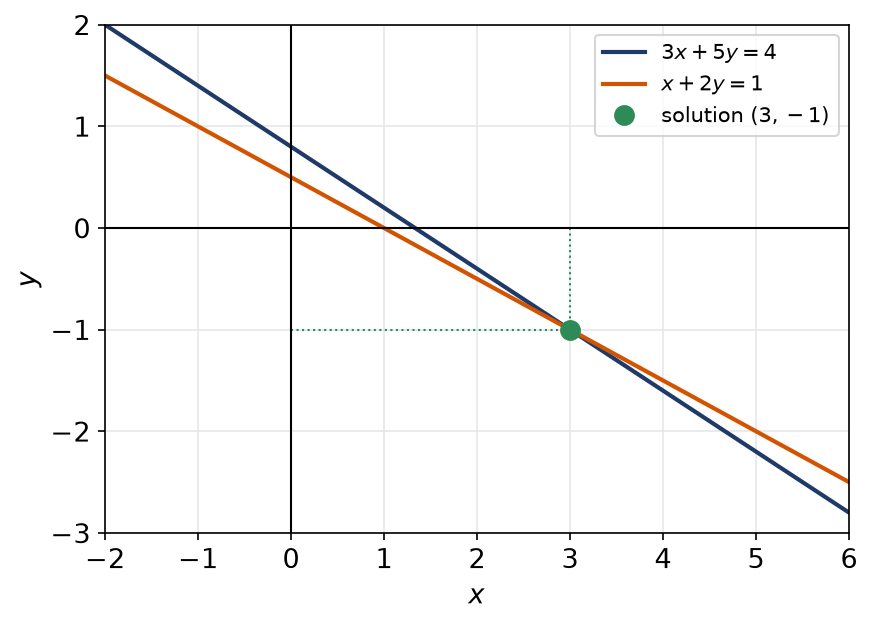
Géométriquement, chaque équation définit une droite du plan. Comme \(A\) est inversible, les deux droites ne sont pas parallèles, et leur unique point commun est \((3, -1)\).
Pour s’entraîner
Corrigé de l’exercice 7 – Puissances par le binôme
Idée clé : \(A = 2I_3 + N\) avec \(N\) nilpotente d’indice \(3\), donc le binôme ne garde que trois termes.
- On a \(N = \begin{pmatrix} 0 & 0 & 1 \\ 1 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix} = E_{13} + E_{21}\). Par la formule des matrices élémentaires, \(N^2 = E_{13}E_{13} + E_{13}E_{21} + E_{21}E_{13} + E_{21}E_{21} = E_{23}\). Ensuite, \(N^3 = E_{23}(E_{13} + E_{21}) = 0\). Ainsi, \(N^2 = E_{23}\) et \(N^3 = 0\).
- Multiple de l’identité, \(2I_3\) commute avec \(N\) : on a \(2I_3N = 2N = N \cdot 2I_3\). Le binôme s’applique donc.
- Pour \(m \geq 0\), les termes d’indice \(k \geq 3\) sont nuls. Il reste \(A^m = 2^m I_3 + m\,2^{m-1}N + \frac{m(m-1)}{2}2^{m-2}N^2\), soit :
\[A^m = \begin{pmatrix} 2^m & 0 & m\,2^{m-1} \\ m\,2^{m-1} & 2^m & m(m-1)\,2^{m-3} \\ 0 & 0 & 2^m \end{pmatrix}.\]
Pour \(m = 0\) ou \(m = 1\), les termes en \(2^{m-1}\), \(2^{m-2}\) ou \(2^{m-3}\) sont multipliés par \(0\), si bien que la formule est valable pour tout \(m \in \mathbb{N}\). - Pour \(m = 2\), la formule donne \(\begin{pmatrix} 4 & 0 & 4 \\ 4 & 4 & 1 \\ 0 & 0 & 4 \end{pmatrix}\). Par ailleurs, la deuxième ligne de \(A^2\) vaut \((1, 2, 0)A = (2 + 2, 4, 1)\), et la première vaut \((2, 0, 1)A = (4, 0, 2 + 2)\). On obtient le même résultat.
Corrigé de l’exercice 8 – La matrice remplie de un
Idée clé : les puissances de \(J\) restent proportionnelles à \(J\), ce qui rend le binôme sommable.
- Chaque coefficient de \(J^2\) vaut \(1 \times 1 + 1 \times 1 + 1 \times 1 = 3\). Donc \(J^2 = 3J\). Ensuite, si \(J^k = 3^{k-1}J\), alors \(J^{k+1} = 3^{k-1}J^2 = 3^k J\). Par récurrence, \(J^k = 3^{k-1}J\) pour tout \(k \geq 1\).
- \(I_3\) et \(J\) commutent. Le binôme donne \(A^m = I_3 + \sum_{k=1}^{m}\binom{m}{k}3^{k-1}J\). Or \(\sum_{k=1}^{m}\binom{m}{k}3^{k} = (1 + 3)^m – 1\). En divisant par \(3\), on obtient \(A^m = I_3 + \frac{4^m – 1}{3}J\), formule vraie aussi pour \(m = 0\).
- D’après la question 2, \(A^2 = I_3 + 5J\). Donc \(A^2 – 5A + 4I_3 = I_3 + 5J – 5I_3 – 5J + 4I_3\), ce qui donne la matrice nulle.
- La relation s’écrit \(A(5I_3 – A) = 4I_3\), soit \(A \cdot \frac{1}{4}(5I_3 – A) = I_3\). Ainsi, \(A\) est inversible et \(A^{-1} = \frac{1}{4}(5I_3 – A) = I_3 – \frac{1}{4}J\). Pour \(m = -1\), la formule de la question 2 donne \(I_3 + \frac{1/4 – 1}{3}J = I_3 – \frac{1}{4}J\). Elle reste donc valable pour \(m = -1\).
Corrigé de l’exercice 9 – Inverse de I moins N
Idée clé : c’est l’identité \((1 – q)(1 + q + \cdots + q^{p-1}) = 1 – q^p\), valable car \(I_n\) et \(N\) commutent.
- En développant, la somme est télescopique : \((I_n – N)\sum_{k=0}^{p-1}N^k = \sum_{k=0}^{p-1}N^k – \sum_{k=1}^{p}N^k = I_n – N^p = I_n\). Comme les matrices sont carrées, une égalité suffit. Donc \(I_n – N\) est inversible, d’inverse \(I_n + N + \cdots + N^{p-1}\).
- Supposons \(N\) inversible. Alors \(N^p\) l’est aussi, comme produit de matrices inversibles. Or \(N^p = 0\), qui n’est pas inversible. C’est absurde, donc \(N\) n’est pas inversible.
- On a \(B = I_3 – N\) avec \(N = \begin{pmatrix} 0 & 1 & 2 \\ 0 & 0 & 3 \\ 0 & 0 & 0 \end{pmatrix}\). Le calcul donne \(N^2 = 3E_{13}\) et \(N^3 = 0\). Par la question 1 :
\[B^{-1} = I_3 + N + N^2 = \begin{pmatrix} 1 & 1 & 5 \\ 0 & 1 & 3 \\ 0 & 0 & 1 \end{pmatrix}.\]
On vérifie que \(BB^{-1} = I_3\) : par exemple, la première ligne vaut \((1, 1 – 1, 5 – 3 – 2) = (1, 0, 0)\).
À retenir : cette méthode évite tout pivot. Elle s’applique dès qu’une matrice s’écrit \(I_n – N\) avec \(N\) nilpotente, en particulier pour toute matrice triangulaire supérieure dont la diagonale ne contient que des \(1\). Pour une diagonale constante \(\lambda \neq 0\), on factorise d’abord par \(\lambda\), comme dans le problème de l’exercice 17.
Corrigé de l’exercice 10 – Système à deux paramètres
Idée clé : on pivote avec les coefficients constants, et le paramètre n’apparaît qu’à la dernière étape.
- \(L_2 \leftarrow L_2 – 2L_1\) donne \(y – z = 2\). Ensuite, \(L_3 \leftarrow L_3 – L_1\) donne \(y + (a – 2)z = b – 1\).
- \(L_3 \leftarrow L_3 – L_2\) donne \((a – 1)z = b – 3\). Le système est donc équivalent à : \(x + y + 2z = 1\), \(y – z = 2\), \((a – 1)z = b – 3\).
- Si \(a \neq 1\), on obtient \(z = \frac{b-3}{a-1}\), puis \(y = 2 + z\) et \(x = 1 – y – 2z = -1 – 3z\). La solution est unique : \(\left(-1 – 3z, 2 + z, z\right)\) avec \(z = \frac{b-3}{a-1}\).
- Si \(a = 1\) et \(b \neq 3\), la dernière ligne s’écrit \(0 = b – 3 \neq 0\). Le système n’a aucune solution.
- Si \(a = 1\) et \(b = 3\), la dernière ligne disparaît et \(z\) est libre. Les solutions sont les \((-1 – 3t, 2 + t, t)\), \(t \in \mathbb{R}\). Géométriquement, c’est la droite passant par \((-1, 2, 0)\), dirigée par \((-3, 1, 1)\) : les trois plans du système se coupent selon cette droite.
À retenir : la solution particulière \((-1, 2, 0)\) et la direction \((-3, 1, 1)\) illustrent la structure du cours. En effet, \((-3, 1, 1)\) engendre les solutions du système homogène lorsque \(a = 1\).
Corrigé de l’exercice 11 – Inverse d’une matrice d’ordre trois
Idée clé : on applique au tableau \((A \mid I_3)\) des opérations sur les lignes jusqu’à faire apparaître \(I_3\) à gauche.
- Partons des lignes \((1, 2, 0 \mid 1, 0, 0)\), \((0, 1, 1 \mid 0, 1, 0)\) et \((2, 3, 1 \mid 0, 0, 1)\).
- \(L_3 \leftarrow L_3 – 2L_1\) : \((0, -1, 1 \mid -2, 0, 1)\).
- \(L_3 \leftarrow L_3 + L_2\) : \((0, 0, 2 \mid -2, 1, 1)\), puis \(L_3 \leftarrow \frac{1}{2}L_3\) : \((0, 0, 1 \mid -1, \frac{1}{2}, \frac{1}{2})\).
- \(L_2 \leftarrow L_2 – L_3\) : \((0, 1, 0 \mid 1, \frac{1}{2}, -\frac{1}{2})\).
- \(L_1 \leftarrow L_1 – 2L_2\) : \((1, 0, 0 \mid -1, -1, 1)\).
La partie gauche est devenue \(I_3\), donc \(A\) est inversible et :
\[A^{-1} = \begin{pmatrix} -1 & -1 & 1 \\ 1 & \frac{1}{2} & -\frac{1}{2} \\ -1 & \frac{1}{2} & \frac{1}{2} \end{pmatrix}.\]
Voilà l’inverse cherché. - Calculons \(AA^{-1}\) ligne par ligne. Pour la ligne \(1\), on trouve \((-1 + 2, -1 + 1, 1 – 1) = (1, 0, 0)\). Pour la ligne \(2\), le calcul donne \((1 – 1, \frac{1}{2} + \frac{1}{2}, -\frac{1}{2} + \frac{1}{2}) = (0, 1, 0)\). Enfin, la ligne \(3\) fournit \((-2 + 3 – 1, -2 + \frac{3}{2} + \frac{1}{2}, 2 – \frac{3}{2} + \frac{1}{2}) = (0, 0, 1)\). Le produit est donc \(I_3\).
- Comme \(A\) est inversible, \(X = A^{-1}B\). On obtient \(x = -3 – 1 + 4 = 0\), \(y = 3 + \frac{1}{2} – 2 = \frac{3}{2}\) et \(z = -3 + \frac{1}{2} + 2 = -\frac{1}{2}\). Ainsi, \(X = \left(0, \frac{3}{2}, -\frac{1}{2}\right)\). On vérifie la troisième équation : \(0 + \frac{9}{2} – \frac{1}{2} = 4\).
À retenir : une fois \(A^{-1}\) connue, résoudre \(AX = B\) ne demande qu’un produit. C’est intéressant lorsqu’on doit résoudre plusieurs systèmes de même matrice avec des seconds membres différents. En revanche, pour un seul système, le pivot direct reste plus rapide que le calcul de l’inverse.
Corrigé de l’exercice 12 – Polynôme annulateur et puissances
Idée clé : la relation \(A^2 = 5A – 6I_2\) permet de réduire toute puissance de \(A\) à une combinaison de \(A\) et \(I_2\).
- On calcule \(A^2 = \begin{pmatrix} 1 – 2 & 1 + 4 \\ -2 – 8 & -2 + 16 \end{pmatrix} = \begin{pmatrix} -1 & 5 \\ -10 & 14 \end{pmatrix}\). Ensuite, \(5A – 6I_2 = \begin{pmatrix} -1 & 5 \\ -10 & 14 \end{pmatrix}\). Donc \(A^2 – 5A + 6I_2 = 0\).
- La relation s’écrit \(A(5I_2 – A) = 6I_2\). Ainsi, \(A\) est inversible et \(A^{-1} = \frac{1}{6}(5I_2 – A) = \frac{1}{6}\begin{pmatrix} 4 & -1 \\ 2 & 1 \end{pmatrix}\).
- Pour \(m = 0\), on prend \(a_0 = 0\) et \(b_0 = 1\). Supposons \(A^m = a_m A + b_m I_2\). Alors \(A^{m+1} = a_m A^2 + b_m A = a_m(5A – 6I_2) + b_m A\). Donc \(A^{m+1} = (5a_m + b_m)A – 6a_m I_2\), ce qui établit l’hérédité avec les relations annoncées.
- Les suites proposées vérifient \(a_0 = 0\) et \(b_0 = 3 – 2 = 1\). De plus, \(5a_m + b_m = 5 \cdot 3^m – 5 \cdot 2^m + 3 \cdot 2^m – 2 \cdot 3^m = 3^{m+1} – 2^{m+1}\). Enfin, \(-6a_m = 3 \cdot 2^{m+1} – 2 \cdot 3^{m+1}\). Par récurrence, \(A^m = (3^m – 2^m)A + (3 \cdot 2^m – 2 \cdot 3^m)I_2\).
À retenir : les nombres \(2\) et \(3\) sont les racines de \(X^2 – 5X + 6\). Ce lien entre polynôme annulateur et puissances sera systématisé avec l’arithmétique des polynômes.
Corrigé de l’exercice 13 – Inverse d’une matrice triangulaire
Idée clé : un système triangulaire à pivots non nuls se résout en remontant, de la dernière équation vers la première.
- Le système \(TX = Y\) s’écrit \(2x_1 + x_2 + 3x_3 = y_1\), \(x_2 – x_3 = y_2\) et \(4x_3 = y_3\). On obtient d’abord \(x_3 = \frac{1}{4}y_3\), puis \(x_2 = y_2 + \frac{1}{4}y_3\). Enfin, \(2x_1 = y_1 – x_2 – 3x_3 = y_1 – y_2 – y_3\). Pour tout \(Y\), il y a une unique solution \(X = CY\), donc \(T\) est inversible et :
\[T^{-1} = C = \begin{pmatrix} \frac{1}{2} & -\frac{1}{2} & -\frac{1}{2} \\ 0 & 1 & \frac{1}{4} \\ 0 & 0 & \frac{1}{4} \end{pmatrix}.\]
On vérifie que \(TT^{-1} = I_3\). - On constate que \(T^{-1}\) est encore triangulaire supérieure, de diagonale \(\left(\frac{1}{2}, 1, \frac{1}{4}\right)\), formée des inverses des coefficients diagonaux de \(T\).
- Soit \(k\) le plus petit indice tel que \(t_{kk} = 0\). Posons \(x_k = 1\) et \(x_j = 0\) pour \(j > k\). Les équations d’indice \(i \geq k\) sont alors vérifiées, car elles ne font intervenir que \(x_k, \ldots, x_n\) avec \(t_{kk} = 0\). Ensuite, pour \(i = k – 1, \ldots, 1\), l’équation \(i\) détermine \(x_i\), puisque \(t_{ii} \neq 0\). On obtient ainsi \(X \neq 0\) avec \(TX = 0\). Donc \(T\) n’est pas inversible.
À retenir : ce critère se lit directement sur la diagonale, sans aucun calcul. Ainsi, une matrice triangulaire est inversible exactement quand ses coefficients diagonaux sont tous non nuls. Par ailleurs, la méthode de remontée utilisée à la question 1 est exactement la dernière étape de l’algorithme du pivot.
Corrigé de l’exercice 14 – Opérations élémentaires et produits
Idée clé : la matrice d’une opération s’obtient en appliquant cette opération à \(I_3\).
- On applique chaque opération à \(I_3\). Ainsi :
\[P = \begin{pmatrix} 0 & 1 & 0 \\ 1 & 0 & 0 \\ 0 & 0 & 1 \end{pmatrix},\qquad D = \begin{pmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 5 \end{pmatrix},\qquad T = I_3 – 4E_{21}.\]
Ce sont les trois matrices cherchées. - On a \(TM = M – 4E_{21}M\). Or \(E_{21}M\) a pour deuxième ligne la première ligne de \(M\). Donc \(TM = \begin{pmatrix} 1 & 2 & 0 \\ -1 & -9 & 4 \\ 2 & 0 & 5 \end{pmatrix}\). C’est bien \(M\) après \(L_2 \leftarrow L_2 – 4L_1\).
- Échanger deux fois les mêmes lignes ne change rien, donc \(P^{-1} = P\). Ensuite, \(D^{-1}\) réalise \(L_3 \leftarrow \frac{1}{5}L_3\). Enfin, \(T^{-1} = I_3 + 4E_{21}\) réalise \(L_2 \leftarrow L_2 + 4L_1\) ; en effet, \(E_{21}^2 = 0\) donne \((I_3 – 4E_{21})(I_3 + 4E_{21}) = I_3\).
- On a \(MT = M – 4ME_{21}\), et \(ME_{21}\) a pour première colonne la deuxième colonne de \(M\). Ainsi, la multiplication à droite par \(T\) réalise \(C_1 \leftarrow C_1 – 4C_2\). On obtient \(MT = \begin{pmatrix} -7 & 2 & 0 \\ 7 & -1 & 4 \\ 2 & 0 & 5 \end{pmatrix}\).
À retenir : une opération sur les lignes se fait à gauche, une opération sur les colonnes à droite. De plus, chaque matrice d’opération est inversible, et son inverse correspond à l’opération qui « défait » la première. C’est exactement ce qui garantit que le pivot transforme un système en un système équivalent.
Corrigé de l’exercice 15 – Matrices qui commutent avec une matrice donnée
Idée clé : l’égalité \(AM = MA\) se traduit par un système linéaire homogène en \(a, b, c, d\).
- On calcule \(AM = \begin{pmatrix} 2a + 3c & 2b + 3d \\ -c & -d \end{pmatrix}\) et \(MA = \begin{pmatrix} 2a & 3a – b \\ 2c & 3c – d \end{pmatrix}\). L’égalité équivaut donc au système : \(3c = 0\), \(3b = 3a – 3d\), \(-c = 2c\), \(-d = 3c – d\).
- On en tire \(c = 0\) et \(b = a – d\), la dernière équation étant alors automatique. Les solutions sont les \(M = \begin{pmatrix} a & a – d \\ 0 & d \end{pmatrix}\), avec \(a, d\) réels quelconques.
- On a \(\alpha I_2 + \beta A = \begin{pmatrix} \alpha + 2\beta & 3\beta \\ 0 & \alpha – \beta \end{pmatrix}\). Ces matrices commutent avec \(A\). Réciproquement, pour une solution \(M\), posons \(\beta = \frac{a – d}{3}\) et \(\alpha = d + \beta\). Alors \(\alpha + 2\beta = d + 3\beta = a\), \(3\beta = a – d\) et \(\alpha – \beta = d\). Donc \(M = \alpha I_2 + \beta A\).
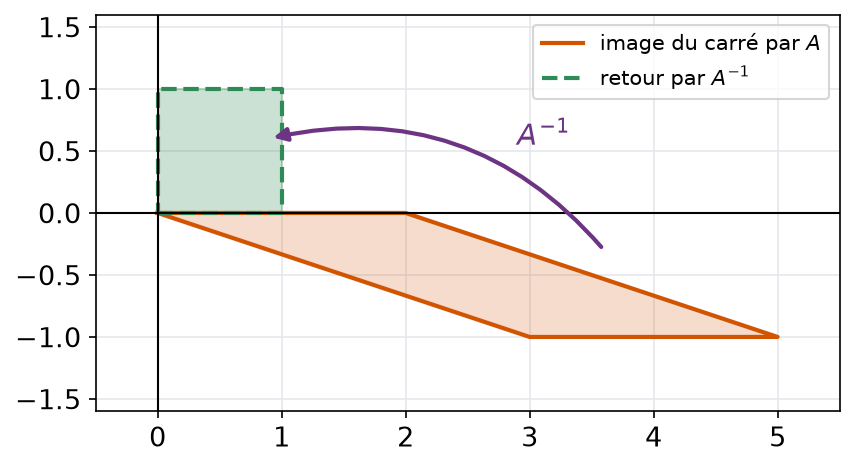
La figure rappelle que \(A\) est inversible, car \(2 \times (-1) – 3 \times 0 = -2 \neq 0\). Elle transforme le carré unité en un parallélogramme, et \(A^{-1}\) le ramène au carré de départ. Les matrices \(\alpha I_2 + \beta A\) sont, en un sens, les seules « fabriquées à partir de \(A\) ».
Pour approfondir
Corrigé de l’exercice 16 – Matrices qui commutent avec toutes les autres
Idée clé : il suffit de tester la commutation sur les matrices élémentaires, qui « isolent » une ligne ou une colonne.
- On a \((ME_{ij})_{kl} = m_{ki}\,\delta_{jl}\) : seule la colonne \(j\) est non nulle, et c’est la colonne \(i\) de \(M\). De même, \((E_{ij}M)_{kl} = \delta_{ik}\,m_{jl}\) : seule la ligne \(i\) est non nulle, et c’est la ligne \(j\) de \(M\). Ce sont les deux formules utiles.
- Fixons \(i, j\) et supposons \(ME_{ij} = E_{ij}M\). En position \((i, j)\), on obtient \(m_{ii} = m_{jj}\). Ensuite, en position \((k, j)\) avec \(k \neq i\), on obtient \(m_{ki} = 0\). Comme \(i\), \(j\) et \(k \neq i\) sont arbitraires, tous les coefficients hors diagonale sont nuls et la diagonale est constante. Ainsi, \(M = \lambda I_n\) avec \(\lambda = m_{11}\). Réciproquement, une telle matrice commute avec tout.
- Pour \(i \neq j\), la matrice \(I_n + E_{ij}\) est triangulaire à diagonale de \(1\), donc inversible, d’inverse \(I_n – E_{ij}\). De plus, \(I_n + E_{ii}\) est diagonale à coefficients non nuls, donc inversible. Si \(M\) commute avec \(I_n + E_{ij}\), alors elle commute avec \(E_{ij} = (I_n + E_{ij}) – I_n\). Par conséquent, \(M\) commute avec toutes les \(E_{ij}\), puis avec toute matrice par linéarité. La conclusion \(M = \lambda I_n\) subsiste.
À retenir : cette technique de test sur les \(E_{ij}\) revient très souvent. En effet, toute propriété linéaire vraie pour les matrices élémentaires s’étend à toutes les matrices. De plus, le passage par \(I_n + E_{ij}\) montre comment remplacer une famille quelconque par une famille de matrices inversibles.
Corrigé de l’exercice 17 – Problème : trois suites couplées par une matrice triangulaire
Idée clé : la récurrence vectorielle \(X_{m+1} = AX_m\) ramène tout au calcul de \(A^m\), puis la décomposition \(3I_3 + N\) donne cette puissance.
- Les relations se lisent ligne par ligne, avec \(A = \begin{pmatrix} 3 & 1 & 0 \\ 0 & 3 & 2 \\ 0 & 0 & 3 \end{pmatrix}\). L’égalité \(X_m = A^mX_0\) est claire au rang \(0\). Supposons-la vraie au rang \(m\) : la relation de récurrence donne \(X_{m+1} = A \cdot A^m X_0 = A^{m+1}X_0\). L’hérédité étant acquise, \(X_m = A^mX_0\) pour tout \(m\).
- On a \(N = E_{12} + 2E_{23}\). Par la formule des matrices élémentaires, \(N^2 = 2E_{13}\) et \(N^3 = 0\).
- Les matrices \(3I_3\) et \(N\) commutent. Le binôme donne, pour tout \(m \in \mathbb{N}\) :
\[A^m = 3^m I_3 + m\,3^{m-1}N + \frac{m(m-1)}{2}\,3^{m-2}N^2 = \begin{pmatrix} 3^m & m\,3^{m-1} & m(m-1)\,3^{m-2} \\ 0 & 3^m & 2m\,3^{m-1} \\ 0 & 0 & 3^m \end{pmatrix}.\]
Voilà l’expression de \(A^m\). - Comme \(X_0\) est la troisième colonne de \(I_3\), le vecteur \(X_m\) est la troisième colonne de \(A^m\). Donc \(x_m = m(m-1)\,3^{m-2}\), \(y_m = 2m\,3^{m-1}\) et \(z_m = 3^m\). Vérifions pour \(m = 2\). Les relations donnent d’abord \(x_1 = 0\), \(y_1 = 2\), \(z_1 = 3\). Ensuite, \(x_2 = 0 + 2 = 2\), \(y_2 = 6 + 6 = 12\) et \(z_2 = 9\). Les formules donnent \(2 \times 1 \times 1 = 2\), \(4 \times 3 = 12\) et \(9\). Les valeurs concordent.
- La matrice \(\frac{1}{3}N\) est nilpotente, de cube nul. D’après l’exercice 9, \(I_3 + \frac{1}{3}N = I_3 – \left(-\frac{1}{3}N\right)\) est inversible, d’inverse \(I_3 – \frac{1}{3}N + \frac{1}{9}N^2\). Comme \(A = 3\left(I_3 + \frac{1}{3}N\right)\), on obtient :
\[A^{-1} = \frac{1}{3}\left(I_3 – \frac{1}{3}N + \frac{1}{9}N^2\right) = \begin{pmatrix} \frac{1}{3} & -\frac{1}{9} & \frac{2}{27} \\ 0 & \frac{1}{3} & -\frac{2}{9} \\ 0 & 0 & \frac{1}{3} \end{pmatrix}.\]
C’est l’inverse cherché. - Pour \(m = -1\), la formule de la question 3 donne pour coefficients \(3^{-1}\), \(-3^{-2}\), \((-1)(-2)\,3^{-3} = \frac{2}{27}\) et \(-2 \times 3^{-2} = -\frac{2}{9}\). On retrouve exactement \(A^{-1}\).
- On a \(\frac{x_m}{m^2\,3^m} = \frac{m(m-1)}{9m^2} = \frac{1}{9}\left(1 – \frac{1}{m}\right)\). Donc la limite vaut \(\frac{1}{9}\).
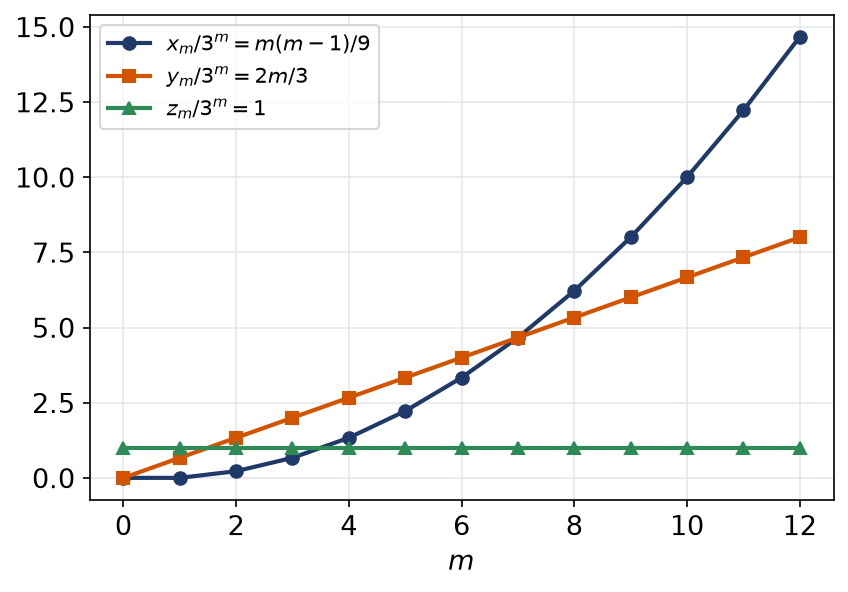
La figure montre les trois croissances, une fois divisées par \(3^m\) : \(z_m/3^m\) reste constante, \(y_m/3^m\) croît linéairement et \(x_m/3^m\) quadratiquement. Chaque cran de nilpotence de \(N\) ajoute ainsi un degré au polynôme en \(m\).
Corrigé de l’exercice 18 – Inversibilité selon un paramètre
Idée clé : on pivote avec la ligne \((1, 1, \lambda)\), dont le premier coefficient ne dépend pas de \(\lambda\), et on factorise au lieu de diviser.
- On étudie le système homogène \(M_{\lambda}X = 0\). Plaçons d’abord la troisième ligne en tête par \(L_1 \leftrightarrow L_3\) : les lignes deviennent \((1, 1, \lambda)\), \((\lambda, 1, 1)\), \((1, \lambda, 1)\).
- \(L_2 \leftarrow L_2 – \lambda L_1\) : \((0, 1 – \lambda, 1 – \lambda^2)\), soit \((1 – \lambda)(0, 1, 1 + \lambda)\).
- \(L_3 \leftarrow L_3 – L_1\) : \((0, \lambda – 1, 1 – \lambda)\), soit \((1 – \lambda)(0, -1, 1)\).
Si \(\lambda = 1\), ces deux lignes sont nulles et le système se réduit à \(x + y + z = 0\) : il a des solutions non nulles. Sinon, on divise par \(1 – \lambda \neq 0\). Ensuite, \(L_3 \leftarrow L_3 + L_2\) donne \((0, 0, \lambda + 2)\). Si \(\lambda = -2\), une inconnue est libre. Sinon, les trois pivots \(1\), \(1\) et \(\lambda + 2\) sont non nuls, et seule la solution nulle subsiste. Ainsi, \(M_{\lambda}\) est inversible si et seulement si \(\lambda \notin \{1, -2\}\).
- Pour \(\lambda = 1\), les solutions sont les \((x, y, z)\) tels que \(x + y + z = 0\), c’est-à-dire un plan. Pour \(\lambda = -2\), il reste \(y + (1 + \lambda)z = y – z = 0\) et \(x + y – 2z = 0\). Donc \(y = z\) puis \(x = z\). Les solutions sont les \((t, t, t)\), \(t \in \mathbb{R}\) ; on vérifie que chaque ligne de \(M_{-2}\) a une somme nulle.
- Pour \(\lambda = 0\), on part de \((M_0 \mid I_3)\) avec les lignes \((0, 0, 1 \mid 1, 0, 0)\), \((0, 1, 1 \mid 0, 1, 0)\), \((1, 1, 0 \mid 0, 0, 1)\). Ensuite, \(L_1 \leftrightarrow L_3\), puis \(L_2 \leftarrow L_2 – L_3\) donne \((0, 1, 0 \mid -1, 1, 0)\). Enfin, \(L_1 \leftarrow L_1 – L_2\) donne \((1, 0, 0 \mid 1, -1, 1)\). Ainsi :
\[M_0^{-1} = \begin{pmatrix} 1 & -1 & 1 \\ -1 & 1 & 0 \\ 1 & 0 & 0 \end{pmatrix}.\]
On vérifie que \(M_0M_0^{-1} = I_3\).
À retenir : en divisant trop tôt par \(1 – \lambda\) ou par \(\lambda + 2\), on aurait perdu les deux cas singuliers. La règle est donc de factoriser, puis de discuter au moment de diviser.
Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur matrices inversibles et pivot
- S’exercer : exercices corrigés de maths sup (MPSI) sur matrices inversibles et pivot
- Bases utiles : Calculer avec Σ et Π : télescopage et binôme, Lois internes, groupes, anneaux et corps
- Chapitre d’avant : Lois internes, groupes, anneaux et corps
- Chapitre d’après : Polynômes : racines, multiplicité et factorisation
- Vérifier ses acquis : QCM de maths sup (MPSI) sur matrices inversibles et pivot
- Contrôle corrigé en temps limité : Sous-groupes, anneaux et matrices : contrôle de maths en MPSI
- Le même thème en L1 de maths : Pivot de Gauss, systèmes et matrices
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Matrices inversibles et pivot en maths sup (MPSI)» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Racines d’un polynôme et Viète en maths sup (MPSI)
- Sous-espaces et supplémentaires en maths sup (MPSI)
- Formules de trigonométrie en maths sup (MPSI)
- Continuité et valeurs intermédiaires en maths sup (MPSI)
- Changement de base et trace en maths sup (MPSI)
- Produit scalaire et Gram-Schmidt en maths sup (MPSI)
Exercices corrigés
Tout voir- Module, argument et racines n-ièmes en maths sup (MPSI)
- Calcul de développements limités en maths sup (MPSI)
- Injections, surjections et relations en maths sup (MPSI)
- Équivalents et négligeabilité en maths sup (MPSI)
- Sommes, produits et binôme en maths sup (MPSI)
- Sommabilité et produit de Cauchy en maths sup (MPSI)
Contrôles
Tout voir
QCM
Tout voir