Lois internes, groupes et anneaux en maths sup (MPSI) : cours et méthodes
Ce chapitre installe le vocabulaire des structures algébriques, qui servira toute l’année. Nous partons des lois internes MPSI : associativité, élément neutre, éléments inversibles. Ensuite, nous définissons les groupes, leurs sous-groupes et les morphismes qui les relient, avec leur noyau et leur image.
La seconde moitié traite des anneaux et des corps. Vous y apprendrez à calculer dans un anneau non commutatif, à trouver le groupe des inversibles et à reconnaître un anneau intègre. Chaque notion est accompagnée d’une check-list de vérification et d’un contre-exemple de colle.
Ce cours prépare directement l’arithmétique, les polynômes, les matrices et l’algèbre linéaire, où ces structures reviennent sans cesse. Ainsi, le temps passé ici se retrouve dans chaque chapitre d’algèbre de l’année.
Ce que vous saurez faire
- Reconnaître une loi de composition interne et en trouver le neutre et les inversibles.
- Montrer qu’une partie est un sous-groupe avec la caractérisation, sans revérifier l’associativité.
- Déterminer le noyau et l’image d’un morphisme, et en déduire l’injectivité.
- Transporter une structure de groupe par un isomorphisme.
- Calculer dans un anneau non commutatif sans utiliser de formule interdite.
- Vérifier qu’une structure est un anneau intègre, puis un corps.
1. Lois internes : neutre et inversibles
1.1 Vocabulaire
Une loi de composition interne sur un ensemble \(E\) est une application \(\star : E \times E \to E\). On note \(x \star y\) l’image du couple \((x,y)\). La loi est associative si \((x \star y) \star z=x \star (y \star z)\) pour tous \(x,y,z\). Elle est commutative si \(x \star y=y \star x\) pour tous \(x,y\).
Un élément \(e \in E\) est neutre si \(e \star x=x \star e=x\) pour tout \(x \in E\). Si un neutre \(e\) existe, un élément \(x\) est inversible (ou symétrisable) s’il existe \(y\) tel que \(x \star y=y \star x=e\).
Le neutre, s’il existe, est unique. Si la loi est associative, l’inverse d’un élément inversible est unique ; on le note \(x^{-1}\).
Soient \(e\) et \(e^{\prime}\) deux neutres. Alors \(e \star e^{\prime}\) vaut \(e^{\prime}\), car \(e\) est neutre. Elle vaut aussi \(e\), car \(e^{\prime}\) est neutre. Donc \(e=e^{\prime}\). Ensuite, soient \(y\) et \(y^{\prime}\) deux inverses de \(x\). Par associativité :
\[y=y \star e=y \star (x \star y^{\prime})=(y \star x) \star y^{\prime}=e \star y^{\prime}=y^{\prime}.\]
Sur \(E=\,]1,+\infty[\), posons \(x \star y=xy-x-y+2\). On remarque d’abord que \(x \star y=(x-1)(y-1)+1\). Comme \((x-1)(y-1)>0\), on a bien \(x \star y \in E\) : la loi est interne. Ensuite, \(x \star 2=(x-1)+1=x\), donc 2 est neutre. Enfin, \(x \star y=2\) équivaut à \((x-1)(y-1)=1\). Ainsi, tout \(x\) admet l’inverse \(y=1+\frac{1}{x-1}\), qui appartient bien à \(E\).
Piège à éviter :
Pour une loi non commutative, il faut vérifier le neutre des deux côtés. Par exemple, sur \(\mathbb{R}\), la loi \(x \star y=y\) admet tout réel comme neutre à gauche. Pourtant, elle n’a aucun neutre à droite : en effet, \(x \star e=e\) diffère de \(x\) dès que \(x \neq e\).
1.2 Parties stables
Une partie \(A\) de \(E\) est stable par \(\star\) si \(x \star y \in A\) pour tous \(x,y \in A\). La restriction de \(\star\) à \(A \times A\) est alors une loi interne sur \(A\), appelée loi induite.
Par exemple, l’ensemble des entiers impairs est stable par multiplication. En revanche, il n’est pas stable par addition, car \(1+1=2\). De même, le disque unité fermé de \(\mathbb{C}\) est stable par produit, puisque \(|zw|=|z|\,|w| \leqslant 1\). Il n’est pourtant pas stable par somme.
2. Groupes et sous-groupes
2.1 La structure de groupe
Un groupe est un couple \((G,\star)\) où \(\star\) est une loi interne associative sur \(G\), qui possède un neutre, et pour laquelle tout élément est inversible. Le groupe est dit abélien si la loi est de plus commutative.
Les exemples de référence sont \((\mathbb{Z},+)\), \((\mathbb{Q}^*,\times)\), \((\mathbb{C}^*,\times)\) et \((\mathbb{U},\times)\). En revanche, \((\mathbb{N},+)\) n’est pas un groupe, car 1 n’y a pas d’opposé. De même, \((\mathbb{Z}^*,\times)\) n’en est pas un, puisque 2 n’a pas d’inverse entier.
Dans un groupe \((G,\cdot)\), pour tous \(x,y,a\) :
- \((xy)^{-1}=y^{-1}x^{-1}\), dans cet ordre ;
- \(ax=ay\) entraîne \(x=y\), et \(xa=ya\) entraîne \(x=y\) : on peut simplifier ;
- l’équation \(ax=b\) admet l’unique solution \(x=a^{-1}b\).
Pour un groupe abélien, on adopte souvent la notation additive. Le produit \(xy\) devient alors \(x+y\), le neutre se note 0, et l’inverse \(x^{-1}\) devient l’opposé \(-x\). De même, la puissance \(x^n\) s’écrit \(nx\). Ainsi, la règle \(x^{m+n}=x^mx^n\) se lit \((m+n)x=mx+nx\). Il s’agit seulement d’une écriture : les axiomes restent identiques.
Par ailleurs, dans un groupe quelconque, on pose \(x^0=e\), puis \(x^{n+1}=x^nx\) et \(x^{-n}=(x^{-1})^n\). Les règles \(x^{m+n}=x^mx^n\) et \((x^m)^n=x^{mn}\) sont vraies pour tous \(m,n \in \mathbb{Z}\). En revanche, \((xy)^n=x^ny^n\) exige que \(x\) et \(y\) commutent.
Piège à éviter :
Écrire \((xy)^{-1}=x^{-1}y^{-1}\) est faux en général. Pour s’en souvenir, on pense à des chaussettes et des chaussures : on retire d’abord ce qu’on a mis en dernier.
2.2 Groupe produit et groupe des permutations
Si \((G,\star)\) et \((H,\ast)\) sont des groupes, on munit \(G \times H\) de la loi \((g,h)\cdot(g^{\prime},h^{\prime})=(g \star g^{\prime},\,h \ast h^{\prime})\). On obtient un groupe, appelé groupe produit. Son neutre est \((e_G,e_H)\), et l’inverse de \((g,h)\) est \((g^{-1},h^{-1})\).
Pour un ensemble \(E\), on note \(\mathcal{S}_E\) l’ensemble des bijections de \(E\) dans \(E\). Muni de la composition \(\circ\), c’est un groupe, appelé groupe des permutations de \(E\). On note \(\mathcal{S}_n\) le groupe des permutations de \(\{1,\dots,n\}\) ; il possède \(n!\) éléments.
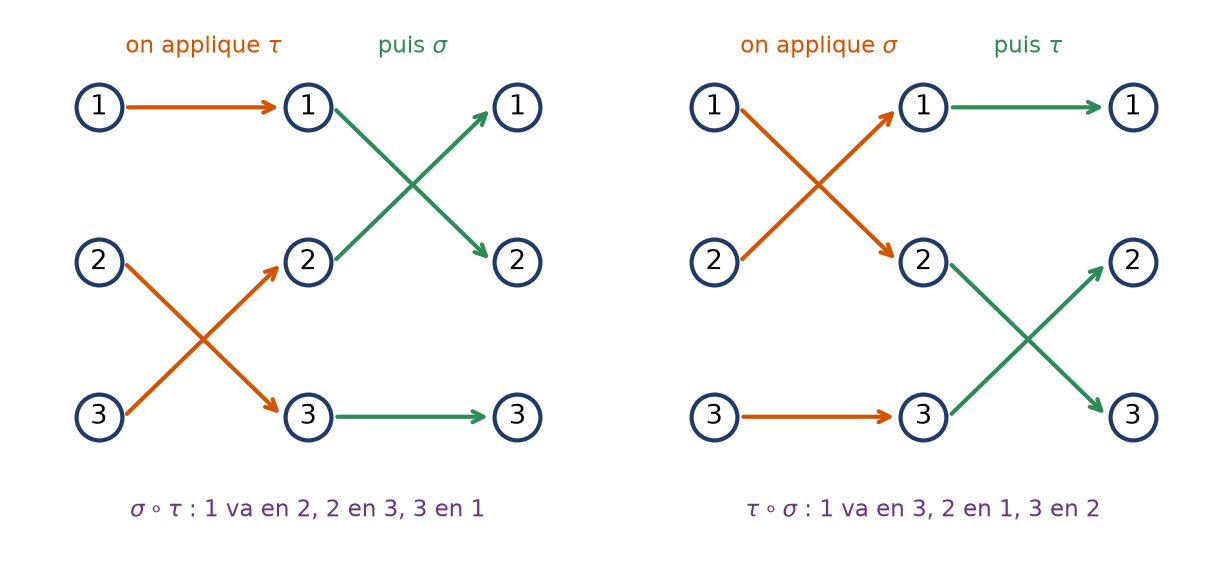
Le neutre est l’identité, et l’inverse d’une bijection est sa réciproque. Dès que \(n \geqslant 3\), le groupe \(\mathcal{S}_n\) n’est pas abélien. Prenons par exemple la transposition \(\sigma\) qui échange 1 et 2, et la transposition \(\tau\) qui échange 2 et 3. La figure montre que \(\sigma\circ\tau\) et \(\tau\circ\sigma\) n’envoient pas 1 au même endroit.
Remarque :
Dans \(\sigma\circ\tau\), on applique d’abord \(\tau\), puis \(\sigma\). On lit donc la composée de droite à gauche, comme pour les fonctions usuelles.
2.3 Sous-groupes : la check-list
Soit \((G,\cdot)\) un groupe. Une partie \(H\) de \(G\) est un sous-groupe si elle contient le neutre, si elle est stable par produit et si elle est stable par passage à l’inverse. Muni de la loi induite, \(H\) est alors lui-même un groupe.
Pour qu’une partie \(H\) de \(G\) soit un sous-groupe, il faut et il suffit que \(H\) soit non vide et que \(xy^{-1}\) reste dans \(H\) dès que \(x\) et \(y\) y sont.
Le sens direct est immédiat. Réciproquement, prenons \(a \in H\), ce qui est possible car \(H\) est non vide. Alors \(e=aa^{-1} \in H\). Ensuite, pour \(y \in H\), on obtient \(y^{-1}=ey^{-1} \in H\). Enfin, pour \(x,y \in H\), on a \(xy=x(y^{-1})^{-1} \in H\). L’associativité, quant à elle, est héritée de \(G\).
Pour montrer que \(H\) est un sous-groupe de \((G,\cdot)\) :
- vérifier que \(H \subset G\) : c’est souvent oublié ;
- montrer que \(H\) est non vide, en général en vérifiant \(e \in H\) ;
- prendre \(x\) et \(y\) quelconques dans \(H\) et prouver \(xy^{-1} \in H\) ;
- en notation additive, la condition devient \(x-y \in H\).
Soit \(H=\{2^k3^\ell : k,\ell \in \mathbb{Z}\}\). Montrons que c’est un sous-groupe de \((\mathbb{Q}_+^*,\times)\). D’abord, \(H \subset \mathbb{Q}_+^*\) et \(1=2^03^0 \in H\). Ensuite, pour \(x=2^k3^\ell\) et \(y=2^m3^n\) dans \(H\) :
\[xy^{-1}=2^{k-m}\,3^{\ell-n},\quad\text{avec } k-m \in \mathbb{Z} \text{ et } \ell-n \in \mathbb{Z}.\]
Donc \(xy^{-1} \in H\), et \(H\) est un sous-groupe. On remarque qu’il ne contient pas 5, ni \(\frac{1}{5}\).
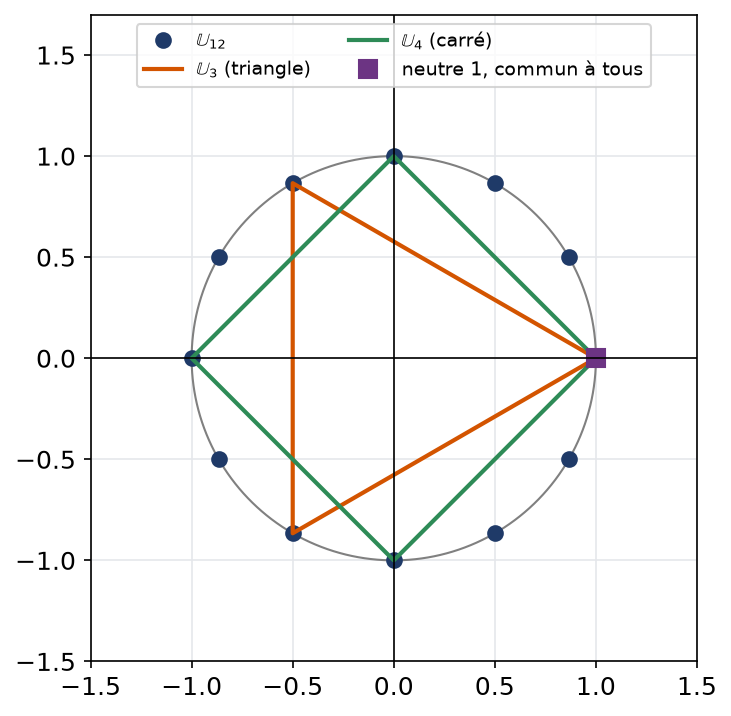
Les racines \(n\)-ièmes de l’unité fournissent d’autres exemples. En effet, \(\mathbb{U}_n\) est un sous-groupe de \(\mathbb{U}\), lui-même sous-groupe de \(\mathbb{C}^*\). De plus, si \(d\) divise \(n\), alors \(\mathbb{U}_d\) est un sous-groupe de \(\mathbb{U}_n\). La figure montre \(\mathbb{U}_3\) et \(\mathbb{U}_4\) à l’intérieur de \(\mathbb{U}_{12}\).
Réunir deux sous-groupes ne fournit presque jamais un sous-groupe. Ainsi, \(2\mathbb{Z} \cup 3\mathbb{Z}\) contient 2 et 3, mais pas leur somme 5. En revanche, une intersection de sous-groupes est toujours un sous-groupe.
3. Morphismes de groupes
3.1 Définition, noyau et image
On se donne deux groupes \((G,\cdot)\) et \((G^{\prime},\ast)\). On dit que \(f : G \to G^{\prime}\) est un morphisme de groupes lorsque \(f(xy)=f(x) \ast f(y)\), quels que soient \(x\) et \(y\) dans \(G\). Son noyau est \(\mathrm{Ker}\,f=\{x \in G : f(x)=e^{\prime}\}\). Son image est \(\mathrm{Im}\,f=f(G)\).
- \(f(e)=e^{\prime}\) et \(f(x^{-1})=f(x)^{-1}\) pour tout \(x \in G\).
- Si \(H\) est un sous-groupe de \(G\), alors \(f(H)\) en est un de \(G^{\prime}\). Dans l’autre sens, si \(H^{\prime}\) est un sous-groupe de \(G^{\prime}\), alors \(f^{-1}(H^{\prime})\) en est un de \(G\).
- Avec \(H=G\) et \(H^{\prime}=\{e^{\prime}\}\), on voit que l’image et le noyau sont des sous-groupes, respectivement de \(G^{\prime}\) et de \(G\).
Un morphisme \(f\) est injectif si et seulement si \(\mathrm{Ker}\,f=\{e\}\).
Si \(f\) est injectif, seul \(e\) a pour image \(e^{\prime}\), car \(f(e)=e^{\prime}\). Réciproquement, supposons \(\mathrm{Ker}\,f=\{e\}\) et \(f(x)=f(y)\). Alors \(f(xy^{-1})=f(x) \ast f(y)^{-1}=e^{\prime}\). Donc \(xy^{-1} \in \mathrm{Ker}\,f\), d’où \(xy^{-1}=e\), puis \(x=y\).
- Vérifier la relation de morphisme en écrivant les deux lois explicitement.
- Pour le noyau, résoudre l’équation \(f(x)=e^{\prime}\), avec le neutre d’arrivée.
- Pour l’image, partir d’un élément \(y\) de \(G^{\prime}\) et chercher un antécédent.
- Conclure : noyau trivial donne l’injectivité, image égale à \(G^{\prime}\) donne la surjectivité.
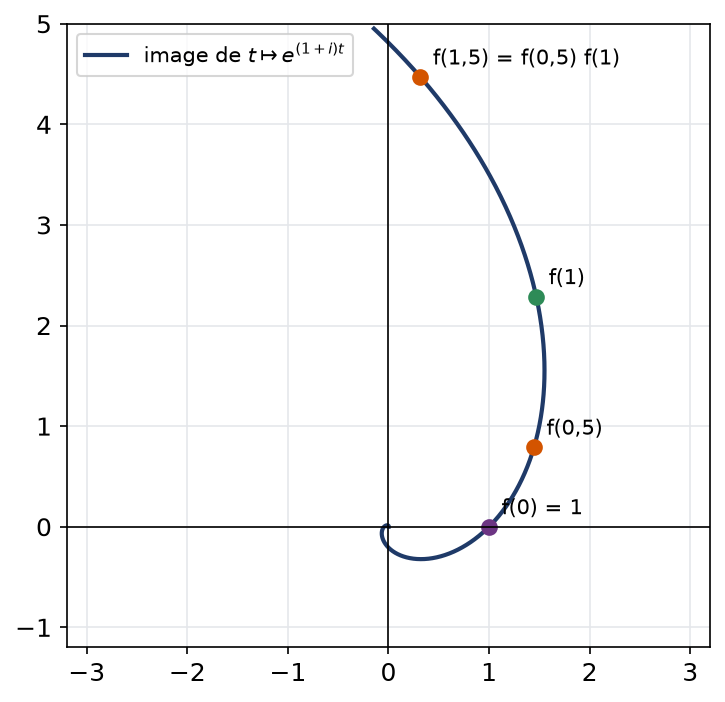
Soit \(f : (\mathbb{R},+) \to (\mathbb{C}^*,\times)\) définie par \(f(t)=e^{(1+i)t}\). D’abord, \(f(s+t)=f(s)f(t)\), donc \(f\) est un morphisme. Ensuite, \(f(t)=1\) impose \(|f(t)|=e^t=1\), donc \(t=0\). Ainsi \(\mathrm{Ker}\,f=\{0\}\), et \(f\) est injectif. Enfin, l’image est une spirale : c’est un sous-groupe de \(\mathbb{C}^*\), mais pas \(\mathbb{C}^*\) entier.
Piège à éviter :
Le noyau se calcule avec le neutre du groupe d’arrivée. Pour \(\theta \mapsto e^{i\theta}\), de \((\mathbb{R},+)\) vers \((\mathbb{U},\times)\), on résout \(e^{i\theta}=1\), et non \(e^{i\theta}=0\). On trouve \(\mathrm{Ker}=2\pi\mathbb{Z}\).
3.2 Isomorphismes et transport de structure
Un isomorphisme de groupes est un morphisme bijectif. Sa réciproque est alors automatiquement un morphisme. Quand un tel morphisme bijectif relie \(G\) à \(G^{\prime}\), on dit que ces groupes sont isomorphes.
Deux groupes isomorphes ont les mêmes propriétés algébriques : même cardinal, même commutativité, même nombre d’éléments vérifiant \(x^2=e\). Par conséquent, une telle propriété sert à prouver que deux groupes ne sont pas isomorphes.
Pour prouver qu’une loi étrange fait de \(E\) un groupe, on cherche une bijection \(\varphi\) vers un groupe connu \((G,\cdot)\) telle que \(\varphi(x \star y)=\varphi(x)\varphi(y)\). La structure est alors « transportée ». Dans l’exemple de la partie 1, \(\varphi(x)=x-1\) envoie \((]1,+\infty[,\star)\) sur \((\mathbb{R}_+^*,\times)\). Donc \(\star\) est une loi de groupe.
3.3 Morphismes de référence
Quelques morphismes reviennent dans presque toutes les colles. Il vaut mieux connaître leur noyau et leur image par cœur.
- \(\exp : (\mathbb{R},+) \to (\mathbb{R}_+^*,\times)\) est un isomorphisme, de réciproque \(\ln\).
- \(\theta \mapsto e^{i\theta}\), de \((\mathbb{R},+)\) vers \((\mathbb{U},\times)\), est surjectif, de noyau \(2\pi\mathbb{Z}\).
- \(z \mapsto |z|\), de \((\mathbb{C}^*,\times)\) vers \((\mathbb{R}_+^*,\times)\), est surjectif, de noyau \(\mathbb{U}\).
- \(z \mapsto z^n\), de \((\mathbb{C}^*,\times)\) dans lui-même, est surjectif, de noyau \(\mathbb{U}_n\).
- \(k \mapsto a^k\), de \((\mathbb{Z},+)\) vers un groupe \((G,\cdot)\), est un morphisme pour tout \(a \in G\).
Étudions \(\psi : (\mathbb{R}^*,\times) \to (\mathbb{R}^*,\times)\), \(x \mapsto x^4\). D’abord, \((xy)^4=x^4y^4\), donc \(\psi\) est un morphisme. Ensuite, \(x^4=1\) équivaut à \(x=\pm 1\) dans \(\mathbb{R}\). Ainsi \(\mathrm{Ker}\,\psi=\{-1,1\}\), et \(\psi\) n’est pas injectif. Enfin, une puissance quatrième est strictement positive, et tout \(y>0\) vaut \(\big(y^{1/4}\big)^4\). Par conséquent, \(\mathrm{Im}\,\psi=\mathbb{R}_+^*\). On remarque le contraste avec \(\mathbb{C}^*\) : là, le noyau a quatre éléments et l’image est tout \(\mathbb{C}^*\).
4. Anneaux : calculer avec deux lois
4.1 Définition et règles de calcul
Un anneau est un triplet \((A,+,\times)\) tel que \((A,+)\) est un groupe abélien de neutre \(0_A\), la loi \(\times\) est associative et possède un neutre \(1_A\), et \(\times\) est distributive à gauche et à droite sur \(+\). L’anneau est commutatif si \(\times\) l’est.
Les ensembles \(\mathbb{Z}\), \(\mathbb{Q}\), \(\mathbb{R}\), \(\mathbb{C}\) sont des anneaux commutatifs. De même, \(\mathcal{F}(X,\mathbb{R})\), muni des opérations point par point, est un anneau commutatif. En revanche, l’ensemble des matrices carrées de taille 2 forme un anneau non commutatif.
Dans un anneau \(A\), pour tous \(a,b \in A\) et tout \(n \in \mathbb{N}\) :
- \(0_A \times a=a \times 0_A=0_A\) et \((-a)b=a(-b)=-(ab)\) ;
- si \(ab=ba\), alors \((a+b)^n=\displaystyle\sum_{k=0}^{n}\binom{n}{k}a^kb^{n-k}\) ;
- si \(ab=ba\), alors \(a^n-b^n=(a-b)\displaystyle\sum_{k=0}^{n-1}a^kb^{n-1-k}\).
Piège à éviter :
Sans l’hypothèse \(ab=ba\), on doit développer à la main. Par exemple, \((a+b)^2=a^2+ab+ba+b^2\), qui diffère de \(a^2+2ab+b^2\) dès que \(ab \neq ba\). De même, \((ab)^2=abab\) et non \(a^2b^2\).
Calculons dans l’anneau des matrices carrées de taille 2, avec la règle « ligne par colonne ». Posons :
\[a=\begin{pmatrix}1 & 2\\ 0 & 1\end{pmatrix},\qquad b=\begin{pmatrix}0 & 0\\ 3 & 0\end{pmatrix},\qquad ab=\begin{pmatrix}6 & 0\\ 3 & 0\end{pmatrix},\qquad ba=\begin{pmatrix}0 & 0\\ 3 & 6\end{pmatrix}.\]
Ainsi \(ab \neq ba\). Par conséquent, \((a+b)^2-(a^2+2ab+b^2)=ba-ab\), qui n’est pas nulle.
Pour calculer sans erreur dans un anneau non commutatif :
- développer en conservant l’ordre des facteurs, terme par terme ;
- repérer les couples qui commutent, par exemple \(a\) et ses puissances, ou \(a\) et \(1\) ;
- n’utiliser le binôme ou la factorisation de \(a^n-b^n\) qu’entre éléments qui commutent ;
- pour prouver qu’un élément \(u\) est inversible, vérifier \(uv=1\) et \(vu=1\).
Le dernier point compte vraiment. En effet, dans certains anneaux, un élément peut avoir un inverse à droite sans avoir d’inverse à gauche. En dimension finie, ce phénomène disparaît pour les matrices, mais on ne le saura qu’au second semestre.
Soit \(u\) un élément d’un anneau tel que \(u^3=0\). Montrons que \(1+u\) est inversible. Comme \(1\) et \(u\) commutent, on peut factoriser : \((1+u)(1-u+u^2)=1+u^3=1\). De même, \((1-u+u^2)(1+u)=1\). Ainsi, \(1+u\) est inversible, d’inverse \(1-u+u^2\). Par exemple, la matrice de taille 2 dont la seule entrée non nulle est un 5 en haut à droite a un carré nul.
4.2 Groupe des inversibles
L’ensemble \(A^\times\) des éléments inversibles pour \(\times\) d’un anneau \(A\) est un groupe pour la multiplication. On l’appelle groupe des inversibles de \(A\).
En effet, \(1_A\) est inversible, et si \(a\) et \(b\) le sont, alors \(ab\) l’est aussi, d’inverse \(b^{-1}a^{-1}\). Par exemple, \(\mathbb{Z}^\times=\{-1,1\}\), tandis que \(\mathbb{Q}^\times=\mathbb{Q}^*\).
Cherchons les inversibles de \(\mathbb{Z}[i]=\{a+ib : a,b \in \mathbb{Z}\}\). Pour \(z\) dans cet anneau, posons \(N(z)=|z|^2=a^2+b^2 \in \mathbb{N}\). On a \(N(zw)=N(z)N(w)\). Si \(zw=1\), alors \(N(z)N(w)=1\), donc \(N(z)=1\). Les solutions de \(a^2+b^2=1\) sont \((\pm 1,0)\) et \((0,\pm 1)\). Réciproquement, ces quatre éléments sont inversibles. Ainsi \(\mathbb{Z}[i]^\times=\{1,-1,i,-i\}\).
4.3 Intégrité, sous-anneaux, morphismes d’anneaux
On dit que \(A\) est intègre lorsque trois conditions sont réunies : \(A\) est commutatif, \(0_A \neq 1_A\), et un produit \(ab\) n’est nul que si l’un des deux facteurs l’est. Un élément \(a \neq 0\) tel qu’il existe \(b \neq 0\) avec \(ab=0\) est un diviseur de zéro.
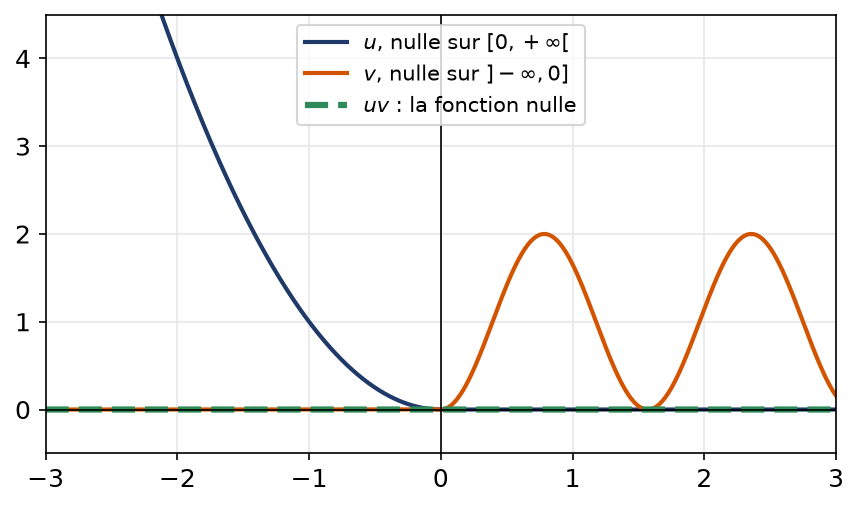
L’anneau \(\mathcal{F}(\mathbb{R},\mathbb{R})\) n’est pas intègre. Prenons \(u\) nulle sur \([0,+\infty[\) et \(v\) nulle sur \(]-\infty,0]\), toutes deux non nulles. Alors \(uv\) est la fonction nulle, comme le montre la figure.
Une partie \(B\) de l’anneau \(A\) mérite le nom de sous-anneau lorsqu’elle contient \(1_A\) et qu’elle reste stable par différence et par produit. Une application \(f : A \to A^{\prime}\) entre anneaux est un morphisme d’anneaux si elle respecte la somme et le produit, et si \(f(1_A)=1_{A^{\prime}}\).
Par exemple, \(\mathbb{Z}[\sqrt{3}]=\{a+b\sqrt{3} : a,b \in \mathbb{Z}\}\) est un sous-anneau de \(\mathbb{R}\). En effet, il contient 1, et le produit \((a+b\sqrt{3})(c+d\sqrt{3})=(ac+3bd)+(ad+bc)\sqrt{3}\) reste dans la partie. Par ailleurs, la conjugaison \(z \mapsto \bar{z}\) est un morphisme d’anneaux de \(\mathbb{C}\) dans \(\mathbb{C}\).
Piège à éviter :
La condition \(f(1)=1\) ne découle pas des deux autres. Ainsi, l’application nulle respecte somme et produit, mais ce n’est pas un morphisme d’anneaux. De même, \(2\mathbb{Z}\) est stable par différence et produit, mais ce n’est pas un sous-anneau de \(\mathbb{Z}\), car \(1 \notin 2\mathbb{Z}\).
5. Corps
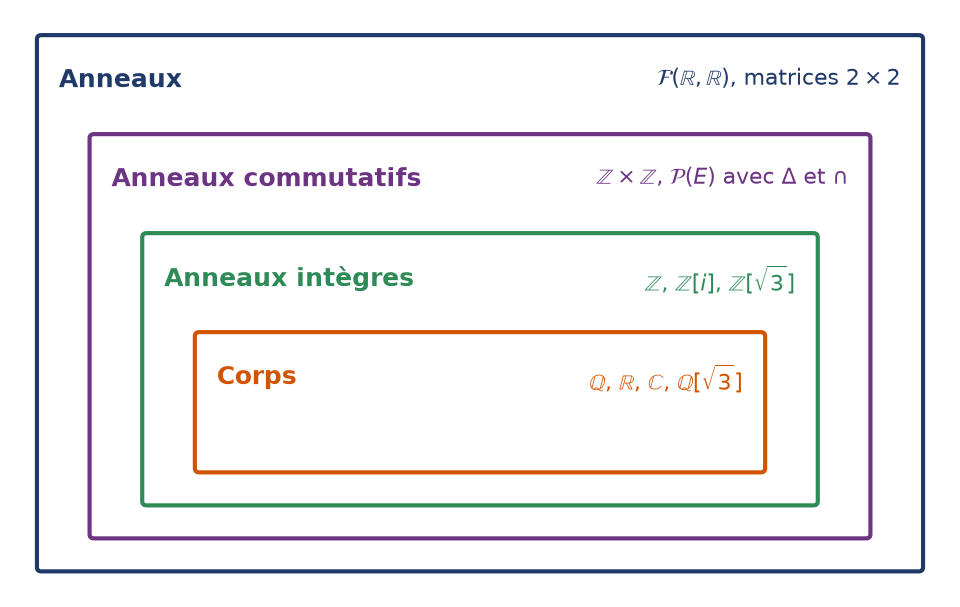
On appelle corps tout anneau commutatif \(K\) vérifiant \(1_K \neq 0_K\), et dont chaque élément autre que \(0_K\) admet un inverse pour \(\times\). Cela s’écrit \(K^\times=K \setminus \{0\}\).
Un corps n’a aucun diviseur de zéro : c’est donc un anneau intègre. En effet, si \(ab=0\) et \(a \neq 0\), on multiplie par \(a^{-1}\) et on obtient \(b=0\).
La réciproque est fausse : \(\mathbb{Z}\) est intègre, mais ce n’est pas un corps. La figure suivante résume l’emboîtement des structures rencontrées.
Pour vérifier qu’une partie \(K\) d’un corps connu \(L\) est un corps :
- montrer que \(K\) est un sous-anneau de \(L\) : il contient 1 et il est stable par différence et produit ;
- prendre \(x \in K\) non nul et exhiber son inverse dans \(L\) ;
- prouver que cet inverse appartient à \(K\) ; la commutativité est héritée de \(L\).
Soit \(K=\{a+b\sqrt{7} : a,b \in \mathbb{Q}\}\). Comme pour \(\mathbb{Z}[\sqrt{3}]\), c’est un sous-anneau de \(\mathbb{R}\). Soit \(x=a+b\sqrt{7}\) non nul. Si \(a^2-7b^2\) était nul avec \(b \neq 0\), on aurait \(\sqrt{7}=|a/b| \in \mathbb{Q}\), ce qui est faux. Si \(b=0\), alors \(a \neq 0\). Dans tous les cas, \(a^2-7b^2 \neq 0\), et :
\[\frac{1}{a+b\sqrt{7}}=\frac{a}{a^2-7b^2}-\frac{b}{a^2-7b^2}\sqrt{7} \in K.\]
Par conséquent, \(K\) est un corps.
Les erreurs fréquentes
- Oublier de montrer qu’une partie est non vide avant d’appliquer la caractérisation des sous-groupes.
- Calculer un noyau avec le neutre du groupe de départ au lieu de celui d’arrivée.
- Écrire \((xy)^{-1}=x^{-1}y^{-1}\) ou utiliser le binôme sans vérifier que les éléments commutent.
- Croire qu’une réunion de sous-groupes est un sous-groupe.
- Oublier la condition \(f(1)=1\) pour un morphisme d’anneaux, ou \(1 \in B\) pour un sous-anneau.
- Confondre anneau intègre et corps : \(\mathbb{Z}\) est intègre, mais 2 n’y est pas inversible.
Fiche mémo
- Neutre unique ; inverse unique si la loi est associative.
- Groupe : loi associative, neutre, tout élément inversible ; \((xy)^{-1}=y^{-1}x^{-1}\).
- Sous-groupe : \(H \subset G\), \(H \neq \varnothing\), \(xy^{-1} \in H\) pour tous \(x,y \in H\).
- \(\mathcal{S}_n\) est un groupe à \(n!\) éléments, non abélien pour \(n \geqslant 3\).
- Morphisme : \(f(xy)=f(x)f(y)\) ; il donne \(f(e)=e^{\prime}\) et \(f(x^{-1})=f(x)^{-1}\).
- Noyau et image sont des sous-groupes ; \(f\) injectif équivaut à \(\mathrm{Ker}\,f=\{e\}\).
- Anneau : \((A,+)\) groupe abélien, \(\times\) associative avec neutre 1, distributivité.
- Binôme et factorisation de \(a^n-b^n\) seulement si \(ab=ba\).
- Inversibles d’un anneau : groupe \(A^\times\) ; intègre : pas de diviseur de zéro.
- Corps : anneau commutatif avec \(1 \neq 0\) et \(K^\times=K\setminus\{0\}\) ; il n’a aucun diviseur de zéro.
Questions fréquentes
Faut-il vérifier l'associativité pour montrer qu'une partie est un sous-groupe ?
Non, c’est tout l’intérêt de la caractérisation. L’associativité est héritée du groupe ambiant. Il suffit de vérifier que la partie est non vide et que x y^{-1} lui appartient pour tous x et y de la partie.
Quelle différence entre un anneau intègre et un corps ?
Dans un corps, tout élément non nul est inversible. Dans un anneau intègre, on demande seulement qu’un produit nul ait un facteur nul. Tout corps est intègre, mais Z est intègre sans être un corps, puisque 2 n’y a pas d’inverse.
Comment prouver qu'un morphisme de groupes est injectif ?
On calcule son noyau. Le morphisme est injectif si et seulement si son noyau est réduit au neutre. C’est beaucoup plus rapide que de partir de f(x) = f(y).
Peut-on utiliser le binôme de Newton dans un anneau quelconque ?
Seulement si les deux éléments commutent. Dans un anneau non commutatif, (a + b)² vaut a² + ab + ba + b², et ab peut différer de ba. Vérifiez donc toujours l’hypothèse ab = ba avant d’écrire la formule.
Pour aller plus loin
- S’exercer : exercices corrigés de maths sup (MPSI) sur lois internes, groupes et anneaux
- Bases utiles : Ensembles, injections, surjections et relations, Complexes : module, argument et racines n-ièmes
- Chapitre d’avant : PGCD, Bézout, Gauss et nombres premiers dans Z
- Chapitre d’après : Produit matriciel, matrices inversibles et pivot
- Vérifier ses acquis : QCM de maths sup (MPSI) sur lois internes, groupes et anneaux
- Contrôle corrigé en temps limité : Sous-groupes, anneaux et matrices : contrôle de maths en MPSI
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «lois internes, groupes et anneaux en maths sup (MPSI) : cours et méthodes» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Variables aléatoires finies en maths sup (MPSI)
- Sommes, produits et binôme en maths sup (MPSI)
- Continuité et valeurs intermédiaires en maths sup (MPSI)
- Étude de fonctions et réciproques en maths sup (MPSI)
- Intégrale et sommes de Riemann en maths sup (MPSI)
- Dérivées partielles et gradient en maths sup (MPSI)
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir