Pivot de Gauss et matrices en L1 de maths : exercices corrigés
Ces dix-neuf exercices pivot L1 entraînent tous les gestes du chapitre. Les premiers font travailler le pivot de Gauss sur des systèmes à solution unique, la lecture géométrique et l’écriture matricielle. Viennent ensuite les produits de matrices, les puissances et un premier calcul d’inverse.
La deuxième série demande davantage d’autonomie : discussion selon un paramètre, systèmes homogènes, échange de lignes, inverse d’une matrice d’ordre trois et calcul de rang. Enfin, les exercices d’approfondissement étudient une famille de matrices inversibles, les matrices de rang un et un problème de flux dans un réseau de conduites.
Nous vous conseillons de chercher chaque exercice sans aide, en notant toutes les opérations sur les lignes. Comparez ensuite avec le corrigé détaillé.
Pour démarrer
Exercice 1 – Un système de trois équations à solution unique
Échelonner puis résoudre le système ci-dessous. Chaque transformation des lignes sera écrite à côté du calcul.
\[\begin{cases} x+y+z=5 \\ 2x-y+z=0 \\ x+3y-2z=-3 \end{cases}\]
Exercice 2 – Trois couples de droites du plan
Pour chacun des systèmes ci-dessous, déterminer l’ensemble des solutions. Interpréter ensuite le résultat en termes de position relative de deux droites.
- \(\begin{cases} 3x-2y=1 \\ x+4y=19 \end{cases}\)
- \(\begin{cases} 6x-4y=2 \\ -3x+2y=5 \end{cases}\)
- \(\begin{cases} 6x-4y=2 \\ -9x+6y=-3 \end{cases}\)
Exercice 3 – Écriture matricielle d’un système
- Écrire le système suivant sous la forme \(AX=B\), en précisant \(A\), \(X\) et \(B\).
\[\begin{cases} 2x-y+4z=1 \\ x+3z=-2 \\ -x+5y-z=0 \end{cases}\] - Inversement, écrire le système correspondant à l’égalité ci-dessous, puis le résoudre.
\[\begin{pmatrix} 1 & -2 \\ 3 & 0 \\ 0 & 1 \end{pmatrix}\begin{pmatrix} x \\ y \end{pmatrix}=\begin{pmatrix} 4 \\ 6 \\ -1 \end{pmatrix}\]
Exercice 4 – Produits de matrices de formats variés
On considère les matrices suivantes.
\[A=\begin{pmatrix} 1 & 0 & -2 \\ 3 & 1 & 1 \end{pmatrix},\qquad B=\begin{pmatrix} 2 & 1 \\ -1 & 0 \\ 1 & 4 \end{pmatrix},\qquad C=\begin{pmatrix} 1 & -1 \\ 2 & 0 \end{pmatrix}.\]
- Parmi les produits \(AB\), \(BA\), \(AC\) et \(CA\), dire lesquels existent, et préciser leur format.
- Calculer les produits qui existent.
- Calculer \(A+{}^tB\), puis vérifier sur cet exemple que \({}^t(AB)={}^tB\,{}^tA\).
Exercice 5 – Un système déjà échelonné
On considère le système d’inconnues \(x\), \(y\), \(z\), \(t\) suivant.
\[\begin{cases} x-2y+z-t=3 \\ z+2t=1 \end{cases}\]
- Justifier que ce système est échelonné. Donner son rang et ses inconnues principales.
- Paramétrer l’ensemble des solutions.
- Donner la solution pour laquelle \(y=1\) et \(t=-1\).
Exercice 6 – Puissances de matrices diagonale et triangulaire
On pose \(D=\mathrm{diag}(2,-1,3)\) et \(T=\begin{pmatrix} 1 & 3 \\ 0 & 1 \end{pmatrix}\).
- Calculer \(D^5\).
- Calculer \(T^2\) et \(T^3\), puis conjecturer l’expression de \(T^n\) pour \(n\geq 1\).
- Démontrer cette conjecture par récurrence.
Exercice 7 – Inverse d’une matrice 2×2 par le pivot
On pose \(M=\begin{pmatrix} 3 & 5 \\ 1 & 2 \end{pmatrix}\).
- Montrer que \(M\) est inversible et calculer \(M^{-1}\) par la méthode du pivot.
- En déduire la solution du système \(3x+5y=1\), \(x+2y=4\).
Pour s’entraîner
Exercice 8 – Discussion d’un système selon un paramètre
Soit \(m\) un réel. Résoudre, en discutant selon les valeurs de \(m\), le système suivant.
\[\begin{cases} x+y-z=1 \\ 2x+3y+mz=3 \\ x+my+3z=2 \end{cases}\]
Exercice 9 – Une parabole passant par trois points
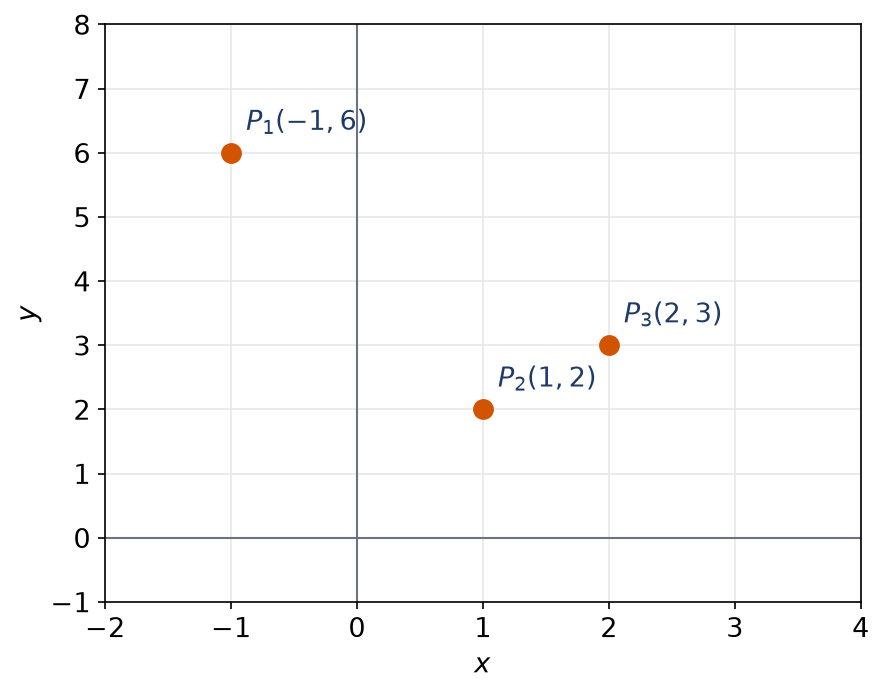
La figure montre les points \(P_1(-1,6)\), \(P_2(1,2)\) et \(P_3(2,3)\) du plan.
- Traduire par un système linéaire d’inconnues \(a\), \(b\), \(c\) le fait que la courbe d’équation \(y=ax^2+bx+c\) passe par ces trois points.
- Résoudre ce système et donner l’équation de la parabole.
- Le point \(P_4(3,6)\) est-il sur cette parabole ? Combien de paraboles d’axe vertical passent par \(P_1\), \(P_2\), \(P_3\) et \(P_4\) ?
Exercice 10 – Système homogène et pivot qui saute une colonne
Résoudre le système homogène d’inconnues \(x\), \(y\), \(z\), \(t\) ci-dessous. Préciser le rang de sa matrice, les inconnues principales et les inconnues secondaires.
\[\begin{cases} x+2y-z+3t=0 \\ 2x+4y+z+3t=0 \\ 3x+6y+6t=0 \end{cases}\]
Exercice 11 – Système de quatre équations avec échange de lignes
Résoudre le système suivant par le pivot de Gauss.
\[\begin{cases} y+2z-t=3 \\ x+y+z+t=2 \\ 2x+2y-z+3t=-2 \\ x-y+z+2t=4 \end{cases}\]
Exercice 12 – Inverse d’une matrice 3×3 et résolution
On pose \(N=\begin{pmatrix} 2 & 1 & 0 \\ 1 & 1 & 1 \\ 0 & 1 & 3 \end{pmatrix}\).
- Montrer par le pivot de Gauss que \(N\) est inversible et calculer \(N^{-1}\).
- Vérifier le résultat en calculant \(NN^{-1}\).
- En déduire l’unique solution du système \(NX=\begin{pmatrix} 1 \\ 0 \\ 2 \end{pmatrix}\).
Exercice 13 – Rang de matrices et paramètre
- Calculer le rang de \(C=\begin{pmatrix} 1 & 2 & 0 & 1 \\ 2 & 4 & 1 & 3 \\ 1 & 2 & 3 & 4 \end{pmatrix}\).
- Pour \(\lambda\) réel, on pose \(B_\lambda=\begin{pmatrix} 1 & -1 & 2 \\ 2 & \lambda-2 & 3 \\ -1 & 1 & \lambda \end{pmatrix}\). Déterminer le rang de \(B_\lambda\) selon \(\lambda\).
- Pour quelles valeurs de \(\lambda\) la matrice \(B_\lambda\) est-elle inversible ?
Exercice 14 – Matrices qui commutent avec une matrice donnée
On pose \(A=\begin{pmatrix} 2 & 1 \\ 0 & 3 \end{pmatrix}\). On cherche toutes les matrices \(M=\begin{pmatrix} a & b \\ c & d \end{pmatrix}\) telles que \(AM=MA\).
- Calculer \(AM\) et \(MA\).
- Traduire l’égalité \(AM=MA\) par un système linéaire d’inconnues \(a\), \(b\), \(c\), \(d\).
- Résoudre ce système et décrire toutes les matrices \(M\) qui commutent avec \(A\).
Exercice 15 – Matrice nilpotente et inverse de I – N
On pose \(N=\begin{pmatrix} 0 & 2 & -1 \\ 0 & 0 & 3 \\ 0 & 0 & 0 \end{pmatrix}\).
- Calculer \(N^2\) et \(N^3\).
- Développer \((I_3-N)(I_3+N+N^2)\).
- En déduire que \(I_3-N\) est inversible et donner son inverse explicitement.
Exercice 16 – Symétriques, antisymétriques et transposée
- Soit \(A\in\mathcal{M}_{n,p}(\mathbb{R})\). Montrer que \({}^tA\,A\) est une matrice carrée symétrique.
- Calculer \({}^tA\,A\) pour \(A=\begin{pmatrix} 1 & 2 \\ 0 & 1 \\ -1 & 1 \end{pmatrix}\).
- Montrer que les coefficients diagonaux d’une matrice antisymétrique sont nuls.
- Écrire \(M=\begin{pmatrix} 1 & 4 \\ -2 & 3 \end{pmatrix}\) comme somme d’une matrice symétrique et d’une matrice antisymétrique.
Pour approfondir
Exercice 17 – Inversibilité d’une matrice dépendant d’un réel
Pour \(a\) réel, on pose \(M_a=\begin{pmatrix} 1 & a & 0 \\ 0 & 1 & a \\ a & 0 & 1 \end{pmatrix}\).
- Échelonner \(M_a\) et montrer que \(M_a\) est inversible si et seulement si \(a\neq -1\).
- Pour \(a\neq -1\), calculer \(M_a^{-1}\) par la méthode du pivot. On exprimera le résultat à l’aide de \(1+a^3\).
- Expliciter \(M_2^{-1}\).
- Pour \(a=-1\), trouver une colonne \(X\) non nulle telle que \(M_{-1}X=0\).
Exercice 18 – Matrices de rang 1
On note \(e_1\) la colonne \(\begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}\). Une colonne est un élément de \(\mathcal{M}_{3,1}(\mathbb{R})\), une ligne un élément de \(\mathcal{M}_{1,3}(\mathbb{R})\).
- Soient \(C\) une colonne non nulle et \(R\) une ligne non nulle. Montrer que la matrice \(CR\) est de rang \(1\).
- Réciproquement, soit \(A\in\mathcal{M}_3(\mathbb{R})\) de rang \(1\). Justifier l’existence d’une matrice inversible \(P\) et d’une ligne non nulle \(R\) telles que \(PA=e_1R\). En déduire que \(A=CR\) pour une colonne \(C\) non nulle.
- On suppose \(A=CR\). Montrer que \(RC\) est un réel \(t\), égal à la somme des coefficients diagonaux de \(A\), et que \(A^2=tA\).
- Application : on pose \(A=\begin{pmatrix} 2 & -1 & 3 \\ -4 & 2 & -6 \\ 6 & -3 & 9 \end{pmatrix}\). Écrire \(A\) sous la forme \(CR\), puis calculer \(A^n\) pour tout entier \(n\geq 1\).
Exercice 19 – Problème – Flux dans un réseau de conduites
Un réseau de conduites relie quatre nœuds \(A\), \(B\), \(C\), \(D\), comme sur la figure. Un débit de \(40\) litres par seconde entre en \(A\). En \(B\), \(10\) litres par seconde sortent du réseau, et \(30\) en \(D\). On note \(x_1,\dots,x_5\) les débits, en litres par seconde, dans les cinq conduites orientées \(A\to B\), \(A\to C\), \(B\to C\), \(B\to D\) et \(C\to D\).
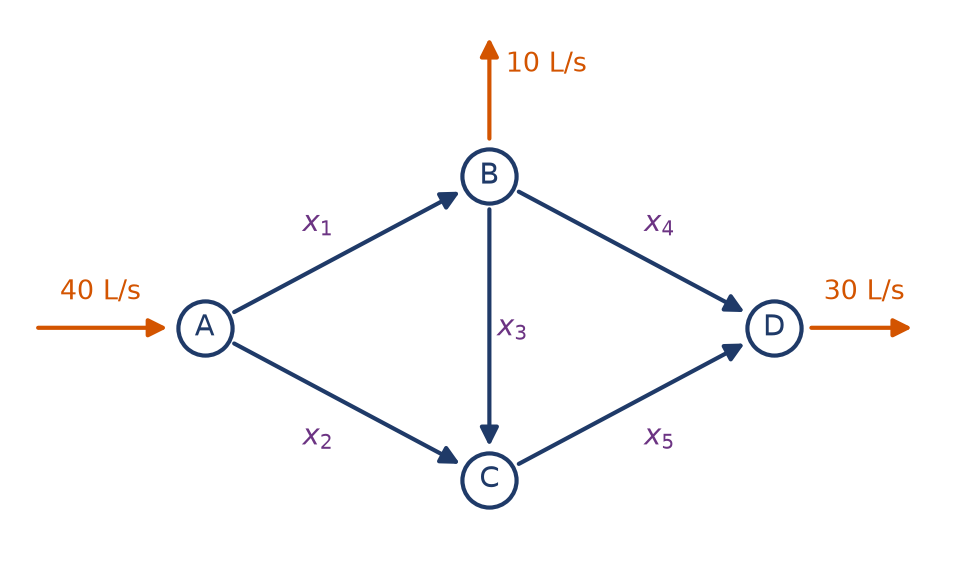
En chaque nœud, le débit entrant est égal au débit sortant.
- Écrire les quatre équations de conservation, puis le système sous la forme \(MX=Y\), avec \(M\in\mathcal{M}_{4,5}(\mathbb{R})\).
- Échelonner le système. Déterminer le rang de \(M\) et expliquer pourquoi une équation est redondante.
- Choisir \(x_3\) et \(x_5\) comme inconnues secondaires et paramétrer l’ensemble des solutions.
- Les débits sont positifs ou nuls. Montrer que les solutions physiquement possibles correspondent aux couples vérifiant \(0\leq x_3\leq x_5\leq 30\). Représenter cette région dans le plan.
- Quel est le plus grand débit possible dans la conduite \(B\to C\) ? Donner alors tous les débits.
- La conduite \(A\to C\) est fermée pour travaux. Décrire les débits possibles.

Pour aller plus loin
- Revoir la leçon : cours de L1 de maths sur pivot de Gauss et matrices
- Bases utiles : Connecteurs, quantificateurs et types de démonstration
- Chapitre d’avant : Polynômes : division, racines et d'Alembert-Gauss
- Chapitre d’après : Intégrale de Riemann et théorème fondamental
- Vérifier ses acquis : QCM de L1 de maths sur pivot de Gauss et matrices
- Contrôle corrigé en temps limité : Échelonnement et systèmes à paramètre : contrôle de maths en L1
- Un autre sujet noté sur 20 : Partiel d'algèbre du premier semestre : contrôle de maths en L1
- Le même thème en maths sup (MPSI) : Produit matriciel, matrices inversibles et pivot
- Tous les chapitres : le sommaire de la L1 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «pivot de Gauss et matrices en L1 de maths : exercices corrigés» au format PDF afin de pouvoir travailler en totale autonomie.