Corrigé des exercices : Projection orthogonale en L2 de maths
Ce corrigé projection L2 rédige les dix-huit exercices de la fiche comme une copie de partiel. Chaque solution commence par une idée clé, qui indique la méthode : réduction en somme de carrés, Gram-Schmidt, caractérisation du projeté ou équations normales. Les calculs intermédiaires sont tous écrits, et chaque projeté est suivi d’un contrôle d’orthogonalité.
Restez vigilant sur trois points qui coûtent souvent des points : le caractère défini d’une forme, l’usage d’une base réellement orthonormée et l’ordre des variables dans un produit hermitien. Lorsque vous bloquez, relisez seulement l’idée clé, puis reprenez l’exercice seul avant de lire la suite. Les trois figures permettent enfin de visualiser les ajustements et l’approximation obtenus.
Pour démarrer
Corrigé de l’exercice 1 – Trois formes sur R², un seul produit scalaire
Idée clé : lire la matrice symétrique associée, puis compléter le carré pour décider du signe de la forme quadratique.
- Le coefficient de \(x_1 y_2\) et celui de \(y_1 x_2\) se partagent les places hors diagonale. On obtient
\[S_1 = \begin{pmatrix} 1 & 2 \\ 2 & 5 \end{pmatrix}, \qquad S_2 = \begin{pmatrix} 1 & 2 \\ 2 & 3 \end{pmatrix}.\]
Ces deux matrices sont symétriques, donc \(\varphi_1\) et \(\varphi_2\) sont bilinéaires symétriques. - Notons \(u = (x, y)\). En complétant le carré, \(\varphi_1(u, u) = x^2 + 4xy + 5y^2 = (x + 2y)^2 + y^2\), qui ne peut pas être négatif. Pour l’annuler, il faut à la fois \(y = 0\) et \(x = -2y = 0\). Ainsi \(\varphi_1\) est définie positive : c’est un produit scalaire.
- Le même procédé donne \(\varphi_2(u, u) = (x + 2y)^2 – y^2\). Le carré négatif suggère d’annuler la parenthèse : avec \(u = (-2, 1)\), on obtient \(4 – 8 + 3 = -1\). Une valeur strictement négative interdit à \(\varphi_2\) d’être un produit scalaire.
- Prenons \(u = (1, 0)\) et \(v = (0, 1)\). On a \(\varphi_3(u, v) = 0 + 1 + 0 = 1\), alors que \(\varphi_3(v, u) = 0 + 0 + 0 = 0\). La forme \(\varphi_3\) n’est pas symétrique.
Corrigé de l’exercice 2 – Cauchy-Schwarz et maximum sous contrainte
Idée clé : reconnaître un produit scalaire, appliquer l’inégalité, puis utiliser le cas d’égalité pour savoir si la borne est atteinte.
- Posons \(a = (3, -2, 6)\). Alors \(\|a\| = \sqrt{9 + 4 + 36} = 7\), et l’expression vaut \(\langle a, u \rangle\) avec \(u = (x, y, z)\). Pour \(\|u\| = 1\), Cauchy-Schwarz donne \(\langle a, u \rangle \leqslant 7\). Le vecteur \(u_0 = \frac{1}{7}(3, -2, 6)\) est unitaire et donne \(\frac{49}{7} = 7\). Le maximum vaut \(7\), atteint au point \(\left( \frac{3}{7}, -\frac{2}{7}, \frac{6}{7} \right)\).
- Utilisons le produit \(\langle g, h \rangle = \int_0^1 g h\) sur \(\mathcal{C}([0, 1], \mathbb{R})\), avec \(g(t) = t\). Comme \(\|g\|^2 = \int_0^1 t^2 \, \mathrm{d}t = \frac{1}{3}\), Cauchy-Schwarz donne
\[\left( \int_0^1 t f(t) \, \mathrm{d}t \right)^2 = \langle g, f \rangle^2 \leqslant \frac{1}{3} \int_0^1 f(t)^2 \, \mathrm{d}t.\]
L’inégalité demandée est établie. - D’après le cas d’égalité de Cauchy-Schwarz, il faut et il suffit que \(f\) soit proportionnelle à \(g\), puisque \(g\) n’est pas nulle. Les fonctions qui réalisent l’égalité sont les \(t \mapsto \lambda t\), avec \(\lambda\) réel.
Corrigé de l’exercice 3 – Une base orthonormée à coefficients entiers
Idée clé : dans une base orthonormée, chaque coordonnée est un produit scalaire, et les calculs de norme se font sur les coordonnées.
- On calcule \(\langle e_1, e_2 \rangle = \frac{2 + 2 – 4}{9} = 0\), \(\langle e_1, e_3 \rangle = \frac{2 – 4 + 2}{9} = 0\) et \(\langle e_2, e_3 \rangle = \frac{4 – 2 – 2}{9} = 0\). De plus, chaque vecteur a pour norme au carré \(\frac{1 + 4 + 4}{9} = 1\). Une famille orthonormée est libre, et elle compte trois vecteurs. C’est une base orthonormée de \(\mathbb{R}^3\).
- Les trois produits avec \(x\) valent \(\langle e_1, x \rangle = \frac{3 + 6}{3} = 3\), \(\langle e_2, x \rangle = \frac{6 – 6}{3} = 0\) et \(\langle e_3, x \rangle = \frac{6 + 3}{3} = 3\). Avec \(y\), ils valent \(\frac{5}{3}\), \(\frac{1}{3}\) et \(\frac{1}{3}\). Ainsi \(x = 3 e_1 + 3 e_3\) et \(y = \frac{5}{3} e_1 + \frac{1}{3} e_2 + \frac{1}{3} e_3\).
- On obtient \(\|y\|^2 = \frac{25 + 1 + 1}{9} = 3\), ce qui correspond bien à \(1 + 1 + 1\). Ensuite, \(\langle x, y \rangle = 3 \cdot \frac{5}{3} + 0 + 3 \cdot \frac{1}{3} = 6\), et le calcul direct donne \(3 + 0 + 3 = 6\). Les deux méthodes concordent : \(\|y\|^2 = 3\) et \(\langle x, y \rangle = 6\).
Corrigé de l’exercice 4 – Gram-Schmidt dans R³
Idée clé : à chaque étape, retirer au nouveau vecteur ses composantes sur les vecteurs déjà obtenus, puis normaliser.
- Le déterminant de la matrice de colonnes \(u_1, u_2, u_3\) se développe selon la première colonne :
\[\begin{vmatrix} 1 & 1 & 3 \\ 0 & 1 & 1 \\ 1 & 1 & -1 \end{vmatrix} = 1 \cdot (-1 – 1) + 1 \cdot (1 – 3) = -4.\]
Ce déterminant ne s’annule pas, donc les trois vecteurs forment une base. - D’abord, \(e_1 = \frac{1}{\sqrt{2}}(1, 0, 1)\). Ensuite, \(\langle e_1, u_2 \rangle = \frac{2}{\sqrt{2}}\), donc \(w_2 = (1, 1, 1) – (1, 0, 1) = (0, 1, 0)\), déjà unitaire : \(e_2 = (0, 1, 0)\). Enfin, \(\langle e_1, u_3 \rangle = \frac{2}{\sqrt{2}}\) et \(\langle e_2, u_3 \rangle = 1\). Ainsi \(w_3 = (3, 1, -1) – (1, 0, 1) – (0, 1, 0) = (2, 0, -2)\), de norme \(2\sqrt{2}\). On obtient \(e_1 = \frac{1}{\sqrt{2}}(1, 0, 1)\), \(e_2 = (0, 1, 0)\) et \(e_3 = \frac{1}{\sqrt{2}}(1, 0, -1)\).
- Le coefficient \((i, j)\) de \(Q^{\top} Q\) vaut \(\langle e_i, e_j \rangle\). Par exemple, \(\langle e_1, e_3 \rangle = \frac{1 – 1}{2} = 0\) et \(\|e_3\|^2 = \frac{1 + 1}{2} = 1\). Les autres produits se vérifient de même. On a bien \(Q^{\top} Q = I_3\).
Corrigé de l’exercice 5 – Une droite de R⁴ et son orthogonal
Idée clé : l’orthogonal d’une droite est un hyperplan, et la projection sur la droite fournit à la fois les deux distances.
- Un vecteur est orthogonal à \(F\) si et seulement s’il est orthogonal à \(a\). Ainsi \(F^{\perp}\) est l’hyperplan d’équation \(x_1 + 2x_2 – x_4 = 0\), de dimension \(3\).
- On a \(\langle a, x \rangle = 1 + 2 + 0 – 1 = 2\) et \(\|a\|^2 = 6\). Donc \(p_F(x) = \frac{2}{6} \, a = \left( \frac{1}{3}, \frac{2}{3}, 0, -\frac{1}{3} \right)\).
- La projection sur \(F^{\perp}\) vaut \(x – p_F(x)\), donc \(d(x, F^{\perp}) = \|p_F(x)\| = \sqrt{6/9} = \frac{\sqrt{6}}{3}\). Ensuite, \(x – p_F(x) = \frac{1}{3}(2, 1, 3, 4)\), de norme au carré \(\frac{30}{9}\). Ainsi \(d(x, F) = \frac{\sqrt{30}}{3}\). Enfin, \(\frac{6}{9} + \frac{30}{9} = 4 = \|x\|^2\). Les distances valent \(\frac{\sqrt{6}}{3}\) et \(\frac{\sqrt{30}}{3}\), et Pythagore est vérifié.
Corrigé de l’exercice 6 – Premiers calculs hermitiens dans C³
Idée clé : conjuguer systématiquement les coordonnées du vecteur placé à gauche.
- On calcule \(\langle x, y \rangle = \overline{1} \cdot i + \overline{i} \cdot 1 + 0 = i – i = 0\). Ensuite, \(\|x\|^2 = 1 + 1 = 2\) et \(\|y\|^2 = 1 + 1 + 1 = 3\). Enfin, \(x + y = (1 + i, 1 + i, 1)\), donc \(\|x + y\|^2 = 2 + 2 + 1 = 5\). Les vecteurs sont orthogonaux, et l’on vérifie bien Pythagore : \(5 = 2 + 3\).
- D’une part, \(\langle y, z \rangle = \overline{i} \cdot 2 + 0 + \overline{1} \cdot (1 + i) = -2i + 1 + i = 1 – i\). D’autre part, \(\langle z, y \rangle = 2 \cdot i + 0 + \overline{(1 + i)} \cdot 1 = 2i + 1 – i = 1 + i\). Les deux résultats sont conjugués, comme l’exige la symétrie hermitienne.
- On a \(\langle x, z \rangle = \overline{1} \cdot 2 + \overline{i} \cdot 0 + 0 = 2\), donc \(p(z) = \frac{2}{2} \, x = (1, i, 0)\). Le reste vaut \(z – p(z) = (1, -i, 1 + i)\), et \(\langle x, z – p(z) \rangle = 1 + \overline{i} \cdot (-i) = 1 + i^2 = 0\). Sa norme au carré vaut \(1 + 1 + 2 = 4\). Le projeté est \((1, i, 0)\) et la distance vaut \(2\).
Pour s’entraîner
Corrigé de l’exercice 7 – Matrices symétriques et antisymétriques
Idée clé : la trace de \(A^{\top} A\) est la somme des carrés des coefficients, et la décomposition \(M = \frac{M + M^{\top}}{2} + \frac{M – M^{\top}}{2}\) fournit directement le projeté.
- Le coefficient diagonal \((j, j)\) de \(A^{\top} A\) vaut \(\sum_i a_{ij}^2\). Donc \(\langle A, A \rangle = \sum_{i,j} a_{ij}^2\), qui est positif et nul seulement pour \(A = 0\). La bilinéarité vient de la linéarité de la trace. Enfin, \(\mathrm{tr}(A^{\top} B) = \mathrm{tr}\big( (A^{\top} B)^{\top} \big) = \mathrm{tr}(B^{\top} A)\). On a donc un produit scalaire.
- Pour \(S\) symétrique et \(A\) antisymétrique, \(\langle S, A \rangle = \mathrm{tr}(SA)\). Or \(\mathrm{tr}(SA) = \mathrm{tr}\big( (SA)^{\top} \big) = \mathrm{tr}(A^{\top} S^{\top}) = -\mathrm{tr}(AS) = -\mathrm{tr}(SA)\). Donc \(\langle S, A \rangle = 0\).
- La question 2 donne \(\mathcal{A}_n \subset \mathcal{S}_n^{\perp}\). Par ailleurs, \(\dim \mathcal{S}_n^{\perp} = n^2 – \frac{n(n+1)}{2} = \frac{n(n-1)}{2} = \dim \mathcal{A}_n\). D’où l’égalité. Pour \(M\) quelconque, \(\frac{M + M^{\top}}{2}\) est symétrique et la différence \(\frac{M – M^{\top}}{2}\) est antisymétrique, donc orthogonale à \(\mathcal{S}_n\). Ainsi \(\mathcal{A}_n = \mathcal{S}_n^{\perp}\) et \(p_{\mathcal{S}_n}(M) = \frac{M + M^{\top}}{2}\).
- Ici, \(\frac{M – M^{\top}}{2} = \begin{pmatrix} 0 & 1 \\ -1 & 0 \end{pmatrix}\), dont la norme au carré vaut \(0 + 1 + 1 + 0 = 2\). La distance de \(M\) à \(\mathcal{S}_2\) vaut \(\sqrt{2}\).
Corrigé de l’exercice 8 – Meilleure approximation affine de la racine carrée
Idée clé : la famille \((1, t)\) n’est pas orthogonale, donc on écrit directement l’orthogonalité du reste aux deux générateurs.
- Le projeté \(a + bt\) est caractérisé par \(\langle f – a – bt, 1 \rangle = 0\) et \(\langle f – a – bt, t \rangle = 0\). Avec \(\int_0^1 \sqrt{t} \, \mathrm{d}t = \frac{2}{3}\) et \(\int_0^1 t^{3/2} \, \mathrm{d}t = \frac{2}{5}\), on obtient :
\[a + \frac{b}{2} = \frac{2}{3}, \qquad \frac{a}{2} + \frac{b}{3} = \frac{2}{5}.\]
Ce sont les deux équations cherchées. - La première donne \(a = \frac{2}{3} – \frac{b}{2}\). En reportant, \(\frac{1}{3} – \frac{b}{4} + \frac{b}{3} = \frac{2}{5}\), soit \(\frac{b}{12} = \frac{1}{15}\). Donc \(b = \frac{4}{5}\), puis \(a = \frac{2}{3} – \frac{2}{5} = \frac{4}{15}\). Le projeté est \(t \mapsto \frac{4}{15} + \frac{4}{5} t\).
- D’abord, \(\|f\|^2 = \int_0^1 t \, \mathrm{d}t = \frac{1}{2}\). Ensuite, comme \(f – p_F(f)\) est orthogonal à \(p_F(f)\), on a \(\|p_F(f)\|^2 = \langle p_F(f), f \rangle = \frac{4}{15} \cdot \frac{2}{3} + \frac{4}{5} \cdot \frac{2}{5} = \frac{8}{45} + \frac{8}{25} = \frac{112}{225}\). Par Pythagore, la distance au carré vaut \(\frac{1}{2} – \frac{112}{225} = \frac{225 – 224}{450}\). Le minimum vaut \(\frac{1}{450}\), et la distance \(\frac{\sqrt{2}}{30}\).
Cette distance est très petite, environ \(0{,}047\). Pourtant, l’écart ponctuel n’est pas uniformément petit : en \(t = 0\), la droite vaut \(\frac{4}{15} \approx 0{,}27\), alors que \(\sqrt{0} = 0\). La norme intégrale mesure un écart moyen, et elle tolère une erreur locale plus forte près de l’origine, là où la racine carrée a une tangente verticale.
Corrigé de l’exercice 9 – Un produit scalaire qui fait intervenir la dérivée
Idée clé : le terme \(P(0)Q(0)\) rattrape les constantes, que l’intégrale des dérivées ne voit pas.
- La symétrie et la bilinéarité sont claires, et \(\langle P, P \rangle = P(0)^2 + \int_0^1 P^{\prime}(t)^2 \, \mathrm{d}t \geqslant 0\). Supposons-la nulle. Les deux termes positifs s’annulent alors séparément. D’un côté \(P(0) = 0\). De l’autre, \((P^{\prime})^2\), continue et positive sur \([0, 1]\), y a une intégrale nulle : \(P^{\prime}\) s’annule sur tout ce segment. Un polynôme qui s’annule en tous les points d’un segment est le polynôme nul ; donc \(P\) est constant, égal à \(P(0) = 0\). C’est un produit scalaire.
- On a \(\|1\|^2 = 1\). Ensuite, \(\langle X, 1 \rangle = 0 + \int_0^1 1 \cdot 0 = 0\) et \(\|X\|^2 = 0 + 1 = 1\). Pour \(X^2\), \(\langle X^2, 1 \rangle = 0\) et \(\langle X^2, X \rangle = \int_0^1 2t \, \mathrm{d}t = 1\). Le vecteur orthogonalisé est donc \(X^2 – X\), et \(\|X^2 – X\|^2 = \int_0^1 (2t – 1)^2 \, \mathrm{d}t = \frac{1}{3}\). Une base orthonormée est \(\left( 1, X, \sqrt{3}(X^2 – X) \right)\).
- Avec la base orthonormée \((1, X)\) de \(\mathbb{R}_1[X]\), le projeté vaut \(\langle 1, X^2 \rangle \cdot 1 + \langle X, X^2 \rangle X = X\). La distance est \(\|X^2 – X\| = \frac{1}{\sqrt{3}}\). Le projeté de \(X^2\) est \(X\), à distance \(\frac{\sqrt{3}}{3}\).
- Pour le produit \(\int_0^1 PQ\), on trouve \(\langle X^2 – X, 1 \rangle = \frac{1}{3} – \frac{1}{2} = -\frac{1}{6} \neq 0\). Le reste \(X^2 – X\) n’est plus orthogonal à \(\mathbb{R}_1[X]\). Le projeté change avec le produit scalaire : la notion de « plus proche » dépend de la norme choisie.
Corrigé de l’exercice 10 – Matrice de la projection sur un plan de R³
Idée clé : projeter sur un plan revient à retirer la composante le long du vecteur normal.
- Le plan \(\Pi\) est l’orthogonal de \(n\), et \(\|n\|^2 = 1 + 1 + 4 = 6\). Le vecteur \(p(x) = x – \frac{\langle n, x \rangle}{6} n\) vérifie \(\langle n, p(x) \rangle = \langle n, x \rangle – \langle n, x \rangle = 0\), donc \(p(x) \in \Pi\). De plus, \(x – p(x)\) est colinéaire à \(n\), donc orthogonal à \(\Pi\). C’est bien le projeté orthogonal.
- Matriciellement, \(p(x) = \left( I_3 – \frac{1}{6} n n^{\top} \right) x\), donc
\[M = \frac{1}{6} \begin{pmatrix} 5 & -1 & 2 \\ -1 & 5 & 2 \\ 2 & 2 & 2 \end{pmatrix}.\]
Cette matrice est symétrique. De plus, \((n n^{\top})^2 = n (n^{\top} n) n^{\top} = 6 \, n n^{\top}\), donc \(M^2 = I_3 – \frac{2}{6} n n^{\top} + \frac{6}{36} n n^{\top} = M\). On a bien \(M^2 = M\) et \(M^{\top} = M\). - On a \(\langle n, w \rangle = 1 + 2 – 6 = -3\), donc \(p(w) = (1, 2, 3) + \frac{1}{2}(1, 1, -2) = \left( \frac{3}{2}, \frac{5}{2}, 2 \right)\). On vérifie que \(\frac{3}{2} + \frac{5}{2} – 4 = 0\). Enfin, \(d(w, \Pi) = \frac{|\langle n, w \rangle|}{\|n\|} = \frac{3}{\sqrt{6}}\). Le projeté vaut \(\left( \frac{3}{2}, \frac{5}{2}, 2 \right)\) et la distance \(\frac{\sqrt{6}}{2}\).
Corrigé de l’exercice 11 – Distance à un plan de R⁴ par la matrice de Gram
Idée clé : la base \((u, v)\) n’est pas orthogonale ; on impose l’orthogonalité du reste à \(u\) et à \(v\), ce qui fait apparaître la matrice de Gram.
- On trouve \(\langle u, u \rangle = 4\), \(\langle u, v \rangle = 6\), \(\langle v, v \rangle = 0 + 1 + 4 + 9 = 14\), \(\langle u, x \rangle = 1\) et \(\langle v, x \rangle = 0\). Ce sont les données du système.
- Les conditions \(\langle u, x – \alpha u – \beta v \rangle = 0\) et \(\langle v, x – \alpha u – \beta v \rangle = 0\) s’écrivent
\[\begin{pmatrix} 4 & 6 \\ 6 & 14 \end{pmatrix} \begin{pmatrix} \alpha \\ \beta \end{pmatrix} = \begin{pmatrix} 1 \\ 0 \end{pmatrix}.\]
Le déterminant vaut \(56 – 36 = 20\). On obtient \(\alpha = \frac{14}{20} = \frac{7}{10}\) et \(\beta = -\frac{6}{20} = -\frac{3}{10}\). - Ainsi \(p_F(x) = \frac{1}{10}(7, 4, 1, -2)\) et \(x – p_F(x) = \frac{1}{10}(3, -4, -1, 2)\). Le produit avec \(u\) donne \(3 – 4 – 1 + 2 = 0\), et avec \(v\) il donne \(0 – 4 – 2 + 6 = 0\). La norme au carré vaut \(\frac{9 + 16 + 1 + 4}{100} = \frac{3}{10}\). Donc \(d(x, F) = \sqrt{3/10}\).
Ce calcul cache en réalité un ajustement affine. En effet, \(u\) est la colonne de uns et \(v\) la colonne des abscisses \(0, 1, 2, 3\). Projeter \(x\) sur \(F\) revient donc à chercher la droite \(y = \alpha + \beta t\) la plus proche des mesures \((0, 1)\), \((1, 0)\), \((2, 0)\), \((3, 0)\). On trouve \(y = 0{,}7 – 0{,}3\,t\), et l’erreur quadratique vaut \(0{,}3\). Le système résolu à la question 2 n’est autre que celui des équations normales.
Corrigé de l’exercice 12 – Droite de régression pour quatre mesures
Idée clé : l’ajustement affine est une projection de \(B\) sur le plan engendré par la colonne de uns et la colonne des \(t_i\).
- On pose \(X = (a, b)\), \(B = (3, 2, 0, -1)\) et \(A\) la matrice de colonnes \((1, 1, 1, 1)\) et \((-1, 0, 1, 2)\). La somme à minimiser vaut \(\|B – AX\|^2\). Le problème est \(\min_X \|AX – B\|\).
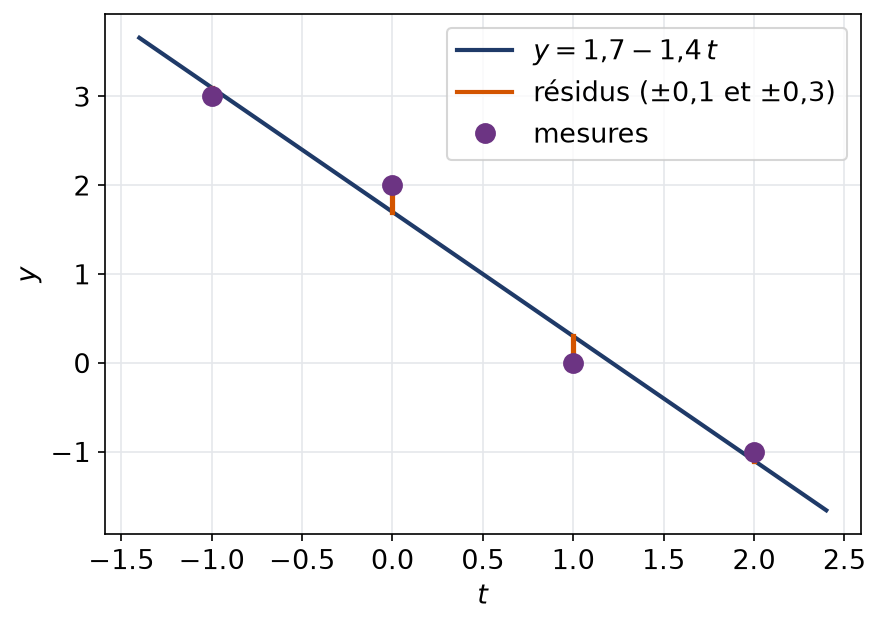
- On calcule \(A^{\top} A = \begin{pmatrix} 4 & 2 \\ 2 & 6 \end{pmatrix}\) et \(A^{\top} B = (4, -3 + 0 + 0 – 2) = (4, -5)\). Le système \(4a + 2b = 4\), \(2a + 6b = -5\) a pour déterminant \(20\). On trouve \(a = \frac{24 + 10}{20} = \frac{17}{10}\) et \(b = \frac{-20 – 8}{20} = -\frac{7}{5}\). La droite des moindres carrés est \(y = 1{,}7 – 1{,}4 \, t\).
- Les valeurs ajustées sont \(3{,}1\), \(1{,}7\), \(0{,}3\) et \(-1{,}1\). Les résidus valent donc \(-0{,}1\), \(0{,}3\), \(-0{,}3\) et \(0{,}1\). Leur somme est nulle. De plus, \(0{,}1 + 0 – 0{,}3 + 0{,}2 = 0\) : ils sont orthogonaux à la colonne des \(t_i\). L’erreur quadratique minimale vaut \(0{,}01 + 0{,}09 + 0{,}09 + 0{,}01 = 0{,}2\).
Sur le graphique, les segments orange matérialisent les écarts verticaux : aucun ne dépasse \(0{,}3\).
Corrigé de l’exercice 13 – Minimiser une somme de carrés sous contrainte affine
Idée clé : la contrainte s’écrit \(\langle n, u \rangle = 9\) avec \(n = (1, 2, 2)\), et l’on cherche le point du plan le plus proche de l’origine.
- Posons \(u = (a, b, c)\). Comme \(\|n\| = 3\), Cauchy-Schwarz donne \(9 = \langle n, u \rangle \leqslant 3 \|u\|\). Ainsi \(\|u\| \geqslant 3\). Sous la contrainte, \(a^2 + b^2 + c^2 \geqslant 9\).
- L’égalité \(\|u\| = 3\) impose l’égalité dans Cauchy-Schwarz, donc \(u = \lambda n\). La contrainte donne alors \(9\lambda = 9\), soit \(\lambda = 1\). Réciproquement, \(u = (1, 2, 2)\) vérifie la contrainte et \(\|u\|^2 = 9\). Le minimum \(9\) est atteint uniquement en \((1, 2, 2)\).
- La contrainte définit un plan affine \(\mathcal{P}\), et \(\sqrt{a^2 + b^2 + c^2}\) est la distance de l’origine à \(u\). Tout \(u \in \mathcal{P}\) s’écrit \(u = n + h\) avec \(\langle n, h \rangle = \langle n, u \rangle – \|n\|^2 = 0\). Par Pythagore, \(\|u\|^2 = \|n\|^2 + \|h\|^2 \geqslant 9\), avec égalité pour \(h = 0\). L’origine est à distance \(3 = \frac{9}{\|n\|}\) du plan, et son projeté sur ce plan est \((1, 2, 2)\).
Corrigé de l’exercice 14 – Polarisation dans un espace hermitien
Idée clé : chaque norme \(\|x + i^k y\|^2\) ne voit que la partie réelle d’un produit tourné ; en combinant quatre rotations, on récupère le produit complet.
- Par sesquilinéarité, \(\|x + \lambda y\|^2 = \|x\|^2 + \lambda \langle x, y \rangle + \overline{\lambda} \langle y, x \rangle + |\lambda|^2 \|y\|^2\). Comme \(\langle y, x \rangle = \overline{\langle x, y \rangle}\), les deux termes centraux sont conjugués. Donc \(\|x + \lambda y\|^2 = \|x\|^2 + |\lambda|^2 \|y\|^2 + 2 \, \mathrm{Re} \big( \lambda \langle x, y \rangle \big)\).
- Notons \(w = \langle x, y \rangle\) et \(s = \|x\|^2 + \|y\|^2\). Pour \(\lambda = i^k\), on a \(|\lambda| = 1\) et \(\|x + i^k y\|^2 = s + i^k w + i^{-k} \overline{w}\). Multiplions par \(i^{-k}\) et sommons pour \(k = 0, 1, 2, 3\). D’abord, \(\sum_k i^{-k} = 0\), donc le terme en \(s\) disparaît. Ensuite, le terme en \(w\) donne \(4w\). Enfin, \(\sum_k i^{-2k} = 1 – 1 + 1 – 1 = 0\). Il reste \(\sum_{k=0}^{3} i^{-k} \|x + i^k y\|^2 = 4 \langle x, y \rangle\), ce qui est l’identité annoncée.
- D’après la question 1, \(\|x + y\|^2 = s\) équivaut à \(\mathrm{Re}(w) = 0\). De même, \(\|x + iy\|^2 = s\) équivaut à \(\mathrm{Re}(iw) = -\mathrm{Im}(w) = 0\). Les deux conditions réunies donnent \(w = 0\), et la réciproque est immédiate. Ainsi \(x \perp y\) si et seulement si les deux égalités de Pythagore ont lieu.
Corrigé de l’exercice 15 – Noyau de la transposée et équations normales
Idée clé : la relation \(\langle AX, Y \rangle = \langle X, A^{\top} Y \rangle\) fait passer d’un espace à l’autre, et \(X^{\top} A^{\top} A X = \|AX\|^2\) relie les noyaux.
- Un vecteur \(Y\) est orthogonal à \(\mathrm{Im}\, A\) si et seulement si \(\langle AX, Y \rangle = 0\) pour tout \(X\). Or \(\langle AX, Y \rangle = X^{\top} A^{\top} Y = \langle X, A^{\top} Y \rangle\). Un vecteur de \(\mathbb{R}^p\) orthogonal à tous les \(X\) est nul (prendre \(X = A^{\top} Y\)), donc la condition équivaut à \(A^{\top} Y = 0\). Donc \((\mathrm{Im}\, A)^{\perp} = \mathrm{Ker}\, A^{\top}\).
- Si \(AX = 0\), alors \(A^{\top} A X = 0\). Réciproquement, si \(A^{\top} A X = 0\), alors \(\|AX\|^2 = X^{\top} A^{\top} A X = 0\), donc \(AX = 0\). Les deux noyaux sont égaux. Le théorème du rang, appliqué à ces deux applications définies sur \(\mathbb{R}^p\), donne alors l’égalité des rangs. On a \(\mathrm{Ker}(A^{\top} A) = \mathrm{Ker}\, A\) et \(\mathrm{rg}(A^{\top} A) = \mathrm{rg}\, A\).
- On a toujours \(\mathrm{Im}(A^{\top} A) \subset \mathrm{Im}\, A^{\top}\). Or \(\mathrm{rg}\, A^{\top} = \mathrm{rg}\, A = \mathrm{rg}(A^{\top} A)\). Une inclusion entre sous-espaces de même dimension finie est une égalité. En particulier, \(A^{\top} B\) appartient à \(\mathrm{Im}(A^{\top} A)\). Les équations normales admettent toujours au moins une solution, même si les colonnes de \(A\) sont liées.
Pour approfondir
Corrigé de l’exercice 16 – Ajustement d’une parabole par moindres carrés
Idée clé : les abscisses sont symétriques autour de \(0\), donc les sommes des puissances impaires s’annulent et le système normal se découple.
- La matrice \(A\) a pour colonnes \((1, 1, 1, 1, 1)\), \((-2, -1, 0, 1, 2)\) et \((4, 1, 0, 1, 4)\), et \(B = (4, 1, 1, 1, 5)\). Avec \(\sum t_i = \sum t_i^3 = 0\), \(\sum t_i^2 = 10\) et \(\sum t_i^4 = 34\), on obtient
\[A^{\top} A = \begin{pmatrix} 5 & 0 & 10 \\ 0 & 10 & 0 \\ 10 & 0 & 34 \end{pmatrix}, \qquad A^{\top} B = \begin{pmatrix} 12 \\ 2 \\ 38 \end{pmatrix}.\]
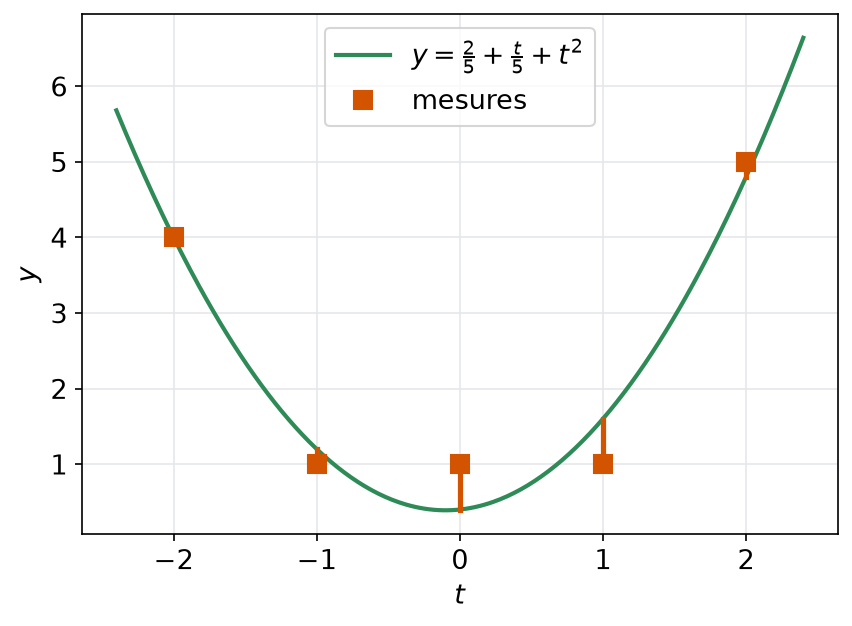
En effet, \(\sum y_i = 12\), \(\sum t_i y_i = -8 – 1 + 1 + 10 = 2\) et \(\sum t_i^2 y_i = 16 + 1 + 1 + 20 = 38\). - La deuxième équation donne \(10b = 2\), soit \(b = \frac{1}{5}\). Ensuite, \(5a + 10c = 12\) et \(10a + 34c = 38\). En retranchant le double de la première à la seconde, on trouve \(14c = 14\), donc \(c = 1\), puis \(a = \frac{12 – 10}{5} = \frac{2}{5}\). La parabole cherchée est \(y = \frac{2}{5} + \frac{t}{5} + t^2\).
- Les valeurs ajustées sont \(4\), \(1{,}2\), \(0{,}4\), \(1{,}6\) et \(4{,}8\). Par différence avec les mesures, on obtient le vecteur résidu \(r = (0, -0{,}2, 0{,}6, -0{,}6, 0{,}2)\), dont les composantes se compensent. Ensuite, \(\sum t_i r_i = 0{,}2 – 0{,}6 + 0{,}4 = 0\) et \(\sum t_i^2 r_i = -0{,}2 – 0{,}6 + 0{,}8 = 0\). Le résidu est orthogonal aux trois colonnes, et l’erreur minimale vaut \(0{,}04 + 0{,}36 + 0{,}36 + 0{,}04 = 0{,}8\).
- Les droites sont les paraboles avec \(c = 0\). On minimise donc sur un ensemble plus petit, autrement dit on projette sur un sous-espace plus petit. L’erreur minimale pour une droite est supérieure ou égale à \(0{,}8\).
Corrigé de l’exercice 17 – Déterminants de Gram et distance
Idée clé : les opérations sur le dernier vecteur se traduisent par des opérations sur une ligne et une colonne de la matrice de Gram, qui ne changent pas son déterminant.
- Supposons \(\sum_j \lambda_j x_j = 0\) avec des \(\lambda_j\) non tous nuls. Pour chaque \(i\), on a \(\sum_j \lambda_j \langle x_i, x_j \rangle = \langle x_i, 0 \rangle = 0\). Les colonnes de la matrice de Gram vérifient donc une relation linéaire non triviale. Ainsi \(G(x_1, \dots, x_p) = 0\).
- Soit \((\varepsilon_1, \dots, \varepsilon_p)\) une base orthonormée de \(V\), qui est de dimension \(p\). Rangeons en colonne \(j\) d’une matrice carrée \(C\) les \(p\) coordonnées de \(x_j\) relativement aux \(\varepsilon_k\). Dans une base orthonormée, \(\langle x_i, x_j \rangle\) est le produit canonique des coordonnées, donc la matrice de Gram vaut \(C^{\top} C\). La famille étant libre, \(C\) est inversible. Par suite, \(G(x_1, \dots, x_p) = \det(C)^2 > 0\).
- Écrivons \(y = \sum_j \lambda_j x_j\). Dans la matrice de Gram de \((x_1, \dots, x_p, x)\), retranchons à la dernière colonne la combinaison des \(p\) premières colonnes affectées des coefficients \(\lambda_j\), puis faisons de même sur la dernière ligne. Par bilinéarité, on obtient la matrice de Gram de \((x_1, \dots, x_p, h)\), et le déterminant n’a pas changé. Or \(\langle x_i, h \rangle = 0\) pour tout \(i\). Cette matrice est donc diagonale par blocs, de blocs la matrice de Gram des \(x_i\) et le réel \(\|h\|^2\). Ainsi \(G(x_1, \dots, x_p, x) = G(x_1, \dots, x_p) \, \|h\|^2\). Comme \(h = x – p_F(x)\), on a \(\|h\| = d(x, F)\). D’où \(d(x, F)^2 = \dfrac{G(x_1, \dots, x_p, x)}{G(x_1, \dots, x_p)}\).
- Avec les valeurs de l’exercice 11, \(G(u, v) = 4 \cdot 14 – 6^2 = 20\). Ensuite, en développant selon la dernière ligne :
\[G(u, v, x) = \begin{vmatrix} 4 & 6 & 1 \\ 6 & 14 & 0 \\ 1 & 0 & 1 \end{vmatrix} = 1 \cdot (0 – 14) + 1 \cdot (56 – 36) = 6.\]
On retrouve \(d(x, F)^2 = \frac{6}{20} = \frac{3}{10}\).
Corrigé de l’exercice 18 – Problème – Approximation quadratique de la valeur absolue
Idée clé : une base orthogonale de \(F\) rend la projection explicite, et la parité de \(|t|\) supprime d’avance la composante impaire.
- L’intégrale d’un produit est clairement symétrique en \(f\) et \(g\), et linéaire en chacune. De plus, \(\langle f, f \rangle = \int_{-1}^{1} f^2\) est positif. Enfin, une fonction \(f^2\) continue, positive et d’intégrale nulle sur un segment y est identiquement nulle, d’où \(f = 0\). Les quatre propriétés sont réunies : on a bien un produit scalaire.
- D’abord, \(\|1\|^2 = 2\). La fonction \(t\) est impaire, donc \(\langle t, 1 \rangle = 0\) : elle reste inchangée, et \(\|t\|^2 = \int_{-1}^{1} t^2 \, \mathrm{d}t = \frac{2}{3}\). Pour \(t^2\), on a \(\langle t^2, t \rangle = 0\) et \(\langle t^2, 1 \rangle = \frac{2}{3}\). On retranche donc \(\frac{2/3}{2} = \frac{1}{3}\), ce qui donne \(t^2 – \frac{1}{3}\). Enfin,
\[\left\| t^2 – \tfrac{1}{3} \right\|^2 = \int_{-1}^{1} \left( t^4 – \tfrac{2}{3} t^2 + \tfrac{1}{9} \right) \mathrm{d}t = \frac{2}{5} – \frac{4}{9} + \frac{2}{9} = \frac{8}{45}.\]
Les normes au carré valent \(2\), \(\frac{2}{3}\) et \(\frac{8}{45}\). - Si \(f\) est paire et \(g\) impaire, le produit \(fg\) est impair. Son intégrale sur l’intervalle symétrique \([-1, 1]\) est nulle. Une fonction paire et une fonction impaire sont orthogonales.
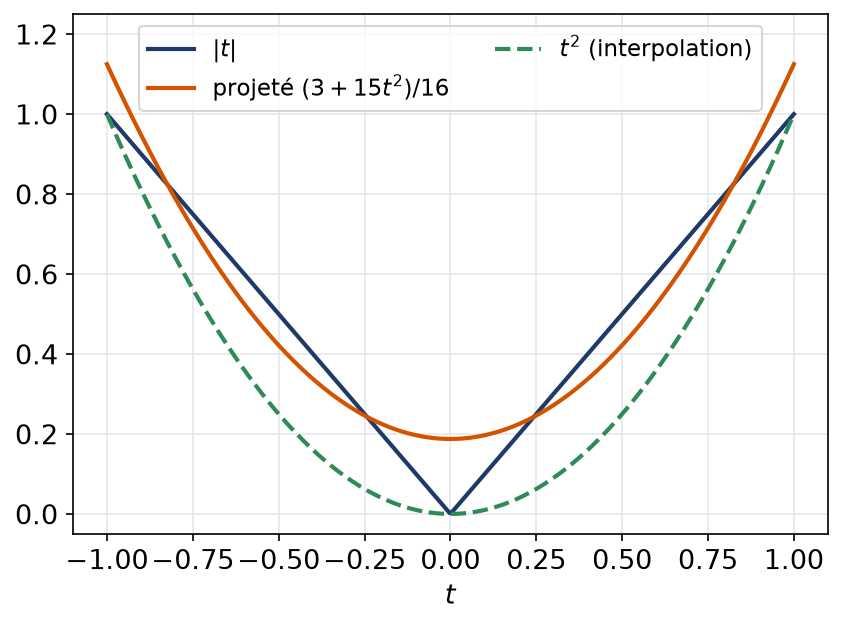
- Avec la base orthogonale de la question 2, le projeté vaut \(\sum_k \frac{\langle g_k, v \rangle}{\|g_k\|^2} g_k\). D’abord, \(\langle t, v \rangle = 0\) par la question 3. Ensuite, \(\langle 1, v \rangle = 2 \int_0^1 t \, \mathrm{d}t = 1\), d’où le coefficient \(\frac{1}{2}\). Enfin, \(\langle t^2 – \frac{1}{3}, v \rangle = 2 \int_0^1 \left( t^3 – \frac{t}{3} \right) \mathrm{d}t = 2 \left( \frac{1}{4} – \frac{1}{6} \right) = \frac{1}{6}\), d’où le coefficient \(\frac{1/6}{8/45} = \frac{15}{16}\). Ainsi \(p_F(v) = \frac{1}{2} + \frac{15}{16} \left( t^2 – \frac{1}{3} \right)\). Le projeté est \(p_F(v)(t) = \dfrac{3 + 15 t^2}{16}\).
- Par Pythagore, \(d(v, F)^2 = \|v\|^2 – \|p_F(v)\|^2\). On a \(\|v\|^2 = \frac{2}{3}\). Comme la base est orthogonale, \(\|p_F(v)\|^2 = \left( \frac{1}{2} \right)^2 \cdot 2 + \left( \frac{15}{16} \right)^2 \cdot \frac{8}{45} = \frac{1}{2} + \frac{5}{32} = \frac{21}{32}\). Donc \(d(v, F)^2 = \frac{2}{3} – \frac{21}{32} = \frac{64 – 63}{96} = \frac{1}{96}\). La distance vaut \(\frac{1}{\sqrt{96}} = \frac{\sqrt{6}}{24} \approx 0{,}102\).
- D’une part, \(\|v – w\|^2 = 2 \int_0^1 (t – t^2)^2 \, \mathrm{d}t = 2 \left( \frac{1}{3} – \frac{1}{2} + \frac{1}{5} \right) = \frac{1}{15}\), soit un écart d’environ \(0{,}258\). D’autre part, la meilleure constante est le projeté sur \(\mathrm{Vect}(1)\), c’est-à-dire \(\frac{1}{2}\), et son écart vaut \(\sqrt{\frac{2}{3} – \frac{1}{2}} = \frac{1}{\sqrt{6}} \approx 0{,}408\). Le projeté fait plus de deux fois mieux que l’interpolation en trois points : il minimise l’écart global, au lieu d’imposer des valeurs exactes en quelques points.
La figure compare \(|t|\), son projeté sur \(F\) et le polynôme d’interpolation \(t^2\).
Pour aller plus loin
- Revoir la leçon : cours de L2 de maths sur projection orthogonale
- S’exercer : exercices corrigés de L2 de maths sur projection orthogonale
- Chapitre d’avant : Continuité et dérivation sous l'intégrale, Gamma
- Chapitre d’après : Isométries et endomorphismes symétriques
- Vérifier ses acquis : QCM de L2 de maths sur projection orthogonale
- Contrôle corrigé en temps limité : Moindres carrés et projection orthogonale : contrôle de maths en L2
- Tous les chapitres : le sommaire de la L2 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Projection orthogonale en L2 de maths» au format PDF afin de pouvoir travailler en totale autonomie.