Noyau, image et projecteurs : contrôle de maths en L1
Voici un contrôle de maths en L1 sur le thème « noyau, image et projecteurs », avec son barème et un corrigé détaillé.
Ce contrôle continu d’une heure trente porte sur les applications linéaires en dimension finie. Vous commencerez par des questions de cours, notamment la preuve du lien entre injectivité et noyau. Ensuite, vous déterminerez le noyau et l’image d’un endomorphisme de \(\mathbb{R}^3\), puis ceux d’une application définie sur les polynômes de degré au plus trois.
Le théorème du rang intervient dans presque chaque exercice, car il évite de longs calculs. Vous dessinerez aussi un projecteur du plan pour visualiser la décomposition d’un vecteur. Enfin, le problème relie formes linéaires, hyperplans et projections dans \(\mathbb{R}^4\). Traitez ce sujet à la fin du chapitre, avant d’aborder les matrices d’applications linéaires.
Ce qu’évalue le contrôle : noyau, image et projecteurs
L’essentiel du sujet
- NiveauL1
- Durée1 h 30
- Calculatriceinterdite
- Barèmesur 20
Chapitre : Applications linéaires : noyau, image, rang (5 exercices)
Ce que ce devoir vérifie :
- Démontrer qu’une application linéaire est injective si et seulement si son noyau est réduit au vecteur nul
- Déterminer une base du noyau et de l’image d’un endomorphisme de R^3 ou d’une application définie sur R_3[X]
- Appliquer le théorème du rang pour obtenir une dimension sans calcul supplémentaire
- Reconnaître un projecteur, identifier ses éléments caractéristiques et construire graphiquement le projeté d’un point
- Écrire un hyperplan comme noyau d’une forme linéaire et projeter sur cet hyperplan parallèlement à une droite
Avant de commencer le devoir
Pour un noyau, résolvez le système avec soin, puis vérifiez le vecteur trouvé dans chaque équation. Pour une image, partez de l’image d’une base : la famille obtenue engendre l’image, et le théorème du rang donne alors sa dimension. De plus, deux sous-espaces dont les dimensions se complètent sont supplémentaires dès que leur intersection est nulle. Pour le dessin, tracez d’abord le noyau et l’image, ensuite la parallèle au noyau qui passe par le point. Enfin, gardez du temps pour le problème, qui compte six points.
Le sujet du contrôle : noyau, image et projecteurs
Exercice 1 – Questions de cours sur le rang (3 points)
Dans cet exercice, \(E\) et \(F\) désignent deux \(\mathbb{R}\)-espaces vectoriels et \(u : E \to F\) une application linéaire.
- Énoncer le théorème du rang, en précisant l’hypothèse faite sur l’espace de départ.
- Démontrer que \(u\) est injective si et seulement si \(\mathrm{Ker}\,u = \{0_E\}\).
- Vrai ou faux : tout endomorphisme \(v\) de \(\mathbb{R}^3\) tel que \(\mathrm{Im}\,v \subset \mathrm{Ker}\,v\) vérifie \(\mathrm{rg}\,v \leq 1\). Justifier la réponse.
Exercice 2 – Un endomorphisme défini par trois équations (4 points)
On considère l’application \(u : \mathbb{R}^3 \to \mathbb{R}^3\) définie par \(u(x, y, z) = (x + 2y – z,\; 2x + y + z,\; x – y + 2z)\).
- Justifier que \(u\) est un endomorphisme de \(\mathbb{R}^3\).
- Déterminer une base du noyau de \(u\). L’application \(u\) est-elle injective ?
- En déduire le rang de \(u\), puis donner une base de \(\mathrm{Im}\,u\).
- Trouver une forme linéaire \(\varphi\) non nulle sur \(\mathbb{R}^3\) telle que \(\mathrm{Im}\,u = \mathrm{Ker}\,\varphi\), autrement dit une équation de l’image.
- Décider si la somme \(\mathrm{Ker}\,u + \mathrm{Im}\,u\) est directe et remplit tout \(\mathbb{R}^3\).
Exercice 3 – Différences finies sur les polynômes (4 points)
Soit \(\mathbb{R}_3[X]\), formé des polynômes réels dont le degré ne dépasse pas \(3\). À tout polynôme \(P\) de cet espace, on associe \(w(P) = P(X + 1) – P(X)\).
- Montrer que \(w\) est un endomorphisme de \(\mathbb{R}_3[X]\), puis que son image est contenue dans \(\mathbb{R}_2[X]\).
- Soit \(P\) dans le noyau de \(w\). Prouver que le polynôme \(P – P(0)\) admet une infinité de racines, puis conclure que \(\mathrm{Ker}\,w = \mathbb{R}_0[X]\).
- À l’aide du théorème du rang, montrer que \(\mathrm{Im}\,w = \mathbb{R}_2[X]\).
- Déterminer l’unique polynôme \(P\) de \(\mathbb{R}_3[X]\) tel que \(P(0) = 0\) et \(w(P) = 3X^2 + 3X\). En déduire alors une expression factorisée de \(\sum_{k=1}^{n} k(k + 1)\) pour tout entier \(n \geq 1\).
Exercice 4 – Un projecteur du plan à dessiner (3 points)
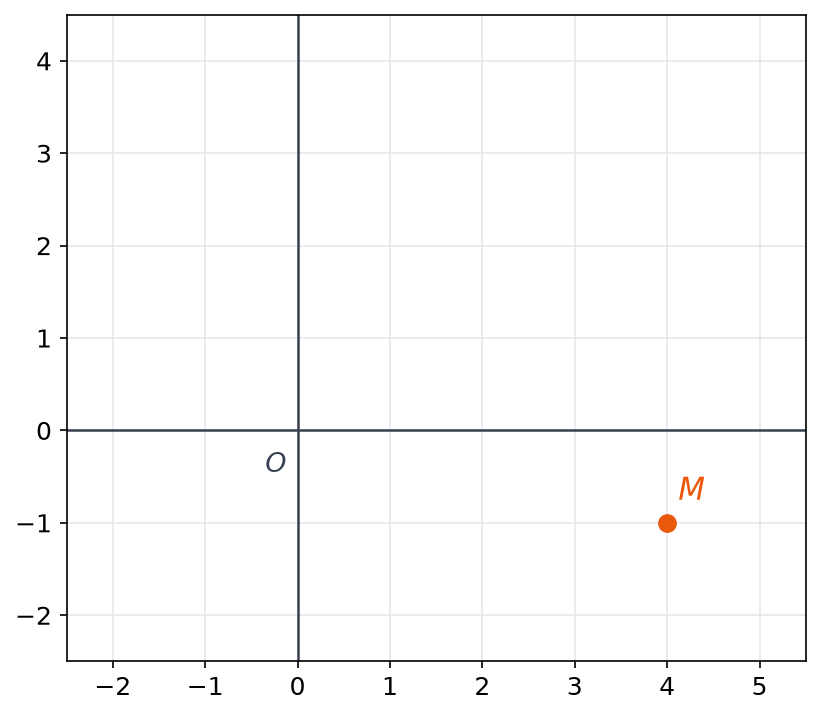
Le plan \(\mathbb{R}^2\) est muni de son repère usuel. On définit l’endomorphisme \(p\) de \(\mathbb{R}^2\) par \(p(x, y) = \left(\frac{2x + 2y}{3},\; \frac{x + y}{3}\right)\). La figure montre le point \(M(4\,;\,-1)\) dans un quadrillage à l’échelle.
- Montrer que \(p \circ p = p\).
- Déterminer \(\mathrm{Ker}\,p\) et \(\mathrm{Im}\,p\), puis préciser la nature géométrique de \(p\).
- Calculer \(p(4, -1)\). Sur la figure, tracer ensuite les droites \(\mathrm{Ker}\,p\) et \(\mathrm{Im}\,p\), puis construire le projeté de \(M\) en laissant les traits de construction.
- On pose \(s = 2p – \mathrm{id}\). Vérifier que \(s \circ s = \mathrm{id}\), puis calculer \(s(4, -1)\).
Exercice 5 – Problème : hyperplan, droite et projecteur associé (6 points)
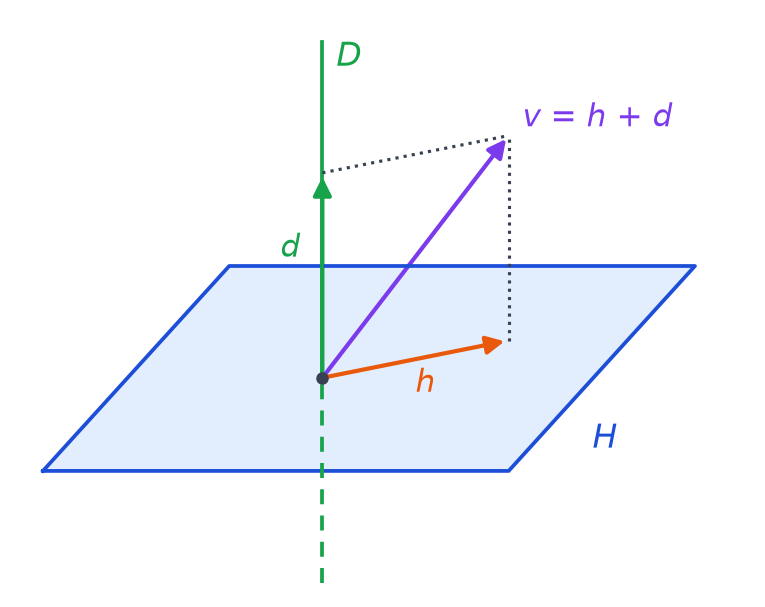
Dans \(E = \mathbb{R}^4\), on considère la forme linéaire \(\varphi(x, y, z, t) = x – y + 2z – t\), son noyau \(H = \mathrm{Ker}\,\varphi\) et la droite \(D\) engendrée par \(a = (1, 1, 1, 1)\). Le schéma illustre la situation : on y représente \(H\) par un plan, faute de pouvoir dessiner la dimension quatre.
- Justifier que \(H\) est un hyperplan de \(E\), c’est-à-dire un sous-espace de dimension \(3\), puis en donner une base.
- Montrer que \(E = H \oplus D\).
- On note \(q\) le projecteur sur \(H\) parallèlement à \(D\). Établir que \(q(v) = v – \varphi(v)\,a\) pour tout \(v\) de \(E\), puis calculer \(q(2, 0, 1, 3)\). Montrer aussi que \(q \circ q = q\) à partir de cette formule.
- Plus généralement, soit \(\psi\) une forme linéaire non nulle sur un espace vectoriel \(F\) et \(b\) un vecteur de \(F\) tel que \(\psi(b) = 1\). On pose \(r(v) = v – \psi(v)\,b\). Démontrer que \(\mathrm{Ker}\,r = \mathrm{Vect}(b)\) et que \(\mathrm{Im}\,r = \mathrm{Ker}\,\psi\).
- Soit \(H^{\prime}\) l’hyperplan d’équation \(x + y + z + t = 0\). Appliquer le théorème du rang à \(f : v \mapsto \left(\varphi(v),\, x + y + z + t\right)\), de \(E\) dans \(\mathbb{R}^2\), pour obtenir la dimension de \(H \cap H^{\prime}\). Donner enfin une base de cette intersection.

Réviser noyau, image et projecteurs avant le contrôle
La page contrôles de maths en L1 regroupe les 25 sujets de l’année, et la page maths post-bac permet de changer d’année.
Sujets proches à faire ensuite
Télécharger ou imprimer cette fiche «noyau, image et projecteurs : contrôle de maths en L1» au format PDF afin de pouvoir travailler en totale autonomie.