Corrigé des exercices : Diagonaliser une matrice en L2 de maths
Ce corrigé diagonaliser L2 rédige chaque solution comme dans une copie de partiel. Chaque exercice s’ouvre sur une idée clé, puis les hypothèses des théorèmes sont vérifiées avant leur emploi. Les calculs intermédiaires restent visibles : développement des déterminants, résolution des systèmes, produit de contrôle.
Nous insistons sur trois points de vigilance. D’abord, une matrice de passage se vérifie par le produit AP = PD. Ensuite, la diagonalisabilité se décide par les dimensions des sous-espaces propres, jamais par la seule allure de la matrice. Enfin, les solutions de suites et de systèmes se contrôlent sur la condition initiale.
Si votre résultat diffère du nôtre, comparez d’abord les bases propres choisies. En effet, un vecteur propre n’est défini qu’à un facteur près, si bien que deux matrices de passage différentes peuvent être justes.
Pour démarrer
Corrigé de l’exercice 1 – Éléments propres d’une matrice 2×2
Idée clé : en taille 2, le polynôme caractéristique se lit sur la trace et le déterminant.
- On a \(\mathrm{tr}(M)=7\) et \(\det(M)=6+6=12\). Donc \(\chi_M=X^2-7X+12=(X-3)(X-4)\). Le spectre de \(M\) est \(\{3,4\}\).
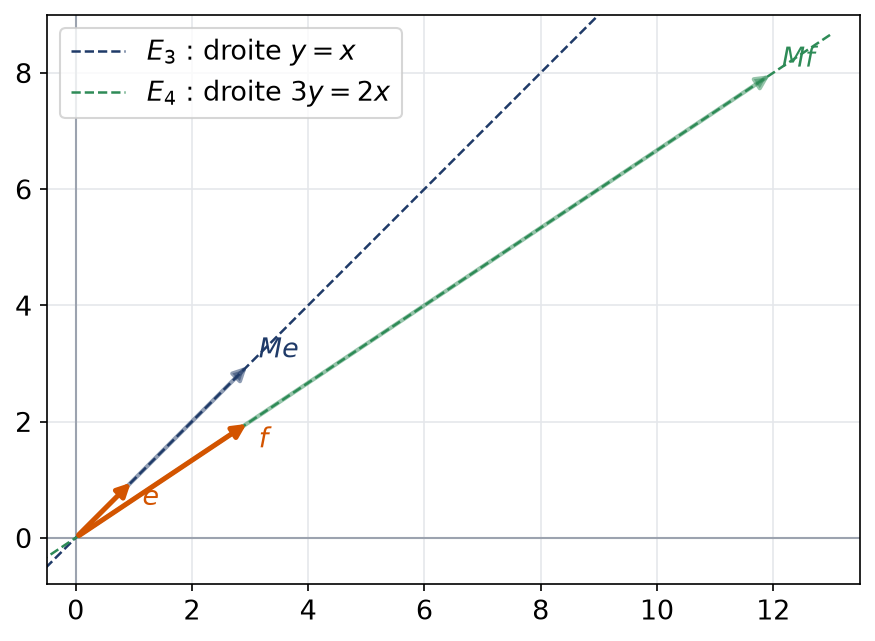
- D’abord, \(M-3I_2=\begin{pmatrix}3 & -3\\ 2 & -2\end{pmatrix}\) : l’équation est \(x=y\), et \(E_3\) est dirigé par \(e=(1,1)\). Ensuite, \(M-4I_2=\begin{pmatrix}2 & -3\\ 2 & -3\end{pmatrix}\) : l’équation est \(2x=3y\), et \(E_4\) est dirigé par \(f=(3,2)\). \(E_3=\mathrm{Vect}(1,1)\) et \(E_4=\mathrm{Vect}(3,2)\).
- Le polynôme \(\chi_M\) est scindé à racines simples sur \(\mathbb{R}\), ce qui suffit d’après le corollaire du cours. On choisit \(P=\begin{pmatrix}1 & 3\\ 1 & 2\end{pmatrix}\) et \(D=\mathrm{diag}(3,4)\). Pour contrôler, \(Me=(3,3)=3e\) et \(Mf=(12,8)=4f\). Comme \(\det P=2-3=-1\), on obtient \(P^{-1}=\begin{pmatrix}-2 & 3\\ 1 & -1\end{pmatrix}\).
- L’aire de l’image du carré unité vaut \(|\det M|=12\). Or le produit des valeurs propres vaut \(3\times 4=12\). L’aire est égale au produit des valeurs propres, ce qui illustre \(\det M=\lambda_1\lambda_2\).
La figure montre les deux droites propres. Sur chacune, le vecteur et son image restent alignés.
Corrigé de l’exercice 2 – Tester des vecteurs propres
Idée clé : on calcule le produit et on regarde s’il est colinéaire au vecteur de départ.
- On trouve \(Aa=(-2+1,\,-1+1,\,-1+2)=(-1,0,1)=a\). Ensuite, \(Ab=(0,3,0)=3b\). Enfin, \(Ac=(3,5,3)\), qui n’est pas colinéaire à \(c\). \(a\) est propre pour 1, \(b\) est propre pour 3, et \(c\) n’est pas propre.
- La deuxième colonne de \(XI_3-A\) est \((0,X-3,0)\). En développant selon cette colonne, on obtient \(\chi_A=(X-3)\big((X-2)^2-1\big)=(X-3)(X-1)(X-3)\). Donc \(\chi_A=(X-1)(X-3)^2\).
- La valeur propre 1 est simple, donc \(\dim E_1=1\). Pour 3, la matrice \(A-3I_3=\begin{pmatrix}-1 & 0 & 1\\ 1 & 0 & 1\\ 1 & 0 & -1\end{pmatrix}\) a deux premières lignes non colinéaires, donc elle est de rang 2. Ainsi \(\dim E_3=1<2=m(3)\). La matrice \(A\) n’est pas diagonalisable.
Corrigé de l’exercice 3 – Trois matrices triangulaires
Idée clé : les valeurs propres d’une matrice triangulaire sont ses coefficients diagonaux.
- On lit directement \(\mathrm{Sp}(T_1)=\{2,-1,7\}\), \(\mathrm{Sp}(T_2)=\{2\}\) et \(\mathrm{Sp}(T_3)=\{-1,5\}\).
- D’abord, \(T_1\) possède trois valeurs propres distinctes en dimension 3 : elle est diagonalisable. Ensuite, \(T_2-2I_2=\begin{pmatrix}0 & 3\\ 0 & 0\end{pmatrix}\) est de rang 1, donc \(\dim E_2=1<2\) : \(T_2\) n’est pas diagonalisable. Enfin, \(T_3+I_3=\begin{pmatrix}0 & 0 & 2\\ 0 & 0 & 0\\ 0 & 0 & 6\end{pmatrix}\) est de rang 1, donc \(\dim E_{-1}=2=m(-1)\). \(T_1\) et \(T_3\) sont diagonalisables, \(T_2\) ne l’est pas.
- Pour \(-1\), l’équation est \(z=0\) : on prend \((1,0,0)\) et \((0,1,0)\). Pour 5, le système \((T_3-5I_3)X=0\) donne \(-6x+2z=0\) et \(-6y=0\), d’où \((1,0,3)\). Pour contrôler, \(T_3(1,0,3)=(5,0,15)\). Une base propre est \(\big((1,0,0),(0,1,0),(1,0,3)\big)\).
Corrigé de l’exercice 4 – Un plan stable
Idée clé : un bloc de zéros sous la diagonale traduit la stabilité d’un sous-espace.
- On a \(f(e_1)=e_1+3e_2\) et \(f(e_2)=2e_1+2e_2\), tous deux dans \(\Pi\). Par linéarité, \(f(\Pi)\subset\Pi\). Le plan \(\Pi\) est stable, et \(f_\Pi\) a pour matrice \(A_\Pi=\begin{pmatrix}1 & 2\\ 3 & 2\end{pmatrix}\).
- On calcule \(\mathrm{tr}(A_\Pi)=3\) et \(\det(A_\Pi)=2-6=-4\). Donc \(\chi_{A_\Pi}=X^2-3X-4=(X-4)(X+1)\). Ensuite, \(A_\Pi(2,3)=(8,12)\) et \(A_\Pi(1,-1)=(-1,1)\). Les valeurs propres de \(f_\Pi\) sont 4, de vecteur \(2e_1+3e_2\), et \(-1\), de vecteur \(e_1-e_2\).
- La matrice \(A\) est triangulaire par blocs, avec \(A_\Pi\) et \((2)\) sur la diagonale. Par conséquent, \(\chi_A=\chi_{A_\Pi}(X-2)=(X-4)(X+1)(X-2)\). Les trois valeurs propres sont distinctes, donc \(A\) est diagonalisable.
- Le système \((A-2I_3)X=0\) s’écrit \(-x+2y+5z=0\) et \(3x-3z=0\). On en tire \(x=z\), puis \(4x+2y=0\), soit \(y=-2x\). Pour contrôler, \(A(1,-2,1)=(2,-4,2)\). Le vecteur \((1,-2,1)\) est propre pour 2.
Corrigé de l’exercice 5 – Polynôme caractéristique d’une matrice 3×3
Idée clé : la première colonne n’a qu’un coefficient non nul, ce qui raccourcit le calcul.
- En développant selon la première colonne de \(XI_3-N\), on obtient \(\chi_N=(X-1)\big(X(X-3)+2\big)=(X-1)(X^2-3X+2)\). Ainsi \(\chi_N=(X-1)^2(X-2)\).
- La valeur propre 1 est double. La matrice \(N-I_3=\begin{pmatrix}0 & -1 & 2\\ 0 & 2 & -2\\ 0 & 1 & -1\end{pmatrix}\) impose \(-y+2z=0\) et \(y=z\), donc \(y=z=0\). D’où \(E_1=\mathrm{Vect}(1,0,0)\). La valeur propre 2 est simple. Le système \((N-2I_3)X=0\) donne \(y=2z\), puis \(-x-y+2z=0\), soit \(x=0\). On a \(E_1=\mathrm{Vect}(1,0,0)\) et \(E_2=\mathrm{Vect}(0,2,1)\).
- On a \(\dim E_1=1<2=m(1)\). La matrice \(N\) n’est pas diagonalisable.
Corrigé de l’exercice 6 – Pas de valeur propre réelle
Idée clé : le discriminant de \(\chi_K\) est négatif, mais ses racines complexes sont distinctes.
- On a \(\mathrm{tr}(K)=0\) et \(\det K=-4+5=1\), donc \(\chi_K=X^2+1\), sans racine réelle. \(K\) n’a aucune valeur propre réelle, donc elle n’est pas diagonalisable sur \(\mathbb{R}\).
- Sur \(\mathbb{C}\), le spectre est \(\{i,-i\}\), avec deux valeurs distinctes. La deuxième ligne de \(K-iI_2\) donne \(x=(2+i)y\), d’où le vecteur \((2+i,1)\). Par conjugaison, \((2-i,1)\) est propre pour \(-i\). Pour contrôler, \(K(2+i,1)=(-1+2i,\,i)=i\,(2+i,1)\). On a \(K=PDP^{-1}\) avec \(P=\begin{pmatrix}2+i & 2-i\\ 1 & 1\end{pmatrix}\) et \(D=\mathrm{diag}(i,-i)\).
- Un calcul direct donne \(K^2=-I_2\), donc \(K^4=I_2\). Or \(2027=4\times 506+3\). Par conséquent, \(K^{2027}=K^3=-K\). Donc \(K^{2027}=\begin{pmatrix}-2 & 5\\ -1 & 2\end{pmatrix}\).
Pour s’entraîner
Corrigé de l’exercice 7 – Matrice de rang un
Idée clé : le noyau d’une matrice de rang 1 fournit d’un coup \(n-1\) vecteurs propres pour la valeur 0.
- La deuxième colonne est nulle et la première vaut trois fois la troisième, qui est non nulle. Donc \(\mathrm{rg}(A)=1\). Toutes les lignes sont proportionnelles à \((3,0,1)\), si bien que le noyau est le plan \(3x+z=0\). \(\ker A=\mathrm{Vect}\big((1,0,-3),(0,1,0)\big)\).
- On calcule \(Au=(3-1,\,6-2,\,-3+1)=(2,4,-2)=2u\). Le vecteur \(u\) est propre pour la valeur propre 2.
- On a \(\dim E_0=2\) et \(\dim E_2\ge 1\). La somme des dimensions vaut donc au moins 3, c’est-à-dire exactement 3. Par conséquent, \(A\) est diagonalisable. On prend \(P=\begin{pmatrix}1 & 0 & 1\\ 0 & 1 & 2\\ -3 & 0 & -1\end{pmatrix}\) et \(D=\mathrm{diag}(0,0,2)\). Son déterminant vaut \(-1+3=2\), donc \(P\) est bien inversible.
- Les lignes de \(A^{\prime}\) sont \(r\), \(2r\) et \(-r\) avec \(r=(1,0,1)\). Ses colonnes non nulles valent \((1,2,-1)\), et \(r\cdot(1,2,-1)=0\). Donc \(A^{\prime 2}=0\). Si \(A^{\prime}X=\lambda X\) avec \(X\neq 0\), alors \(\lambda^2X=A^{\prime 2}X=0\), donc \(\lambda=0\). Si \(A^{\prime}\) était diagonalisable, on aurait \(D=0\), puis \(A^{\prime}=0\), ce qui est faux. \(A^{\prime}\) n’est pas diagonalisable.
Corrigé de l’exercice 8 – Valeur propre double et diagonalisation
Idée clé : chaque ligne de \(XI_3-A\) a la même somme \(X+1\), ce qui permet de factoriser tout de suite.
- On a \(XI_3-A=\begin{pmatrix}X+1 & -3 & 3\\ 3 & X-5 & 3\\ 3 & -3 & X+1\end{pmatrix}\). L’opération \(C_1\leftarrow C_1+C_2+C_3\) remplit la première colonne de \(X+1\). On factorise, puis on effectue \(L_2\leftarrow L_2-L_1\) et \(L_3\leftarrow L_3-L_1\) :
\[\chi_A=(X+1)\begin{vmatrix}1 & -3 & 3\\ 0 & X-2 & 0\\ 0 & 0 & X-2\end{vmatrix}=(X+1)(X-2)^2.\]
Le spectre est \(\{2,-1\}\), avec 2 double. - La matrice \(A-2I_3\) a trois lignes égales à \((-3,3,-3)\). Elle est de rang 1, et \(E_2\) est le plan \(x-y+z=0\), de base \((1,1,0)\) et \((-1,0,1)\). Pour \(-1\), la matrice \(A+I_3\) donne \(3y-3z=0\) et \(-3x+3y=0\), d’où \((1,1,1)\). \(E_2=\mathrm{Vect}\big((1,1,0),(-1,0,1)\big)\) et \(E_{-1}=\mathrm{Vect}(1,1,1)\).
- Les dimensions valent 2 et 1, de somme 3. \(A\) est diagonalisable avec \(P=\begin{pmatrix}1 & -1 & 1\\ 1 & 0 & 1\\ 0 & 1 & 1\end{pmatrix}\) et \(D=\mathrm{diag}(2,2,-1)\). Pour contrôler, \(A(1,1,0)=(2,2,0)\), \(A(-1,0,1)=(-2,0,2)\) et \(A(1,1,1)=(-1,-1,-1)\).
- Chaque ligne de \(A-2I_3\) vaut \((-3,3,-3)\). Les colonnes de \(A+I_3\) sont \((0,-3,-3)\), \((3,6,3)\) et \((-3,-3,0)\). Les produits scalaires valent \(0-9+9\), \(-9+18-9\) et \(9-9+0\). Ils sont tous nuls, donc \((A-2I_3)(A+I_3)=0\).
Corrigé de l’exercice 9 – Diagonalisabilité selon un paramètre
Idée clé : seule la valeur propre double pose question, et tout se joue sur un rang.
- La matrice est triangulaire. Donc \(\chi_{M_a}=(X-1)^2(X-2)\) : 1 est double et 2 est simple, quel que soit \(a\).
- On a \(M_a-I_3=\begin{pmatrix}0 & 1 & a\\ 0 & 1 & 1\\ 0 & 0 & 0\end{pmatrix}\). Les lignes \((0,1,a)\) et \((0,1,1)\) sont colinéaires si et seulement si \(a=1\). Le rang vaut 2 si \(a\neq 1\) et 1 si \(a=1\).
- On en déduit \(\dim E_1=3-\mathrm{rg}(M_a-I_3)\). Cette dimension vaut 2 seulement pour \(a=1\). \(M_a\) est diagonalisable si et seulement si \(a=1\).
- Pour \(a=1\), \(E_1\) est le plan \(y+z=0\), de base \((1,0,0)\) et \((0,1,-1)\). Ensuite, \((M_1-2I_3)X=0\) donne \(z=0\) et \(y=x\), d’où \((1,1,0)\). On a \(M_1=PDP^{-1}\) avec \(P=\begin{pmatrix}1 & 0 & 1\\ 0 & 1 & 1\\ 0 & -1 & 0\end{pmatrix}\) et \(D=\mathrm{diag}(1,1,2)\).
Corrigé de l’exercice 10 – Puissances d’une matrice 2×2
Idée clé : on choisit \(P\) de déterminant 1 pour que son inverse soit immédiat.
- On a \(\mathrm{tr}(A)=3\) et \(\det A=-4+6=2\), donc \(\chi_A=(X-1)(X-2)\). Ensuite, \(A-I_2\) a pour première ligne \((-2,3)\), d’où \((3,2)\). De même, \(A-2I_2\) a pour première ligne \((-3,3)\), d’où \((1,1)\). On pose \(P=\begin{pmatrix}3 & 1\\ 2 & 1\end{pmatrix}\), \(D=\mathrm{diag}(1,2)\) et \(P^{-1}=\begin{pmatrix}1 & -1\\ -2 & 3\end{pmatrix}\).
- On calcule \(PD^n=\begin{pmatrix}3 & 2^n\\ 2 & 2^n\end{pmatrix}\), puis on multiplie par \(P^{-1}\) :
\[A^n=\begin{pmatrix}3-2^{n+1} & 3\cdot 2^n-3\\ 2-2^{n+1} & 3\cdot 2^n-2\end{pmatrix}.\]
Pour \(n=1\), on retrouve bien \(A\), et pour \(n=0\), on retrouve \(I_2\). - On divise chaque coefficient par \(2^n\). Les termes constants divisés par \(2^n\) tendent vers 0. Donc \(2^{-n}A^n\) tend vers \(\begin{pmatrix}-2 & 3\\ -2 & 3\end{pmatrix}\).
- On cherche \(a_n\), \(b_n\) tels que \(\lambda^n=a_n\lambda+b_n\) pour \(\lambda\in\{1,2\}\). Alors \(D^n=a_nD+b_nI_2\), et donc \(A^n=a_nA+b_nI_2\) après conjugaison par \(P\). Le système \(a_n+b_n=1\), \(2a_n+b_n=2^n\) donne \(a_n=2^n-1\) et \(b_n=2-2^n\).
Corrigé de l’exercice 11 – Deux suites couplées
Idée clé : on décompose le vecteur initial dans la base propre, sans calculer \(P^{-1}\).
- On a \(X_{n+1}=AX_n\) avec \(A=\begin{pmatrix}1/2 & 1/2\\ 1/4 & 3/4\end{pmatrix}\) et \(X_n=(u_n,v_n)\).
- La trace vaut \(5/4\) et le déterminant \(3/8-1/8=1/4\). Donc \(\chi_A=X^2-\frac{5}{4}X+\frac{1}{4}=(X-1)\big(X-\frac{1}{4}\big)\). Ensuite, \(A(1,1)=(1,1)\) et \(A(2,-1)=\big(\frac{1}{2},-\frac{1}{4}\big)=\frac{1}{4}(2,-1)\). \(A\) est diagonalisable, de vecteurs propres \((1,1)\) pour 1 et \((2,-1)\) pour \(\frac{1}{4}\).
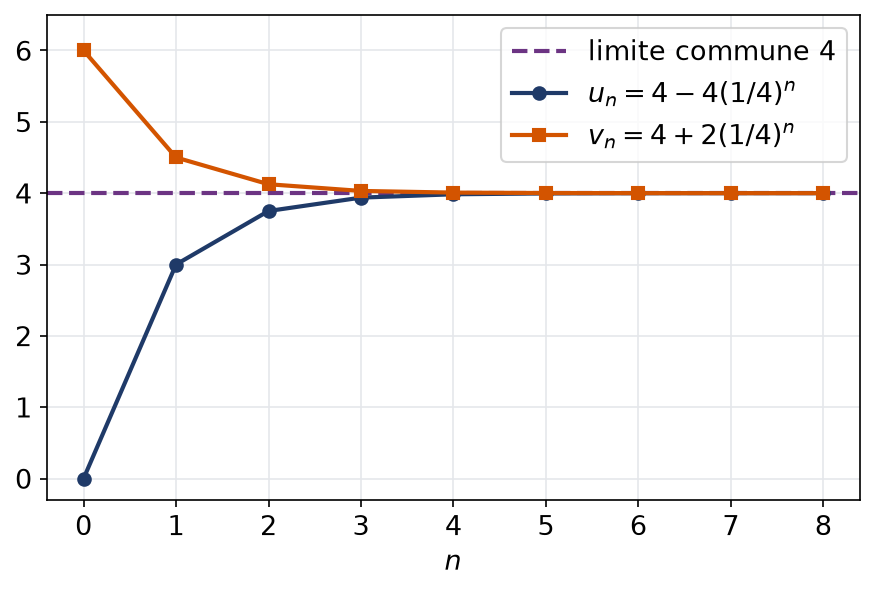
- On résout \((0,6)=\alpha(1,1)+\beta(2,-1)\) : \(\alpha+2\beta=0\) et \(\alpha-\beta=6\), d’où \(\beta=-2\) et \(\alpha=4\). Par conséquent, \(X_n=4(1,1)-2\big(\frac{1}{4}\big)^n(2,-1)\). Ainsi \(u_n=4-4\big(\frac{1}{4}\big)^n\) et \(v_n=4+2\big(\frac{1}{4}\big)^n\), et les deux suites tendent vers 4.
- On calcule \(u_{n+1}+2v_{n+1}=\frac{u_n+v_n}{2}+\frac{u_n+3v_n}{2}=u_n+2v_n\). La quantité vaut donc toujours \(u_0+2v_0=12\). Avec les formules, \(u_n+2v_n=12+(-4+4)\big(\frac{1}{4}\big)^n=12\), ce qui est cohérent, et la limite donne \(4+8=12\).
Le graphique montre les deux suites qui se rapprochent très vite de leur limite commune.
Corrigé de l’exercice 12 – Récurrence linéaire d’ordre deux
Idée clé : la matrice compagnon a pour vecteurs propres les \((1,\lambda)\).
- On a \(X_{n+1}=(w_{n+1},\,3w_n+2w_{n+1})\). Donc \(C=\begin{pmatrix}0 & 1\\ 3 & 2\end{pmatrix}\).
- On trouve \(\chi_C=X^2-2X-3=(X-3)(X+1)\), avec deux racines distinctes, donc \(C\) est diagonalisable. Pour une valeur propre \(\lambda\), on a \(C(1,\lambda)=(\lambda,3+2\lambda)=(\lambda,\lambda^2)\), car \(\lambda^2=2\lambda+3\). Une base propre est \(\big((1,3),(1,-1)\big)\), associée à 3 et \(-1\).
- On résout \((0,4)=\alpha(1,3)+\beta(1,-1)\) : \(\alpha+\beta=0\) et \(3\alpha-\beta=4\), d’où \(\alpha=1\) et \(\beta=-1\). Ainsi, \(X_n=3^n(1,3)-(-1)^n(1,-1)\). Donc \(w_n=3^n-(-1)^n\). Pour contrôler, \(w_2=9-1=8=2\times 4+3\times 0\).
Corrigé de l’exercice 13 – Système différentiel 2×2
Idée clé : dans la base propre, le système se découple en deux équations scalaires.
- On a \(A=\begin{pmatrix}1 & 3\\ 2 & 2\end{pmatrix}\), de trace 3 et de déterminant \(2-6=-4\). Donc \(\chi_A=X^2-3X-4=(X-4)(X+1)\). La matrice \(A-4I_2\) a pour première ligne \((-3,3)\), d’où \((1,1)\). La matrice \(A+I_2\) a pour première ligne \((2,3)\), d’où \((3,-2)\). \(A=PDP^{-1}\) avec \(P=\begin{pmatrix}1 & 3\\ 1 & -2\end{pmatrix}\) et \(D=\mathrm{diag}(4,-1)\).
- D’après le cours, les solutions sont \(X(t)=c_1e^{4t}(1,1)+c_2e^{-t}(3,-2)\), avec \(c_1,c_2\) réels.
- La condition \(X(0)=(4,-1)\) donne \(c_1+3c_2=4\) et \(c_1-2c_2=-1\). Par soustraction, \(5c_2=5\), donc \(c_2=1\) puis \(c_1=1\). Ainsi \(x(t)=e^{4t}+3e^{-t}\) et \(y(t)=e^{4t}-2e^{-t}\). Pour contrôler, \(x^{\prime}=4e^{4t}-3e^{-t}\) et \(x+3y=4e^{4t}-3e^{-t}\) ; de même, \(y^{\prime}=4e^{4t}+2e^{-t}=2x+2y\).
- Si \(c_1=0\), la solution est bornée sur \([0,+\infty[\). Inversement, \(e^{-4t}X(t)\) tend vers \(c_1(1,1)\). Si \(X\) est bornée, cette limite est nulle, donc \(c_1=0\). Les solutions bornées sont les \(t\mapsto c\,e^{-t}(3,-2)\).
Corrigé de l’exercice 14 – Liberté de vecteurs propres
Idée clé : un polynôme en \(u\) bien choisi annule tous les termes sauf un.
- Soit \(\alpha_1x_1+\alpha_2x_2=0\). En appliquant \(u\), on obtient \(\alpha_1\lambda_1x_1+\alpha_2\lambda_2x_2=0\). On retranche \(\lambda_2\) fois la première relation : \(\alpha_1(\lambda_1-\lambda_2)x_1=0\). Comme \(\lambda_1\neq\lambda_2\) et \(x_1\neq 0\), on a \(\alpha_1=0\), puis \(\alpha_2x_2=0\) donne \(\alpha_2=0\). La famille \((x_1,x_2)\) est libre.
- Pour chaque \(k\), on a \((u-\lambda_2\mathrm{id})\circ(u-\lambda_3\mathrm{id})(x_k)=(\lambda_k-\lambda_2)(\lambda_k-\lambda_3)x_k\). Ce vecteur est nul pour \(k=2\) et \(k=3\). La relation devient donc \(\alpha_1(\lambda_1-\lambda_2)(\lambda_1-\lambda_3)x_1=0\), d’où \(\alpha_1=0\). Il reste \(\alpha_2x_2+\alpha_3x_3=0\), et la question 1 donne \(\alpha_2=\alpha_3=0\). La famille \((x_1,x_2,x_3)\) est libre.
- Pour \(c\) réel, la fonction \(t\mapsto e^{ct}\) est non nulle et vérifie \(\Delta(e^{ct})=c\,e^{ct}\). Ce sont donc des vecteurs propres de \(\Delta\), associés à 1, 2 et 5. Ces valeurs étant distinctes, les trois fonctions forment une famille libre.
Corrigé de l’exercice 15 – Une relation polynomiale lue sur le spectre
Idée clé : deux endomorphismes égaux sur une base sont égaux.
- Par récurrence, \(A^kX=\lambda^kX\) pour tout \(k\), car \(A^{k+1}X=A(\lambda^kX)=\lambda^{k+1}X\). Par linéarité, \(Q(A)X=Q(\lambda)X\) pour tout polynôme \(Q\).
- On a \(\mathrm{tr}(A)=3\) et \(\det A=-4\), donc \(\chi_A=(X-4)(X+1)\). Ensuite, \(A-4I_2\) donne \(y=2x\), d’où \((1,2)\), et \(A+I_2\) donne \(x=-2y\), d’où \((2,-1)\). \(A=PDP^{-1}\) avec \(P=\begin{pmatrix}1 & 2\\ 2 & -1\end{pmatrix}\) et \(D=\mathrm{diag}(4,-1)\).
- Posons \(Q=X^2-3X\). On a \(Q(4)=16-12=4\) et \(Q(-1)=1+3=4\). Par la question 1, \(Q(A)\) et \(4I_2\) coïncident sur la base propre \(\big((1,2),(2,-1)\big)\). Donc \(A^2-3A=4I_2\).
- On écrit \(A\cdot\frac{1}{4}(A-3I_2)=I_2\). Ainsi \(A\) est inversible et \(A^{-1}=\frac{1}{4}(A-3I_2)=\begin{pmatrix}-3/4 & 1/2\\ 1/2 & 0\end{pmatrix}\).
Corrigé de l’exercice 16 – Même polynôme caractéristique, non semblables
Idée clé : une matrice semblable à \(3I_2\) est égale à \(3I_2\).
- Les matrices \(U\) et \(V\) sont triangulaires de diagonale \((3,3)\). Pour \(W\), la trace vaut 6 et le déterminant \(5+4=9\). Les trois matrices ont pour polynôme caractéristique \((X-3)^2\).
- Les matrices \(V-3I_2=\begin{pmatrix}0 & -4\\ 0 & 0\end{pmatrix}\) et \(W-3I_2=\begin{pmatrix}-2 & 2\\ -2 & 2\end{pmatrix}\) sont de rang 1. Donc \(\dim E_3=1<2\) dans les deux cas : ni \(V\) ni \(W\) n’est diagonalisable. Ensuite, si \(V=Q(3I_2)Q^{-1}\), alors \(V=3I_2\), ce qui est faux. Ni \(V\) ni \(W\) n’est semblable à \(U\).
- On trouve \((W-3I_2)^2=0\). Ensuite, \(y=(W-3I_2)(1,0)=(-2,-2)\), et \(\det\begin{pmatrix}-2 & 1\\ -2 & 0\end{pmatrix}=2\neq 0\), donc \((y,x)\) est une base. Puis \(Wy=3y+(W-3I_2)^2x=3y\) et \(Wx=3x+y\). La matrice dans la base \((y,x)\) est \(T=\begin{pmatrix}3 & 1\\ 0 & 3\end{pmatrix}\).
- De même, \((V-3I_2)^2=0\) et \(y^{\prime}=(V-3I_2)(0,1)=(-4,0)\). La famille \((y^{\prime},x^{\prime})\) a pour déterminant \(-4\neq 0\), et les mêmes calculs donnent encore la matrice \(T\). Ainsi \(V=Q_1TQ_1^{-1}\) et \(W=Q_2TQ_2^{-1}\), d’où \(W=(Q_2Q_1^{-1})V(Q_2Q_1^{-1})^{-1}\). Les matrices \(V\) et \(W\) sont semblables.
Pour approfondir
Corrigé de l’exercice 17 – La matrice aI + bJ
Idée clé : \(M\) est un polynôme en \(J\), donc elle a les mêmes vecteurs propres que \(J\).
- Toutes les colonnes de \(J\) sont égales et non nulles, donc \(\mathrm{rg}(J)=1\). Chaque coefficient de \(J^2\) est une somme de \(n\) termes égaux à 1, donc \(J^2=nJ\). Le noyau est l’hyperplan \(x_1+\dots+x_n=0\), de dimension \(n-1\). Enfin, \(J\,(1,\dots,1)=n\,(1,\dots,1)\). \(\mathrm{Sp}(J)=\{0,n\}\), avec \(E_0=\ker J\) et \(E_n=\mathrm{Vect}(1,\dots,1)\).
- Les dimensions valent \(n-1\) et 1, de somme \(n\), donc \(J\) est diagonalisable. Si \(JX=\mu X\), alors \(MX=(a+b\mu)X\). Une base propre de \(J\) est donc une base propre de \(M\). \(M\) est diagonalisable, de valeurs propres \(a\) (multiplicité \(n-1\)) et \(a+nb\) (multiplicité 1), distinctes car \(b\neq 0\).
- Le déterminant de \(M\) est le produit de ses valeurs propres comptées avec multiplicité, soit \(a^{n-1}(a+nb)\). \(M\) est inversible si et seulement si \(a\neq 0\) et \(a+nb\neq 0\). On développe \((aI_n+bJ)(\alpha I_n+\beta J)=a\alpha I_n+(a\beta+b\alpha+nb\beta)J\). Comme \(I_n\) et \(J\) sont libres pour \(n\ge 2\), il suffit d’avoir \(a\alpha=1\) et \(\beta(a+nb)=-b\alpha\). Donc \(M^{-1}=\frac{1}{a}I_n-\frac{b}{a(a+nb)}J\).
- Notons \(N_k\) le membre de droite. Sur \(\ker J\), \(N_k\) agit comme \(a^k\,\mathrm{id}\). Sur le vecteur \((1,\dots,1)\), il agit par \(a^k+\big((a+nb)^k-a^k\big)=(a+nb)^k\). Or \(M^k\) agit de la même façon sur ces vecteurs propres. Les deux matrices coïncident sur une base, donc \(M^k=N_k\).
- On a \(a=-1\) et \(a+nb=2\). Donc \(M^k=(-1)^kI_3+\dfrac{2^k-(-1)^k}{3}J\). Pour \(k=2\), on trouve \(I_3+J\), qui est bien \((J-I_3)^2=3J-2J+I_3\).
Corrigé de l’exercice 18 – Commuter avec une matrice à spectre simple
Idée clé : les sous-espaces propres de \(A\) sont des droites stables par \(B\), donc dirigées par des vecteurs propres de \(B\).
- Soit \(X\in E_\lambda(A)\). Alors \(A(BX)=B(AX)=\lambda\,BX\). Donc \(BX\in E_\lambda(A)\), et chaque sous-espace propre de \(A\) est stable par \(B\).
- Les \(n\) valeurs propres de \(A\) étant toutes différentes, ses sous-espaces propres sont de dimension 1. Ainsi \(E_{\lambda_k}(A)=\mathrm{Vect}(p_k)\), où \(p_k\) désigne la colonne d’indice \(k\) de \(P\). D’après la question 1, \(Bp_k\in\mathrm{Vect}(p_k)\), soit \(Bp_k=\mu_kp_k\). Ainsi \(BP=P\,\mathrm{diag}(\mu_1,\dots,\mu_n)\), et \(P^{-1}BP\) est diagonale.
- Ici \(A=PDP^{-1}\) avec \(P=\begin{pmatrix}1 & 3\\ 1 & 2\end{pmatrix}\) et \(D=\mathrm{diag}(3,4)\), d’après l’exercice 1. Si \(B\) commute avec \(A\), alors \(B=P\,\mathrm{diag}(\mu_1,\mu_2)P^{-1}\). Or \(\lambda I_2+\mu A=P\,\mathrm{diag}(\lambda+3\mu,\lambda+4\mu)P^{-1}\). Il suffit de choisir \(\mu=\mu_2-\mu_1\) et \(\lambda=4\mu_1-3\mu_2\). Réciproquement, toute matrice \(\lambda I_2+\mu A\) commute avec \(A\). Les matrices qui commutent avec \(A\) sont exactement les \(\lambda I_2+\mu A\).
- Si de plus \(B^2=B\), alors \(\mu_k^2=\mu_k\), donc \(\mu_k\in\{0,1\}\). On obtient quatre matrices. Le cas \((1,0)\) donne \(P\,\mathrm{diag}(1,0)P^{-1}=4I_2-A\), et le cas \((0,1)\) donne \(A-3I_2\). Les solutions sont \(0\), \(I_2\), \(\begin{pmatrix}-2 & 3\\ -2 & 3\end{pmatrix}\) et \(\begin{pmatrix}3 & -3\\ 2 & -2\end{pmatrix}\).
Corrigé de l’exercice 19 – Sous-espaces stables d’une matrice diagonale
Idée clé : un polynôme en \(u\) bien choisi isole chaque composante d’un vecteur de \(F\).
- On a \(u(e_k)=k\,e_k\). Donc l’image d’un vecteur de \(\mathrm{Vect}(e_k,\ k\in K)\) reste dans ce sous-espace, qui est stable.
- On a \(u(x)=x_1e_1+2x_2e_2+3x_3e_3\) et \(u^2(x)=x_1e_1+4x_2e_2+9x_3e_3\), et ces vecteurs sont dans \(F\). Posons \(L_3=\frac{1}{2}(X-1)(X-2)\). Alors \(L_3(u)(x)=\sum_kL_3(k)x_ke_k=x_3e_3\), car \(L_3(1)=L_3(2)=0\) et \(L_3(3)=1\). De même, \(L_1=\frac{1}{2}(X-2)(X-3)\) et \(L_2=-(X-1)(X-3)\) isolent \(x_1e_1\) et \(x_2e_2\). Or \(F\) est stable par \(u\), donc par tout polynôme en \(u\). Ainsi \(x_ke_k\in F\) pour \(k=1,2,3\).
- Soit \(K=\{k : e_k\in F\}\). D’abord, \(\mathrm{Vect}(e_k,\ k\in K)\subset F\). Ensuite, pour \(x\in F\), chaque \(x_k\) non nul donne \(e_k\in F\), donc \(k\in K\). Ainsi \(F=\mathrm{Vect}(e_k,\ k\in K)\). Des parties différentes donnent des sous-espaces différents. Il y a donc exactement \(2^3=8\) sous-espaces stables.
- Pour \(\mathrm{diag}(1,1,3)\), l’endomorphisme agit comme l’identité sur \(\mathrm{Vect}(e_1,e_2)\). Toute droite \(\mathrm{Vect}(e_1+te_2)\), avec \(t\) réel, est donc stable. On obtient une infinité de sous-espaces stables.
Corrigé de l’exercice 20 – Système différentiel 3×3
Idée clé : les trois produits fournissent directement une base propre.
- On trouve \(B(1,1,0)=(1,1,0)\), \(B(-1,0,1)=(-1,0,1)\) et \(B(1,1,1)=(-2,-2,-2)\). La matrice formée par ces trois vecteurs a pour déterminant 1, donc ils forment une base. \(B\) est diagonalisable, de valeurs propres 1 (double) et \(-2\).
- Les solutions s’écrivent \(X(t)=e^{t}\big(a(1,1,0)+b(-1,0,1)\big)+c\,e^{-2t}(1,1,1)\). La condition initiale donne \(a-b+c=1\), \(a+c=2\) et \(b+c=0\). On en tire \(c=-1\), \(a=3\) et \(b=1\). Donc \(x(t)=2e^{t}-e^{-2t}\), \(y(t)=3e^{t}-e^{-2t}\) et \(z(t)=e^{t}-e^{-2t}\). Pour contrôler, \(x^{\prime}=2e^t+2e^{-2t}\) et \(-2x+3y-3z=2e^t+2e^{-2t}\).
- On a \(e^{-t}X(t)\to a(1,1,0)+b(-1,0,1)\). Si \(X(t)\to 0\), cette limite est nulle, et la liberté donne \(a=b=0\). Réciproquement, si \(a=b=0\), alors \(X(t)=c\,e^{-2t}(1,1,1)\to 0\). Les solutions qui tendent vers 0 sont celles pour lesquelles \(X(0)\in\mathrm{Vect}(1,1,1)\).
Corrigé de l’exercice 21 – Problème – Trois réservoirs qui s’équilibrent
Idée clé : la matrice est un polynôme en \(J\), et le vecteur initial se décompose entre la droite \(\mathrm{Vect}(1,1,1)\) et le plan \(x+y+z=0\).
Partie A.
- Le réservoir \(R_1\) garde \(\frac{3}{5}x_n\) et reçoit \(\frac{1}{5}y_n\) et \(\frac{1}{5}z_n\). Ainsi \(x_{n+1}=\frac{1}{5}(3x_n+y_n+z_n)\), et de même pour les autres. On obtient bien \(X_{n+1}=QX_n\).
- Chaque colonne de \(Q\) a pour somme \(\frac{3+1+1}{5}=1\). En sommant les trois lignes, on trouve \(x_{n+1}+y_{n+1}+z_{n+1}=x_n+y_n+z_n\). Le volume total reste égal à 15 litres.
- D’après l’exercice 17 avec \(n=3\), \(J\) est diagonalisable de spectre \(\{0,3\}\). Ainsi \(Q\) est diagonalisable, de valeurs propres \(\frac{2}{5}+\frac{3}{5}=1\) et \(\frac{2}{5}\). On a \(E_1=\mathrm{Vect}(1,1,1)\) et \(E_{2/5}\) est le plan \(x+y+z=0\), de base \((1,-1,0)\) et \((1,0,-1)\).
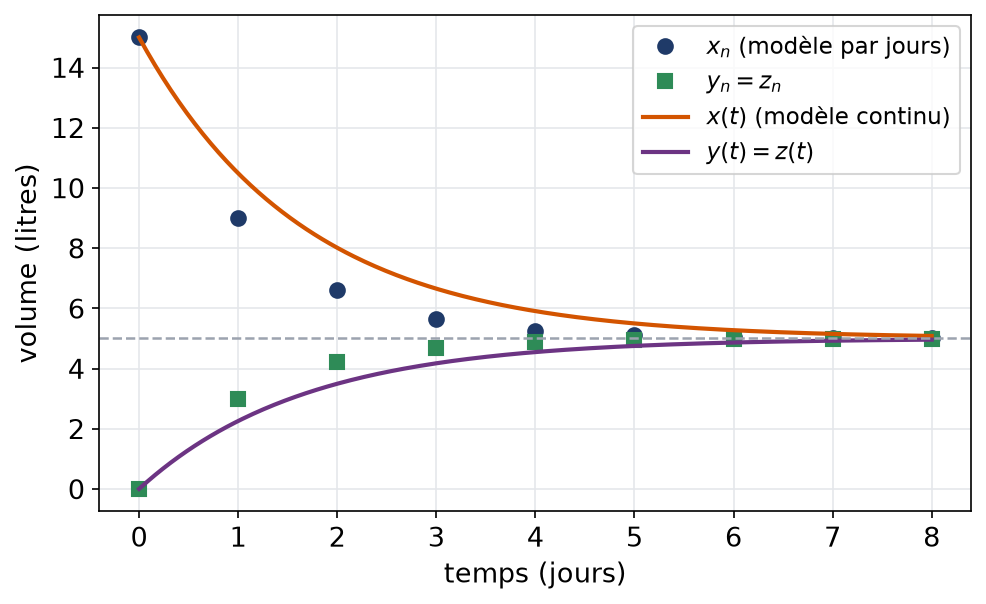
- On écrit \((15,0,0)=5(1,1,1)+(10,-5,-5)\), et \((10,-5,-5)=5(1,-1,0)+5(1,0,-1)\) appartient au plan propre. Donc \(X_n=5(1,1,1)+\big(\frac{2}{5}\big)^n(10,-5,-5)\). Ainsi \(x_n=5+10\big(\frac{2}{5}\big)^n\) et \(y_n=z_n=5-5\big(\frac{2}{5}\big)^n\). Pour contrôler, \(x_1=9\) et \(y_1=3\).
- Comme \(0<\frac{2}{5}<1\), les trois volumes tendent vers 5 litres. Ensuite, \(x_n<5{,}1\) équivaut à \(0{,}4^n<0{,}01\). Or \(0{,}4^5=0{,}01024\) et \(0{,}4^6=0{,}004096\). Le plus petit entier est \(n=6\).
Partie B.
- On a \(Q-I_3=-\frac{3}{5}I_3+\frac{1}{5}J\), qui a les mêmes vecteurs propres que \(J\). Son spectre est \(\{0,-\frac{3}{5}\}\), avec \(E_0=\mathrm{Vect}(1,1,1)\) et \(E_{-3/5}\) le plan \(x+y+z=0\).
- Avec la même décomposition de \(X(0)\), on obtient \(X(t)=5(1,1,1)+e^{-3t/5}(10,-5,-5)\). Donc \(x(t)=5+10e^{-3t/5}\) et \(y(t)=z(t)=5-5e^{-3t/5}\), avec la même limite de 5 litres. Cependant, \(0{,}4^n=e^{n\ln 0{,}4}\approx e^{-0{,}92n}\) décroît plus vite que \(e^{-0{,}6t}\). Le modèle jour par jour s’équilibre donc plus rapidement.
La figure superpose les deux modèles : les points du modèle discret et les courbes du modèle continu tendent vers le même équilibre.
Pour aller plus loin
- Revoir la leçon : cours de L2 de maths sur diagonaliser une matrice
- S’exercer : exercices corrigés de L2 de maths sur diagonaliser une matrice
- Chapitre d’avant : Intégrales impropres : critères de convergence
- Chapitre d’après : Polynômes annulateurs et trigonalisation
- Vérifier ses acquis : QCM de L2 de maths sur diagonaliser une matrice
- Contrôle corrigé en temps limité : Puissances de matrices et suites récurrentes : contrôle de maths en L2
- Un autre sujet noté sur 20 : Partiel d'algèbre du semestre 3 : contrôle de maths en L2
- Tous les chapitres : le sommaire de la L2 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Diagonaliser une matrice en L2 de maths» au format PDF afin de pouvoir travailler en totale autonomie.