Projection orthogonale en L2 de maths : exercices corrigés
Ces exercices projection L2 couvrent tout le chapitre sur le produit scalaire et la projection orthogonale. Les premiers énoncés installent les réflexes : reconnaître un produit scalaire, utiliser Cauchy-Schwarz, calculer dans une base orthonormée et appliquer Gram-Schmidt. Les exercices intermédiaires demandent des projections dans des espaces de matrices, de polynômes et de fonctions, des calculs de distance et deux ajustements par moindres carrés.
La dernière partie propose des énoncés plus longs : ajustement parabolique, déterminants de Gram et un problème complet d’approximation de la valeur absolue. Prenez le temps de chercher chaque énoncé avant d’ouvrir la solution. Vérifiez toujours vos projetés en contrôlant que le reste est orthogonal au sous-espace : ce test rapide évite la plupart des erreurs de calcul.
Pour démarrer
Exercice 1 – Trois formes sur R², un seul produit scalaire
Les vecteurs du plan sont notés \(u = (x_1, y_1)\) et \(v = (x_2, y_2)\). Voici trois candidats :
\[\varphi_1(u, v) = x_1 x_2 + 2 x_1 y_2 + 2 y_1 x_2 + 5 y_1 y_2, \qquad \varphi_2(u, v) = x_1 x_2 + 2 x_1 y_2 + 2 y_1 x_2 + 3 y_1 y_2,\]
\[\varphi_3(u, v) = x_1 x_2 + x_1 y_2 + y_1 y_2.\]
- Écrire \(\varphi_1\) et \(\varphi_2\) sous la forme \(U^{\top} S V\) avec \(S\) symétrique.
- Montrer que \(\varphi_1\) est un produit scalaire.
- Montrer que \(\varphi_2\) n’en est pas un, en exhibant un vecteur \(u\) tel que \(\varphi_2(u, u) < 0\).
- Montrer que \(\varphi_3\) n’est pas symétrique.
Exercice 2 – Cauchy-Schwarz et maximum sous contrainte
- Déterminer le maximum de \(3x – 2y + 6z\) sur l’ensemble des \((x, y, z) \in \mathbb{R}^3\) tels que \(x^2 + y^2 + z^2 = 1\), ainsi que le point où il est atteint.
- Soit \(f\) continue sur \([0, 1]\). Montrer que \(\left( \int_0^1 t f(t) \, \mathrm{d}t \right)^2 \leqslant \dfrac{1}{3} \int_0^1 f(t)^2 \, \mathrm{d}t\).
- Déterminer les fonctions \(f\) pour lesquelles l’égalité a lieu.
Exercice 3 – Une base orthonormée à coefficients entiers
Les trois vecteurs \(e_1 = \frac{1}{3}(1, 2, 2)\), \(e_2 = \frac{1}{3}(2, 1, -2)\) et \(e_3 = \frac{1}{3}(2, -2, 1)\) sont des vecteurs de \(\mathbb{R}^3\), espace muni du produit canonique.
- Prouver que \((e_1, e_2, e_3)\) est orthonormée, puis que c’est une base.
- Exprimer \(x = (3, 0, 3)\) et \(y = (1, 1, 1)\) comme combinaisons de \(e_1, e_2, e_3\), uniquement par des produits scalaires.
- Retrouver \(\|y\|^2\) et \(\langle x, y \rangle\) à partir de ces coordonnées.
Exercice 4 – Gram-Schmidt dans R³
On considère, dans \(\mathbb{R}^3\) muni du produit canonique, les vecteurs \(u_1 = (1, 0, 1)\), \(u_2 = (1, 1, 1)\) et \(u_3 = (3, 1, -1)\).
- Montrer que \((u_1, u_2, u_3)\) est une base de \(\mathbb{R}^3\).
- Lui appliquer le procédé de Gram-Schmidt.
- Écrire la matrice \(Q\) dont les colonnes sont les vecteurs obtenus, et vérifier que \(Q^{\top} Q = I_3\).
Exercice 5 – Une droite de R⁴ et son orthogonal
Dans \(\mathbb{R}^4\) muni du produit canonique, soit \(F = \mathrm{Vect}(a)\) avec \(a = (1, 2, 0, -1)\), et \(x = (1, 1, 1, 1)\).
- Donner une équation de \(F^{\perp}\) et sa dimension.
- Calculer le projeté orthogonal \(p_F(x)\).
- En déduire \(d(x, F^{\perp})\) et \(d(x, F)\), puis vérifier la relation de Pythagore.
Exercice 6 – Premiers calculs hermitiens dans C³
L’espace \(\mathbb{C}^3\) est équipé de \(\langle x, y \rangle = \sum_{k=1}^{3} \overline{x_k} \, y_k\). Les calculs portent sur \(x = (1, i, 0)\), \(y = (i, 1, 1)\) et \(z = (2, 0, 1 + i)\).
- Calculer \(\langle x, y \rangle\), \(\|x\|^2\), \(\|y\|^2\) et \(\|x + y\|^2\). Commenter.
- Calculer \(\langle y, z \rangle\) et \(\langle z, y \rangle\), et vérifier la symétrie hermitienne.
- Déterminer le projeté orthogonal de \(z\) sur \(\mathrm{Vect}(x)\), puis la distance de \(z\) à cette droite complexe.
Pour s’entraîner
Exercice 7 – Matrices symétriques et antisymétriques
L’espace des matrices carrées réelles de taille \(n\) est muni de \((A, B) \mapsto \mathrm{tr}(A^{\top} B)\), noté \(\langle A, B \rangle\). Les lettres \(\mathcal{S}_n\) et \(\mathcal{A}_n\) désignent respectivement les matrices vérifiant \(M^{\top} = M\) et \(M^{\top} = -M\).
- Exprimer \(\langle A, A \rangle\) à l’aide des coefficients de \(A\), et en déduire que l’on définit un produit scalaire.
- Montrer que \(\langle S, A \rangle = 0\) pour \(S \in \mathcal{S}_n\) et \(A \in \mathcal{A}_n\).
- En déduire que \(\mathcal{A}_n = \mathcal{S}_n^{\perp}\) et donner le projeté orthogonal d’une matrice \(M\) sur \(\mathcal{S}_n\).
- Pour \(M = \begin{pmatrix} 1 & 2 \\ 0 & 3 \end{pmatrix}\), calculer la distance de \(M\) à \(\mathcal{S}_2\).
Exercice 8 – Meilleure approximation affine de la racine carrée
On munit \(\mathcal{C}([0, 1], \mathbb{R})\) du produit scalaire \(\langle f, g \rangle = \int_0^1 f(t) g(t) \, \mathrm{d}t\). On note \(f(t) = \sqrt{t}\) et \(F\) le sous-espace des fonctions affines \(t \mapsto a + bt\).
- Écrire les deux conditions d’orthogonalité qui caractérisent le projeté \(p_F(f) = a + bt\).
- Résoudre le système obtenu.
- Calculer \(\|f\|^2\), puis \(\|p_F(f)\|^2\), et en déduire la valeur de \(\min_{a, b} \int_0^1 (\sqrt{t} – a – bt)^2 \, \mathrm{d}t\).
Exercice 9 – Un produit scalaire qui fait intervenir la dérivée
Pour deux polynômes \(P\) et \(Q\) de degré au plus \(2\), on définit \(\langle P, Q \rangle = P(0) Q(0) + \int_0^1 P^{\prime}(t) Q^{\prime}(t) \, \mathrm{d}t\).
- Prouver que cette formule munit \(\mathbb{R}_2[X]\) d’une structure euclidienne.
- Orthonormaliser la base \((1, X, X^2)\).
- Quel est le polynôme de degré au plus \(1\) le plus proche de \(X^2\) pour cette norme, et à quelle distance se trouve-t-il ?
- Le résultat est-il le même pour le produit \(\int_0^1 P(t) Q(t) \, \mathrm{d}t\) ? On se contentera de calculer \(\langle X^2 – X, 1 \rangle\) pour ce second produit.
Exercice 10 – Matrice de la projection sur un plan de R³
Toujours avec le produit canonique de \(\mathbb{R}^3\), on note \(\Pi\) le plan d’équation \(x + y – 2z = 0\), et \(n = (1, 1, -2)\) un vecteur normal.
- Montrer que la projection orthogonale sur \(\Pi\) s’écrit \(p(x) = x – \dfrac{\langle n, x \rangle}{6} \, n\).
- Écrire la matrice \(M\) qui représente \(p\) dans la base canonique, puis contrôler les relations \(M^2 = M\) et \(M^{\top} = M\).
- Pour \(w = (1, 2, 3)\), donner \(p(w)\) ainsi que l’écart minimal entre \(w\) et un point de \(\Pi\).
Exercice 11 – Distance à un plan de R⁴ par la matrice de Gram
Dans \(\mathbb{R}^4\) muni du produit canonique, on pose \(u = (1, 1, 1, 1)\), \(v = (0, 1, 2, 3)\), \(F = \mathrm{Vect}(u, v)\) et \(x = (1, 0, 0, 0)\).
- Calculer \(\langle u, u \rangle\), \(\langle u, v \rangle\), \(\langle v, v \rangle\), \(\langle u, x \rangle\) et \(\langle v, x \rangle\).
- On cherche \(p_F(x) = \alpha u + \beta v\). Écrire le système vérifié par \((\alpha, \beta)\) et le résoudre.
- En déduire \(p_F(x)\), vérifier l’orthogonalité de \(x – p_F(x)\) à \(F\), et calculer \(d(x, F)\).
Exercice 12 – Droite de régression pour quatre mesures
On dispose des mesures \((t_i, y_i)\) suivantes : \((-1, 3)\), \((0, 2)\), \((1, 0)\), \((2, -1)\). On cherche la droite \(y = a + bt\) qui minimise \(\sum_{i} (y_i – a – b t_i)^2\).
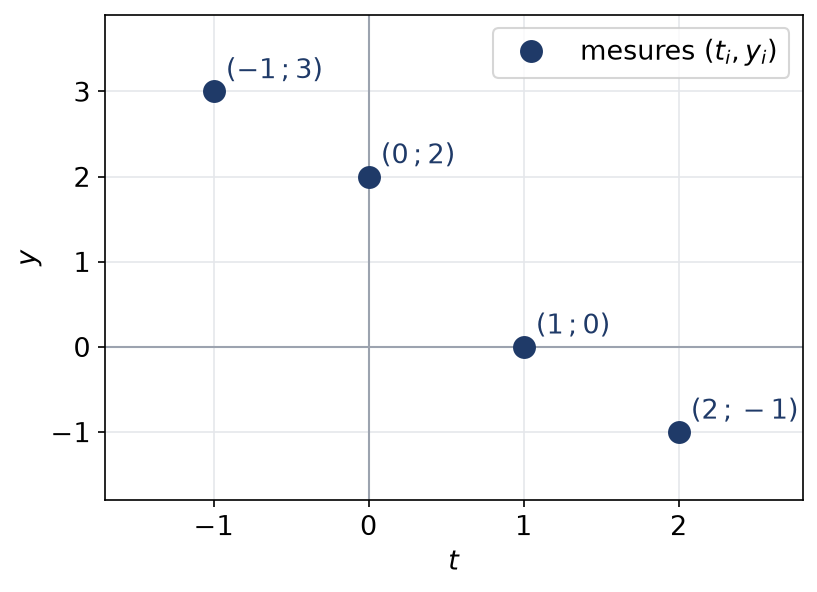
- Écrire le problème sous la forme \(\min \|AX – B\|\) en précisant \(A\), \(X\) et \(B\).
- Former et résoudre les équations normales.
- Calculer les résidus et vérifier qu’ils sont orthogonaux aux colonnes de \(A\). Donner l’erreur quadratique minimale.
Exercice 13 – Minimiser une somme de carrés sous contrainte affine
On cherche le minimum de \(a^2 + b^2 + c^2\) lorsque les réels \(a\), \(b\), \(c\) vérifient \(a + 2b + 2c = 9\).
- Écrire \(a + 2b + 2c\) comme un produit scalaire dans \(\mathbb{R}^3\), puis en déduire que \(a^2 + b^2 + c^2 \geqslant 9\) sous cette contrainte.
- Déterminer le seul triplet pour lequel le minimum est atteint.
- Interpréter le résultat comme la distance de l’origine à un plan affine de \(\mathbb{R}^3\), et le retrouver par une projection orthogonale.
Exercice 14 – Polarisation dans un espace hermitien
Soit \(E\) un espace muni d’un produit hermitien, linéaire à droite et semi-linéaire à gauche.
- Pour \(x, y \in E\) et \(\lambda \in \mathbb{C}\), développer \(\|x + \lambda y\|^2\).
- En déduire l’identité de polarisation
\[\langle x, y \rangle = \frac{1}{4} \sum_{k=0}^{3} i^{-k} \, \| x + i^k y \|^2.\] - Montrer que \(x\) et \(y\) sont orthogonaux si et seulement si \(\|x + y\|^2\) et \(\|x + iy\|^2\) valent tous deux \(\|x\|^2 + \|y\|^2\).
Exercice 15 – Noyau de la transposée et équations normales
Soit \(A \in \mathcal{M}_{n,p}(\mathbb{R})\). On munit \(\mathbb{R}^n\) et \(\mathbb{R}^p\) de leurs produits canoniques.
- Montrer que \((\mathrm{Im}\, A)^{\perp} = \mathrm{Ker}\, A^{\top}\).
- Montrer que \(\mathrm{Ker}(A^{\top} A) = \mathrm{Ker}\, A\), puis que \(A^{\top} A\) et \(A\) ont le même rang.
- En déduire que \(\mathrm{Im}(A^{\top} A) = \mathrm{Im}\, A^{\top}\), et que les équations normales \(A^{\top} A X = A^{\top} B\) ont toujours au moins une solution.
Pour approfondir
Exercice 16 – Ajustement d’une parabole par moindres carrés
On dispose des cinq mesures \((-2, 4)\), \((-1, 1)\), \((0, 1)\), \((1, 1)\), \((2, 5)\). On cherche la parabole \(y = a + bt + ct^2\) qui minimise la somme des carrés des écarts.
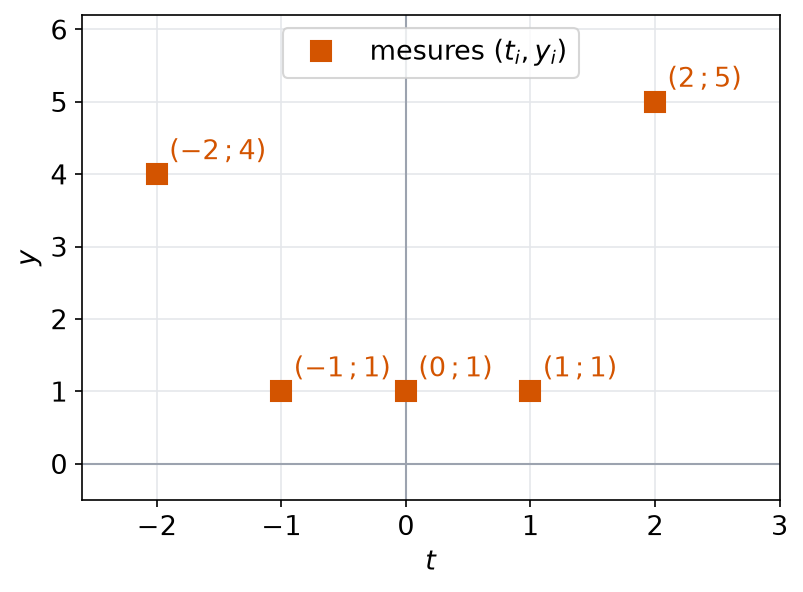
- Écrire la matrice \(A\) du problème et calculer \(A^{\top} A\) et \(A^{\top} B\).
- Résoudre les équations normales.
- Calculer le vecteur des résidus, vérifier qu’il est orthogonal aux trois colonnes de \(A\), et donner l’erreur quadratique minimale.
- Expliquer, sans calcul, pourquoi l’erreur minimale pour une droite \(y = a + bt\) est nécessairement plus grande ou égale.
Exercice 17 – Déterminants de Gram et distance
Dans tout l’exercice, \(E\) est un espace réel muni d’un produit scalaire. À des vecteurs \(x_1, \dots, x_p\), on associe la matrice carrée de coefficient \(\langle x_i, x_j \rangle\) en ligne \(i\) et colonne \(j\), dite matrice de Gram. Son déterminant est noté \(G(x_1, \dots, x_p)\).
- Montrer que si la famille est liée, alors \(G(x_1, \dots, x_p) = 0\).
- On suppose la famille libre. En utilisant une base orthonormée de \(V = \mathrm{Vect}(x_1, \dots, x_p)\), écrire la matrice de Gram sous la forme \(C^{\top} C\) avec \(C\) carrée inversible, et en déduire \(G(x_1, \dots, x_p) > 0\).
- Soit \(F = \mathrm{Vect}(x_1, \dots, x_p)\) avec une famille libre, et \(x \in E\). On écrit \(x = y + h\) avec \(y \in F\) et \(h \in F^{\perp}\). Montrer que \(G(x_1, \dots, x_p, x) = G(x_1, \dots, x_p, h)\), puis que
\[d(x, F)^2 = \frac{G(x_1, \dots, x_p, x)}{G(x_1, \dots, x_p)}.\] - Retrouver ainsi la distance obtenue dans l’exercice 11.
Exercice 18 – Problème – Approximation quadratique de la valeur absolue
Les fonctions continues de \([-1, 1]\) dans \(\mathbb{R}\) forment un espace \(E\), que l’on équipe de \(\langle f, g \rangle = \int_{-1}^{1} f(t) g(t) \, \mathrm{d}t\). Dans \(E\), on considère \(F\), formé des restrictions à \([-1, 1]\) des trinômes \(a + bt + ct^2\). Le but est d’approcher au mieux la fonction \(v(t) = |t|\) par un élément de \(F\).
- Justifier rapidement que l’on a bien un produit scalaire.
- Appliquer le procédé de Gram-Schmidt, sans normaliser, à la famille \((1, t, t^2)\). On doit trouver la famille orthogonale \((1, t, t^2 – \frac{1}{3})\). Calculer les normes au carré de ces trois fonctions.
- Montrer qu’une fonction paire et une fonction impaire sont toujours orthogonales.
- Calculer le projeté orthogonal de \(v\) sur \(F\).
- Calculer la distance de \(v\) à \(F\).
- Comparer avec l’écart \(\| v – w \|\) où \(w(t) = t^2\) est le polynôme qui coïncide avec \(v\) en \(-1\), \(0\) et \(1\). Comparer aussi avec la meilleure approximation par une constante.

Pour aller plus loin
- Revoir la leçon : cours de L2 de maths sur projection orthogonale
- Chapitre d’avant : Continuité et dérivation sous l'intégrale, Gamma
- Chapitre d’après : Isométries et endomorphismes symétriques
- Vérifier ses acquis : QCM de L2 de maths sur projection orthogonale
- Contrôle corrigé en temps limité : Moindres carrés et projection orthogonale : contrôle de maths en L2
- Tous les chapitres : le sommaire de la L2 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «projection orthogonale en L2 de maths : exercices corrigés» au format PDF afin de pouvoir travailler en totale autonomie.