Axe et angle d’une rotation : corrigé du contrôle de maths en MP

Voici le corrigé du contrôle de maths en MP sur le thème « axe et angle d’une rotation », question par question.
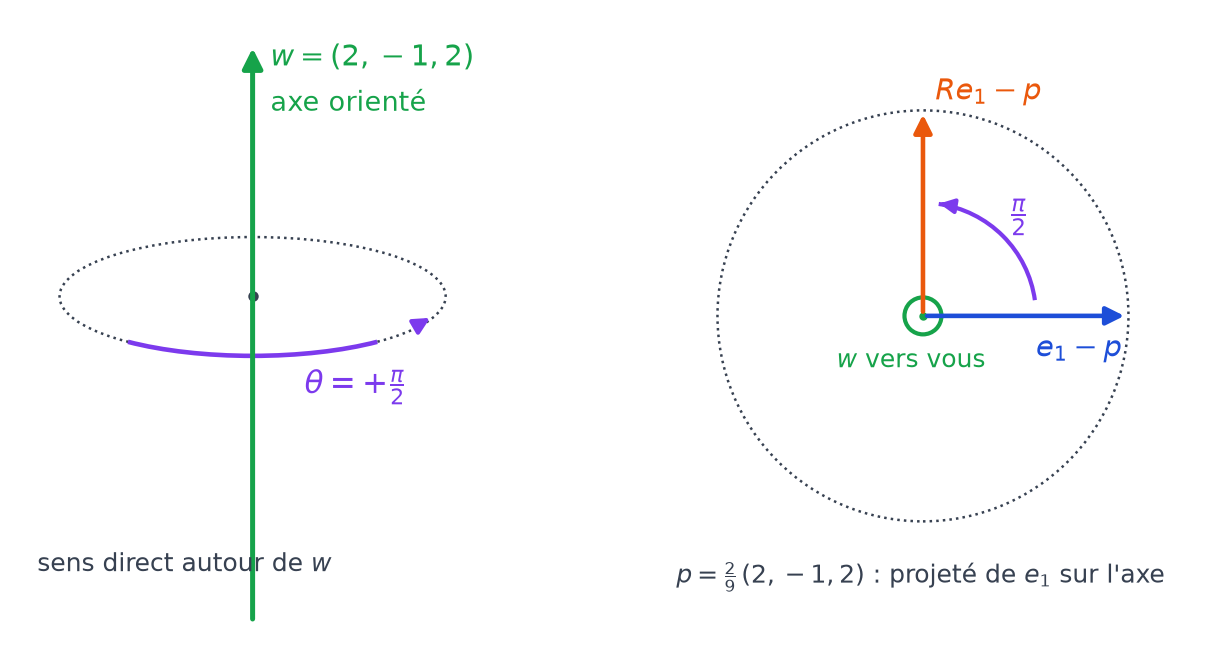
Cette correction est rédigée comme une copie de concours, avec chaque hypothèse vérifiée et chaque théorème nommé. D’abord, l’orthogonalité est établie par les produits scalaires des colonnes, puis le déterminant classe la matrice. Pour la réflexion, la correction retrouve le vecteur normal et reconstruit la matrice par la formule de projection. Ensuite, la rotation de l’exercice 3 est traitée en trois temps : axe, cosinus par la trace, puis signe du sinus par un déterminant. Un schéma de l’axe orienté accompagne ce calcul. Enfin, le problème vérifie la factorisation d’une rotation en deux réflexions. Chaque exercice se termine par son barème et, quand c’est utile, par un piège classique.
L’énoncé complet se trouve ici : Axe et angle d’une rotation : contrôle de maths en MP.
Barème du contrôle corrigé : axe et angle d’une rotation
| Exercice | Points |
|---|---|
| 1. Deux matrices à identifier | 4 points |
| 2. Rotation et réflexion du plan | 4 points |
| 3. Une rotation d’angle droit | 6 points |
| 4. Problème : rotations et paires de réflexions | 6 points |
| Total | 20 points |
Le corrigé détaillé : axe et angle d’une rotation
Exercice 1 – Deux matrices à identifier (4 points)
-
Une base orthonormée directe en colonnes
Notons \(C_1 = \frac{1}{11}(2, 6, 9)\), \(C_2 = \frac{1}{11}(6, 7, -6)\) et \(C_3 = \frac{1}{11}(-9, 6, -2)\) les colonnes de \(P\). D’abord, \(\|C_1\|^2 = \frac{4 + 36 + 81}{121} = 1\) et \(\|C_2\|^2 = \frac{36 + 49 + 36}{121} = 1\). Ensuite, \(\langle C_1, C_2 \rangle = \frac{12 + 42 – 54}{121} = 0\).
Calculons alors le produit vectoriel :
\[C_1 \wedge C_2 = \frac{1}{121}\big(6 \times (-6) – 9 \times 7,\; 9 \times 6 – 2 \times (-6),\; 2 \times 7 – 6 \times 6\big) = \frac{1}{121}(-99, 66, -22) = C_3.\]
Or, quand \((C_1, C_2)\) est orthonormée, la famille \((C_1, C_2, C_1 \wedge C_2)\) est une base orthonormée directe. Par conséquent, \(P\) est orthogonale et \(\det P = \det(C_1, C_2, C_1 \wedge C_2) = 1\). Ainsi \(P \in SO_3(\mathbb{R})\).
-
Le paramètre imposé par l’orthogonalité
Les deux premières colonnes de \(N_t\) sont unitaires, car \(\frac{1 + 4 + 4}{9} = 1\), et orthogonales, car \(\frac{2 + 2 – 4}{9} = 0\). La troisième colonne \(\frac{1}{3}(t, -2, 1)\) doit donc être orthogonale à la première, ce qui impose \(t – 4 + 2 = 0\), soit \(t = 2\).
Réciproquement, pour \(t = 2\), le produit scalaire avec la deuxième colonne vaut \(\frac{4 – 2 – 2}{9} = 0\) et la norme vaut \(\frac{4 + 4 + 1}{9} = 1\). La matrice \(N_t\) est orthogonale si et seulement si \(t = 2\).
-
Une réflexion reconnue, puis reconstruite
La matrice \(N\) est symétrique et orthogonale, donc \(N^2 = N^{T} N = I_3\) : c’est une symétrie orthogonale. Ses valeurs propres valent \(1\) ou \(-1\), de multiplicités \(p\) et \(q\) avec \(p + q = 3\). De plus, \(\operatorname{tr} N = \frac{1 + 1 + 1}{3} = 1 = p – q\), d’où \(p = 2\) et \(q = 1\). C’est donc une réflexion.
Son plan est \(\ker(N – I_3)\). Comme \(N – I_3 = \frac{1}{3}\begin{pmatrix} -2 & 2 & 2 \\ 2 & -2 & -2 \\ 2 & -2 & -2 \end{pmatrix}\), toutes les lignes sont proportionnelles à \((1, -1, -1)\). \(N\) est la réflexion de plan \(x – y – z = 0\).
Prenons alors \(n = (1, -1, -1)\), avec \(\|n\|^2 = 3\). On obtient
\[I_3 – \frac{2}{3}\begin{pmatrix} 1 & -1 & -1 \\ -1 & 1 & 1 \\ -1 & 1 & 1 \end{pmatrix} = \frac{1}{3}\begin{pmatrix} 1 & 2 & 2 \\ 2 & 1 & -2 \\ 2 & -2 & 1 \end{pmatrix} = N,\]
ce qui confirme le résultat.
Piège classique : une matrice symétrique orthogonale n’est pas forcément une réflexion. En dimension 3, c’est la trace qui distingue l’identité, une réflexion, un demi-tour et \(-I_3\).
Exercice 2 – Rotation et réflexion du plan (4 points)
-
Nature des deux matrices
Les colonnes de \(A\) sont \(\frac{1}{13}(5, 12)\) et \(\frac{1}{13}(-12, 5)\) : elles sont unitaires, car \(25 + 144 = 169\), et orthogonales. De plus, \(\det A = \frac{25 + 144}{169} = 1\). Donc \(A \in SO_2(\mathbb{R})\) et \(A\) est la rotation d’angle \(\theta\) avec \(\cos\theta = \frac{5}{13}\) et \(\sin\theta = \frac{12}{13}\).
De même, les colonnes de \(B\) forment une famille orthonormée, mais \(\det B = \frac{-25 – 144}{169} = -1\). Or un élément de \(O_2(\mathbb{R})\) de déterminant \(-1\) est une réflexion. Son axe est \(\ker(B – I_2)\), d’équation \(-8x + 12y = 0\), soit \(2x = 3y\). \(B\) est donc la réflexion d’axe \(D\), dirigé par \((3, 2)\).
-
Les deux produits
Le calcul donne d’abord
\[BA = \frac{1}{169}\begin{pmatrix} 25 + 144 & -60 + 60 \\ 60 – 60 & -144 – 25 \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix}.\]
\(BA\) est la réflexion d’axe \(\mathbb{R} e_1\). Ensuite,
\[AB = \frac{1}{169}\begin{pmatrix} 25 – 144 & 60 + 60 \\ 60 + 60 & 144 – 25 \end{pmatrix} = \frac{1}{169}\begin{pmatrix} -119 & 120 \\ 120 & 119 \end{pmatrix}.\]
Cette matrice est symétrique, orthogonale et de déterminant \(-1\). Par ailleurs, \(AB\,(5, 12) = \frac{1}{169}(-595 + 1440,\; 600 + 1428) = (5, 12)\). \(AB\) est donc la réflexion d’axe dirigé par \((5, 12)\), c’est-à-dire par \(u\). On remarque en outre que \(AB \neq BA\).
-
Un seul vecteur ne suffit pas
Une application linéaire du plan est déterminée par les images d’une base, et non par l’image d’un seul vecteur. En effet, \(A e_2 = \frac{1}{13}(-12, 5)\) alors que \(B e_2 = \frac{1}{13}(12, -5) = -A e_2\) : \(A\) et \(B\) coïncident sur \(e_1\) sans être égales. Cette égalité s’explique d’ailleurs : l’axe de \(B\) est la bissectrice de \(e_1\) et de \(u\), car la pente \(\frac{2}{3}\) de \(D\) vérifie \(\frac{2 \times \frac{2}{3}}{1 – \frac{4}{9}} = \frac{12}{5}\), pente de \(u\).
Ensuite, \(\det(AB) = \det(BA) = 1 \times (-1) = -1\). Ainsi \(AB\) et \(BA\) sont dans \(O_2(\mathbb{R}) \setminus SO_2(\mathbb{R})\), et tout élément de cet ensemble est une réflexion, sans aucun produit à effectuer.
Exercice 3 – Une rotation d’angle droit (6 points)
-
Appartenance au groupe spécial orthogonal
Notons \(C_1 = \frac{1}{9}(4, 4, 7)\), \(C_2 = \frac{1}{9}(-8, 1, 4)\) et \(C_3 = \frac{1}{9}(1, -8, 4)\). Leurs normes au carré valent \(\frac{16 + 16 + 49}{81}\), \(\frac{64 + 1 + 16}{81}\) et \(\frac{1 + 64 + 16}{81}\), soit 1 chacune. Puis \(\langle C_1, C_2 \rangle = \frac{-32 + 4 + 28}{81} = 0\). Enfin,
\[C_1 \wedge C_2 = \frac{1}{81}\big(16 – 7,\; -56 – 16,\; 4 + 32\big) = \frac{1}{81}(9, -72, 36) = C_3.\]
Comme à l’exercice 1, \(R\) est orthogonale de déterminant 1, donc \(R \in SO_3(\mathbb{R})\).
-
Recherche de l’axe
On résout \((R – I_3)X = 0\) avec \(9(R – I_3) = \begin{pmatrix} -5 & -8 & 1 \\ 4 & -8 & -8 \\ 7 & 4 & -5 \end{pmatrix}\). La deuxième ligne donne \(x = 2y + 2z\). En reportant dans la première, on obtient \(-18y – 9z = 0\), donc \(z = -2y\), puis \(x = -2y\). La troisième équation est alors vérifiée : \(14 – 4 – 10 = 0\) pour \((2, -1, 2)\).
Le noyau de \(R – I_3\) est la droite dirigée par \(w = (2, -1, 2)\). Puisque \(R \neq I_3\), c’est bien une rotation, et cette droite est son axe.
-
Le cosinus lu sur la trace
Dans une base orthonormée directe adaptée à l’axe, \(R\) a pour matrice un bloc 1 suivi du bloc de rotation plane d’angle \(\theta\). La trace étant invariante par similitude, \(\operatorname{tr} R = 1 + 2\cos\theta\). Or \(\operatorname{tr} R = \frac{4 + 1 + 4}{9} = 1\). Par conséquent, \(\cos\theta = 0\).
-
Orientation et signe du sinus
Posons \(a = \frac{w}{3}\), unitaire. Pour \(x\) hors de l’axe, on a \(\det(x, Rx, a) = \sin\theta\, \|x – p\|^2\), où \(p = \langle x, a \rangle a\) est le projeté de \(x\) sur l’axe. Avec \(x = e_1\) et \(R e_1 = \frac{1}{9}(4, 4, 7)\), on développe selon la première colonne :
\[\det(e_1, R e_1, w) = \begin{vmatrix} 1 & \frac{4}{9} & 2 \\ 0 & \frac{4}{9} & -1 \\ 0 & \frac{7}{9} & 2 \end{vmatrix} = \frac{8}{9} + \frac{7}{9} = \frac{5}{3} > 0.\]
Donc \(\sin\theta > 0\) et, avec \(\cos\theta = 0\), on obtient \(\sin\theta = 1\). D’ailleurs, \(p = \frac{2}{9}(2, -1, 2)\) et \(\|e_1 – p\|^2 = 1 – \frac{4}{9} = \frac{5}{9}\), d’où, comme \(w = 3a\), \(3 \times \frac{5}{9} \times \sin\theta = \frac{5}{3}\), ce qui confirme \(\sin\theta = 1\). \(R\) est la rotation d’axe orienté par \(w = (2, -1, 2)\) et d’angle \(\frac{\pi}{2}\).

-
Puissances de la rotation
Comme \(R^k\) est la rotation de même axe et d’angle \(\frac{k\pi}{2}\), la matrice \(R^4\) correspond à un angle \(2\pi\). Donc \(R^4 = I_3\). Ensuite, \(2026 = 4 \times 506 + 2\), donc \(R^{2026} = R^2\), demi-tour d’axe \(\mathbb{R} a\). Ce demi-tour fixe \(a\) et change en leur opposé les vecteurs orthogonaux à \(a\), d’où \(R^2 = 2\, a\, a^{T} – I_3\). Ainsi :
\[R^{2026} = \frac{2}{9}\begin{pmatrix} 4 & -2 & 4 \\ -2 & 1 & -2 \\ 4 & -2 & 4 \end{pmatrix} – I_3 = \frac{1}{9}\begin{pmatrix} -1 & -4 & 8 \\ -4 & -7 & -4 \\ 8 & -4 & -1 \end{pmatrix}.\]
Par exemple, le coefficient en haut à gauche de \(R^2\) vaut bien \(\frac{16 – 32 + 7}{81} = -\frac{1}{9}\). On retrouve donc \(R^{2026} = \frac{1}{9}\begin{pmatrix} -1 & -4 & 8 \\ -4 & -7 & -4 \\ 8 & -4 & -1 \end{pmatrix}\).
Piège classique : la trace ne donne que \(\cos\theta\), donc \(\theta\) au signe près. Sans orientation de l’axe, écrire « angle \(\frac{\pi}{2}\) » n’a pas de sens, car l’axe orienté par \(-w\) donne l’angle \(-\frac{\pi}{2}\).
Exercice 4 – Problème : rotations et paires de réflexions (6 points)
-
La matrice d’une réflexion
D’une part, \(S_a^{T} = I_3 – 2\,(a\,a^{T})^{T} = S_a\). D’autre part, comme \(a^{T} a = \|a\|^2 = 1\),
\[S_a^2 = I_3 – 4\, a\, a^{T} + 4\, a\,(a^{T} a)\, a^{T} = I_3.\]
Donc \(S_a^{T} S_a = I_3\) : \(S_a\) est symétrique et orthogonale. Ensuite, \(S_a a = a – 2a\,(a^{T} a) = -a\), et pour \(x\) orthogonal à \(a\), on a \(a^{T} x = 0\), donc \(S_a x = x\). \(S_a\) fixe le plan \(a^{\perp}\) et change \(a\) en \(-a\) : c’est la réflexion de plan \(a^{\perp}\), de déterminant \(-1\).
-
Composée de deux réflexions
Le produit de deux matrices orthogonales est orthogonal, et \(\det(S_a S_b) = (-1) \times (-1) = 1\). Ainsi \(S_a S_b \in SO_3(\mathbb{R})\).
Comme \(a\) et \(b\) ne sont pas colinéaires, \(a \wedge b \neq 0\). Ce vecteur est orthogonal à \(b\), donc fixé par \(S_b\), puis orthogonal à \(a\), donc fixé par \(S_a\). Par conséquent, \(S_a S_b (a \wedge b) = a \wedge b\).
Supposons enfin \(S_a S_b = I_3\). Alors \(S_a = S_b^{-1} = S_b\), donc \(\ker(S_a + I_3) = \mathbb{R} a\) serait égal à \(\mathbb{R} b\), ce qui est exclu. Or l’ensemble des vecteurs fixes d’une rotation distincte de \(I_3\) est exactement son axe, qui est une droite. \(S_a S_b\) est donc une rotation d’axe \(\mathbb{R}(a \wedge b)\).
-
Un calcul explicite dans le plan x = 0
Tout d’abord, \(S_a = I_3 – 2\, e_3 e_3^{T}\) est la matrice diagonale de coefficients \(1, 1, -1\). Ensuite, \(b\, b^{T} = \frac{1}{25}\begin{pmatrix} 0 & 0 & 0 \\ 0 & 9 & 12 \\ 0 & 12 & 16 \end{pmatrix}\), donc
\[S_b = \begin{pmatrix} 1 & 0 & 0 \\ 0 & \frac{7}{25} & -\frac{24}{25} \\ 0 & -\frac{24}{25} & -\frac{7}{25} \end{pmatrix} \quad \text{et} \quad S_a S_b = \begin{pmatrix} 1 & 0 & 0 \\ 0 & \frac{7}{25} & -\frac{24}{25} \\ 0 & \frac{24}{25} & \frac{7}{25} \end{pmatrix},\]
car multiplier à gauche par \(S_a\) change le signe de la troisième ligne. Cette matrice fixe \(e_1\) et agit sur \((e_2, e_3)\) comme une rotation plane. Or \((e_1, e_2, e_3)\) est directe. \(S_a S_b\) est la rotation d’axe orienté par \(e_1\), d’angle de cosinus \(\frac{7}{25}\) et de sinus \(\frac{24}{25}\).
On note que \(a \wedge b = -\frac{3}{5} e_1\), conformément à la question 2. De plus, l’angle \(\alpha\) entre \(b\) et \(a\) vérifie \(\cos\alpha = \langle a, b \rangle = \frac{4}{5}\), et \(\cos 2\alpha = 2 \times \frac{16}{25} – 1 = \frac{7}{25}\) : l’angle de la rotation est le double de l’angle entre les deux plans.
-
Retour sur la rotation de l’exercice 3
Les vecteurs \(c\) et \(d\) sont unitaires, car \(\frac{4 + 4 + 1}{9} = 1\) et \(\frac{1 + 1}{2} = 1\), et ils ne sont pas colinéaires. Comme \(d\, d^{T} = \frac{1}{2}\begin{pmatrix} 1 & 0 & -1 \\ 0 & 0 & 0 \\ -1 & 0 & 1 \end{pmatrix}\), la matrice \(S_d\) échange \(e_1\) et \(e_3\) et fixe \(e_2\). Par ailleurs,
\[S_c = I_3 – \frac{2}{9}\begin{pmatrix} 4 & 4 & -2 \\ 4 & 4 & -2 \\ -2 & -2 & 1 \end{pmatrix} = \frac{1}{9}\begin{pmatrix} 1 & -8 & 4 \\ -8 & 1 & 4 \\ 4 & 4 & 7 \end{pmatrix}.\]
Multiplier à droite par \(S_d\) échange la première et la troisième colonne de \(S_c\). On obtient \(S_c S_d = \frac{1}{9}\begin{pmatrix} 4 & -8 & 1 \\ 4 & 1 & -8 \\ 7 & 4 & 4 \end{pmatrix} = R\).
D’après la question 2, l’axe de \(R\) est dirigé par \(c \wedge d\). Or \((2, 2, -1) \wedge (1, 0, -1) = (-2, 1, -2) = -w\). On retrouve bien l’axe \(\mathbb{R} w\).
-
Factorisation de toute rotation
Soit \(\rho\) une rotation d’axe dirigé par un vecteur unitaire \(u\), et soit \(d\) unitaire orthogonal à \(u\). Posons \(\sigma = \rho S_d\) : elle est orthogonale, de déterminant \(-1\), et elle fixe \(u\), car \(S_d u = u\). Elle laisse donc stable le plan \(u^{\perp}\), où elle induit une isométrie de déterminant \(-1\), c’est-à-dire une réflexion d’axe \(\mathbb{R} v\). Ainsi \(\sigma\) fixe le plan engendré par \(u\) et \(v\), puis change en son opposé le vecteur orthogonal : c’est une réflexion \(S_c\). Finalement, \(\rho = \sigma S_d^{-1} = S_c S_d\).
Piège classique : \(S_a S_b\) et \(S_b S_a\) ne sont pas égales. Elles ont le même axe, mais des angles opposés, car \(S_b S_a\) est l’inverse de \(S_a S_b\).
À retenir de ce contrôle
- Une matrice carrée réelle est orthogonale si et seulement si ses colonnes forment une base orthonormée pour le produit scalaire canonique.
- Une matrice orthogonale symétrique est celle d’une symétrie orthogonale ; si sa trace vaut 1 en dimension 3, c’est une réflexion.
- Pour une rotation de l’espace, l’axe est le noyau de R moins l’identité et le cosinus de l’angle vaut la trace moins 1, divisée par 2.
- Le signe du sinus se lit sur le déterminant de x, Rx et du vecteur qui oriente l’axe, pour un x hors de l’axe.
- La composée de deux réflexions de plans distincts est une rotation dont l’axe est la droite d’intersection des deux plans.
Revenir à l’énoncé du contrôle
Consolider axe et angle d’une rotation après ce corrigé
Pour ne plus perdre de points sur ce thème, relisez le cours isométries vectorielles et matrices orthogonales ; entraînez-vous sur les exercices isométries vectorielles et matrices orthogonales.
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en MP.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «axe et angle d'une rotation : corrigé du contrôle de maths en MP» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir Différentielle et règle de la chaîne en maths spé (MP)
- Sous-espaces stables et spectre en maths spé (MP)
- Séries et sommation des équivalents en maths spé (MP)
- Espérance, variance et covariance en maths spé (MP)
- Fonctions à valeurs vectorielles en maths spé (MP)
- Intégrabilité sur un intervalle en maths spé (MP)

Exercices corrigés
Tout voir

Contrôles
Tout voir
QCM
Tout voir