Corrigé des exercices : Matrices orthogonales et rotations en maths spé (MP)

Ce corrigé rotations MP détaille chaque solution comme sur une copie soignée. Chaque exercice commence par une idée clé qui indique la première chose à calculer. Les calculs matriciels sont posés en entier, pour que vous puissiez les refaire ligne à ligne.
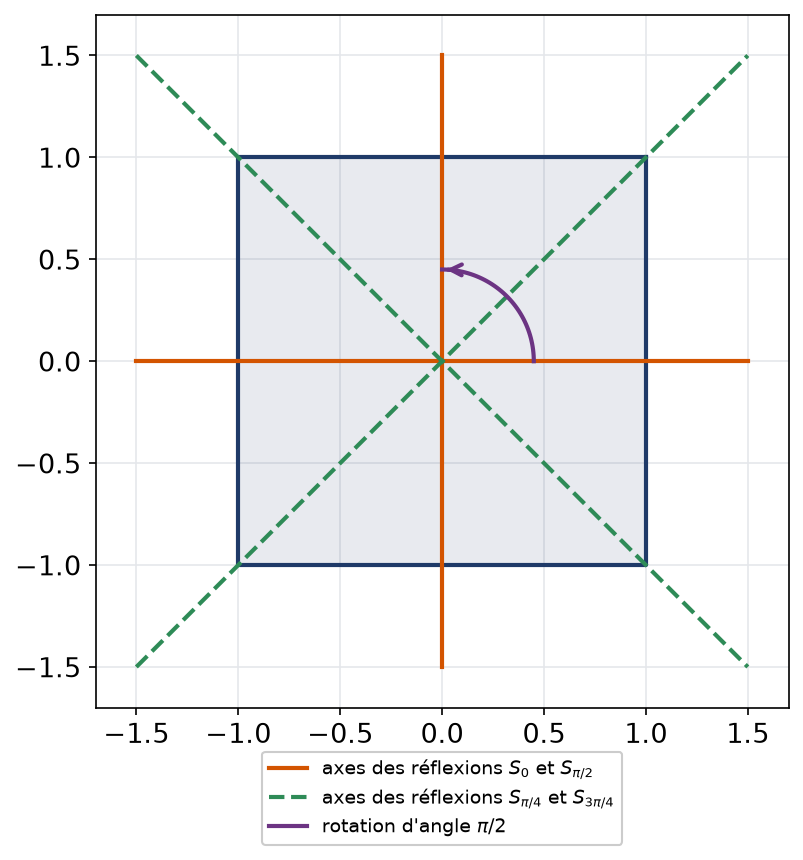
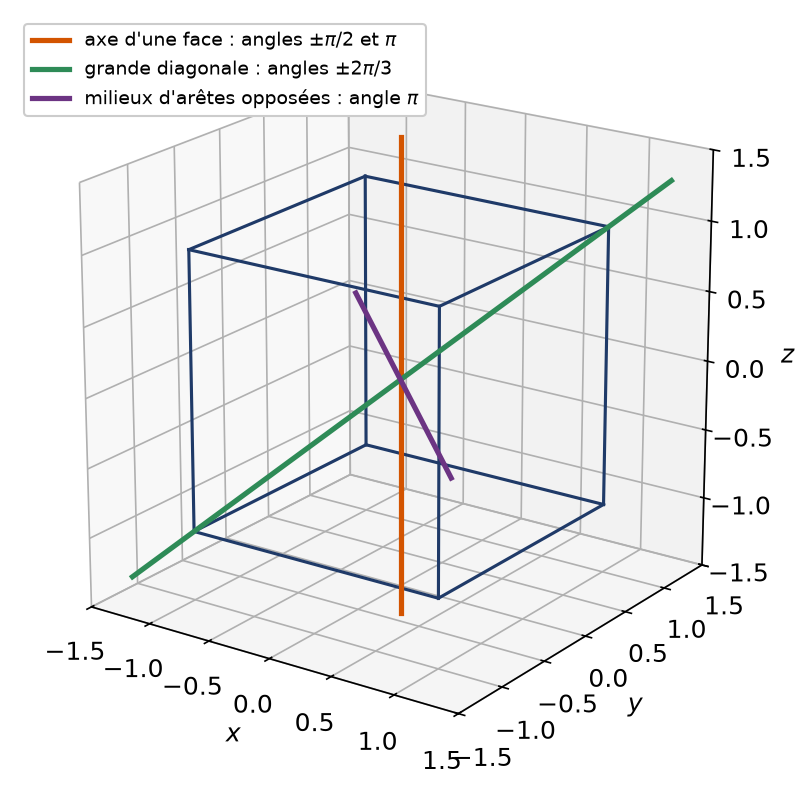
Trois points de vigilance reviennent dans presque toutes les solutions. D’abord, on vérifie l’orthogonalité avant toute autre conclusion. Ensuite, la trace ne fournit que le cosinus de l’angle : le signe du sinus exige un déterminant, calculé après avoir orienté l’axe. Enfin, on contrôle chaque résultat sur un vecteur test, ce qui détecte les erreurs de signe. Les figures montrent les axes, les plans de réflexion et les symétries du carré et du cube.
Pour démarrer
Corrigé de l’exercice 1 – Trois matrices à tester
Idée clé : avec un dénominateur \(d\), une colonne de numérateurs est unitaire quand la somme de leurs carrés vaut \(d^2\) ; on teste ensuite les produits croisés.
- Pour \(A\), chaque colonne de numérateurs a une somme de carrés égale à \(9\), et les produits croisés valent \(2 + 2 – 4 = 0\), \(2 – 4 + 2 = 0\) et \(4 – 2 – 2 = 0\). Donc \(A\) est orthogonale. Pour \(B\), les sommes de carrés valent bien \(49\), mais le produit des deux premières colonnes vaut \(6 + 18 – 12 = 12\). Ainsi \(B\) n’est pas orthogonale. Pour \(C\), les colonnes \((3,0,-4)/5\), \((0,1,0)\) et \((4,0,3)/5\) sont unitaires et deux à deux orthogonales, car \(12 – 12 = 0\). \(C\) est orthogonale.
- Le déterminant des numérateurs de \(A\) vaut \(1 \cdot (1 – 4) – 2 \cdot (2 + 4) + 2 \cdot (-4 – 2) = -27\). Donc \(\det A = -27/27 = -1\). Pour \(C\), on développe selon la deuxième ligne : \(5 \cdot (9 + 16) = 125\), d’où \(\det C = 1\).
- La matrice \(A\) est symétrique et orthogonale : elle représente une symétrie orthogonale. Sa trace vaut \(3/3 = 1\), donc ses valeurs propres sont \(1\), \(1\) et \(-1\). C’est une réflexion. Son plan est le noyau de \(A – I_3\). Or \(3(A – I_3)\) a pour première ligne \((-2, 2, 2)\), et les autres lignes lui sont proportionnelles. \(A\) est la réflexion par rapport au plan \(x – y – z = 0\).
- On a \(Ce_2 = e_2\) et \(\det C = 1\). La matrice \(C\) appartient donc à \(\mathrm{SO}_3\) et fixe \(e_2\). Comme \(C \neq I_3\), c’est une rotation d’axe \(\mathbb{R}e_2\). Sa trace vaut \(11/5\), donc \(\cos\theta = (11/5 – 1)/2 = 3/5\).
Corrigé de l’exercice 2 – Réflexion par rapport à un plan de l’espace
Idée clé : on applique la formule \(I_3 – \frac{2}{N^{\top}N} NN^{\top}\) avec le vecteur normal \(N = (2,-1,2)\), de norme au carré \(9\).
- Le produit \(NN^{\top}\) a pour lignes \((4,-2,4)\), \((-2,1,-2)\) et \((4,-2,4)\). On retranche \(2/9\) de cette matrice à \(I_3\) et l’on obtient \[S = \frac{1}{9}\begin{pmatrix} 1 & 4 & -8 \\ 4 & 7 & 4 \\ -8 & 4 & 1 \end{pmatrix}.\] Contrôle : \(SN = \frac{1}{9}(2 – 4 – 16,\ 8 – 7 + 8,\ -16 – 4 + 2) = (-2, 1, -2) = -N\). La matrice \(S\) convient.
- La projection orthogonale \(p\) sur \(P\) vérifie \(s = 2p – \mathrm{id}\), donc \(p = (s + \mathrm{id})/2\). Ainsi la matrice de \(p\) vaut \(\frac{1}{9}\begin{pmatrix} 5 & 2 & -4 \\ 2 & 8 & 2 \\ -4 & 2 & 5 \end{pmatrix}\). On retrouve \(I_3 – \frac{1}{9}NN^{\top}\), comme prévu.
- On calcule \(S(1,1,1) = \frac{1}{9}(1 + 4 – 8,\ 4 + 7 + 4,\ -8 + 4 + 1) = \frac{1}{9}(-3, 15, -3)\). L’image vaut \((-1/3,\ 5/3,\ -1/3)\). Sa norme au carré vaut \((1 + 25 + 1)/9 = 3\), qui est bien la norme au carré de \((1,1,1)\).
Corrigé de l’exercice 3 – Deux isométries du plan et leur produit
Idée clé : une matrice orthogonale de taille \(2\) est une rotation si elle a la forme \(R_\theta\), une réflexion si elle est symétrique de déterminant \(-1\).
- Les colonnes \((3,4)/5\) et \((4,-3)/5\) sont unitaires et orthogonales ; de plus, \(M\) est symétrique et \(\det M = (-9 – 16)/25 = -1\). Donc \(M\) représente une réflexion. Son axe est le noyau de \(M – I_2\) : la première ligne de \(5(M – I_2)\) vaut \((-2, 4)\). L’axe est dirigé par \((2,1)\), et l’on vérifie que \(M(2,1) = (2,1)\).
- La matrice \(N\) a la forme \(R_\theta\) avec \(\cos\theta = -4/5\) et \(\sin\theta = -3/5\). Comme \(16/25 + 9/25 = 1\), c’est bien une rotation.
- Le calcul donne \(MN = \frac{1}{25}\begin{pmatrix} -24 & -7 \\ -7 & 24 \end{pmatrix}\). Cette matrice est symétrique, orthogonale et de déterminant \((-576 – 49)/625 = -1\). C’est donc une réflexion. Son axe vérifie \(-49x – 7y = 0\), soit \(y = -7x\). \(MN\) est la réflexion d’axe dirigé par \((1,-7)\). On contrôle : \(MN(1,-7) = \frac{1}{25}(25, -175) = (1,-7)\).
Corrigé de l’exercice 4 – Vecteurs qui représentent des formes linéaires
Idée clé : dans une base orthonormée, le vecteur représentant a pour coordonnées les valeurs de la forme sur les vecteurs de base.
- Pour ce produit scalaire, \((A \mid M)\) vaut la somme des produits \(a_{ij} m_{ij}\), et la base des matrices élémentaires est orthonormée. La forme vaut \(1\) sur \(E_{11}\) et \(E_{22}\), \(3\) sur \(E_{21}\) et \(0\) sur \(E_{12}\). Elle est représentée par \(I_2 + 3E_{21}\).
- La forme est bilinéaire, symétrique et positive. De plus, si \((P \mid P) = 0\), alors \(P\) s’annule en \(0\), \(1\) et \(2\). Un polynôme de degré au plus \(2\) qui a trois racines est nul. C’est donc un produit scalaire.
- Écrivons \(P = a + bX + cX^2\). Alors \(P(2) – P(0) = 2b + 4c\), tandis que \(P^{\prime}(1) = b + 2c\). On a bien \(P^{\prime}(1) = (P(2) – P(0))/2\).
- On cherche \(Q\) tel que \((Q \mid P) = Q(0)P(0) + Q(1)P(1) + Q(2)P(2)\) soit égal à \((P(2) – P(0))/2\) pour tout \(P\). Il suffit de prendre \(Q(0) = -1/2\), \(Q(1) = 0\) et \(Q(2) = 1/2\). Le polynôme \(Q = (X – 1)/2\) convient, et l’unicité vient du cours. Le représentant est \((X – 1)/2\).
Corrigé de l’exercice 5 – Composées de rotations et de réflexions planes
Idée clé : on multiplie les matrices et l’on reconnaît les formules d’addition du cosinus et du sinus.
- Avec \(\varphi = 2\alpha\), le produit \(S_\varphi R_\theta\) a pour première colonne \((\cos\varphi\cos\theta + \sin\varphi\sin\theta,\ \sin\varphi\cos\theta – \cos\varphi\sin\theta)\), soit \((\cos(\varphi – \theta), \sin(\varphi – \theta))\). La seconde colonne se calcule de même. On obtient \(S_\varphi R_\theta = S_{\varphi – \theta}\) et, par un calcul analogue, \(R_\theta S_\varphi = S_{\varphi + \theta}\). Ce sont les réflexions d’axes d’angles \(\alpha – \theta/2\) et \(\alpha + \theta/2\).
- On applique deux fois la question précédente : \(R_\theta S_{2\alpha} R_{-\theta} = S_{2\alpha + \theta} R_{-\theta} = S_{2\alpha + 2\theta}\). C’est la réflexion d’axe d’angle \(\alpha + \theta\) : la rotation transporte l’axe.
- D’après le cours, \(s_{\pi/4} \circ s_0\) est la rotation d’angle \(\pi/2\), alors que \(s_0 \circ s_{\pi/4}\) est la rotation d’angle \(-\pi/2\). Ces deux rotations diffèrent. Le groupe orthogonal du plan n’est donc pas commutatif, contrairement à son sous-groupe des rotations.
Corrigé de l’exercice 6 – Polarisation et faux amis
Idée clé : la linéarité permet de développer \(\|u(x + y)\|^2\) ; sans elle, aucune identité ne relie norme et produit scalaire.
- Pour tous \(x\), \(y\), on a \(\|u(x) + u(y)\|^2 = \|u(x + y)\|^2 = \|x + y\|^2\). On développe les deux membres. Les termes \(\|u(x)\|^2\) et \(\|x\|^2\) se simplifient, de même pour \(y\). Il reste \(2(u(x) \mid u(y)) = 2(x \mid y)\). Donc \(u\) conserve le produit scalaire.
- On a \(\|f(x)\| = \|x\|\,\|e\| = \|x\|\). En revanche, pour deux vecteurs orthogonaux unitaires \(x\) et \(y\), on obtient \((f(x) \mid f(y)) = (e \mid e) = 1\), alors que \((x \mid y) = 0\). \(f\) conserve la norme sans conserver le produit scalaire ; bien sûr, \(f\) n’est pas linéaire.
- Si \((x \mid y) = 0\), alors \((2x \mid 2y) = 4(x \mid y) = 0\). Pourtant, \(\|2x\| = 2\|x\|\). L’application \(2\,\mathrm{id}\) conserve l’orthogonalité sans être une isométrie.
- Si \(u(x) = \lambda x\) avec \(x\) non nul, alors \(\|x\| = \|u(x)\| = |\lambda|\,\|x\|\). Donc \(|\lambda| = 1\). Les seules valeurs propres réelles possibles sont \(1\) et \(-1\).
Pour s’entraîner
Corrigé de l’exercice 7 – Axe et angle d’une rotation de l’espace
Idée clé : le noyau de \(R – I_3\) donne l’axe, la trace donne \(\cos\theta\), et le déterminant \(\det(w, x, Rx)\) donne le signe de \(\sin\theta\).
- Les colonnes de numérateurs \((-7,4,-4)\), \((-4,1,8)\) et \((4,8,1)\) ont chacune une somme de carrés égale à \(81\). Leurs produits croisés valent \(28 + 4 – 32 = 0\), \(-28 + 32 – 4 = 0\) et \(-16 + 8 + 8 = 0\). Donc \(R\) est orthogonale. Ensuite, le déterminant des numérateurs vaut \(-7(1 – 64) + 4(4 + 32) + 4(32 + 4) = 441 + 144 + 144 = 729\). Ainsi \(\det R = 1\) et \(R \in \mathrm{SO}_3\).
- Le système \(9(R – I_3)X = 0\) s’écrit \(-16x – 4y + 4z = 0\), \(4x – 8y + 8z = 0\) et \(-4x + 8y – 8z = 0\). Les deux dernières équations donnent \(x = 2y – 2z\). En reportant dans la première, \(-36y + 36z = 0\), d’où \(y = z\), puis \(x = 0\). L’axe est la droite dirigée par \((0,1,1)\).
- La trace vaut \((-7 + 1 + 1)/9 = -5/9\). Donc \(\cos\theta = (-5/9 – 1)/2 = -7/9\). Pour le signe, on prend \(x = e_1\), orthogonal à \(w\), et \(Re_1 = \frac{1}{9}(-7, 4, -4)\). Le déterminant de \((w, e_1, Re_1)\) se développe selon la deuxième colonne : il vaut \(-\left(1 \cdot (-4/9) – 1 \cdot (4/9)\right) = 8/9 > 0\). Le sinus est donc positif, et \(\cos\theta = -7/9\), \(\sin\theta = \sqrt{1 – 49/81} = 4\sqrt{2}/9\).
Corrigé de l’exercice 8 – Une matrice symétrique et orthogonale
Idée clé : symétrique et orthogonale signifie symétrie orthogonale ; la trace dit laquelle.
- Les lignes de numérateurs \((-7,4,4)\), \((4,-1,8)\), \((4,8,-1)\) ont pour somme de carrés \(81\) ; leurs produits croisés valent \(-28 – 4 + 32\), \(-28 + 32 – 4\) et \(16 – 8 – 8\), tous nuls. Donc \(D\) est orthogonale, et elle est visiblement symétrique. Par conséquent, \(D^2 = D D^{\top} = I_3\). On obtient \(D^2 = I_3\).
- Le polynôme \(X^2 – 1\), scindé à racines simples, annule \(D\). Donc \(D\) est diagonalisable et ses valeurs propres valent \(\pm 1\). La trace vaut \(-9/9 = -1\), donc les valeurs propres sont \(1\), \(-1\), \(-1\). Ainsi \(\det D = 1\). \(D\) représente un demi-tour, c’est-à-dire une rotation d’angle \(\pi\).
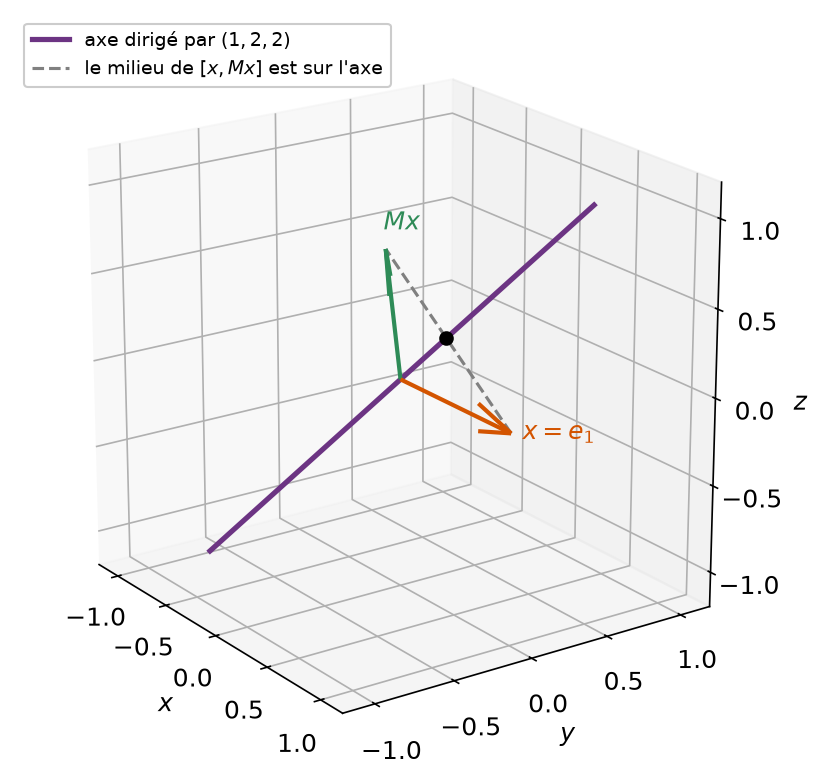
- L’axe est le noyau de \(D – I_3\). La première ligne de \(9(D – I_3)\) vaut \((-16, 4, 4)\), la deuxième \((4, -10, 8)\). On en tire \(y + z = 4x\) et \(2x – 5y + 4z = 0\), d’où \(y = 2x\) et \(z = 2x\). L’axe est dirigé par \(w = \frac{1}{3}(1,2,2)\). Enfin, \(2ww^{\top} = \frac{2}{9}\begin{pmatrix} 1 & 2 & 2 \\ 2 & 4 & 4 \\ 2 & 4 & 4 \end{pmatrix}\), et l’on retrouve \(D\) en retranchant \(I_3\).
La figure montre le vecteur \(e_1\) et son image : le segment qui les joint coupe l’axe en son milieu, ce qui caractérise un demi-tour.
Corrigé de l’exercice 9 – Une isométrie indirecte de l’espace
Idée clé : pour une isométrie de déterminant \(-1\) non symétrique, on étudie \(-M\), qui est une rotation.
- On remarque que \(M = -R\), où \(R\) est la matrice de l’exercice 7. Comme \(R\) est orthogonale, \(M\) l’est aussi, et \(\det M = (-1)^3 \det R = -1\). De plus, le coefficient d’indice \((1,2)\) vaut \(4/9\), celui d’indice \((2,1)\) vaut \(-4/9\). \(M\) est orthogonale, de déterminant \(-1\), non symétrique.
- On a \(MX = -X\) si et seulement si \(RX = X\). D’après l’exercice 7, ces vecteurs forment la droite dirigée par \((0,1,1)\).
- Dans une base orthonormée directe \((w, x, y)\) avec \(w = (0,1,1)/\sqrt{2}\), la matrice de \(R\) est diagonale par blocs, de blocs \(1\) et \(R_\theta\). Celle de \(M\) a donc pour blocs \(-1\) et \(R_{\theta + \pi}\). Or ce produit se factorise en la rotation de blocs \(1\), \(R_{\theta + \pi}\), suivie de la réflexion de blocs \(-1\), \(I_2\). \(M\) est la composée de la réflexion par rapport au plan \(y + z = 0\) et de la rotation d’axe orienté par \((0,1,1)\), d’angle \(\theta + \pi\), où \(\cos(\theta + \pi) = 7/9\) et \(\sin(\theta + \pi) = -4\sqrt{2}/9\). Ces deux isométries commutent. On contrôle avec la trace : \(-1 + 2 \cdot 7/9 = 5/9\), qui est bien la trace de \(M\).
Corrigé de l’exercice 10 – Rotation d’angle droit autour de la diagonale
Idée clé : on décompose \(x\) en sa composante sur l’axe, qui ne bouge pas, et sa composante orthogonale, qui tourne d’un quart de tour.
- Écrivons \(x = (x \mid w)\,w + x_{\perp}\), avec \(x_{\perp}\) orthogonal à \(w\). La rotation fixe la première composante. Si \(x_{\perp} \neq 0\), la famille \((w, x_{\perp}/\|x_{\perp}\|, w \wedge x_{\perp}/\|x_{\perp}\|)\) est une base orthonormée directe. Le quart de tour envoie donc \(x_{\perp}\) sur \(w \wedge x_{\perp}\). Or \(w \wedge x_{\perp} = w \wedge x\), car \(w \wedge w = 0\). On obtient \(r(x) = (x \mid w)\,w + w \wedge x\) ; la formule reste vraie si \(x_{\perp} = 0\).
- Pour \(x = e_1\), on a \((e_1 \mid w)\,w = \frac{1}{3}(1,1,1)\) et \(w \wedge e_1 = \frac{1}{\sqrt{3}}(0, 1, -1)\). Les autres colonnes s’obtiennent de même. Il vient \[\mathrm{Mat}(r) = \frac{1}{3}\begin{pmatrix} 1 & 1 – \sqrt{3} & 1 + \sqrt{3} \\ 1 + \sqrt{3} & 1 & 1 – \sqrt{3} \\ 1 – \sqrt{3} & 1 + \sqrt{3} & 1 \end{pmatrix}.\] Voilà la matrice de \(r\).
- La trace vaut \(1\), et l’on attend \(1 + 2\cos(\pi/2) = 1\). Ensuite, chaque ligne a pour somme \(3/3 = 1\), donc la matrice fixe \((1,1,1)\). Les deux contrôles sont satisfaits.
Corrigé de l’exercice 11 – Réduction d’une permutation circulaire
Idée clé : on cherche les droites stables (vecteurs fixes ou retournés), puis un plan stable dans leur orthogonal.
- L’image de la base canonique est encore la base canonique, dans un autre ordre ; elle est orthonormée. Donc \(u\) est une isométrie. Son déterminant est la signature d’un cycle de longueur \(4\). Ainsi \(\det u = -1\).
- Le vecteur \(v_1 = \frac{1}{2}(1,1,1,1)\) est fixé par \(u\). De plus, \(v_2 = \frac{1}{2}(1,-1,1,-1)\) vérifie \(u(v_2) = \frac{1}{2}(-1,1,-1,1) = -v_2\). Ces deux vecteurs unitaires conviennent.
- On calcule \(u(f_1) = (e_2 – e_4)/\sqrt{2} = f_2\) et \(u(f_2) = (e_3 – e_1)/\sqrt{2} = -f_1\). Ainsi \(u(f_1) = f_2\) et \(u(f_2) = -f_1\).
- Les quatre vecteurs \(v_1\), \(v_2\), \(f_1\), \(f_2\) sont unitaires et deux à deux orthogonaux, par un calcul direct. Dans la base \((v_1, v_2, f_1, f_2)\), la matrice de \(u\) est diagonale par blocs. Ses blocs sont \(1\), \(-1\) et \(R_{\pi/2}\). Son déterminant vaut bien \(1 \times (-1) \times 1 = -1\).
Corrigé de l’exercice 12 – Toute rotation de l’espace a un axe
Idée clé : on glisse \(AA^{\top} = I_3\) dans \(A – I_3\) pour faire apparaître une transposée, puis on exploite la dimension impaire.
- Comme \(AA^{\top} = I_3\), on écrit \(A – I_3 = A – AA^{\top} = A(I_3 – A^{\top})\). Le déterminant d’un produit donne le résultat.
- Ici \(\det A = 1\). De plus, \(I_3 – A^{\top}\) est la transposée de \(I_3 – A\), donc elles ont le même déterminant. Enfin, \(\det(I_3 – A) = (-1)^3 \det(A – I_3)\). On obtient \(\det(A – I_3) = -\det(A – I_3)\), donc ce déterminant est nul. Par conséquent, \(1\) est valeur propre de \(A\).
- La droite \(\mathbb{R}w\) est stable par l’isométrie \(A\), donc son orthogonal l’est aussi, d’après le cours. L’endomorphisme induit sur ce plan conserve la norme ; c’est une isométrie du plan. Dans une base orthonormée \((w, x, y)\), la matrice de \(A\) est diagonale par blocs \(1\) et \(B\), donc \(\det B = \det A = 1\). \(A\) induit une rotation du plan \(w^{\perp}\).
- Dans \(\mathrm{SO}_2\), une rotation \(R_\theta\) avec \(\theta \not\equiv 0\) ne fixe aucun vecteur non nul. De même, \(-I_4\) appartient à \(\mathrm{SO}_4\) et n’a pas la valeur propre \(1\). Le résultat tombe dans les deux cas : l’argument utilise la dimension impaire.
Corrigé de l’exercice 13 – Les huit isométries d’un carré
Idée clé : une isométrie qui préserve le carré conserve la norme, donc envoie les points les plus éloignés de l’origine, c’est-à-dire les sommets, sur des sommets.
- Un point \((x,y)\) de \(Q\) vérifie \(|x| \leq 1\) et \(|y| \leq 1\), donc \(x^2 + y^2 \leq 2\), avec égalité seulement si \(|x| = |y| = 1\). Les sommets sont donc les points de \(Q\) de norme \(\sqrt{2}\). Comme \(u\) conserve la norme et vérifie \(u(Q) = Q\), elle envoie chaque sommet sur un sommet. De plus, \(u\) est injective. Elle permute donc les quatre sommets.
- Les vecteurs \(A_1\) et \(A_2\) forment une base du plan, donc leurs images déterminent \(u\). Ensuite, \((A_1 \mid A_2) = -1 + 1 = 0\), et \(u\) conserve le produit scalaire. Le sommet \(u(A_2)\) est donc orthogonal à \(u(A_1)\). Or un sommet a un produit scalaire égal à \(2\) avec lui-même, \(-2\) avec le sommet opposé et \(0\) avec ses deux voisins. Le sommet \(u(A_2)\) est l’un des deux voisins de \(u(A_1)\).
- On a quatre choix pour \(u(A_1)\), puis deux pour \(u(A_2)\), soit au plus huit isométries. Réciproquement, chaque choix envoie la base orthogonale \((A_1, A_2)\) sur une base orthogonale de même normes : c’est une isométrie, qui permute les sommets et préserve donc \(Q\). Il y a exactement huit isométries : les rotations d’angles \(0\), \(\pi/2\), \(\pi\), \(3\pi/2\), et les réflexions d’axes \(y = 0\), \(x = 0\), \(y = x\), \(y = -x\).
- La réflexion d’axe \(y = 0\) et celle d’axe \(y = x\) ont des axes séparés par l’angle \(\pi/4\). Leurs composées dans les deux ordres sont les rotations d’angles \(\pi/2\) et \(-\pi/2\), qui diffèrent. Ce groupe n’est pas commutatif.
La figure montre les quatre axes de réflexion et le quart de tour qui engendre les rotations.
Corrigé de l’exercice 14 – Produit de deux réflexions de l’espace
Idée clé : les deux plans contiennent la droite \(\mathbb{R}e_2\), qui sera l’axe ; l’angle vaut le double de l’angle entre les plans.
- La réflexion \(s_1\) change \(x\) en \(-x\) : sa matrice est \(\mathrm{diag}(-1,1,1)\). Pour \(s_2\), le vecteur normal \((1,0,-1)\) a pour norme au carré \(2\). La formule du cours donne la matrice qui échange les première et troisième coordonnées. Ainsi \(s_2\) a pour colonnes \(e_3\), \(e_2\), \(e_1\).
- On obtient \(s_1 \circ s_2\) en changeant le signe de la première ligne de la matrice de \(s_2\) : ses colonnes sont \(e_3\), \(e_2\) et \(-e_1\). Le produit de deux matrices de déterminant \(-1\) a pour déterminant \(1\), et c’est une matrice orthogonale. C’est donc une rotation, différente de l’identité.
- Elle fixe \(e_2\), donc son axe est \(\mathbb{R}e_2\). Sa trace vaut \(0 + 1 + 0 = 1\), d’où \(\cos\theta = 0\). Ensuite, l’image de \(e_1\) est \(e_3\), et \(\det(e_2, e_1, e_3) = -1\). Le sinus est donc négatif. C’est la rotation d’axe orienté par \(e_2\) et d’angle \(-\pi/2\).
- Les vecteurs normaux \((1,0,0)\) et \((1,0,-1)/\sqrt{2}\) font un angle dont le cosinus vaut \(1/\sqrt{2}\), soit \(\pi/4\). L’angle de la rotation vaut bien le double, au signe près. En général, si deux plans distincts se coupent selon une droite \(D\), chaque réflexion laisse \(D\) fixe et stabilise le plan \(D^{\perp}\). Sur ce plan, on retrouve la composée de deux réflexions planes, qui est une rotation d’angle double. La composée de deux réflexions de l’espace est une rotation d’axe l’intersection des plans, d’angle le double de leur angle.
Corrigé de l’exercice 15 – Matrices orthogonales à coefficients entiers
Idée clé : une somme de carrés d’entiers égale à \(1\) ne laisse qu’un terme non nul, égal à \(1\).
- Chaque colonne est unitaire : la somme des carrés de ses coefficients vaut \(1\). Ces carrés sont des entiers positifs, donc un seul vaut \(1\) et les autres sont nuls. Chaque colonne contient un unique coefficient non nul, égal à \(\pm 1\).
- Notons \(\sigma(j)\) la ligne du coefficient non nul de la colonne \(j\), et \(\varepsilon_j\) sa valeur. Deux colonnes distinctes sont orthogonales, donc leurs coefficients non nuls ne se trouvent pas sur la même ligne. Ainsi \(\sigma\) est injective, donc bijective. On a alors \(A = P_\sigma\,\mathrm{diag}(\varepsilon_1, \ldots, \varepsilon_n)\), où \(P_\sigma\) est la matrice de permutation associée. C’est la décomposition voulue.
- Réciproquement, toute matrice de cette forme est orthogonale. On a \(n!\) choix pour \(\sigma\) et \(2^n\) choix de signes. Ainsi \(\mathrm{O}_n\) contient \(2^n\, n!\) matrices à coefficients entiers. Le déterminant vaut \(\mathrm{sgn}(\sigma)\,\varepsilon_1 \cdots \varepsilon_n\). Pour chaque \(\sigma\), exactement la moitié des choix de signes donne \(1\). Il y en a \(2^{n-1}\, n!\) dans \(\mathrm{SO}_n\), par exemple \(24\) pour \(n = 3\).
Corrigé de l’exercice 16 – Compacité du groupe orthogonal
Idée clé : une condition polynomiale définit un fermé ; la norme de Frobenius d’une matrice orthogonale vaut toujours \(\sqrt{n}\).
- L’application \(\Phi : A \mapsto A^{\top}A\) est continue, car ses coefficients sont des polynômes en ceux de \(A\). Le groupe \(\mathrm{O}_n\) coïncide avec l’image réciproque du singleton \(\{I_n\}\), qui est un fermé. C’est donc un fermé. Ensuite, pour \(A\) orthogonale, \(\mathrm{tr}(A^{\top}A) = \mathrm{tr}(I_n) = n\). Toutes les matrices orthogonales ont pour norme \(\sqrt{n}\) : le groupe est fermé et borné.
- L’espace des matrices est de dimension finie, et toutes les normes y sont équivalentes. Une partie fermée et bornée y est compacte. Le groupe \(\mathrm{O}_n\) est compact.
- Le déterminant est continu et ne prend que les valeurs \(1\) et \(-1\) sur \(\mathrm{O}_n\). Un chemin de \(I_n\) à \(\mathrm{diag}(-1,1,\ldots,1)\) dans \(\mathrm{O}_n\) donnerait une fonction continue sur \([0,1]\), à valeurs dans \(\{-1,1\}\), qui prend les deux valeurs. C’est impossible d’après le théorème des valeurs intermédiaires. \(\mathrm{O}_n\) n’est pas connexe par arcs. En revanche, \(t \mapsto R_{t\theta}\) relie continûment \(I_2\) à \(R_\theta\) dans \(\mathrm{SO}_2\). Le groupe \(\mathrm{SO}_2\) est connexe par arcs.
- La suite \((A_k)\) prend ses valeurs dans le compact \(\mathrm{O}_n\). Elle admet donc une sous-suite convergente, de limite orthogonale.
Pour approfondir
Corrigé de l’exercice 17 – Décomposition en produit de réflexions
Idée clé : une réflexion bien choisie ramène un vecteur déplacé à sa place ; on recommence ensuite dans l’hyperplan orthogonal à ce vecteur.
- Posons \(c = a – b\), non nul. Comme \(\|a\| = \|b\|\), on a \(\|c\|^2 = 2\|a\|^2 – 2(a \mid b) = 2(a \mid c)\). La formule de la réflexion donne alors \(s(a) = a – 2\frac{(a \mid c)}{\|c\|^2}\,c = a – c = b\). De même, \((b \mid c) = -\|c\|^2/2\), d’où \(s(b) = b + c = a\). La réflexion par rapport à \((a – b)^{\perp}\) échange \(a\) et \(b\).
-
En dimension \(1\), les isométries sont \(\pm\mathrm{id}\), et \(-\mathrm{id}\) est une réflexion. Supposons le résultat acquis en dimension \(n – 1\), et prenons \(u \in \mathrm{O}(E)\) différente de l’identité. On choisit \(x\) avec \(u(x) \neq x\), puis la réflexion \(s\) qui échange \(x\) et \(u(x)\). Alors \(v = s \circ u\) fixe \(x\), donc stabilise \(H = x^{\perp}\).
Par récurrence, la restriction de \(v\) à \(H\) s’écrit \(\tau_1 \circ \cdots \circ \tau_k\), avec \(k \leq n – 1\). On prolonge chaque \(\tau_i\) en fixant \(x\) : c’est une réflexion de \(E\), et l’égalité vaut sur \(H\) comme sur \(\mathbb{R}x\). Enfin, \(u = s \circ v\). Toute isométrie est la composée d’au plus \(n\) réflexions.
- Soit \(r\) une rotation de l’espace, écrite comme composée de \(k \leq 3\) réflexions. Le déterminant donne \(1 = (-1)^k\), donc \(k\) est pair : \(k = 0\) ou \(k = 2\). Si \(k = 0\), alors \(r = \mathrm{id} = s \circ s\) pour toute réflexion \(s\). Toute rotation est donc la composée de deux réflexions.
- Notons \(\rho\) la rotation de l’exercice 14 et \(\sigma\) la réflexion par rapport au plan \(z = 0\), de matrice \(\mathrm{diag}(1,1,-1)\). On cherche une réflexion \(\tau\) avec \(\rho = \tau \circ \sigma\), soit \(\tau = \rho \circ \sigma\). Les images de \(e_1\), \(e_2\), \(e_3\) par \(\rho \circ \sigma\) valent \(e_3\), \(e_2\) et \(e_1\). On reconnaît \(s_2\). Ainsi \(\rho = s_2 \circ \sigma\) : les plans \(z = 0\) et \(x = z\) contiennent bien l’axe \(\mathbb{R}e_2\) et font un angle de \(\pi/4\).
Corrigé de l’exercice 18 – Rotations qui commutent
Idée clé : deux endomorphismes qui commutent stabilisent chacun les sous-espaces propres de l’autre.
- Soit \(x \in D\). Alors \(r(r^{\prime}(x)) = r^{\prime}(r(x)) = r^{\prime}(x)\), donc \(r^{\prime}(x)\) appartient au noyau de \(r – \mathrm{id}\), qui est \(D\). Ainsi \(r^{\prime}(D) \subset D\), avec égalité par bijectivité. Ensuite, \(r^{\prime}(w)\) est un vecteur unitaire de \(D\). On a donc \(r^{\prime}(w) = w\) ou \(r^{\prime}(w) = -w\).
- Si \(r^{\prime}(w) = w\), la droite \(D\) est formée de vecteurs fixes de \(r^{\prime}\). Or \(r^{\prime} \neq \mathrm{id}\), donc ses vecteurs fixes forment exactement une droite, son axe. Les deux rotations ont le même axe \(D\).
- Si \(r^{\prime}(w) = -w\), la rotation \(r^{\prime}\) admet la valeur propre \(-1\). Dans une base adaptée, sa matrice a pour blocs \(1\) et \(R_\theta\). Le bloc \(R_\theta\) admet la valeur propre réelle \(-1\) seulement si \(\theta \equiv \pi\). Donc \(r^{\prime}\) est un demi-tour. De plus, pour un vecteur \(x\) de son axe, \((x \mid w) = (r^{\prime}(x) \mid r^{\prime}(w)) = -(x \mid w)\), donc \((x \mid w) = 0\). L’axe \(D^{\prime}\) de \(r^{\prime}\) est orthogonal à \(D\).
- Les rôles de \(r\) et \(r^{\prime}\) sont symétriques. La question 1 appliquée à \(r^{\prime}\) montre que \(r\) envoie un vecteur unitaire \(w^{\prime}\) de \(D^{\prime}\) sur \(\pm w^{\prime}\). Si \(r(w^{\prime}) = w^{\prime}\), alors \(w^{\prime} \in D\), ce qui contredit \(w^{\prime} \perp w\). Donc \(r(w^{\prime}) = -w^{\prime}\), et la question 3 appliquée à \(r\) donne la conclusion. \(r\) est aussi un demi-tour.
- Soit deux demi-tours d’axes dirigés par \(w\) et \(w^{\prime}\), unitaires et orthogonaux. Dans la base orthonormée \((w, w^{\prime}, w \wedge w^{\prime})\), leurs matrices valent \(\mathrm{diag}(1,-1,-1)\) et \(\mathrm{diag}(-1,1,-1)\). Deux matrices diagonales commutent, donc ces demi-tours commutent.
Corrigé de l’exercice 19 – Problème : les rotations du cube
Idée clé : les sommets du cube ont des coordonnées \(\pm 1\) ; une matrice qui les permute a donc des colonnes très contraintes, et la classification se lit sur la trace.
Partie A : forme des matrices
- Pour \(x \in \mathcal{C}\), chaque \(x_i^2\) vaut au plus \(1\), donc \(\|x\|^2 \leq 3\), avec égalité si et seulement si tous les \(|x_i|\) valent \(1\). Les sommets sont donc les points de \(\mathcal{C}\) de norme \(\sqrt{3}\). Comme \(A\) conserve la norme et vérifie \(A\mathcal{C} = \mathcal{C}\), elle envoie chaque sommet sur un sommet ; étant injective, elle permute les huit sommets.
- On a \(A(1,1,1) = c_1 + c_2 + c_3\) et \(A(1,1,-1) = c_1 + c_2 – c_3\). Ces deux vecteurs sont des sommets, à coordonnées \(\pm 1\). Leur différence \(2c_3\) a donc des coordonnées dans \(\{-2, 0, 2\}\). Ainsi les coefficients de \(c_3\) appartiennent à \(\{-1, 0, 1\}\). Comme \(c_3\) est unitaire, exactement un coefficient de \(c_3\) est non nul, égal à \(\pm 1\). Le même argument vaut pour \(c_1\) et \(c_2\), avec d’autres paires de sommets.
- Comme dans l’exercice 15, l’orthogonalité des colonnes impose que leurs coefficients non nuls occupent des lignes distinctes : \(A\) est une matrice de permutation signée. Réciproquement, une telle matrice est orthogonale et transforme \(x\) en un vecteur dont les coordonnées sont celles de \(x\), permutées et éventuellement changées de signe ; elle préserve donc \(\mathcal{C}\). \(G\) est l’ensemble des matrices de permutation signées, et il compte \(2^3 \times 3! = 48\) éléments.
Partie B : classification des rotations
- D’après l’exercice 15, exactement la moitié de ces matrices a un déterminant égal à \(1\). \(G^{+}\) compte \(24\) éléments.
- Pour la permutation identité, \(A = \mathrm{diag}(\varepsilon_1, \varepsilon_2, \varepsilon_3)\) avec \(\varepsilon_1\varepsilon_2\varepsilon_3 = 1\). On obtient \(I_3\) et les trois matrices diagonales qui portent deux coefficients \(-1\). Ce sont l’identité et les trois demi-tours autour des axes de coordonnées, qui joignent les centres de deux faces opposées.
- Prenons la transposition qui échange les indices \(1\) et \(2\) : \(Ae_1 = \varepsilon_1 e_2\), \(Ae_2 = \varepsilon_2 e_1\), \(Ae_3 = \varepsilon_3 e_3\). La signature vaut \(-1\), donc \(\det A = 1\) impose \(\varepsilon_1\varepsilon_2\varepsilon_3 = -1\). La trace vaut \(\varepsilon_3\). Si \(\varepsilon_3 = 1\), alors \(\varepsilon_1\varepsilon_2 = -1\), la trace vaut \(1\) et \(\cos\theta = 0\) : ce sont les deux quarts de tour autour de \(\mathbb{R}e_3\). Si \(\varepsilon_3 = -1\), alors \(\varepsilon_1 = \varepsilon_2\), la trace vaut \(-1\) : ce sont deux demi-tours, d’axes dirigés par \(e_1 + e_2\) et \(e_1 – e_2\), qui joignent les milieux de deux arêtes opposées. Les trois transpositions fournissent ainsi six quarts de tour et six demi-tours.
- Pour une permutation circulaire, la signature vaut \(1\), donc \(\varepsilon_1\varepsilon_2\varepsilon_3 = 1\) : quatre choix de signes par permutation, soit huit matrices. Leur diagonale est nulle, donc la trace vaut \(0\) et \(\cos\theta = -1/2\). Par exemple, pour \(e_1 \mapsto e_2 \mapsto e_3 \mapsto e_1\) sans signe, le vecteur \((1,1,1)\) est fixe. Ce sont les rotations d’angles \(\pm 2\pi/3\) autour des quatre grandes diagonales.
- Géométriquement, on compte l’identité, \(9\) rotations autour des axes des faces, \(6\) demi-tours autour des axes d’arêtes et \(8\) rotations autour des diagonales. Le total vaut \(1 + 9 + 6 + 8 = 24\).
La figure montre un axe de chaque type à l’intérieur du cube.
Pour aller plus loin
- Revoir la leçon : cours de maths spé (MP) sur matrices orthogonales et rotations
- S’exercer : exercices corrigés de maths spé (MP) sur matrices orthogonales et rotations
- Bases utiles : Polynôme minimal, lemme des noyaux et Cayley-Hamilton
- Chapitre d’avant : Loi faible des grands nombres et séries génératrices
- Chapitre d’après : Adjoint, endomorphismes autoadjoints et théorème spectral
- Vérifier ses acquis : QCM de maths spé (MP) sur matrices orthogonales et rotations
- Contrôle corrigé en temps limité : Axe et angle d'une rotation : contrôle de maths en MP
- Tous les chapitres : le sommaire de maths spé (MP)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Matrices orthogonales et rotations en maths spé (MP)» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir Convergence dominée et paramètre en maths spé (MP)
- Fonctions à valeurs vectorielles en maths spé (MP)
- Lois géométrique et de Poisson en maths spé (MP)
- Différentielle et règle de la chaîne en maths spé (MP)
- Séries et sommation des équivalents en maths spé (MP)
- Loi faible et séries génératrices en maths spé (MP)
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir