Corrigé des exercices : Déterminants et formules de Cramer en L1 de maths
Ce corrigé Cramer L1 détaille chaque solution comme dans une copie de partiel. Chaque exercice commence par une idée clé, puis chaque calcul est écrit en entier, avec l’opération effectuée sur les lignes ou les colonnes.
Nous vérifions systématiquement les résultats : un inverse est multiplié par la matrice de départ, une solution de système est réinjectée dans les équations. De plus, les signes des cofacteurs sont toujours indiqués, car ils causent la plupart des erreurs.
Point de vigilance : une opération élémentaire ne laisse pas toujours le déterminant inchangé. Un échange change le signe, une dilatation le multiplie. Relisez donc chaque étape en vous demandant ce qu’elle fait au déterminant.
Pour démarrer
Corrigé de l’exercice 1 – Signature d’une permutation de six éléments
Idée clé : suivre les flèches pour obtenir les cycles, puis contrôler la signature par le nombre d’inversions.
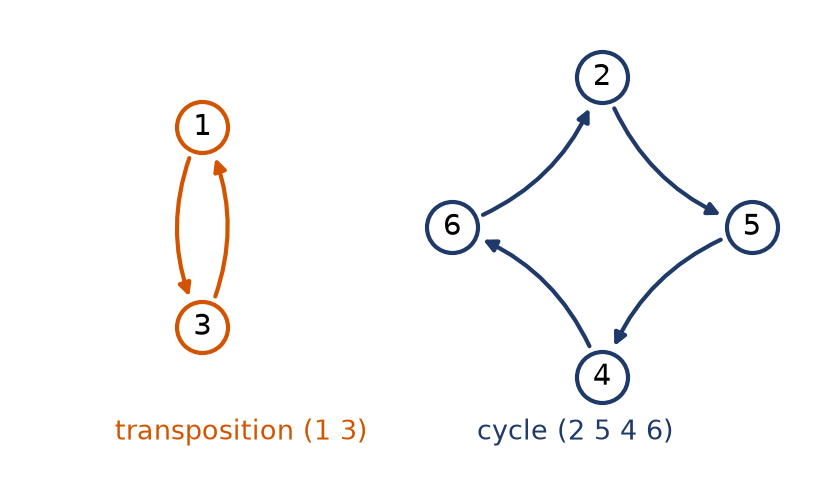
- On part de 1 : \(1 \mapsto 3 \mapsto 1\). Le plus petit entier restant est 2 : \(2 \mapsto 5 \mapsto 4 \mapsto 6 \mapsto 2\). Tous les entiers sont atteints. Donc \(\sigma = (1\ 3)(2\ 5\ 4\ 6)\).
- La seconde ligne est 3, 5, 1, 6, 4, 2. Le 3 précède deux valeurs plus petites (1 et 2), le 5 en précède trois (1, 4, 2), le 1 aucune, le 6 deux (4 et 2), le 4 une (le 2). Au total, \(N(\sigma) = 2 + 3 + 0 + 2 + 1 = 8\). Ainsi, \(\varepsilon(\sigma) = (-1)^8 = 1\).
- La transposition \((1\ 3)\) a pour signature \(-1\). Le cycle \((2\ 5\ 4\ 6)\) est de longueur 4, donc de signature \((-1)^3 = -1\). Comme la signature est un morphisme, \(\varepsilon(\sigma) = (-1) \times (-1) = 1\), ce qui confirme le calcul.
- Les deux cycles sont à supports disjoints, donc ils commutent. Ainsi, \(\sigma^k = (1\ 3)^k (2\ 5\ 4\ 6)^k\) vaut l’identité si et seulement si 2 et 4 divisent \(k\). Le plus petit tel \(k\) est 4. Par ailleurs, \(\varepsilon(\sigma^2) = \varepsilon(\sigma)^2\). On trouve \(k = 4\) et \(\varepsilon(\sigma^2) = 1\).
La figure représente les deux cycles disjoints de \(\sigma\).
Corrigé de l’exercice 2 – Premiers déterminants de taille 2 et 3
Idée clé : en taille 2, \(ad – bc\) ; en taille 3, deux méthodes indépendantes permettent de se contrôler.
- On a \(\det P = 7 \times 2 – 3 \times 5 = -1\). Ce déterminant est non nul, donc \(P\) est inversible. La formule de la comatrice en taille 2 donne \(P^{-1} = \dfrac{1}{-1}\begin{pmatrix} 2 & -3 \\ -5 & 7 \end{pmatrix}\). On vérifie que \(P P^{-1} = I_2\). Donc \(P^{-1} = \begin{pmatrix} -2 & 3 \\ 5 & -7 \end{pmatrix}\).
- Par la règle de Sarrus, les diagonales descendantes donnent \(2 \times 4 \times 1 + (-1) \times 0 \times (-2) + 3 \times 1 \times 5 = 23\). Les diagonales montantes donnent \(3 \times 4 \times (-2) + 2 \times 0 \times 5 + (-1) \times 1 \times 1 = -25\). Donc \(\det Q = 23 – (-25) = 48\). Ensuite, développons selon la deuxième ligne \((1, 4, 0)\), dont les signes sont \(-, +, -\) :
\[\det Q = -1 \times \begin{vmatrix} -1 & 3 \\ 5 & 1 \end{vmatrix} + 4 \times \begin{vmatrix} 2 & 3 \\ -2 & 1 \end{vmatrix} = -1 \times (-16) + 4 \times 8.\]
On retrouve \(\det Q = 48\).
Remarque :
Détaillons la vérification de \(P^{-1}\). La première ligne de \(P\) contre les colonnes de \(P^{-1}\) donne \(-14 + 15 = 1\), puis \(21 – 21 = 0\). La seconde ligne donne \(-10 + 10 = 0\), puis \(15 – 14 = 1\). Ce contrôle prend quelques secondes et évite de rendre un inverse faux. Par ailleurs, \(\det P = -1\) explique pourquoi l’inverse est à coefficients entiers, comme l’exercice 17 le montrera.
Corrigé de l’exercice 3 – Aire d’un triangle et volume d’un parallélépipède
Idée clé : une aire ou un volume est la valeur absolue d’un déterminant ; un triangle est la moitié d’un parallélogramme.
- On calcule \(\det(u, v) = 3 \times 4 – 1 \times 1 = 11\). L’aire du parallélogramme vaut 11.
- On a \(\overrightarrow{AB} = (3, 1) = u\) et \(\overrightarrow{AC} = (1, 4) = v\). Le triangle \(ABC\) est la moitié du parallélogramme construit sur ces deux vecteurs. Son aire vaut donc \(\dfrac{11}{2}\).
- Le volume cherché est \(|\det(a, b, c)|\). En développant selon la première ligne,
\[\begin{vmatrix} 1 & 2 & 0 \\ 0 & 1 & 3 \\ 2 & 0 & 1 \end{vmatrix} = 1 \times (1 – 0) – 2 \times (0 – 6) + 0 = 13.\]
Le volume du parallélépipède vaut 13.
Corrigé de l’exercice 4 – Opérations sur les colonnes
Idée clé : chaque calcul découle de la multilinéarité et du caractère alterné, sans connaître \(A\).
- Un échange de deux colonnes change le signe, donc \(\det(C_2, C_1, C_3) = -5\). Par linéarité en la première colonne, \(\det(2C_1, C_2, C_3) = 10\). Enfin, \(\det(C_1 + 4C_3, C_2, C_3) = \det A + 4\det(C_3, C_2, C_3) = 5\), car le second déterminant a deux colonnes égales. On obtient \(-5\), \(10\) et \(5\).
- Développons par linéarité en chaque colonne. On obtient huit termes, mais seuls ceux dont les trois colonnes sont distinctes survivent. Il s’agit de \(\det(C_1, C_2, C_3)\) et de \(\det(C_2, C_3, C_1)\). Or le passage de \((C_1, C_2, C_3)\) à \((C_2, C_3, C_1)\) est un cycle de longueur 3, de signature \(+1\). Le déterminant vaut donc \(5 + 5 = 10\).
- On a \(\det(3A) = 3^3 \det A = 135\), puis \(\det({}^{t}\!A) = 5\). Ensuite, \(A\) est inversible et \(\det(A^{-1}) = \dfrac{1}{5}\). Enfin, \(\det(A^2) = (\det A)^2\). Les valeurs sont \(135\), \(5\), \(\dfrac{1}{5}\) et \(25\).
Corrigé de l’exercice 5 – Inversibilité selon un paramètre
Idée clé : la matrice est inversible exactement lorsque son déterminant, polynôme en \(t\), ne s’annule pas.
- Développons selon la première ligne : \(\det M(t) = 1 \times (1 – t^2) – t \times (t – 0) + 0\). Donc \(\det M(t) = 1 – 2t^2\).
- Ce déterminant s’annule si et seulement si \(t^2 = \dfrac{1}{2}\). La matrice \(M(t)\) est inversible si et seulement si \(t \neq \dfrac{\sqrt{2}}{2}\) et \(t \neq -\dfrac{\sqrt{2}}{2}\).
- Prenons \(t = \dfrac{\sqrt{2}}{2}\) et cherchons \(X = (x, y, z)\). La première ligne donne \(x = -ty\), la troisième \(z = -ty\). La deuxième s’écrit alors \(-2t^2 y + y = 0\), toujours vraie puisque \(2t^2 = 1\). En prenant \(y = -\sqrt{2}\), on obtient \(x = z = 1\). Le vecteur \(X = (1, -\sqrt{2}, 1)\) vérifie \(M(t)X = 0\).
Corrigé de l’exercice 6 – Un système de Cramer de taille 2
Idée clé : chaque inconnue est un quotient de deux déterminants, celui du numérateur ayant une colonne remplacée par le second membre.
- Le déterminant du système vaut \(3 \times 4 – 2 \times 5 = 2\). Il est non nul, donc le système est de Cramer.
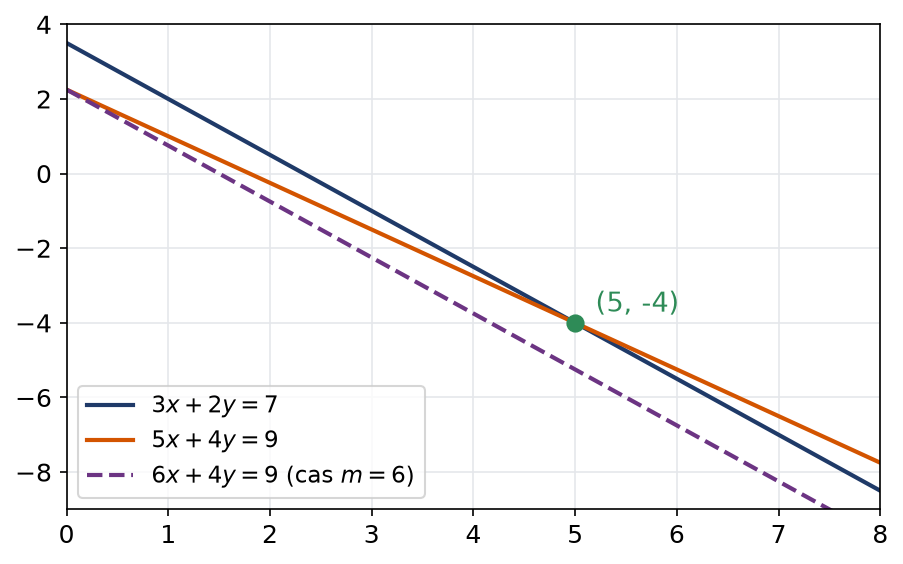
- Les formules donnent \(x = \dfrac{7 \times 4 – 2 \times 9}{2} = 5\) et \(y = \dfrac{3 \times 9 – 7 \times 5}{2} = -4\). On vérifie : \(15 – 8 = 7\) et \(25 – 16 = 9\). L’unique solution est \((5, -4)\).
- Le déterminant vaut cette fois \(12 – 2m\), nul pour \(m = 6\). Le système devient \(3x + 2y = 7\) et \(6x + 4y = 9\). En doublant la première équation, on obtient \(6x + 4y = 14\), incompatible avec la seconde. Pour \(m = 6\), le système n’a aucune solution : les deux droites sont parallèles.
La figure montre les droites du système initial, sécantes en \((5, -4)\), et la droite parallèle obtenue pour \(m = 6\).
Pour s’entraîner
Corrigé de l’exercice 7 – Développer un déterminant de taille 4
Idée clé : la première ligne ne contient que deux coefficients non nuls, ce qui laisse seulement deux mineurs de taille 3.
Développons selon la première ligne \((1, 0, 2, 0)\). Les positions \((1, 1)\) et \((1, 3)\) portent toutes deux le signe \(+\). Il vient
\[D = 1 \times \begin{vmatrix} 1 & 0 & 1 \\ 2 & 1 & 0 \\ 0 & 0 & 2 \end{vmatrix} + 2 \times \begin{vmatrix} 3 & 1 & 1 \\ 0 & 2 & 0 \\ 1 & 0 & 2 \end{vmatrix}.\]
- Le premier mineur se développe selon sa dernière ligne \((0, 0, 2)\) : il vaut \(2 \times (1 \times 1 – 0 \times 2) = 2\).
- Le second se développe selon sa deuxième ligne \((0, 2, 0)\), dont le coefficient central porte le signe \(+\) : il vaut \(2 \times (3 \times 2 – 1 \times 1) = 10\).
- Ainsi, \(D = 1 \times 2 + 2 \times 10\). On obtient \(D = 22\).
Corrigé de l’exercice 8 – Un déterminant tridiagonal de taille n
Idée clé : un double développement fait apparaître une récurrence linéaire d’ordre 2, que l’on résout par l’équation caractéristique.
- On a \(D_1 = 5\) et \(D_2 = 5 \times 5 – 2 \times 2\). Donc \(D_1 = 5\) et \(D_2 = 21\).
- Développons \(D_{n+2}\) selon sa première colonne, qui contient 5 puis 2. Le premier terme vaut \(5 D_{n+1}\). Le second porte le signe \(-\), et son mineur a pour première ligne \((2, 0, \dots, 0)\). En développant ce mineur selon cette ligne, on obtient \(2 D_n\). Par conséquent, \(D_{n+2} = 5D_{n+1} – 2 \times 2D_n = 5D_{n+1} – 4D_n\).
- L’équation caractéristique \(r^2 – 5r + 4 = 0\) a pour racines 1 et 4. Donc \(D_n = \alpha 4^n + \beta\). Les conditions \(4\alpha + \beta = 5\) et \(16\alpha + \beta = 21\) donnent \(\alpha = \dfrac{4}{3}\) et \(\beta = -\dfrac{1}{3}\). On vérifie que \(D_3 = 5 \times 21 – 4 \times 5 = 85 = \dfrac{256 – 1}{3}\). Finalement, \(D_n = \dfrac{4^{n+1} – 1}{3}\).
Remarque :
On peut contrôler \(D_3 = 85\) directement. En développant selon la première ligne \((5, 2, 0)\), on trouve \(5 \times (25 – 4) – 2 \times (2 \times 5 – 2 \times 0) = 105 – 20 = 85\). De plus, le nombre \(4^{n+1} – 1\) est toujours divisible par 3, car \(4 \equiv 1\) modulo 3. La formule donne donc bien un entier, ce qui est rassurant pour le déterminant d’une matrice à coefficients entiers.
Corrigé de l’exercice 9 – Vandermonde et interpolation
Idée clé : les coefficients du polynôme cherché sont solutions d’un système dont la matrice est de Vandermonde.
- La formule donne \(V(1, 2, 4) = (2 – 1)(4 – 1)(4 – 2)\). Donc \(V(1, 2, 4) = 6\).
- Écrivons \(P = a + bX + cX^2\). Les trois conditions forment un système linéaire en \((a, b, c)\), dont la matrice est celle de \(V(1, 2, 4)\). Ce déterminant vaut 6, il est non nul. Le système est donc de Cramer, et le polynôme \(P\) existe et est unique.
- Le système s’écrit \(a + b + c = 2\), \(a + 2b + 4c = 3\) et \(a + 4b + 16c = 11\). Par différences, \(b + 3c = 1\) et \(2b + 12c = 8\), soit \(b + 6c = 4\). On en tire \(c = 1\), puis \(b = -2\) et \(a = 3\). On vérifie que \(P(4) = 16 – 8 + 3 = 11\). Donc \(P = X^2 – 2X + 3\).
Corrigé de l’exercice 10 – Inverse par la comatrice
Idée clé : calculer les neuf cofacteurs avec leurs signes, puis transposer et diviser par le déterminant.
- En développant selon la première ligne, \(\det A = 2 \times (3 – 1) – 1 \times (3 – 0) + 0 = 1\). Ainsi, \(\det A = 1\).
- Par exemple, \(C_{11} = 1 \times 3 – 1 \times 1 = 2\), \(C_{12} = -(1 \times 3 – 1 \times 0) = -3\) et \(C_{13} = 1 \times 1 – 1 \times 0 = 1\). On procède de même pour les deux autres lignes. On obtient \(\operatorname{com}(A) = \begin{pmatrix} 2 & -3 & 1 \\ -3 & 6 & -2 \\ 1 & -2 & 1 \end{pmatrix}\).
- Comme \(\det A = 1\), on a \(A^{-1} = {}^{t}\operatorname{com}(A)\). Ici, la comatrice est symétrique. Pour vérifier, la première ligne de \(A\) multipliée par les colonnes de \(A^{-1}\) donne \(4 – 3 = 1\), puis \(-6 + 6 = 0\), puis \(2 – 2 = 0\). Les autres lignes se vérifient de la même façon. Donc \(A^{-1} = \begin{pmatrix} 2 & -3 & 1 \\ -3 & 6 & -2 \\ 1 & -2 & 1 \end{pmatrix}\).
- On calcule \(X = A^{-1}B\) : la première coordonnée vaut \(2 – 6 + 4 = 0\), la deuxième \(-3 + 12 – 8 = 1\), la troisième \(1 – 4 + 4 = 1\). On vérifie que \(A\,{}^{t}(0, 1, 1) = {}^{t}(1, 2, 4)\). L’unique solution est \(X = {}^{t}(0, 1, 1)\).
Corrigé de l’exercice 11 – Système de Cramer à paramètre
Idée clé : factoriser le déterminant isole les valeurs critiques ; ailleurs, les formules de Cramer donnent la solution d’un coup.
- En développant selon la première ligne, \(\Delta = a(a^2 – 1) – 1 \times (a – 0) = a^3 – 2a\). Donc \(\Delta = a(a^2 – 2)\).
- Le système est de Cramer si et seulement si \(a \notin \{0, \sqrt{2}, -\sqrt{2}\}\). Dans ce cas, on remplace successivement chaque colonne par \({}^{t}(1, 0, 1)\). Les trois déterminants obtenus valent \(a^2\), \(-2a\) et \(a^2\). Donc \(x = z = \dfrac{a^2}{a(a^2 – 2)} = \dfrac{a}{a^2 – 2}\) et \(y = \dfrac{-2}{a^2 – 2}\). On vérifie la première équation : \(\dfrac{a^2 – 2}{a^2 – 2} = 1\). La solution est \(\left(\dfrac{a}{a^2-2}, \dfrac{-2}{a^2-2}, \dfrac{a}{a^2-2}\right)\).
- Pour \(a = 0\), le système devient \(y = 1\), \(x + z = 0\) et \(y = 1\). Les solutions sont les triplets \((x, 1, -x)\), avec \(x\) réel quelconque.
Remarque :
L’énoncé ne demande pas les cas \(a = \pm\sqrt{2}\), mais ils sont instructifs. La différence entre la première et la troisième équation donne \(a(x – z) = 0\), donc \(x = z\). Ensuite, la première équation donne \(y = 1 – ax\). En reportant dans la deuxième, on obtient \(2x + a – a^2 x = 0\). Or \(a^2 = 2\), donc il reste \(a = 0\), ce qui est faux. Ainsi, pour \(a = \pm\sqrt{2}\), le système n’a aucune solution. Un déterminant nul peut donc conduire à une infinité de solutions, comme pour \(a = 0\), ou à aucune.
Corrigé de l’exercice 12 – Déterminant d’un endomorphisme de polynômes
Idée clé : une matrice triangulaire se lit directement, et un noyau non nul force un déterminant nul.
- L’application \(f\) est linéaire, car la dérivation l’est. De plus, si \(\deg P \leqslant 2\), alors \(\deg\left((X+1)P^{\prime}\right) \leqslant 2\). Ensuite, \(f(1) = 1\), \(f(X) = 1 + 2X\) et \(f(X^2) = 2X + 3X^2\). La matrice de \(f\) a donc pour colonnes \({}^{t}(1, 0, 0)\), \({}^{t}(1, 2, 0)\) et \({}^{t}(0, 2, 3)\). Elle est triangulaire supérieure. Donc \(\det f = 1 \times 2 \times 3 = 6\).
- Comme \(\det f \neq 0\), l’endomorphisme \(f\) est bijectif.
- L’application \(g\) est linéaire et conserve le degré maximal 2. Or \(g(1) = 1 – 1 = 0\). Son noyau contient donc un vecteur non nul, et \(g\) n’est pas bijectif. Par conséquent, \(\det g = 0\).
Remarque :
Pour s’en convaincre autrement, écrivons tout de même la matrice de \(g\). On a \(g(1) = 0\), \(g(X) = 1\) et \(g(X^2) = 2X + 1\). Les colonnes sont donc \({}^{t}(0, 0, 0)\), \({}^{t}(1, 0, 0)\) et \({}^{t}(1, 2, 0)\). La matrice est triangulaire supérieure, avec des zéros sur la diagonale. Son déterminant est bien nul. En revanche, la matrice de \(f\) a une diagonale \((1, 2, 3)\) sans zéro, d’où son inversibilité.
Corrigé de l’exercice 13 – Transposée, produit et matrices impossibles
Idée clé : appliquer le déterminant à une égalité matricielle donne une égalité entre réels, parfois impossible.
- On a \(\det A = \det({}^{t}\!A) = \det(-A) = (-1)^n \det A = -\det A\), car \(n\) est impair. Donc \(\det A = 0\), et \(A\) n’est pas inversible.
- Supposons \(A^2 = -I_3\). La matrice \(-I_3\) est diagonale, de déterminant \((-1)^3\). La formule du produit donne donc \(\det(A)^2 = -1\), alors qu’un carré de réel est positif. Une telle matrice n’existe pas.
- La matrice de la rotation d’angle droit convient. En effet, \(A = \begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}\) vérifie \(A^2 = -I_2\).
- On a \(\det A \times \det B = \det I_n = 1\), donc \(\det A \neq 0\), et \(A\) est inversible. Ensuite, \(B = A^{-1}(AB) = A^{-1}\). Ainsi \(BA = A^{-1}A = I_n\).
Corrigé de l’exercice 14 – Formes bilinéaires alternées du plan
Idée clé : une forme bilinéaire est déterminée par ses valeurs sur les couples de vecteurs de base.
- Par bilinéarité, \(\varphi(x, y) = \sum_{i,j} x_i y_j\,\varphi(e_i, e_j)\). Les termes \(\varphi(e_1, e_1)\) et \(\varphi(e_2, e_2)\) sont nuls. De plus, \(\varphi(e_1, e_2) + \varphi(e_2, e_1) = 0\), car une forme alternée est antisymétrique. Il reste \(\varphi(x, y) = \varphi(e_1, e_2)(x_1 y_2 – x_2 y_1)\).
- On a \(\varphi_1(e_1, e_1) = 1 \neq 0\), donc \(\varphi_1\) n’est pas alternée. Ensuite, \(\varphi_2 = 3\det\) est alternée. Enfin, \(\varphi_3((1, 1), (1, 1)) = 2 \neq 0\). Seule \(\varphi_2\) est alternée.
- Le sens direct a été prouvé dans le cours. Réciproquement, si \(\varphi(y, x) = -\varphi(x, y)\) pour tous \(x, y\), alors avec \(y = x\) on obtient \(2\varphi(x, x) = 0\). Donc \(\varphi(x, x) = 0\), et \(\varphi\) est alternée.
Pour approfondir
Corrigé de l’exercice 15 – Vandermonde en dimension quelconque
Idée clé : remplacer la dernière variable par une indéterminée transforme le déterminant en un polynôme dont on connaît toutes les racines.
- Si \(x_i = x_k\) avec \(i \neq k\), la matrice a deux lignes égales et son déterminant est nul. Le produit contient alors le facteur nul \(x_k – x_i\). La formule est donc vraie dans ce cas.
- Développons \(P(X)\) selon sa dernière ligne \((1, X, \dots, X^{n-1})\). Chaque cofacteur ne dépend que de \(x_1, \dots, x_{n-1}\). Ainsi \(P\) est une combinaison de \(1, X, \dots, X^{n-1}\). Le coefficient de \(X^{n-1}\) est le cofacteur de position \((n, n)\), de signe \(+\). Ce coefficient est donc \(V(x_1, \dots, x_{n-1})\).
- Pour \(i \leqslant n – 1\), \(P(x_i)\) est un déterminant ayant deux lignes égales, donc \(P(x_i) = 0\). Notons \(c = V(x_1, \dots, x_{n-1})\). Le polynôme \(P – c\prod_{i=1}^{n-1}(X – x_i)\) est de degré au plus \(n – 2\), car les termes en \(X^{n-1}\) se compensent. Or il s’annule en \(n – 1\) réels distincts, donc il est nul. Ainsi, \(P = V(x_1, \dots, x_{n-1})\prod_{i=1}^{n-1}(X – x_i)\).
- En évaluant en \(x_n\), on obtient \(V(x_1, \dots, x_n) = V(x_1, \dots, x_{n-1})\prod_{i=1}^{n-1}(x_n – x_i)\). Pour \(n = 2\), on a directement \(V(x_1, x_2) = x_2 – x_1\). Une récurrence sur \(n\) conclut. Pour tout \(n \geqslant 2\), \(V(x_1, \dots, x_n) = \prod_{i<j}(x_j – x_i)\).
Corrigé de l’exercice 16 – Deux déterminants de taille n
Idée clé : des opérations bien choisies rendent la matrice triangulaire, dont le déterminant se lit sur la diagonale.
- La ligne \(i\) de \(A_n\) vaut \((1, 2, \dots, i, i, \dots, i)\). Ensuite, la différence \(L_i – L_{i-1}\) vaut \((0, \dots, 0, 1, \dots, 1)\), avec un premier 1 en position \(i\). On effectue ces opérations de \(i = n\) à \(i = 2\), pour que chaque soustraction utilise une ligne encore intacte. Elles ne changent pas le déterminant. La matrice obtenue est triangulaire supérieure, de diagonale formée de 1. Donc \(\det A_n = 1\).
- Ajoutons toutes les colonnes à la première. Chaque coefficient de la première colonne devient \(n – 1\). Par linéarité, on factorise \(n – 1\). La première colonne ne contient plus que des 1. Ensuite, les opérations \(L_i \leftarrow L_i – L_1\), pour \(i \geqslant 2\), donnent une ligne \(i\) nulle, sauf un \(-1\) en position \(i\). La matrice est alors triangulaire, de diagonale \((1, -1, \dots, -1)\). Donc \(\det J_n = (n – 1)(-1)^{n-1}\).
Remarque :
Vérifions les petites tailles. Pour \(n = 2\), on a \(\det J_2 = 0 \times 0 – 1 \times 1 = -1\), conforme à la formule. Pour \(n = 3\), la règle de Sarrus donne \(0 + 1 + 1 – 0 – 0 – 0 = 2\), là encore conforme. Enfin, \(J_n\) est inversible dès que \(n \geqslant 2\), puisque \(n – 1 \neq 0\). Cette méthode, qui consiste à sommer toutes les colonnes, s’applique à toute matrice dont les lignes ont la même somme.
Corrigé de l’exercice 17 – Comatrice et matrices à coefficients entiers
Idée clé : la relation \(A\,{}^{t}\operatorname{com}(A) = (\det A) I_n\) relie tout : déterminant de la comatrice et forme de l’inverse.
- On applique le déterminant à \(A\,{}^{t}\operatorname{com}(A) = (\det A) I_n\). À gauche, la formule du produit et l’invariance par transposition donnent \(\det(\operatorname{com} A) \cdot \det A\). À droite, la matrice scalaire \((\det A) I_n\) a pour déterminant \(\det(A)^n\). On divise par \(\det A \neq 0\). Donc \(\det(\operatorname{com} A) = (\det A)^{n-1}\).
- La formule de Leibniz écrit \(\det A\) comme somme de produits de coefficients, affectés de signes. Sommes et produits d’entiers restent entiers, donc \(\det A \in \mathbb{Z}\). Le même argument s’applique à chaque mineur, calculé sur une matrice de taille \(n – 1\) dont les coefficients sont pris dans \(A\). Le signe \((-1)^{i+j}\) ne change rien. Ainsi, \(\det A\) et les coefficients de \(\operatorname{com}(A)\) sont entiers.
- Supposons que \(A^{-1}\) existe et soit à coefficients entiers. Alors \(\det A\) et \(\det(A^{-1})\) sont deux entiers de produit 1. Ils valent donc tous deux 1 ou tous deux \(-1\). Réciproquement, si \(\det A = \pm 1\), alors \(A^{-1} = \pm\,{}^{t}\operatorname{com}(A)\), qui est à coefficients entiers. D’où l’équivalence demandée.
- La première matrice a pour déterminant \(4 – 3 = 1\). Son inverse est \(\begin{pmatrix} 2 & -1 \\ -3 & 2 \end{pmatrix}\). La seconde a pour déterminant \(4 – 2 = 2\). Son inverse, \(\dfrac{1}{2}\begin{pmatrix} 1 & -2 \\ -1 & 4 \end{pmatrix}\), n’est pas à coefficients entiers. Seule la première possède un inverse à coefficients entiers.
Corrigé de l’exercice 18 – Problème : aires, volumes et alignement
Idée clé : des opérations sur les colonnes ramènent le déterminant de taille 3 au déterminant de deux vecteurs du plan.
Partie A : alignement et aire
- Effectuons \(C_2 \leftarrow C_2 – C_1\) et \(C_3 \leftarrow C_3 – C_1\), qui ne changent pas \(\Delta\). La première ligne devient \((1, 0, 0)\). On développe selon cette ligne :
\[\Delta = \begin{vmatrix} x_2 – x_1 & x_3 – x_1 \\ y_2 – y_1 & y_3 – y_1 \end{vmatrix}.\]
On reconnaît \(\det\left(\overrightarrow{M_1M_2}, \overrightarrow{M_1M_3}\right)\). - Les points sont alignés si et seulement si ces deux vecteurs sont colinéaires, c’est-à-dire si leur déterminant est nul. Par ailleurs, le triangle est la moitié du parallélogramme construit sur ces vecteurs. Donc l’alignement équivaut à \(\Delta = 0\), et l’aire du triangle vaut \(\dfrac{|\Delta|}{2}\).
- Pour les trois premiers points, les vecteurs valent \((3, -3)\) et \((6, -6)\), de déterminant \(-18 + 18 = 0\). Ils sont donc alignés. Pour le triangle, on trouve \(\det((5, 1), (2, 4)) = 20 – 2 = 18\). Les points sont alignés, et l’aire du triangle vaut 9.
Partie B : équation d’une droite
- Le point \(M(x, y)\) est sur la droite si et seulement si \(M\), \((1, 3)\) et \((4, 5)\) sont alignés. On développe selon la première colonne \({}^{t}(1, x, y)\) :
\[\begin{vmatrix} 1 & 1 & 1 \\ x & 1 & 4 \\ y & 3 & 5 \end{vmatrix} = (5 – 12) – x(5 – 3) + y(4 – 1) = -7 – 2x + 3y.\]
On vérifie que \((1, 3)\) et \((4, 5)\) annulent cette expression. Une équation de la droite est \(2x – 3y + 7 = 0\).
Partie C : image d’un triangle
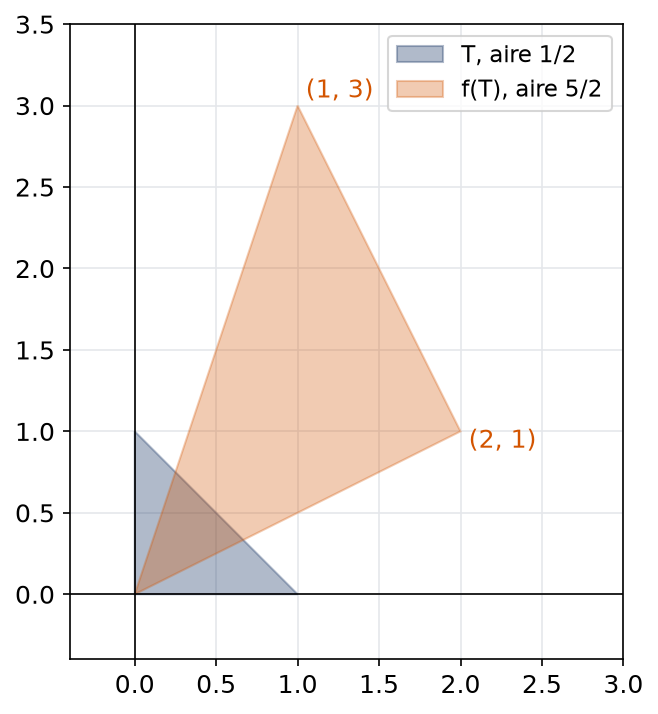
- Les images des sommets sont \((0, 0)\), \((2, 1)\) et \((1, 3)\). L’aire de \(f(T)\) vaut donc \(\dfrac{|2 \times 3 – 1 \times 1|}{2} = \dfrac{5}{2}\). Or \(\det M = 6 – 1 = 5\), et l’aire de \(T\) vaut \(\dfrac{1}{2}\). On a bien \(\dfrac{5}{2} = 5 \times \dfrac{1}{2}\).
La figure montre le triangle \(T\) et son image, cinq fois plus grande en aire.
Partie D : volume d’un tétraèdre
- Les vecteurs \(\overrightarrow{OA}\), \(\overrightarrow{OB}\) et \(\overrightarrow{OC}\) sont ceux de l’exercice 3, de déterminant 13. Le volume du tétraèdre vaut donc \(\dfrac{13}{6}\).
Pour aller plus loin
- Revoir la leçon : cours de L1 de maths sur déterminants et formules de Cramer
- S’exercer : exercices corrigés de L1 de maths sur déterminants et formules de Cramer
- Bases utiles : Matrices de passage et matrices semblables
- Chapitre d’avant : Matrices de passage et matrices semblables
- Chapitre d’après : Droites, plans et produit vectoriel dans l'espace
- Vérifier ses acquis : QCM de L1 de maths sur déterminants et formules de Cramer
- Contrôle corrigé en temps limité : Comatrice, inversibilité et aires : contrôle de maths en L1
- Tous les chapitres : le sommaire de la L1 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Déterminants et formules de Cramer en L1 de maths» au format PDF afin de pouvoir travailler en totale autonomie.