Droites, plans et produit vectoriel en L1 de maths : cours et méthodes
Ce chapitre de second semestre reprend la géométrie de l’espace avec les outils de l’algèbre linéaire. Nous y écrivons des équations de plans et de droites, nous passons d’une représentation à l’autre et nous calculons des distances sans dessin approximatif. Le cours de produit vectoriel L1 que vous allez lire place chaque formule dans une démarche : d’abord la définition, ensuite la preuve, enfin un exemple fondamental.
Le produit vectoriel et le produit mixte occupent une place centrale. En effet, ils donnent en une ligne un vecteur normal, une aire ou un volume. Ensuite, nous classons les positions relatives de deux plans ou de deux droites, avant de terminer par les sphères et leurs sections. Ce chapitre prépare les déterminants, les isométries et la géométrie différentielle des années suivantes. Il sert également en physique, pour les moments de force et les champs magnétiques.
Ce que vous saurez faire
- Choisir un repère adapté et calculer produits scalaires, normes et angles dans \(\mathbb{R}^2\) et \(\mathbb{R}^3\).
- Écrire l’équation d’un plan à partir de trois points, d’un point et d’un vecteur normal, ou d’une représentation paramétrique.
- Passer d’une représentation cartésienne à une représentation paramétrique, et inversement.
- Mesurer l’écart entre un point et une droite, ou entre un point et un plan, grâce à une formule fermée.
- Déterminer l’intersection de deux plans et la position relative de deux droites.
- Utiliser le produit vectoriel et le produit mixte pour obtenir des aires, des volumes et des vecteurs normaux.
- Reconnaître l’équation d’un cercle ou d’une sphère et couper une sphère par un plan.
1. Repères et produit scalaire
Nous travaillons dans \(\mathbb{R}^2\) ou \(\mathbb{R}^3\), vus à la fois comme ensembles de points et comme espaces vectoriels. Un point \(M\) et le vecteur \(\overrightarrow{OM}\) ont donc les mêmes coordonnées. Cette double lecture est le fil conducteur du chapitre. En effet, toute question de géométrie se ramène à un calcul linéaire.
Un repère de l’espace est la donnée d’un point \(O\) et d’une base \((\vec{e}_1,\vec{e}_2,\vec{e}_3)\) de \(\mathbb{R}^3\). Les coordonnées de \(M\) sont les réels \((x,y,z)\) tels que \(\overrightarrow{OM}=x\vec{e}_1+y\vec{e}_2+z\vec{e}_3\). Le repère est orthonormé lorsque la base est orthonormée pour le produit scalaire usuel. Dans le plan, on procède de même avec deux vecteurs.
Par ailleurs, sauf mention contraire, le repère est orthonormé et direct. Autrement dit, ses vecteurs sont ceux de la base canonique. Toutes les formules de distance ci-dessous supposent cette hypothèse.
1.1 Produit scalaire, norme, angle
Pour \(\vec{u}=(u_1,u_2,u_3)\) et \(\vec{v}=(v_1,v_2,v_3)\), le produit scalaire vaut \(\vec{u}\cdot\vec{v}=u_1v_1+u_2v_2+u_3v_3\). La norme est \(\|\vec{u}\|=\sqrt{\vec{u}\cdot\vec{u}}\). Deux vecteurs sont orthogonaux lorsque leur produit scalaire est nul. Dans \(\mathbb{R}^2\), on supprime simplement la troisième coordonnée.
Le produit scalaire est bilinéaire, symétrique et défini positif. Ensuite, l’inégalité de Cauchy-Schwarz \(|\vec{u}\cdot\vec{v}|\leqslant\|\vec{u}\|\,\|\vec{v}\|\) permet de définir un angle.
Si \(\vec{u}\) et \(\vec{v}\) sont non nuls, il existe un unique \(\theta\in[0,\pi]\) vérifiant \(\cos\theta\,\|\vec{u}\|\,\|\vec{v}\|=\vec{u}\cdot\vec{v}\). Ce réel est l’angle géométrique des deux vecteurs.
Prenons \(\vec{u}=(2,-1,2)\) et \(\vec{v}=(1,4,-1)\). D’abord, \(\vec{u}\cdot\vec{v}=2-4-2=-4\). Ensuite, \(\|\vec{u}\|=\sqrt{9}=3\) et \(\|\vec{v}\|=\sqrt{18}=3\sqrt{2}\). Par conséquent,
\[\cos\theta=\frac{-4}{9\sqrt{2}}=-\frac{2\sqrt{2}}{9}.\]
Le cosinus est négatif, donc l’angle est obtus. Il vaut environ \(1{,}89\) radian.
Piège à éviter :
La formule \(u_1v_1+u_2v_2+u_3v_3\) n’est valable que dans un repère orthonormé. Dans une base quelconque, le produit scalaire fait intervenir les produits \(\vec{e}_i\cdot\vec{e}_j\). Ainsi, on vérifie toujours la nature du repère avant de calculer une norme.
2. Le produit vectoriel et le produit mixte
Dans l’espace, nous avons souvent besoin d’un vecteur orthogonal à deux vecteurs donnés. Le produit vectoriel le fournit directement. De plus, sa norme mesure une aire, ce qui le rend précieux en géométrie comme en mécanique.
Le produit vectoriel de \(\vec{u}=(u_1,u_2,u_3)\) et \(\vec{v}=(v_1,v_2,v_3)\) est le vecteur
\[\vec{u}\wedge\vec{v}=\left(u_2v_3-u_3v_2,\;u_3v_1-u_1v_3,\;u_1v_2-u_2v_1\right).\]
Le produit mixte de trois vecteurs, noté \([\vec{u},\vec{v},\vec{w}]\), est le réel obtenu en faisant le produit scalaire de \(\vec{u}\wedge\vec{v}\) avec \(\vec{w}\).
Pour retenir la formule, on écrit les coordonnées en colonnes et on calcule trois déterminants \(2\times 2\). La première coordonnée s’obtient en masquant la première ligne, la deuxième en masquant la deuxième ligne avec un signe moins, et la troisième en masquant la dernière ligne.
2.1 Propriétés algébriques
Pour tous vecteurs \(\vec{u},\vec{v},\vec{w}\) de \(\mathbb{R}^3\) et tout réel \(\lambda\) :
- l’application \((\vec{u},\vec{v})\mapsto\vec{u}\wedge\vec{v}\) est bilinéaire ;
- elle est antisymétrique : \(\vec{u}\wedge\vec{v}=-(\vec{v}\wedge\vec{u})\), donc \(\vec{u}\wedge\vec{u}=\vec{0}\) ;
- chacun des deux facteurs est orthogonal au vecteur \(\vec{u}\wedge\vec{v}\) ;
- le produit \(\vec{u}\wedge\vec{v}\) s’annule exactement lorsque la famille \((\vec{u},\vec{v})\) est liée ;
- le produit mixte \([\vec{u},\vec{v},\vec{w}]\) est égal au déterminant de la matrice de colonnes \(\vec{u},\vec{v},\vec{w}\).
La bilinéarité et l’antisymétrie se lisent sur les coordonnées. Pour le point 5, on développe le déterminant selon la dernière colonne : les cofacteurs de \(w_1,w_2,w_3\) sont exactement les coordonnées de \(\vec{u}\wedge\vec{v}\). Ensuite, le point 3 en découle. En effet, \((\vec{u}\wedge\vec{v})\cdot\vec{u}=\det(\vec{u},\vec{v},\vec{u})=0\), car ce déterminant a deux colonnes égales.
Enfin, si les vecteurs sont colinéaires, la bilinéarité et \(\vec{u}\wedge\vec{u}=\vec{0}\) donnent un produit nul. Réciproquement, supposons \(\vec{u}\wedge\vec{v}=\vec{0}\) avec \((\vec{u},\vec{v})\) libre. On complète alors en une base \((\vec{u},\vec{v},\vec{w})\). Le déterminant de cette base vaut \((\vec{u}\wedge\vec{v})\cdot\vec{w}=0\), ce qui est absurde.
2.2 Aires et volumes
Si \(\theta\) est l’angle de \(\vec{u}\) et \(\vec{v}\) non nuls, alors la norme de \(\vec{u}\wedge\vec{v}\) vaut \(\sin\theta\,\|\vec{u}\|\,\|\vec{v}\|\). C’est l’aire du parallélogramme construit sur \(\vec{u}\) et \(\vec{v}\). De même, \(|[\vec{u},\vec{v},\vec{w}]|\) est le volume du parallélépipède construit sur les trois vecteurs.
Un calcul direct sur les coordonnées donne l’identité de Lagrange :
\[\|\vec{u}\wedge\vec{v}\|^2+(\vec{u}\cdot\vec{v})^2=\|\vec{u}\|^2\,\|\vec{v}\|^2.\]
On remplace \(\vec{u}\cdot\vec{v}\) par \(\|\vec{u}\|\,\|\vec{v}\|\cos\theta\). Il reste \(\|\vec{u}\wedge\vec{v}\|^2=\|\vec{u}\|^2\|\vec{v}\|^2\sin^2\theta\), et \(\sin\theta\geqslant 0\) sur \([0,\pi]\). Pour le volume, la hauteur relative à la base est la longueur de la projection de \(\vec{w}\) sur la direction de \(\vec{u}\wedge\vec{v}\).
Par conséquent, un triangle a pour aire la moitié de celle du parallélogramme associé. De même, un tétraèdre a pour volume le sixième du produit mixte, en valeur absolue.
Le produit vectoriel n’est pas associatif. Avec la base canonique \((\vec{i},\vec{j},\vec{k})\), on a \(\vec{i}\wedge(\vec{i}\wedge\vec{j})=\vec{i}\wedge\vec{k}=-\vec{j}\). En revanche, \((\vec{i}\wedge\vec{i})\wedge\vec{j}=\vec{0}\). De plus, \(\vec{u}\wedge\vec{v}=\vec{u}\wedge\vec{w}\) n’entraîne pas \(\vec{v}=\vec{w}\) : il suffit que \(\vec{v}-\vec{w}\) soit colinéaire à \(\vec{u}\).
3. Droites et plans : équations cartésiennes et paramétriques
Rappelons d’abord qu’une droite ou un plan est un sous-espace affine : un point de passage plus une direction vectorielle. Nous disposons donc de deux langages. Le premier décrit les points par des paramètres libres. Le second les décrit par des équations à satisfaire.
3.1 Représentations paramétriques
Fixons un point \(A\) et un vecteur \(\vec{u}\) non nul. Un point \(M\) appartient à la droite \(A+\mathbb{R}\vec{u}\) lorsqu’il existe un réel \(t\) vérifiant \(\overrightarrow{AM}=t\,\vec{u}\). Donnons-nous maintenant une famille libre \((\vec{u},\vec{v})\). Le plan \(A+\mathrm{Vect}(\vec{u},\vec{v})\) réunit les points \(M\) pour lesquels on peut écrire \(\overrightarrow{AM}=s\,\vec{u}+t\,\vec{v}\) avec deux réels \(s\) et \(t\).
3.2 Équations cartésiennes
Dans un repère orthonormé de l’espace, toute équation \(ax+by+cz=d\) avec \((a,b,c)\neq(0,0,0)\) définit un plan de vecteur normal \(\vec{n}=(a,b,c)\). Réciproquement, tout plan admet une telle équation, unique à un facteur non nul près. Dans le plan, l’équation \(ax+by=c\) définit une droite de vecteur normal \((a,b)\) et de vecteur directeur \((-b,a)\).
Soit \(\mathcal{P}\) le plan passant par \(A\) et orthogonal à \(\vec{n}\). Un point \(M\) appartient à \(\mathcal{P}\) si et seulement si \(\overrightarrow{AM}\cdot\vec{n}=0\). En développant, on obtient \(ax+by+cz=ax_A+by_A+cz_A\). Inversement, si \((a,b,c)\neq(0,0,0)\), l’équation possède une solution \(A\). Elle s’écrit alors \(\overrightarrow{AM}\cdot\vec{n}=0\), ce qui décrit bien un plan.
Une droite de l’espace n’a pas d’équation cartésienne unique. En effet, il faut la voir comme l’intersection de deux plans non parallèles, donc comme un système de deux équations.
3.3 Plan passant par trois points
Pour obtenir l’équation du plan passant par trois points non alignés \(A\), \(B\), \(C\) :
- calculer \(\overrightarrow{AB}\) et \(\overrightarrow{AC}\) ;
- former \(\vec{n}=\overrightarrow{AB}\wedge\overrightarrow{AC}\), qui est non nul ;
- écrire \(ax+by+cz=d\) avec \((a,b,c)=\vec{n}\), puis trouver \(d\) grâce à \(A\) ;
- contrôler que \(B\) et \(C\) vérifient l’équation.
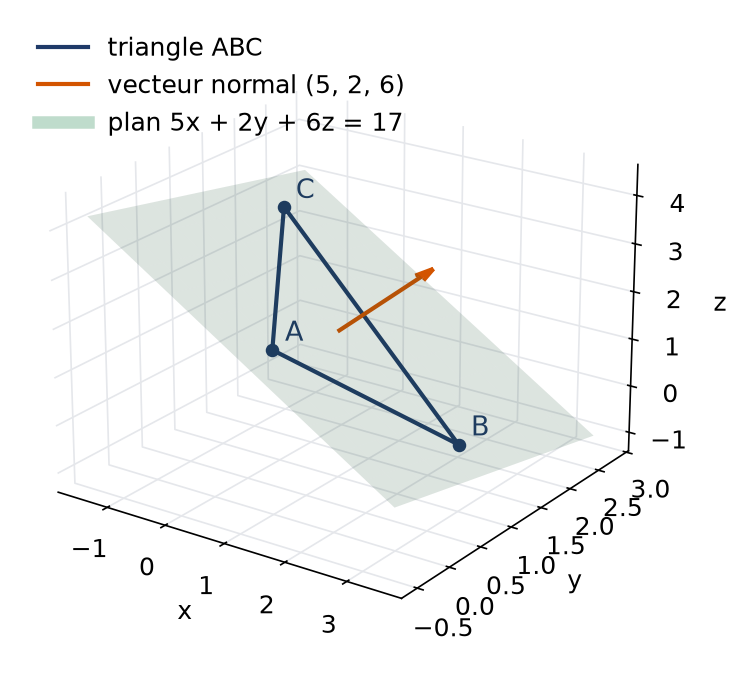
Soient \(A(1,0,2)\), \(B(3,1,0)\) et \(C(-1,2,3)\). D’abord, \(\overrightarrow{AB}=(2,1,-2)\) et \(\overrightarrow{AC}=(-2,2,1)\). Ensuite,
\[\overrightarrow{AB}\wedge\overrightarrow{AC}=\big(1\cdot 1-(-2)\cdot 2,\;(-2)\cdot(-2)-2\cdot 1,\;2\cdot 2-1\cdot(-2)\big)=(5,2,6).\]
Le plan a donc une équation \(5x+2y+6z=d\). Avec \(A\), on trouve \(d=5+0+12=17\). Enfin, on contrôle : \(15+2+0=17\) pour \(B\) et \(-5+4+18=17\) pour \(C\). L’aire du triangle vaut \(\frac{1}{2}\sqrt{25+4+36}=\frac{\sqrt{65}}{2}\).
La figure suivante montre le triangle \(ABC\), le plan qui le porte et le vecteur normal obtenu.
3.4 Passer d’une représentation à l’autre
- Du paramétrique au cartésien : on élimine les paramètres entre les équations, ou bien on calcule un vecteur normal par produit vectoriel des vecteurs directeurs.
- Pour un plan donné par une équation cartésienne : on exprime une inconnue en fonction des deux autres, qui deviennent les paramètres.
- Enfin, pour une droite définie par deux plans : on résout le système, avec une inconnue choisie comme paramètre.
Considérons le plan d’équation \(x-2y+3z=6\). On pose \(y=s\) et \(z=t\), d’où \(x=6+2s-3t\). Le point \((6,0,0)\) fait partie du plan, qui admet \((2,1,0)\) et \((-3,0,1)\) comme vecteurs directeurs. Contrôle rapide : chacun donne un produit scalaire nul avec \(\vec{n}=(1,-2,3)\), puisque \(2-2+0=0\) et \(-3+0+3=0\).
Dans le plan \(\mathbb{R}^2\), la droite \(x=4+3t\), \(y=-1+2t\) se traite par élimination. On calcule \(2x-3y=8+6t+3-6t=11\). Son équation cartésienne est donc \(2x-3y=11\).
Piège à éviter :
Une représentation paramétrique n’est pas unique. Deux étudiants peuvent trouver des points de passage et des vecteurs directeurs différents, et avoir tous deux raison. Pour comparer, on vérifie que les directions sont colinéaires et qu’un point de l’une appartient à l’autre.
4. Distances d’un point à une droite et à un plan
La distance d’un point \(M\) à une partie \(F\) est la borne inférieure des longueurs \(MP\) pour \(P\in F\). Pour une droite ou un plan, cette borne est atteinte en un point unique : le projeté orthogonal de \(M\).
4.1 Distance à un plan
Soit \(\mathcal{P}\) le plan d’équation \(ax+by+cz=d\) et \(M_0(x_0,y_0,z_0)\). Alors
\[d(M_0,\mathcal{P})=\frac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}.\]
Dans le plan \(\mathbb{R}^2\), la distance de \(M_0(x_0,y_0)\) à la droite \(ax+by=c\) vaut de même \(\dfrac{|ax_0+by_0-c|}{\sqrt{a^2+b^2}}\).
Posons \(\vec{n}=(a,b,c)\) et cherchons \(H\) sous la forme \(\overrightarrow{M_0H}=\lambda\vec{n}\). La condition \(H\in\mathcal{P}\) s’écrit \(ax_0+by_0+cz_0+\lambda\|\vec{n}\|^2=d\). Elle fixe donc \(\lambda=\dfrac{d-(ax_0+by_0+cz_0)}{\|\vec{n}\|^2}\).
Pour tout \(P\in\mathcal{P}\), le vecteur \(\overrightarrow{HP}\) est orthogonal à \(\vec{n}\). Le théorème de Pythagore donne alors \(M_0P^2=M_0H^2+HP^2\geqslant M_0H^2\). Par conséquent, la distance vaut \(M_0H=|\lambda|\,\|\vec{n}\|\), ce qui est la formule annoncée.
La figure illustre cette preuve : le segment \([M_0H]\) est porté par le vecteur normal.
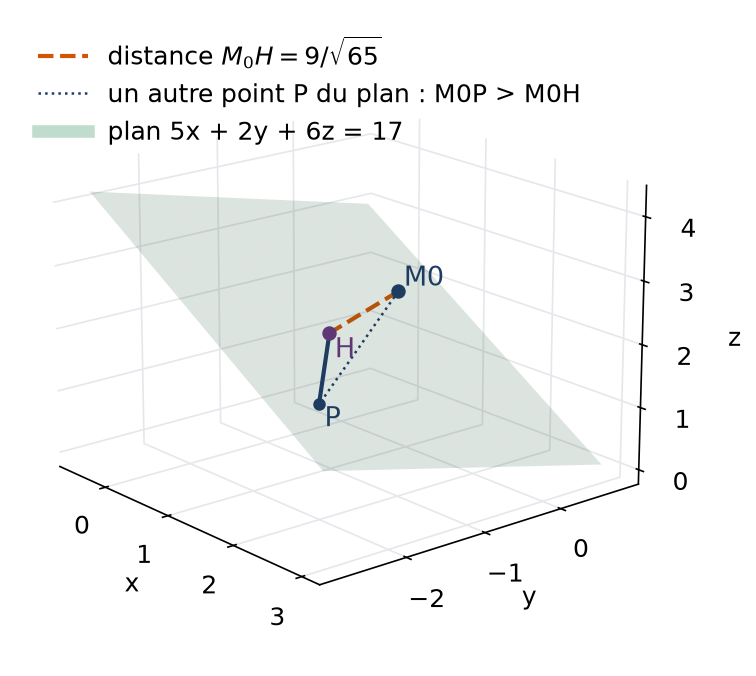
Reprenons le plan \(5x+2y+6z=17\) et le point \(M_0(2,-1,3)\). Le numérateur vaut \(|10-2+18-17|=9\). Le dénominateur vaut \(\sqrt{65}\). Ainsi, la distance est \(\dfrac{9}{\sqrt{65}}=\dfrac{9\sqrt{65}}{65}\), soit environ \(1{,}12\).
4.2 Distance à une droite de l’espace
Considérons une droite \(\mathcal{D}\), un point \(A\) de \(\mathcal{D}\) et un vecteur directeur \(\vec{u}\). Pour tout point \(M\),
\[d(M,\mathcal{D})=\frac{\|\overrightarrow{AM}\wedge\vec{u}\|}{\|\vec{u}\|}.\]
D’abord, notons \(H\) le projeté orthogonal de \(M\) sur \(\mathcal{D}\). On décompose \(\overrightarrow{AM}=\overrightarrow{AH}+\overrightarrow{HM}\). Or \(\overrightarrow{AH}\) est colinéaire à \(\vec{u}\), donc \(\overrightarrow{AM}\wedge\vec{u}=\overrightarrow{HM}\wedge\vec{u}\). Ensuite, \(\overrightarrow{HM}\) est orthogonal à \(\vec{u}\), si bien que la norme vaut \(HM\cdot\|\vec{u}\|\). On divise enfin par \(\|\vec{u}\|\).
Soit \(\mathcal{D}\) passant par \(A(1,1,0)\), dirigée par \(\vec{u}=(1,2,2)\), et \(M(3,0,1)\). D’abord, \(\overrightarrow{AM}=(2,-1,1)\). Ensuite,
\[\overrightarrow{AM}\wedge\vec{u}=\big((-1)\cdot 2-1\cdot 2,\;1\cdot 1-2\cdot 2,\;2\cdot 2-(-1)\cdot 1\big)=(-4,-3,5).\]
Sa norme vaut \(\sqrt{50}=5\sqrt{2}\), et \(\|\vec{u}\|=3\). Donc \(d(M,\mathcal{D})=\dfrac{5\sqrt{2}}{3}\).
Remarque :
On peut aussi chercher \(H=A+t\vec{u}\) avec \(\overrightarrow{MH}\cdot\vec{u}=0\). Cette méthode donne en plus le point \(H\). En revanche, elle demande un calcul un peu plus long.
5. Positions relatives
Ensuite, nous classons les configurations possibles. Le critère porte toujours sur les directions, puis sur un point de passage. Cette démarche en deux temps évite la plupart des erreurs.
5.1 Deux plans
Soient \(\mathcal{P}_1\) et \(\mathcal{P}_2\) de vecteurs normaux \(\vec{n}_1\) et \(\vec{n}_2\).
- Si \(\vec{n}_1\wedge\vec{n}_2=\vec{0}\), les plans sont parallèles : confondus ou disjoints.
- Sinon, ils se coupent selon une droite dirigée par \(\vec{n}_1\wedge\vec{n}_2\).
En effet, la direction de la droite d’intersection est orthogonale à \(\vec{n}_1\) et à \(\vec{n}_2\). Le produit vectoriel fournit donc directement son vecteur directeur.
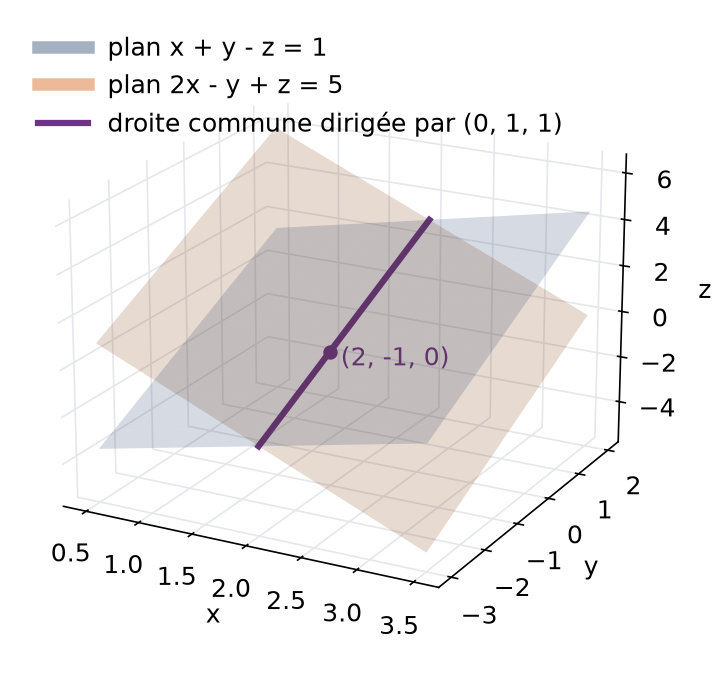
Soient \(\mathcal{P}_1 : x+y-z=1\) et \(\mathcal{P}_2 : 2x-y+z=5\). On calcule \((1,1,-1)\wedge(2,-1,1)=(0,-3,-3)\), non nul. Les plans se coupent selon une droite dirigée par \((0,1,1)\). Pour trouver un point, on additionne les deux équations : \(3x=6\), donc \(x=2\). Il reste \(y-z=-1\), et le choix \(z=0\) donne \(y=-1\). Finalement, la droite est l’ensemble des points \((2,\,-1+t,\,t)\), avec \(t\in\mathbb{R}\).
La figure représente ces deux plans et leur droite commune.
5.2 Droite et plan, deux droites
Soit \(\mathcal{D}\) passant par \(A\), dirigée par \(\vec{u}\), et \(\mathcal{P}\) de vecteur normal \(\vec{n}\). Si \(\vec{u}\cdot\vec{n}\neq 0\), la droite coupe le plan en un unique point. Si \(\vec{u}\cdot\vec{n}=0\), elle est parallèle au plan : contenue dedans si \(A\in\mathcal{P}\), disjointe sinon.
Soient ensuite \(\mathcal{D}\) passant par \(A\), dirigée par \(\vec{u}\), et \(\mathcal{D}^{\prime}\) passant par \(B\), dirigée par \(\vec{v}\). Ces droites sont coplanaires si et seulement si \([\overrightarrow{AB},\vec{u},\vec{v}]=0\).
Premier cas : la famille \((\vec{u},\vec{v})\) est liée. Alors \(\vec{u}\wedge\vec{v}=\vec{0}\), le déterminant s’annule, et deux droites de même direction tiennent toujours dans un plan. Second cas : la famille est libre. Les droites tiennent alors dans un même plan exactement lorsque \(B\) appartient au plan passant par \(A\) et dirigé par \(\vec{u}\) et \(\vec{v}\). Cela revient à dire que \(\overrightarrow{AB}\) est orthogonal à \(\vec{u}\wedge\vec{v}\), c’est-à-dire que le produit mixte est nul.
Prenons \(\mathcal{D}\) passant par \(A(1,2,0)\), dirigée par \(\vec{u}=(1,0,1)\), et \(\mathcal{D}^{\prime}\) passant par \(B(2,4,3)\), dirigée par \(\vec{v}=(0,1,1)\). D’abord, \(\vec{u}\wedge\vec{v}=(-1,-1,1)\), qui est non nul : les directions sont distinctes. Ensuite, \(\overrightarrow{AB}=(1,2,3)\) donne un produit mixte égal à \(-1-2+3=0\). Les droites sont donc coplanaires et sécantes.
Pour trouver le point commun, on résout \(A+s\vec{u}=B+t\vec{v}\). La première coordonnée donne \(s=1\), la deuxième \(t=-2\). La troisième sert de contrôle : \(s=3+t\) est bien vérifiée. Finalement, les droites se coupent en \((2,2,1)\).
Remarque :
L’angle de deux plans se mesure par leurs vecteurs normaux. Plus précisément, on prend l’angle aigu \(\varphi\) tel que \(\cos\varphi\) soit le quotient de \(|\vec{n}_1\cdot\vec{n}_2|\) par le produit des normes. Ainsi, deux plans sont perpendiculaires lorsque leurs normales sont orthogonales. Par exemple, les plans \(x+y-z=1\) et \(2x-y+z=5\) de la partie 5.1 ont des normales de produit scalaire \(2-1-1=0\) : ils sont donc perpendiculaires.
Piège à éviter :
Dans l’espace, deux droites qui ne se coupent pas ne sont pas forcément parallèles. Elles peuvent être non coplanaires. Ainsi, l’axe des abscisses et la droite d’équations \(x=0\), \(z=1\) ne se rencontrent pas, et pourtant leurs directions sont orthogonales.
6. Cercles et sphères
Finalement, le cercle et la sphère sont les ensembles de points situés à distance fixe d’un centre. Leur équation s’obtient donc à partir de la norme, et l’on revient à elle par mise sous forme canonique.
6.1 Équations d’un cercle et d’une sphère
La sphère de centre \(\Omega(a,b,c)\) et de rayon \(R>0\) est l’ensemble des points \(M\) tels que \(\Omega M=R\). Elle a pour équation \((x-a)^2+(y-b)^2+(z-c)^2=R^2\). Dans le plan, le cercle de centre \(\Omega(a,b)\) et de rayon \(R\) a pour équation \((x-a)^2+(y-b)^2=R^2\).
Une équation \(x^2+y^2+z^2-2ax-2by-2cz+e=0\) s’écrit \((x-a)^2+(y-b)^2+(z-c)^2=k\) avec \(k=a^2+b^2+c^2-e\). Elle décrit une sphère si \(k>0\), le seul point \(\Omega\) si \(k=0\), et l’ensemble vide si \(k<0\).
6.2 Section d’une sphère par un plan
Soit \(\mathcal{S}\) une sphère de centre \(\Omega\) et de rayon \(R\), et \(\mathcal{P}\) un plan, avec \(\delta=d(\Omega,\mathcal{P})\). Si \(\delta>R\), l’intersection est vide. Lorsque \(\delta=R\), le plan est tangent en un point. Enfin, quand \(\delta<R\), l’intersection est le cercle de \(\mathcal{P}\) de centre \(H\), projeté de \(\Omega\), et de rayon \(\sqrt{R^2-\delta^2}\).
En effet, pour \(M\in\mathcal{P}\), le vecteur \(\overrightarrow{HM}\) est orthogonal à \(\overrightarrow{\Omega H}\). Le théorème de Pythagore donne \(\Omega M^2=\delta^2+HM^2\). Par conséquent, \(M\in\mathcal{S}\) si et seulement si \(HM^2=R^2-\delta^2\). Les trois cas suivent du signe de \(R^2-\delta^2\).
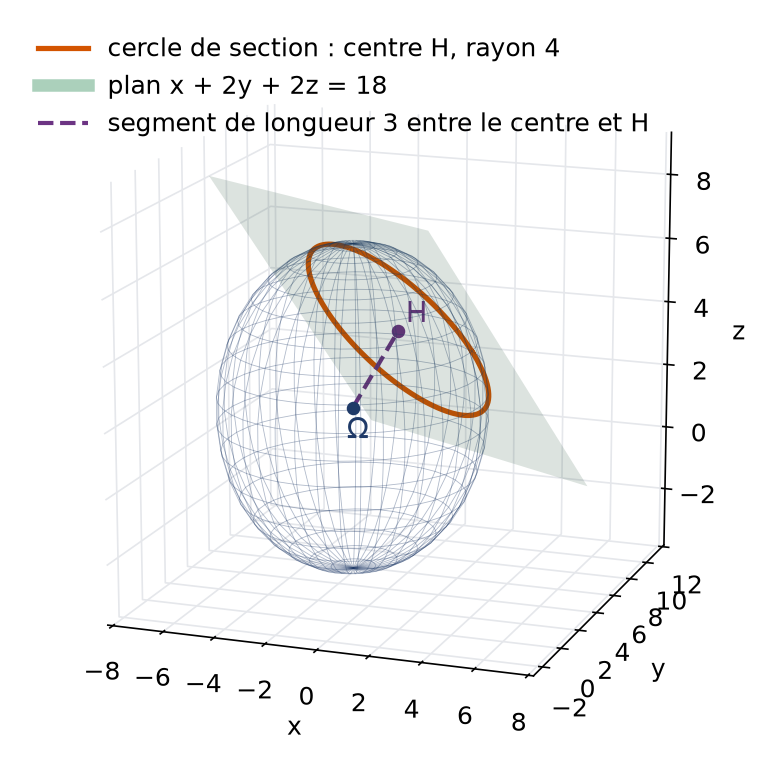
Étudions \(x^2+y^2+z^2+2x-6y-4z-11=0\). On complète les carrés : \((x+1)^2+(y-3)^2+(z-2)^2=11+1+9+4=25\). C’est donc la sphère de centre \(\Omega(-1,3,2)\) et de rayon \(5\).
Coupons-la par le plan \(x+2y+2z=18\). D’abord, \(\delta=\dfrac{|-1+6+4-18|}{3}=3\). Comme \(3<5\), la section est un cercle de rayon \(\sqrt{25-9}=4\). Son centre est \(H=\Omega+\lambda(1,2,2)\) avec \(9+9\lambda=18\), soit \(\lambda=1\) et \(H(0,5,4)\). On vérifie que \(0+10+8=18\).
6.3 Tangente à un cercle
Dans le plan \(\mathbb{R}^2\), la tangente au cercle en un point \(P\) est la droite passant par \(P\) et orthogonale à \(\overrightarrow{\Omega P}\). Par exemple, le cercle \(x^2+y^2-6x+2y+5=0\) a pour centre \((3,-1)\) et pour rayon \(\sqrt{5}\). Il passe par \(P(1,0)\), et \(\overrightarrow{\Omega P}=(-2,1)\). La tangente en \(P\) a donc pour équation \(-2(x-1)+y=0\), c’est-à-dire \(2x-y=2\).
Les erreurs fréquentes
- Inverser l’ordre des facteurs d’un produit vectoriel, ce qui change le signe du résultat.
- Oublier la racine carrée ou la valeur absolue dans la formule de distance à un plan.
- Croire qu’une seule équation \(ax+by+cz=d\) décrit une droite de l’espace.
- Conclure au parallélisme de deux droites qui ne se coupent pas, alors qu’elles peuvent être non coplanaires.
- Lire le rayon d’une sphère sans vérifier que le second membre de la forme canonique est strictement positif.
Fiche mémo
- Produit scalaire : il vaut \(\cos\theta\) fois le produit des normes, et il s’annule pour des vecteurs orthogonaux.
- Le produit vectoriel est orthogonal aux deux facteurs, nul pour des vecteurs colinéaires, et sa norme est une aire.
- Produit mixte : c’est le déterminant des trois vecteurs ; sa valeur absolue donne le volume du parallélépipède.
- Plan \(ax+by+cz=d\) : vecteur normal \((a,b,c)\) ; plan par trois points : normale \(\overrightarrow{AB}\wedge\overrightarrow{AC}\).
- Distance à un plan : \(\dfrac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}\).
- Pour une droite de l’espace, la distance vaut\(\dfrac{\|\overrightarrow{AM}\wedge\vec{u}\|}{\|\vec{u}\|}\).
- Deux plans sécants : droite dirigée par \(\vec{n}_1\wedge\vec{n}_2\).
- Critère de coplanarité de deux droites :\([\overrightarrow{AB},\vec{u},\vec{v}]=0\).
- Section d’une sphère par un plan : cercle de rayon \(\sqrt{R^2-\delta^2}\) lorsque \(\delta<R\).
Questions fréquentes
Comment trouver rapidement l'équation d'un plan passant par trois points ?
On forme deux vecteurs du plan à partir des trois points, puis on calcule leur produit vectoriel. Ce vecteur est normal au plan et donne les trois premiers coefficients de l’équation. Le second membre s’obtient en remplaçant les coordonnées d’un des points. Vérifiez toujours que les deux autres points satisfont l’équation trouvée.
Combien d'équations faut-il pour décrire une droite dans R³ ?
Une équation linéaire non triviale dans R³ décrit un plan, c’est-à-dire un objet de dimension 2. Pour obtenir une droite, il faut couper deux plans non parallèles. C’est pourquoi une droite de l’espace s’écrit avec un système de deux équations, ou bien avec une représentation paramétrique.
Le produit vectoriel existe-t-il dans le plan ou en dimension 4 ?
Le produit vectoriel tel qu’on l’étudie en L1 est propre à R³. Dans le plan, on utilise plutôt le déterminant de deux vecteurs, qui mesure une aire orientée. En dimension 4, aucun produit bilinéaire ne possède toutes les propriétés du produit vectoriel usuel.
Faut-il apprendre la formule de distance d'un point à un plan par cœur ?
Oui, car elle sert dans presque tous les exercices de ce chapitre. Cependant, il faut aussi savoir la retrouver : on projette orthogonalement le point sur le plan le long du vecteur normal. Cette preuve courte vous évite une erreur de signe ou un oubli de la racine carrée au dénominateur.
Pour aller plus loin
- S’exercer : exercices corrigés de L1 de maths sur droites, plans et produit vectoriel
- Bases utiles : Pivot de Gauss, systèmes et matrices, Complexes : forme exponentielle, racines et géométrie
- Chapitre d’avant : Déterminant, formules de Cramer et inverse
- Chapitre d’après : Combinatoire et probabilités finies
- Vérifier ses acquis : QCM de L1 de maths sur droites, plans et produit vectoriel
- Contrôle corrigé en temps limité : Distances et produit vectoriel : contrôle de maths en L1
- Tous les chapitres : le sommaire de la L1 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «droites, plans et produit vectoriel en L1 de maths : cours et méthodes» au format PDF afin de pouvoir travailler en totale autonomie.