Équations paramétriques de droites : corrigé du contrôle de maths en terminale
Voici le corrigé du contrôle de maths en terminale sur le thème « équations paramétriques de droites », question par question.
Cette correction propose une rédaction complète de chaque question, comme on l’attend au bac. Pour chaque couple de droites, elle compare d’abord les vecteurs directeurs, puis elle résout le système pas à pas et conclut par une phrase claire. Tu y trouves aussi la vérification systématique de la troisième équation, souvent oubliée.
Commence par refaire le sujet seul, puis compare ta copie ligne par ligne. Le barème détaillé t’indique où se gagnent les points de méthode. De plus, les encadrés signalent les pièges fréquents, notamment le paramètre commun à deux droites. Enfin, le dernier exercice montre comment une fonction du second degré donne la distance minimale entre les drones.
L’énoncé complet se trouve ici : Équations paramétriques de droites : contrôle de maths en terminale.
Barème du contrôle corrigé : équations paramétriques de droites
| Exercice | Points |
|---|---|
| 1. Une droite et trois points | 3 points |
| 2. Deux diagonales d’un pavé | 5 points |
| 3. Parallèles ou sécantes ? | 3 points |
| 4. Un plan défini par trois points | 4 points |
| 5. Deux drones au-dessus du stade | 5 points |
| Total | 20 points |
Le corrigé détaillé : équations paramétriques de droites
Exercice 1 – Une droite et trois points (3 points)
- Un point \(M(x \,;\, y \,;\, z)\) appartient à \(d\) si et seulement s’il existe un réel \(t\) tel que \(\overrightarrow{AM} = t\,\vec{u}\). Ainsi, une représentation paramétrique de \(d\) est : \(x = 2 + t\), \(y = -1 + 2t\), \(z = 3 – 2t\), avec \(t \in \mathbb{R}\).
- Pour \(B\), l’équation en \(x\) donne \(2 + t = 5\), donc \(t = 3\).
Alors \(y = -1 + 2 \times 3 = 5\) et \(z = 3 – 2 \times 3 = -3\) : ce sont bien les coordonnées de \(B\). Donc \(B\) appartient à \(d\).
Pour \(C\), l’équation en \(x\) donne \(2 + t = 0\), donc \(t = -2\).
Alors \(y = -1 – 4 = -5\), ce qui convient, mais \(z = 3 + 4 = 7 \neq 6\). Par conséquent, \(C\) n’appartient pas à \(d\). - Le point cherché vérifie \(z = 0\), donc \(3 – 2t = 0\), c’est-à-dire \(t = \dfrac{3}{2}\).
On obtient alors \(x = 2 + 1{,}5 = 3{,}5\) et \(y = -1 + 2 \times 1{,}5 = 2\). La droite \(d\) coupe ce plan au point de coordonnées \((3{,}5 \,;\, 2 \,;\, 0)\).
Piège classique : conclure que \(C\) est sur \(d\) après avoir vérifié seulement deux coordonnées. Le même paramètre doit convenir pour les trois.
Exercice 2 – Deux diagonales d’un pavé (5 points)
- D’après la définition du repère, \(B(4 \,;\, 0 \,;\, 0)\) et \(D(0 \,;\, 3 \,;\, 0)\). Ensuite, \(\overrightarrow{AC} = \overrightarrow{AB} + \overrightarrow{AD}\), donc \(C(4 \,;\, 3 \,;\, 0)\). De même, \(\overrightarrow{AG} = \overrightarrow{AC} + \overrightarrow{AE}\), d’où \(G(4 \,;\, 3 \,;\, 2)\), et \(\overrightarrow{AH} = \overrightarrow{AD} + \overrightarrow{AE}\), d’où \(H(0 \,;\, 3 \,;\, 2)\).
Finalement : \(B(4 \,;\, 0 \,;\, 0)\), \(C(4 \,;\, 3 \,;\, 0)\), \(D(0 \,;\, 3 \,;\, 0)\), \(G(4 \,;\, 3 \,;\, 2)\) et \(H(0 \,;\, 3 \,;\, 2)\). - La droite \((AG)\) passe par \(A(0 \,;\, 0 \,;\, 0)\) et elle est dirigée par \(\overrightarrow{AG}(4 \,;\, 3 \,;\, 2)\). De plus, la droite \((BD)\) passe par \(B\) et elle est dirigée par \(\overrightarrow{BD}(-4 \,;\, 3 \,;\, 0)\).
\((AG) : x = 4t\), \(y = 3t\), \(z = 2t\), avec \(t \in \mathbb{R}\).
\((BD) : x = 4 – 4s\), \(y = 3s\), \(z = 0\), avec \(s \in \mathbb{R}\). - D’abord, les vecteurs \(\overrightarrow{AG}\) et \(\overrightarrow{BD}\) ne sont pas colinéaires. En effet, s’il existait un réel \(\lambda\) tel que \(\overrightarrow{AG} = \lambda \overrightarrow{BD}\), la cote donnerait \(2 = \lambda \times 0 = 0\), ce qui est faux. Les droites ne sont donc pas parallèles.
Ensuite, on cherche un point commun en résolvant le système :
\(4t = 4 – 4s\)
\(3t = 3s\)
\(2t = 0\)
La troisième équation donne \(t = 0\), puis la deuxième donne \(s = 0\). Or la première devient \(0 = 4\), ce qui est impossible : le système n’a pas de solution.
Les droites \((AG)\) et \((BD)\) ne sont ni parallèles ni sécantes, donc elles sont non coplanaires. - La droite \((BH)\) passe par \(B\) et elle est dirigée par \(\overrightarrow{BH}(-4 \,;\, 3 \,;\, 2)\). Elle a donc pour représentation paramétrique \(x = 4 – 4r\), \(y = 3r\), \(z = 2r\), avec \(r \in \mathbb{R}\).
On résout alors le système :
\(4t = 4 – 4r\)
\(3t = 3r\)
\(2t = 2r\)
La deuxième équation donne \(t = r\), ce qui rend la troisième toujours vraie. Puis la première devient \(4t = 4 – 4t\), soit \(8t = 4\), donc \(t = \dfrac{1}{2}\).
Le point commun a pour coordonnées \(\left(4 \times 0{,}5 \,;\, 3 \times 0{,}5 \,;\, 2 \times 0{,}5\right)\). Les droites sont sécantes en \(\Omega(2 \,;\, 1{,}5 \,;\, 1)\).
Enfin, le milieu de \([AG]\) a pour coordonnées \(\left(\dfrac{0 + 4}{2} \,;\, \dfrac{0 + 3}{2} \,;\, \dfrac{0 + 2}{2}\right) = (2 \,;\, 1{,}5 \,;\, 1)\), et celui de \([BH]\) aussi. Le point \(\Omega\) est donc le centre du pavé, milieu commun de ses diagonales.
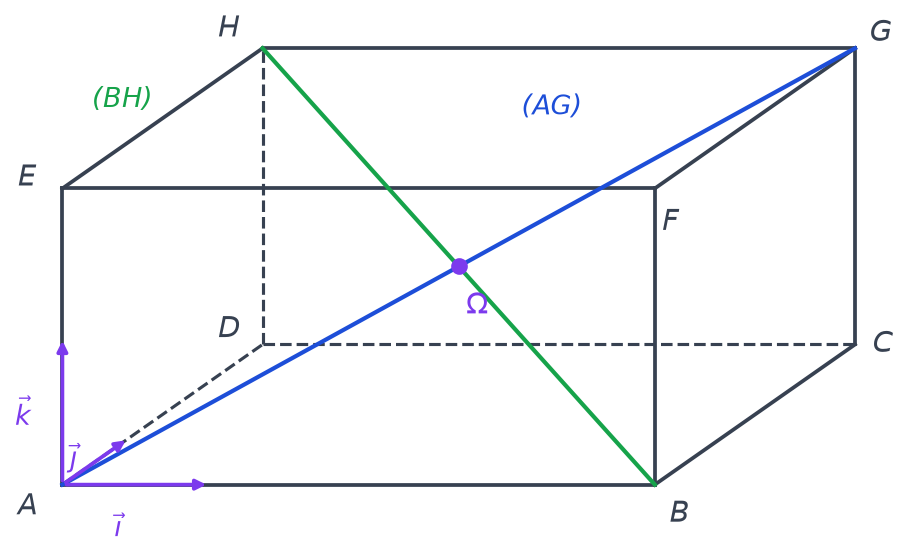
Piège classique : affirmer que deux droites sont sécantes parce qu’elles « se croisent » sur le dessin. En perspective, \((AG)\) et \((BD)\) semblent se couper, alors qu’elles sont non coplanaires.
Exercice 3 – Parallèles ou sécantes ? (3 points)
- Les vecteurs directeurs sont \(\vec{u_1}(2 \,;\, 1 \,;\, -1)\) et \(\vec{u_2}(-4 \,;\, -2 \,;\, 2)\). Comme \(\vec{u_2} = -2\,\vec{u_1}\), ils sont colinéaires : les droites \(d_1\) et \(d_2\) sont donc parallèles.
Pour \(s = 0\), le point \(R(3 \,;\, 2 \,;\, 1)\) appartient à \(d_2\). Cherchons s’il est sur \(d_1\) : l’équation \(1 + 2t = 3\) donne \(t = 1\), mais alors \(y = -3 + 1 = -2 \neq 2\). Ainsi, \(R\) n’appartient pas à \(d_1\). Les droites \(d_1\) et \(d_2\) sont strictement parallèles. - Le vecteur \(\vec{u_3}(1 \,;\, 1 \,;\, 3)\) n’est pas colinéaire à \(\vec{u_1}\), car \(\dfrac{2}{1} \neq \dfrac{1}{1}\). Les droites ne sont donc pas parallèles.
On résout ensuite le système :
\(1 + 2t = 5 + k\)
\(-3 + t = -1 + k\)
\(4 – t = 2 + 3k\)
La deuxième équation donne \(t = 2 + k\). En remplaçant dans la première : \(1 + 4 + 2k = 5 + k\), donc \(k = 0\), puis \(t = 2\).
Vérifions la troisième : \(4 – 2 = 2\) et \(2 + 3 \times 0 = 2\), elle est donc vraie.
Avec \(k = 0\) dans \(d_3\), on obtient le point \((5 \,;\, -1 \,;\, 2)\). Les droites \(d_1\) et \(d_3\) sont sécantes au point \((5 \,;\, -1 \,;\, 2)\).
Piège classique : oublier la troisième équation. Si elle était fausse, les droites seraient non coplanaires et non sécantes.
Exercice 4 – Un plan défini par trois points (4 points)
- On calcule \(\overrightarrow{AB}(2 \,;\, 1 \,;\, -2)\) et \(\overrightarrow{AC}(-1 \,;\, 2 \,;\, -1)\). Si ces vecteurs étaient colinéaires, on aurait \(\overrightarrow{AC} = \lambda \overrightarrow{AB}\). L’abscisse imposerait \(\lambda = -\dfrac{1}{2}\), alors que l’ordonnée imposerait \(\lambda = 2\). Les vecteurs ne sont donc pas colinéaires et les points \(A\), \(B\), \(C\) ne sont pas alignés.
- Ainsi, les points définissent un plan. Un point \(M(x \,;\, y \,;\, z)\) appartient à \((ABC)\) si et seulement s’il existe deux réels \(a\) et \(b\) tels que \(\overrightarrow{AM} = a\,\overrightarrow{AB} + b\,\overrightarrow{AC}\).
Une représentation paramétrique de \((ABC)\) est : \(x = 1 + 2a – b\), \(y = a + 2b\), \(z = 2 – 2a – b\), avec \(a \in \mathbb{R}\) et \(b \in \mathbb{R}\). - Pour \(D\), les deux premières équations donnent \(2a – b = 3\) et \(a + 2b = 4\). De la première, on tire \(b = 2a – 3\). Puis \(a + 4a – 6 = 4\), donc \(a = 2\) et \(b = 1\).
Alors \(z = 2 – 4 – 1 = -3\), qui est bien la cote de \(D\). Donc \(D\) appartient au plan \((ABC)\).
Pour \(E\), on obtient \(2a – b = 1\) et \(a + 2b = 3\). D’où \(b = 2a – 1\), puis \(5a – 2 = 3\), donc \(a = 1\) et \(b = 1\).
Cependant, \(z = 2 – 2 – 1 = -1 \neq 1\). Par conséquent, \(E\) n’appartient pas au plan \((ABC)\). - Sur l’axe des cotes, \(x = 0\) et \(y = 0\). Donc \(2a – b = -1\) et \(a = -2b\). Ensuite, \(-4b – b = -1\), d’où \(b = \dfrac{1}{5}\) et \(a = -\dfrac{2}{5}\).
Alors \(z = 2 + \dfrac{4}{5} – \dfrac{1}{5} = \dfrac{13}{5}\). Le plan coupe l’axe des cotes au point \((0 \,;\, 0 \,;\, 2{,}6)\).
Piège classique : écrire un plan avec un seul paramètre. Un seul paramètre décrit une droite, pas un plan.
Exercice 5 – Deux drones au-dessus du stade (5 points)
- Pour \(t = 2\), on obtient \(M_1(3 \times 2 \,;\, 4 \times 2 \,;\, 10 + 2)\). Au bout de 2 secondes, le drone 1 est en \((6 \,;\, 8 \,;\, 12)\), donc à 12 mètres d’altitude.
- La droite \(\Delta_1\) est dirigée par \(\vec{v_1}(3 \,;\, 4 \,;\, 1)\) et \(\Delta_2\) par \(\vec{v_2}(5 \,;\, 4 \,;\, 0)\). Ces vecteurs ne sont pas colinéaires, car la cote de \(\vec{v_2}\) est nulle mais pas celle de \(\vec{v_1}\).
Pour chercher un point commun, on prend deux paramètres différents : \(t\) pour \(\Delta_1\) et \(s\) pour \(\Delta_2\). On résout alors :
\(3t = -2 + 5s\)
\(4t = 8 + 4s\)
\(10 + t = 16\)
La troisième équation donne \(t = 6\). Puis la première donne \(18 = -2 + 5s\), donc \(s = 4\). Enfin, la deuxième se vérifie : \(4 \times 6 = 24\) et \(8 + 4 \times 4 = 24\).
Les trajectoires sont sécantes au point \(K(18 \,;\, 24 \,;\, 16)\). - Le drone 1 passe en \(K\) à l’instant \(t = 6\) s, alors que le drone 2 y passe à l’instant \(4\) s. Les drones ne sont donc pas en \(K\) au même instant. Or deux drones ne peuvent se toucher qu’en un point commun à leurs trajectoires, et \(K\) est le seul. Ainsi, les trajectoires se croisent mais les drones ne se rencontrent jamais.
- À l’instant \(t\), on a \(\overrightarrow{M_1M_2}(-2 + 5t – 3t \,;\, 8 + 4t – 4t \,;\, 16 – 10 – t)\), c’est-à-dire \(\overrightarrow{M_1M_2}(2t – 2 \,;\, 8 \,;\, 6 – t)\).
Comme le repère est orthonormé :
\(M_1M_2^2 = (2t – 2)^2 + 8^2 + (6 – t)^2\)
\(M_1M_2^2 = 4t^2 – 8t + 4 + 64 + 36 – 12t + t^2\)
\(M_1M_2^2 = 5t^2 – 20t + 104\). - La fonction \(f : t \mapsto 5t^2 – 20t + 104\) est un trinôme de coefficient \(5 > 0\). Elle atteint donc son minimum en \(t = \dfrac{20}{2 \times 5} = 2\).
Ce minimum vaut \(f(2) = 20 – 40 + 104 = 84\). La distance minimale est donc \(\sqrt{84} \approx 9{,}17\) m.
Comme \(9{,}17 < 10\), la règle de sécurité n’est pas respectée. En effet, l’inéquation \(5t^2 – 20t + 4 < 0\) montre que les drones sont à moins de 10 m l’un de l’autre entre \(t = 2 – 0{,}8\sqrt{5} \approx 0{,}21\) s et \(t = 2 + 0{,}8\sqrt{5} \approx 3{,}79\) s.
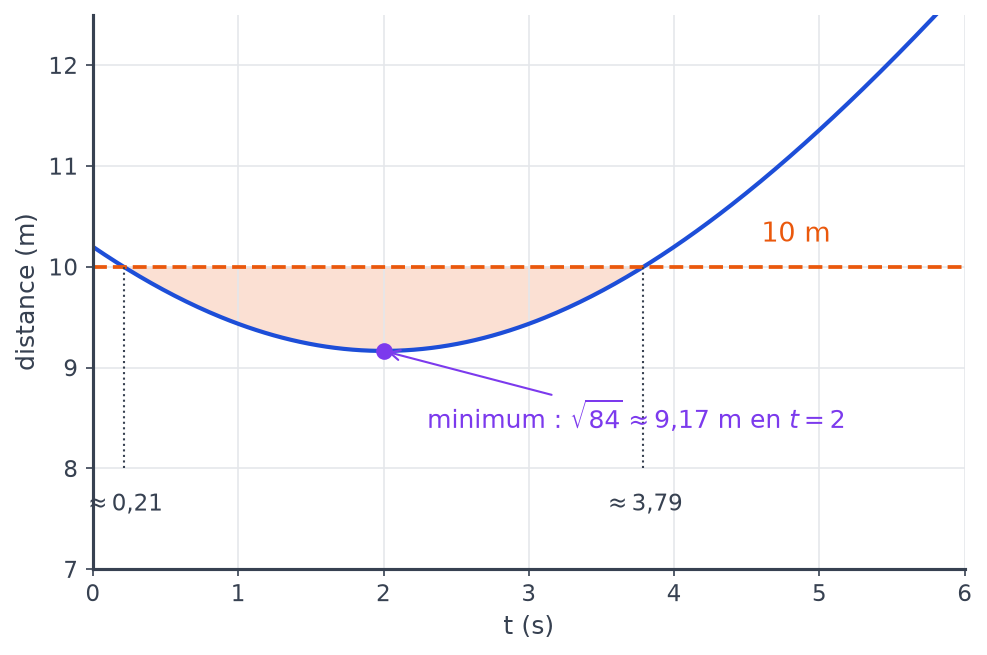
Piège classique : conclure à une collision parce que les trajectoires sont sécantes. Deux droites sécantes ne suffisent pas : il faut que les deux mobiles arrivent au point commun au même instant.
À retenir de ce contrôle
- Une droite passant par A et dirigée par un vecteur non nul admet une infinité de représentations paramétriques, toutes aussi justes les unes que les autres.
- Deux droites de l’espace sont soit coplanaires, parallèles ou sécantes, soit non coplanaires : dans ce cas, elles ne sont ni parallèles ni sécantes.
- Pour chercher l’intersection de deux droites, on utilise deux paramètres différents, on résout deux équations, puis on vérifie la troisième.
- Un plan se décrit avec un point et deux vecteurs non colinéaires, donc sa représentation paramétrique contient deux paramètres réels.
- Deux trajectoires qui se croisent ne provoquent une collision que si les deux mobiles passent au point commun au même instant.
Revenir à l’énoncé du contrôle
Consolider équations paramétriques de droites après ce corrigé
Pour ne plus perdre de points sur ce thème, entraîne-toi sur la fiche droites et plans de l’espace et vecteurs de l’espace et les équations paramétriques et cartésiennes de droites.
D’autres évaluations corrigées t’attendent sur la page contrôles de maths en terminale.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «Équations paramétriques de droites : corrigé du contrôle de maths en terminale» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Terminale
Cours
Tout voir
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir