Dérivées partielles et gradient en maths sup (MPSI) : cours et méthodes
Ce chapitre ouvre le calcul différentiel à deux variables. Il commence par le cadre : ouverts de R², continuité et surface représentative. Ensuite, il définit les dérivées partielles, la classe C1 et le gradient, puis le développement limité à l’ordre 1 qui donne le plan tangent.
La seconde moitié est tournée vers les méthodes. La règle de la chaîne permet de dériver une composée, puis de résoudre une équation aux dérivées partielles par changement de variables, affine ou polaire. Enfin, la recherche des points critiques conduit à l’étude des extremums sur un ouvert.
Ce cours de dérivées partielles MPSI se place en fin d’année, après l’analyse d’une variable et les espaces euclidiens. Il prépare le calcul différentiel de maths spé ainsi que les applications en physique, où les gradients sont partout.
Ce que vous saurez faire
- Montrer qu’une partie simple de \(\mathbb{R}^2\) est ouverte en exhibant une boule.
- Calculer des dérivées partielles, un gradient et une dérivée selon un vecteur.
- Écrire le développement limité à l’ordre 1 et l’équation du plan tangent à une surface.
- Dériver une composée par la règle de la chaîne, en particulier en coordonnées polaires.
- Résoudre une équation aux dérivées partielles par un changement de variables bien choisi.
- Chercher les extremums d’une fonction sur un ouvert, puis conclure par une étude de signe.
1. Fonctions de deux variables : cadre et continuité
On munit \(\mathbb{R}^2\) de la norme euclidienne \(\|(x,y)\|=\sqrt{x^2+y^2}\). Toutes les notions de ce chapitre reposent sur la distance qu’elle définit.
1.1 Boules et ouverts
Étant donnés \(a\in\mathbb{R}^2\) et \(r>0\), on note \(B(a,r)=\{m\in\mathbb{R}^2,\ \|m-a\|<r\}\) l’ensemble des points situés à distance strictement inférieure à \(r\) de \(a\) : c’est une boule ouverte. On qualifie \(U\subset\mathbb{R}^2\) d’ouvert lorsque, autour de chacun de ses points, elle contient une petite boule : pour tout \(a\in U\), il existe \(r>0\) avec \(B(a,r)\subset U\).
Ainsi, un ouvert ne contient aucun point de sa frontière. Par exemple, le demi-plan \(\{x>0\}\) est ouvert. En effet, autour de \((a,b)\) avec \(a>0\), la boule de rayon \(a\) reste dans le demi-plan, car \(|x-a|\leqslant\|(x,y)-(a,b)\|\). De même, \(\mathbb{R}^2\) privé de l’origine est ouvert.
Piège à éviter :
Le disque fermé \(\{x^2+y^2\leqslant 1\}\) n’est pas ouvert. En effet, toute boule centrée en \((1,0)\) contient des points d’abscisse strictement supérieure à 1. Or les théorèmes de ce chapitre sur les extremums ne valent qu’en un point intérieur, d’où l’importance de travailler sur un ouvert.
1.2 Continuité
Soit \(U\) un ouvert, \(f : U\to\mathbb{R}\) et \(a\in U\). On dit que \(f\) est continue en \(a\) si \(f(m)\) tend vers \(f(a)\) quand \(\|m-a\|\) tend vers 0. Autrement dit, pour tout \(\varepsilon>0\), il existe \(\delta>0\) tel que \(\|m-a\|<\delta\) entraîne \(|f(m)-f(a)|<\varepsilon\).
La continuité se conserve par somme, par produit, par composition, et par quotient tant que le dénominateur ne s’annule pas. De plus, les projections \((x,y)\mapsto x\) et \((x,y)\mapsto y\) sont continues. Par conséquent, toute expression construite à partir de \(x\), \(y\) et des fonctions usuelles est continue là où elle est définie.
Pour étudier la continuité en un point « à problème », souvent l’origine :
- Pour prouver la continuité, majorer \(|f(x,y)-f(0,0)|\) par une quantité qui ne dépend que de \(r=\sqrt{x^2+y^2}\) et tend vers 0. On utilise \(|x|\leqslant r\) et \(|y|\leqslant r\).
- Pour prouver la discontinuité, trouver une courbe qui arrive en l’origine le long de laquelle \(f\) ne tend pas vers \(f(0,0)\).
Posons \(g(x,y)=\dfrac{3xy}{2x^2+y^2}\) hors de l’origine et \(g(0,0)=0\). Sur l’axe des abscisses, \(g(t,0)=0\). En revanche, sur la diagonale, \(g(t,t)=3t^2/(3t^2)=1\) pour \(t\neq 0\). Ainsi, \(g\) prend la valeur 1 en des points aussi proches qu’on veut de l’origine. Donc \(g\) n’est pas continue en \((0,0)\).
À l’inverse, posons \(k(x,y)=\dfrac{x^2y}{x^2+y^2}\) hors de l’origine et \(k(0,0)=0\). Avec \(r=\sqrt{x^2+y^2}\), on a \(x^2\leqslant r^2\) et \(|y|\leqslant r\). Par conséquent, \(|k(x,y)|\leqslant r^3/r^2=r\). Ce majorant tend vers 0, donc \(k\) est continue à l’origine. Ici, le degré du numérateur, égal à 3, dépasse celui du dénominateur, ce qui explique le succès de la majoration.
1.3 Surface représentative et lignes de niveau
Le graphe de \(f : U\to\mathbb{R}\) est la surface d’équation \(z=f(x,y)\) dans l’espace. Pour la visualiser à plat, on trace ses lignes de niveau : pour chaque réel \(c\), c’est l’ensemble des points de \(U\) où \(f\) vaut \(c\). C’est exactement le principe des courbes d’altitude d’une carte de randonnée.
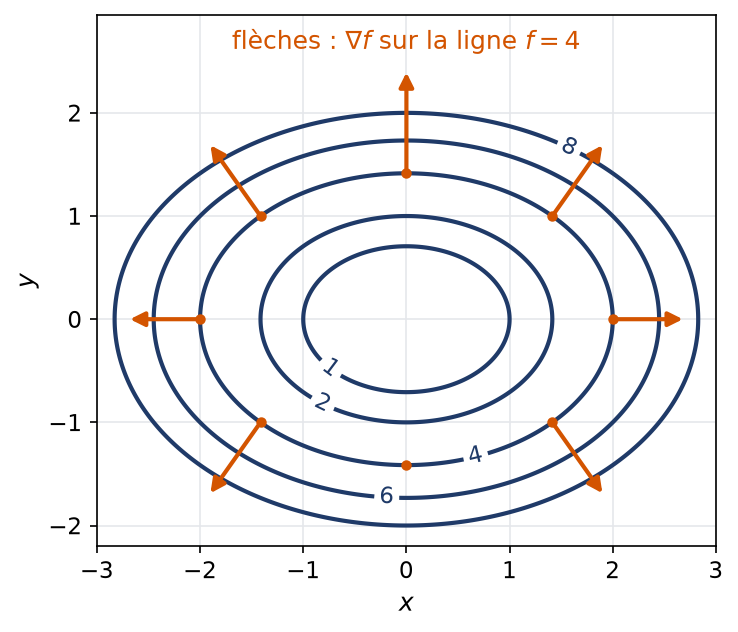
Par exemple, pour \(f(x,y)=x^2+2y^2\), la ligne de niveau \(c\) est vide si \(c<0\) et réduite à l’origine si \(c=0\). Pour \(c>0\), c’est l’ellipse de demi-axes \(\sqrt{c}\) et \(\sqrt{c/2}\). Ainsi, plus \(c\) grandit, plus l’ellipse s’élargit : la surface est une cuvette.
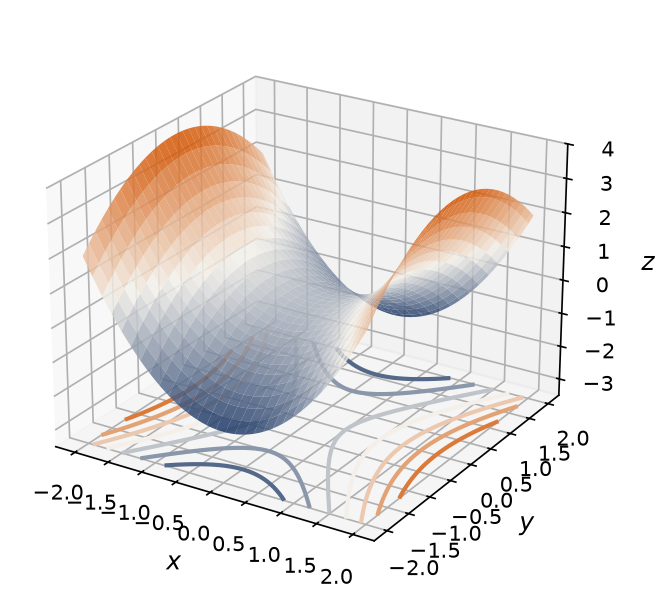
La figure suivante montre la surface d’équation \(z=x^2-y^2/2\), qui a la forme d’une selle, avec ses lignes de niveau projetées en dessous.
2. Dérivées partielles et classe C1
2.1 Dérivée selon un vecteur et dérivées partielles
Soit \(U\) un ouvert, \(f : U\to\mathbb{R}\), \(a\in U\) et \(v\in\mathbb{R}^2\) non nul. Si la fonction \(t\mapsto f(a+tv)\), définie près de 0, est dérivable en 0, on appelle dérivée de \(f\) en \(a\) selon \(v\) le nombre
\[D_vf(a)=\lim_{t\to 0}\frac{f(a+tv)-f(a)}{t}.\]
Les dérivées selon \(e_1=(1,0)\) et \(e_2=(0,1)\) sont les dérivées partielles de \(f\) en \(a\). On les note \(\partial_1f(a)\) et \(\partial_2f(a)\), ou encore \(\dfrac{\partial f}{\partial x}(a)\) et \(\dfrac{\partial f}{\partial y}(a)\).
En pratique, pour calculer \(\partial_1f(x,y)\), on gèle \(y\) et on dérive par rapport à \(x\) comme pour une fonction d’une variable. On fait l’inverse pour \(\partial_2f\).
Soit \(f(x,y)=x\,e^{xy}+\ln(1+y^2)\) sur \(\mathbb{R}^2\). À \(y\) fixé, la dérivée d’un produit donne \(\partial_1f(x,y)=e^{xy}+xy\,e^{xy}=(1+xy)e^{xy}\). Ensuite, à \(x\) fixé, on obtient \(\partial_2f(x,y)=x^2e^{xy}+\dfrac{2y}{1+y^2}\). Par exemple, au point \((2,0)\), on trouve \(\partial_1f(2,0)=1\) et \(\partial_2f(2,0)=4\).
Piège à éviter :
Disposer de \(\partial_1g(a)\) et de \(\partial_2g(a)\) ne garantit nullement que \(g\) soit continue en \(a\). Reprenons la fonction \(g\) étudiée plus haut : \(g(t,0)=0\) et \(g(0,t)=0\), donc \(\partial_1g(0,0)=\partial_2g(0,0)=0\). Pourtant, \(g\) n’est pas continue à l’origine.
2.2 Fonctions de classe C1
On réserve le nom de fonction de classe \(\mathcal{C}^1\) sur l’ouvert \(U\) aux fonctions \(f\) dont \(\partial_1f\) et \(\partial_2f\) sont définies partout sur \(U\) et y forment deux fonctions continues.
Les règles d’opérations sont les mêmes qu’en une variable. On combine donc librement : une somme, un produit, un quotient dont le dénominateur ne s’annule pas, ou la composée par une fonction \(\mathcal{C}^1\) d’une variable, conservent la classe \(\mathcal{C}^1\). Les polynômes en \(x\) et \(y\) sont donc de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\).
Pour montrer qu’une fonction définie par morceaux est de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\) :
- Hors du point de raccord, invoquer les théorèmes d’opérations.
- Au point de raccord, calculer les dérivées partielles par la définition, avec un taux d’accroissement.
- Montrer que les expressions trouvées à l’étape 1 tendent vers ces valeurs, en majorant par une fonction de \(r=\|(x,y)\|\).
3. Développement limité, gradient et plan tangent
3.1 Développement limité à l’ordre 1
Soit \(f\) de classe \(\mathcal{C}^1\) sur l’ouvert \(U\) et \(a\in U\). Quand \(h=(h_1,h_2)\) tend vers \((0,0)\), on a
\[f(a+h)=f(a)+h_1\,\partial_1f(a)+h_2\,\partial_2f(a)+o(\|h\|).\]
En particulier, \(f\) est continue sur \(U\).
Notons \(a=(a_1,a_2)\). On passe de \(a\) à \(a+h\) en deux étapes, d’abord horizontalement, puis verticalement. Pour \(h\) assez petit, les deux segments restent dans \(U\). Sur chacun d’eux, on applique l’égalité des accroissements finis à une fonction d’une variable. On obtient \(f(a+h)-f(a)=h_1\partial_1f(c)+h_2\partial_2f(c^{\prime})\), où \(c\) et \(c^{\prime}\) tendent vers \(a\) avec \(h\). Par continuité des dérivées partielles, la différence avec \(h_1\partial_1f(a)+h_2\partial_2f(a)\) est négligeable devant \(\|h\|\).
3.2 Gradient
On regroupe les deux dérivées partielles dans le vecteur \(\nabla f(a)=\bigl(\partial_1f(a),\partial_2f(a)\bigr)\), appelé gradient de \(f\) en \(a\). Avec cette notation, le développement limité prend la forme \(f(a+h)=f(a)+\langle\nabla f(a),h\rangle+o(\|h\|)\).
Pour \(f\) de classe \(\mathcal{C}^1\), toutes les dérivées directionnelles existent, avec \(D_vf(a)=\langle\nabla f(a),v\rangle\). Si \(\nabla f(a)\neq 0\), la dérivée selon un vecteur unitaire est maximale dans la direction de \(\nabla f(a)\), et elle vaut alors \(\|\nabla f(a)\|\).
La première formule découle du développement limité appliqué à \(h=tv\). La seconde résulte de l’inégalité de Cauchy-Schwarz, avec égalité pour un vecteur colinéaire au gradient et orienté pareillement. Retenons donc que la montée la plus raide se fait dans le sens du gradient. Par ailleurs, il est orthogonal aux lignes de niveau, comme on le montrera à la partie 4.
3.3 Plan tangent à une surface
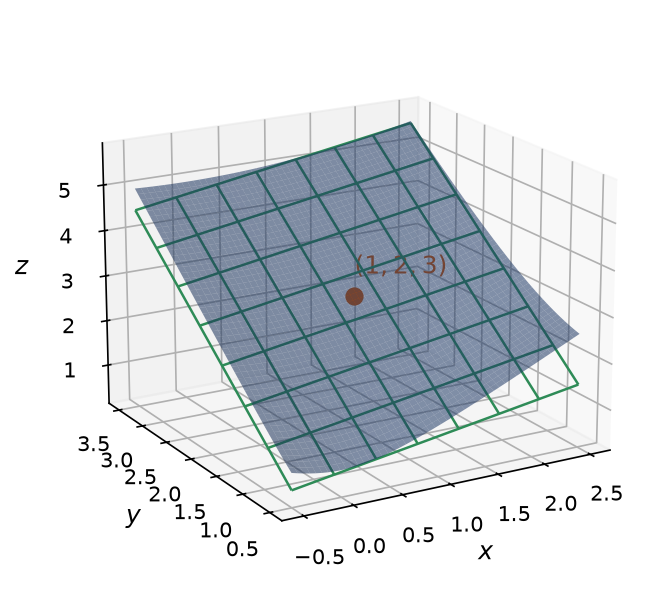
Soit \(f\) de classe \(\mathcal{C}^1\) sur \(U\) et \((a,b)\in U\). Le plan tangent à la surface \(z=f(x,y)\) au point \(\bigl(a,b,f(a,b)\bigr)\) est le plan d’équation
\[z=f(a,b)+\partial_1f(a,b)\,(x-a)+\partial_2f(a,b)\,(y-b).\]
D’après le développement limité, l’écart vertical entre la surface et ce plan est négligeable devant la distance au point de contact. C’est donc la meilleure approximation affine de \(f\) près de \((a,b)\).
Considérons \(f(x,y)=\sqrt{x^2+2y^2}\) au point \((1,2)\), où \(f(1,2)=3\). Sur \(\mathbb{R}^2\) privé de l’origine, \(f\) est de classe \(\mathcal{C}^1\), avec \(\partial_1f=x/f\) et \(\partial_2f=2y/f\). On obtient \(\partial_1f(1,2)=1/3\) et \(\partial_2f(1,2)=4/3\). Le plan tangent a donc pour équation \(z=3+\frac{1}{3}(x-1)+\frac{4}{3}(y-2)\), soit \(x+4y-3z=0\).
Par exemple, on en déduit \(f(1{,}03\,;\,1{,}97)\approx 3+0{,}01-0{,}04=2{,}97\). La calculatrice donne environ \(2{,}9703\).
4. Règle de la chaîne et changements de variables
4.1 Dériver le long d’une courbe
Soit \(f\) de classe \(\mathcal{C}^1\) sur l’ouvert \(U\), et \(x,y\) deux fonctions de classe \(\mathcal{C}^1\) sur un intervalle \(I\), avec \(\bigl(x(t),y(t)\bigr)\in U\) pour tout \(t\). Alors \(\varphi : t\mapsto f\bigl(x(t),y(t)\bigr)\) est de classe \(\mathcal{C}^1\) sur \(I\), et
\[\varphi^{\prime}(t)=x^{\prime}(t)\,\partial_1f\bigl(x(t),y(t)\bigr)+y^{\prime}(t)\,\partial_2f\bigl(x(t),y(t)\bigr).\]
Autrement dit, \(\varphi^{\prime}(t)=\langle\nabla f(\gamma(t)),\gamma^{\prime}(t)\rangle\) avec \(\gamma=(x,y)\). Si \(\gamma\) reste sur une ligne de niveau, alors \(\varphi\) est constante, donc ce produit scalaire est nul. C’est pourquoi le gradient est orthogonal aux lignes de niveau.
Soit \(f(x,y)=x^2y+y\) et la courbe \(\gamma(t)=(e^t,t^2)\). La règle de la chaîne donne d’abord \(\partial_1f=2xy\) et \(\partial_2f=x^2+1\). Ensuite, \(x^{\prime}(t)=e^t\) et \(y^{\prime}(t)=2t\). On obtient donc \(\varphi^{\prime}(t)=e^t\times 2e^tt^2+2t\,(e^{2t}+1)\), soit \(\varphi^{\prime}(t)=2e^{2t}(t^2+t)+2t\).
Pour contrôler, on écrit directement \(\varphi(t)=t^2e^{2t}+t^2\). Sa dérivée vaut \(2te^{2t}+2t^2e^{2t}+2t\), ce qui concorde. Sur un exemple aussi simple, le calcul direct suffit. En revanche, la règle de la chaîne devient indispensable quand \(f\) n’est pas connue explicitement.
4.2 Dérivées partielles d’une composée
Soit \(V\) un ouvert, \(\varphi,\psi : V\to\mathbb{R}\) de classe \(\mathcal{C}^1\), avec \(\bigl(\varphi(u,v),\psi(u,v)\bigr)\in U\), et \(f\) de classe \(\mathcal{C}^1\) sur \(U\). Alors \(g(u,v)=f\bigl(\varphi(u,v),\psi(u,v)\bigr)\) est de classe \(\mathcal{C}^1\) sur \(V\), et
\[\frac{\partial g}{\partial u}=\frac{\partial \varphi}{\partial u}\,\partial_1f(\varphi,\psi)+\frac{\partial \psi}{\partial u}\,\partial_2f(\varphi,\psi).\]
On obtient \(\partial g/\partial v\) en remplaçant \(u\) par \(v\) dans cette formule.
Le cas le plus important est celui des coordonnées polaires. Avec \(g(r,\theta)=f(r\cos\theta,r\sin\theta)\), on obtient les deux relations suivantes.
\[\frac{\partial g}{\partial r}=\cos\theta\,\partial_1f+\sin\theta\,\partial_2f,\qquad\frac{\partial g}{\partial \theta}=-r\sin\theta\,\partial_1f+r\cos\theta\,\partial_2f.\]
Les dérivées de \(f\) sont prises au point \((r\cos\theta,r\sin\theta)\). En particulier, \(r\,\partial g/\partial r\) correspond à \(x\,\partial_1f+y\,\partial_2f\), ce qui explique l’intérêt des polaires pour les équations qui contiennent cette expression.
Piège à éviter :
Les dérivées \(\partial_1f\) et \(\partial_2f\) doivent être évaluées au point \(\bigl(\varphi(u,v),\psi(u,v)\bigr)\), et non en \((u,v)\). Écrire \(\partial_1f(u,v)\) dans la formule est une erreur classique, sanctionnée en colle comme à l’écrit.
4.3 Résoudre une équation aux dérivées partielles
Soit \(I\) et \(J\) deux intervalles ouverts et \(g\) de classe \(\mathcal{C}^1\) sur \(I\times J\). Si \(\partial g/\partial u=0\) sur \(I\times J\), alors il existe \(h\) de classe \(\mathcal{C}^1\) sur \(J\) telle que \(g(u,v)=h(v)\) pour tout \((u,v)\).
En effet, gelons \(v\) : l’application \(u\mapsto g(u,v)\) est de dérivée identiquement nulle sur \(I\). Comme \(I\) est un intervalle, elle ne varie pas. On pose alors \(h(v)=g(u_0,v)\) pour un \(u_0\in I\) fixé. Cette fonction est de classe \(\mathcal{C}^1\), car sa dérivée est \(\partial g/\partial v(u_0,v)\).
Pour résoudre une équation aux dérivées partielles par changement de variables :
- Choisir \((u,v)\) en fonction de \((x,y)\), le plus souvent suggéré par l’énoncé, et vérifier que l’on a une bijection d’un ouvert sur un autre, à réciproque de classe \(\mathcal{C}^1\).
- Poser \(f(x,y)=g(u,v)\) et calculer \(\partial_1f\) et \(\partial_2f\) par la règle de la chaîne.
- Réécrire l’équation en fonction de \(g\) : on doit obtenir une équation simple, du type \(\partial g/\partial u=0\).
- Résoudre en \(g\) grâce au lemme, puis revenir à \(f\) et vérifier les solutions dans l’équation de départ.
Cherchons les \(f\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\) telles que \(2\partial_1f+5\partial_2f=0\). Posons \(u=x\) et \(v=5x-2y\). Cette application linéaire est bijective, de réciproque \(x=u\), \(y=(5u-v)/2\). On écrit donc \(f(x,y)=g(x,5x-2y)\) avec \(g\) de classe \(\mathcal{C}^1\).
La règle de la chaîne donne \(\partial_1f=\partial_ug+5\,\partial_vg\) et \(\partial_2f=-2\,\partial_vg\). Ainsi \(2\partial_1f+5\partial_2f=2\,\partial_ug\). L’équation équivaut donc à \(\partial_ug=0\). Par le lemme, \(g(u,v)=h(v)\). Finalement, les solutions sont les fonctions \(f(x,y)=h(5x-2y)\), avec \(h\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}\). On vérifie : \(2\times 5h^{\prime}+5\times(-2)h^{\prime}=0\).
Sur le demi-plan supérieur \(U=\{y>0\}\), cherchons les \(f\) de classe \(\mathcal{C}^1\) telles que \(x\,\partial_1f+y\,\partial_2f=0\). Cette fois, on passe en polaires avec \(r>0\) et \(\theta\in\,]0,\pi[\). Cette application est une bijection de \(]0,+\infty[\,\times\,]0,\pi[\) sur \(U\), et sa réciproque est de classe \(\mathcal{C}^1\).
On pose \(g(r,\theta)=f(r\cos\theta,r\sin\theta)\). D’après la partie 4.2, \(r\,\partial_rg=x\,\partial_1f+y\,\partial_2f\). L’équation équivaut donc à \(\partial_rg=0\), d’où \(g(r,\theta)=h(\theta)\). Or \(\theta\) est déterminé par \(\cot\theta=x/y\). Par conséquent, les solutions sont les fonctions \(f(x,y)=k(x/y)\), avec \(k\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}\). Géométriquement, \(f\) est constante sur chaque demi-droite issue de l’origine.
5. Points critiques et extremums
5.1 Condition nécessaire
Soit \(f : U\to\mathbb{R}\) et \(a\in U\). Le point \(a\) porte un maximum local de \(f\) lorsqu’une boule \(B(a,r)\), avec \(r>0\), vérifie \(f(m)\leqslant f(a)\) en chacun de ses points \(m\) situés dans \(U\). Un minimum local se définit en renversant l’inégalité. Si l’inégalité vaut sur tout \(U\), l’extremum est global. Enfin, si \(f\) est de classe \(\mathcal{C}^1\), un point critique de \(f\) est un point où \(\nabla f(a)=0\).
Soit \(f\) de classe \(\mathcal{C}^1\) sur un ouvert \(U\) et \(a\in U\). Lorsque \(a\) porte un extremum local de \(f\), le gradient de \(f\) s’annule en \(a\).
Traitons le cas d’un maximum local en \(a=(a_1,a_2)\). L’ouverture de \(U\) garantit que \(t\mapsto f(a_1+t,a_2)\) a pour domaine un ensemble qui contient un intervalle ouvert centré en 0. Cette fonction y admet un maximum local en 0, et elle est dérivable. Sa dérivée en 0 est donc nulle, ce qui s’écrit \(\partial_1f(a)=0\). Le même argument, appliqué à \(t\mapsto f(a_1,a_2+t)\), fournit \(\partial_2f(a)=0\).
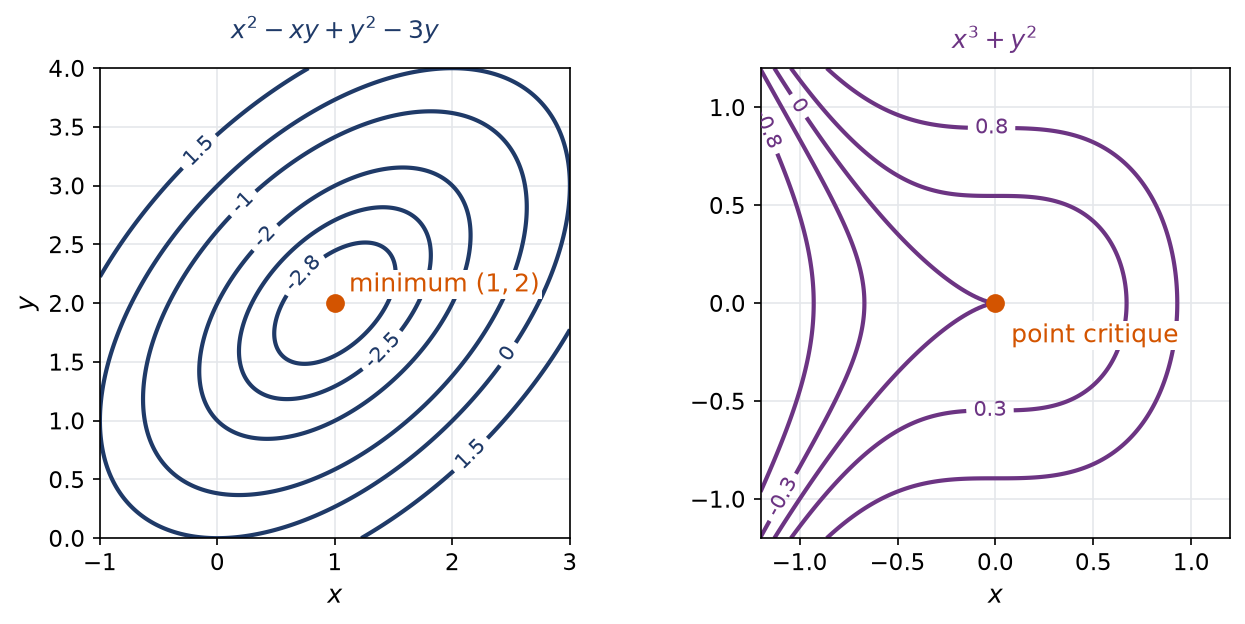
La réciproque est fausse. Pour \(f(x,y)=x^3+y^2\), l’origine est un point critique, car \(\nabla f(x,y)=(3x^2,2y)\). Pourtant, \(f(t,0)=t^3\) change de signe en 0. Ainsi, \(f\) prend près de l’origine des valeurs plus grandes et plus petites que \(f(0,0)=0\) : ce n’est pas un extremum.
5.2 Méthode de recherche
Pour chercher les extremums d’une fonction \(f\) de classe \(\mathcal{C}^1\) sur un ouvert \(U\) :
- Résoudre le système \(\partial_1f=0\), \(\partial_2f=0\) dans \(U\). Seuls ces points peuvent porter un extremum.
- En chaque point critique \(a\), étudier le signe de \(f(a+h)-f(a)\) pour \(h\) petit : compléter un carré, factoriser, ou utiliser une inégalité connue.
- Si deux directions donnent des signes opposés, conclure qu’il n’y a pas d’extremum. Si le signe est constant pour tout \(h\), l’extremum est global.
Soit \(f(x,y)=x^2-xy+y^2-3y\) sur \(\mathbb{R}^2\). Les dérivées partielles sont \(2x-y\) et \(-x+2y-3\). Le système donne \(y=2x\), puis \(3x=3\). L’unique point critique est donc \((1,2)\), où \(f(1,2)=-3\).
Ensuite, les termes du premier degré disparaissent dans la différence, puisque le point est critique. On obtient \(f(1+h,2+k)-f(1,2)=h^2-hk+k^2\). Or \(h^2-hk+k^2=(h-k/2)^2+3k^2/4\geqslant 0\). Par conséquent, \(f\) admet en \((1,2)\) un minimum global, égal à \(-3\).
Pour montrer qu’un point critique \(a\) ne porte pas d’extremum, il suffit de restreindre \(f\) à deux droites passant par \(a\). Si \(t\mapsto f(a+tv)\) admet un minimum strict en 0 et \(t\mapsto f(a+tw)\) un maximum strict, la conclusion est immédiate. Par exemple, pour \(f(x,y)=x^2-4xy+y^2\) en l’origine, on a \(f(t,0)=t^2>0\) et \(f(t,t)=-2t^2<0\) pour \(t\neq 0\).
La figure ci-dessous compare les lignes de niveau autour de ce minimum avec celles de \(x^3+y^2\) autour de l’origine. Dans le premier cas, des ellipses emboîtées entourent le point. Dans le second, les courbes ne l’entourent pas.
Remarque :
Hors programme de première année, on peut conclure plus vite grâce aux dérivées partielles secondes. Ce point de vue sera développé en maths spé. Pour l’instant, l’étude directe du signe reste la méthode attendue.
Les erreurs fréquentes
- Déduire la continuité de la seule existence des dérivées partielles.
- Évaluer \(\partial_1f\) au point \((u,v)\) au lieu de \(\bigl(\varphi(u,v),\psi(u,v)\bigr)\) dans la règle de la chaîne.
- Oublier de vérifier que le changement de variables est une bijection entre deux ouverts.
- Affirmer qu’un point critique est un extremum sans étudier le signe de \(f(a+h)-f(a)\).
- Appliquer la condition \(\nabla f(a)=0\) en un point du bord d’un domaine qui n’est pas ouvert.
Fiche mémo
- Ouvert : chaque point est le centre d’une boule incluse dans la partie.
- Continuité en l’origine : majorer par une fonction de \(r\) qui tend vers 0, ou bien exhiber une courbe le long de laquelle la limite diffère.
- \(\partial_1f\) : on dérive en \(x\) à \(y\) gelé ; \(\partial_2f\) : on dérive en \(y\) à \(x\) gelé.
- Classe \(\mathcal{C}^1\) : dérivées partielles existantes et continues ; elle entraîne la continuité.
- Développement limité : \(f(a+h)=f(a)+\langle\nabla f(a),h\rangle+o(\|h\|)\).
- Dérivée selon \(v\) : \(D_vf(a)=\langle\nabla f(a),v\rangle\) ; plus forte pente dans la direction du gradient.
- Plan tangent : \(z=f(a,b)+\partial_1f(a,b)(x-a)+\partial_2f(a,b)(y-b)\).
- Règle de la chaîne : \(\frac{d}{dt}f(x(t),y(t))=x^{\prime}\partial_1f+y^{\prime}\partial_2f\).
- Polaires : \(r\,\partial_rg=x\,\partial_1f+y\,\partial_2f\) et \(\partial_\theta g=-y\,\partial_1f+x\,\partial_2f\).
- Extremum local sur un ouvert \(\Rightarrow\) point critique, mais pas l’inverse.
Questions fréquentes
Avoir des dérivées partielles en un point suffit-il pour être continu en ce point ?
Non. Les dérivées partielles ne regardent la fonction que le long de deux droites, ce qui ne contrôle pas son comportement dans les autres directions. En revanche, une fonction de classe C1 sur un ouvert y est continue, grâce au développement limité à l’ordre 1.
Comment savoir si un point critique est un extremum ?
Le gradient nul n’est qu’une condition nécessaire. On étudie ensuite le signe de f(a+h,b+k)-f(a,b) pour (h,k) petit, souvent en complétant un carré. Si l’on trouve deux directions qui donnent des signes opposés, le point n’est pas un extremum.
Pourquoi passer en coordonnées polaires pour résoudre une équation aux dérivées partielles ?
Les expressions comme x∂f/∂x+y∂f/∂y deviennent, en polaires, une simple dérivée par rapport au rayon. L’équation se ramène alors à une équation d’une seule variable. Il faut toutefois travailler sur un ouvert où le changement de variables est bijectif, par exemple un demi-plan.
Les dérivées partielles secondes sont-elles au programme de MPSI ?
Le programme de première année se limite à la classe C1. Les dérivées secondes, le théorème de Schwarz et l’étude des extremums par la matrice hessienne relèvent de la deuxième année. C’est pourquoi on conclut ici sur les extremums par une étude directe du signe.
Pour aller plus loin
- S’exercer : exercices corrigés de maths sup (MPSI) sur dérivées partielles et gradient
- Bases utiles : Dérivabilité, Rolle et accroissements finis, Produit scalaire, orthogonalité et Gram-Schmidt
- Chapitre d’avant : Produit scalaire, orthogonalité et Gram-Schmidt
- Vérifier ses acquis : QCM de maths sup (MPSI) sur dérivées partielles et gradient
- Contrôle corrigé en temps limité : Gradient, règle de la chaîne et EDP : contrôle de maths en MPSI
- Le même thème en L2 de maths : Dérivées partielles, différentielle et jacobienne
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «dérivées partielles et gradient en maths sup (MPSI) : cours et méthodes» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir IPP et changement de variable en maths sup (MPSI)
- Rolle et accroissements finis en maths sup (MPSI)
- Racines d’un polynôme et Viète en maths sup (MPSI)
- Matrices inversibles et pivot en maths sup (MPSI)
- Convexité et inégalités classiques en maths sup (MPSI)
- Lois internes, groupes et anneaux en maths sup (MPSI)
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir