Corrigé des exercices : Dimension et formule de Grassmann en maths sup (MPSI)
Ce corrigé dimension MPSI rédige entièrement les dix-neuf exercices de la fiche, comme on le ferait sur une copie de concours. Chaque solution commence par une idée clé qui indique par où attaquer. Ensuite, nous contrôlons chaque hypothèse et nous nommons chaque théorème invoqué.
Nous insistons sur trois points de vigilance. D’abord, le critère de base par la dimension exige le bon nombre de vecteurs. Ensuite, l’égalité de deux sous-espaces demande une inclusion en plus des dimensions. Enfin, chaque coordonnée et chaque relation de dépendance est vérifiée par un calcul retour. Plusieurs figures illustrent les solutions géométriques. Lisez une solution seulement après avoir cherché vraiment l’exercice, puis refaites-la sans regarder.
Pour démarrer
Corrigé de l’exercice 1 – Une famille liée de trois vecteurs
Idée clé : on cherche une relation de dépendance en résolvant un système homogène, puis on la vérifie par un calcul direct.
- Soit \(a,b\) réels tels que \(au+bv=0\). On obtient \((a,\ 2a+b,\ -a+3b)=(0,0,0)\). La première coordonnée donne \(a=0\). Ensuite, la deuxième donne \(b=0\). La famille \((u,v)\) est donc libre.
- Cherchons \(w\) sous la forme \(\lambda u+\mu v\). La première coordonnée impose \(\lambda=2\). La deuxième impose alors \(4+\mu=3\), donc \(\mu=-1\). Vérifions la troisième : \(2\times(-1)-3=-5\), ce qui convient. Ainsi \(w=2u-v\), c’est-à-dire \(2u-v-w=0\), et la famille \((u,v,w)\) est liée.
- Comme \(w\in\mathrm{Vect}(u,v)\), on a \(\mathrm{Vect}(u,v,w)=\mathrm{Vect}(u,v)\). Or \((u,v)\) est libre. Le couple libre \((u,v)\) forme donc une base de \(\mathrm{Vect}(u,v,w)\), qui est un plan : le rang est \(2\).
Corrigé de l’exercice 2 – Une base de polynômes à degrés échelonnés
Idée clé : les degrés \(0,1,2,3\) donnent la liberté, et la dimension donne la base ; les coordonnées s’obtiennent par substitutions du haut vers le bas.
- Les quatre polynômes \(Q_k\) ont pour degrés \(0,1,2,3\) : ils sont échelonnés en degré, donc libres. Avec quatre éléments dans un espace de dimension \(4\), la caractérisation par la dimension s’applique. Ainsi \((Q_0,Q_1,Q_2,Q_3)\) est une base de \(\mathbb{R}_3[X]\).
- D’abord, \(X=\tfrac12(Q_1+1)=\tfrac12Q_1+\tfrac16Q_0\), puisque \(1=\tfrac13Q_0\). Ensuite, \(X^2=Q_2-4X\). On en déduit
\[X^2=Q_2-2Q_1-\tfrac23Q_0.\]
Vérification : \(X^2+4X-2(2X-1)-2=X^2\). Dans cette base, \(X^2\) a pour coordonnées \(\left(-\tfrac23,-2,1,0\right)\). - On développe \(Q_3=X^3-6X^2+12X-8\). Donc \(X^3=Q_3+6X^2-12X+8\). En remplaçant \(X^2\) par \(Q_2-4X\), on obtient \(X^3=Q_3+6Q_2-36X+8\). Ensuite, \(36X=18Q_1+18\), d’où \(X^3=Q_3+6Q_2-18Q_1-10\). Enfin, \(-10=-\tfrac{10}{3}Q_0\). Vérifions : \(Q_3+6Q_2-18Q_1-10\) vaut \(X^3-6X^2+12X-8+6X^2+24X-36X+18-10=X^3\). Dans cette base, \(X^3\) a pour coordonnées \(\left(-\tfrac{10}{3},-18,6,1\right)\).
Corrigé de l’exercice 3 – Coordonnées dans une base non canonique du plan
Idée clé : deux vecteurs non colinéaires du plan forment une base, et les coordonnées viennent d’un système de Cramer de taille \(2\).
- Si \(b_2=\lambda b_1\), alors \(1=3\lambda\) et \(2=\lambda\), ce qui est contradictoire. Ainsi aucun des deux vecteurs n’est multiple de l’autre, et \((b_1,b_2)\) est libre. Comme \(\dim\mathbb{R}^2=2\), \((b_1,b_2)\) est une base de \(\mathbb{R}^2\).
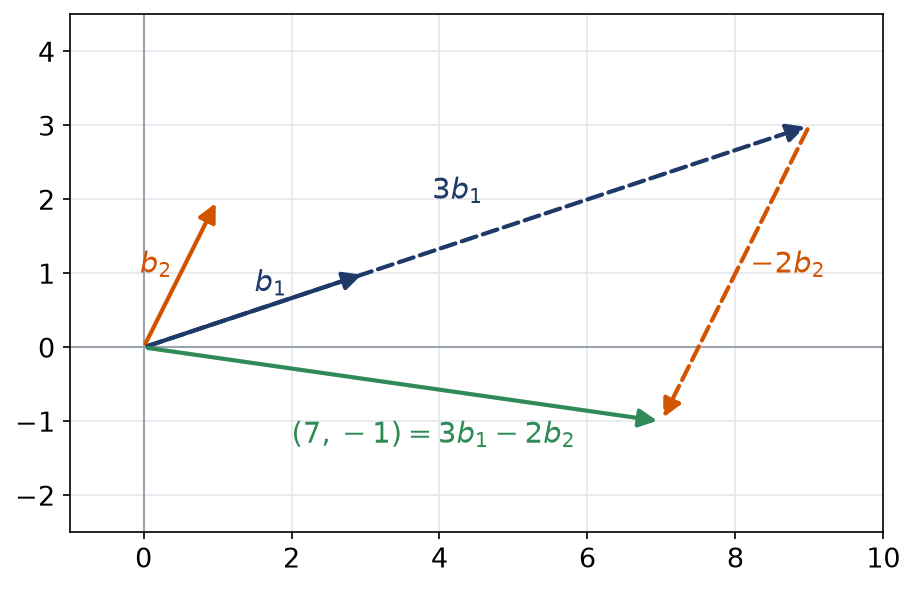
- Il s’agit de résoudre \(\alpha b_1+\beta b_2=(7,-1)\), c’est-à-dire \(3\alpha+\beta=7\) et \(\alpha+2\beta=-1\). La première ligne donne \(\beta=7-3\alpha\). En reportant, \(\alpha+14-6\alpha=-1\), donc \(\alpha=3\) puis \(\beta=-2\). Vérification : \(3(3,1)-2(1,2)=(7,-1)\). Le vecteur \((7,-1)\) a pour coordonnées \((3,-2)\).
- Pour \((x,y)\) quelconque, le système \(3\alpha+\beta=x\), \(\alpha+2\beta=y\) se résout de la même façon. On trouve
\[\alpha=\frac{2x-y}{5},\qquad \beta=\frac{3y-x}{5}.\]
En effet, \(3\alpha+\beta=\tfrac{6x-3y+3y-x}{5}=x\) et \(\alpha+2\beta=\tfrac{2x-y+6y-2x}{5}=y\). Les coordonnées de \((x,y)\) sont \(\left(\tfrac{2x-y}{5},\tfrac{3y-x}{5}\right)\).
La figure montre la construction : on avance de trois fois \(b_1\), puis on recule de deux fois \(b_2\).
Corrigé de l’exercice 4 – Une base de l’espace par comptage
Idée clé : trois vecteurs dans un espace de dimension trois forment une base dès qu’ils sont libres.
- Soit \(a,b,c\) tels que \(au+bv+cw=0\). On obtient le système \(2a+b=0\), \(-b+3c=0\), \(a+c=0\). La troisième équation donne \(a=-c\). La deuxième donne \(b=3c\). Alors la première devient \(-2c+3c=c=0\). Seule la combinaison triviale convient. Avec trois vecteurs libres dans \(\mathbb{R}^3\), le théorème de caractérisation fait de \((u,v,w)\) une base de l’espace.
- On résout \(2a+b=1\), \(-b+3c=1\), \(a+c=1\). On a \(a=1-c\) et \(b=3c-1\). La première équation devient \(2-2c+3c-1=1\), donc \(c=0\). Ainsi \(a=1\) et \(b=-1\). Vérification : \((2,0,1)-(1,-1,0)=(1,1,1)\). On obtient \((1,1,1)=u-v\), soit les composantes \((1,-1,0)\).
Corrigé de l’exercice 5 – Rang de quatre vecteurs de l’espace
Idée clé : une fois les vecteurs superflus éliminés, le rang est le nombre de vecteurs libres restants.
- On a \(v_1+v_2=(3,3,3)=v_3\). De plus, \(2v_1-v_2=(2-2,\ 4-1,\ 0-3)=(0,3,-3)=v_4\). Ainsi \(v_3=v_1+v_2\) et \(v_4=2v_1-v_2\).
- Par conséquent, \(\mathrm{Vect}(v_1,v_2,v_3,v_4)=\mathrm{Vect}(v_1,v_2)\). Les vecteurs \(v_1\) et \(v_2\) ne sont pas proportionnels, car leur troisième coordonnée est nulle pour l’un et non pour l’autre, alors que \(v_1\neq0\). Le rang de la famille vaut donc \(2\).
- Une famille génératrice de \(\mathbb{R}^3\) aurait un rang égal à \(3\). La famille n’engendre donc pas \(\mathbb{R}^3\) : elle engendre seulement un plan.
Corrigé de l’exercice 6 – Sous-espace défini par deux équations
Idée clé : on résout le système en fonction des inconnues libres ; chacune fournit un vecteur de base.
- Le système est linéaire et homogène : \((0,0,0,0)\) en est solution, et une combinaison de solutions reste solution. On a donc affaire à un sous-espace de \(\mathbb{R}^4\).
- La première équation donne \(t=x+2y\). La seconde donne alors \(z=y+t=x+3y\). Ainsi
\[F=\{(x,\ y,\ x+3y,\ x+2y) : (x,y)\in\mathbb{R}^2\}=\mathrm{Vect}\big((1,0,1,1),(0,1,3,2)\big).\]
La liberté se lit sur les deux premières composantes, qui valent \((1,0)\) et \((0,1)\). Donc \(((1,0,1,1),(0,1,3,2))\) est une base de \(F\), et \(\dim F=2\). - On a \(1+2-3=0\) et \(1-4+3=0\), donc \((1,1,4,3)\in F\). Avec \(x=1\) et \(y=1\), la paramétrisation donne bien ce vecteur. Ses coordonnées dans la base trouvée sont \((1,1)\).
Pour s’entraîner
Corrigé de l’exercice 7 – Liberté de trois fonctions valeur absolue
Idée clé : on évalue la relation aux points anguleux \(-1\), \(0\) et \(1\), puis on compare les comportements pour \(x\) grand et pour \(x\) très négatif.
- Supposons \(af_1+bf_2+cf_3=0\). En \(x=-1\), on obtient \(b+2c=0\). En \(x=0\), on obtient \(a+c=0\). En \(x=1\), on obtient \(2a+b=0\). Ainsi \(a=-c\), puis \(b=-2a=2c\). La première équation donne alors \(4c=0\). Donc \(a=b=c=0\). La famille \((f_1,f_2,f_3)\) est libre.
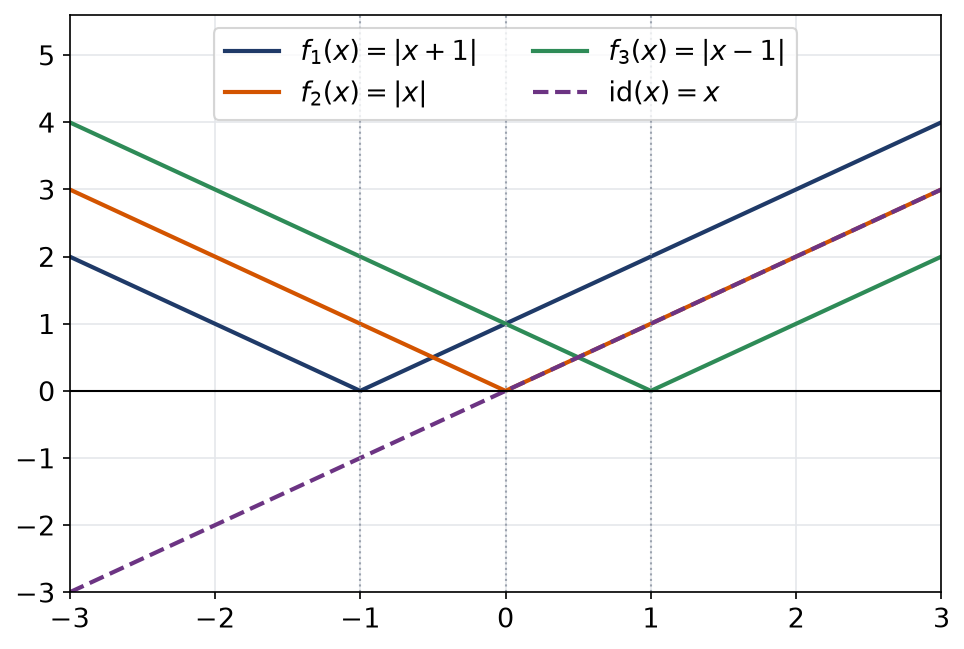
- Supposons \(\mathrm{id}=af_1+bf_2+cf_3\) et posons \(s=a+b+c\). Pour \(x\geqslant1\), les trois valeurs absolues s’ouvrent sans signe, d’où \(x=sx+(a-c)\). En prenant \(x=1\) puis \(x=2\) et en soustrayant, on obtient \(s=1\). Pour \(x\leqslant-1\), les trois valeurs absolues changent de signe, d’où \(x=-sx+(c-a)\). De même, \(x=-1\) et \(x=-2\) donnent \(-s=1\). Les conditions \(s=1\) et \(s=-1\) sont incompatibles. Donc \(\mathrm{id}\notin\mathrm{Vect}(f_1,f_2,f_3)\).
- D’après la propriété du cours, si une famille est libre et si un vecteur n’appartient pas à l’espace qu’elle engendre, on peut l’ajouter sans perdre la liberté. Ainsi \((f_1,f_2,f_3,\mathrm{id})\) est libre, et l’espace qu’elle engendre est de dimension \(4\).
La figure explique l’argument : les combinaisons des \(f_i\) ont des pentes opposées aux deux extrémités, alors que l’identité garde la pente \(1\).
Corrigé de l’exercice 8 – Compléter une famille libre en dimension 4
Idée clé : on complète avec des vecteurs canoniques bien choisis et on vérifie la liberté de la famille obtenue, qui a le bon cardinal.
- Si \(au_1+bu_2=0\), alors \((a,\ a+b,\ b,\ -b)=0\). Donc \(a=0\) et \(b=0\). La famille \((u_1,u_2)\) est libre.
- On remarque que \(u_1=\varepsilon_1+\varepsilon_2\). Cette relation \(u_1-\varepsilon_1-\varepsilon_2=0\) a des coefficients non nuls. Une dépendance apparaît, donc aucune base n’est possible ici.
- Soit \(au_1+bu_2+c\varepsilon_3+d\varepsilon_4=0\). On obtient \((a,\ a+b,\ b+c,\ -b+d)=0\). Donc \(a=0\), puis \(b=0\), puis \(c=0\) et \(d=0\). Libre et de cardinal \(4=\dim\mathbb{R}^4\), cette famille forme une base.
- Les vecteurs ajoutés pour compléter une base de \(\mathrm{Vect}(u_1,u_2)\) en une base de \(\mathbb{R}^4\) engendrent un supplémentaire. Le plan \(\mathrm{Vect}(\varepsilon_3,\varepsilon_4)\) convient donc comme supplémentaire.
Corrigé de l’exercice 9 – Rang d’une famille à paramètre
Idée clé : le déterminant détecte les valeurs critiques ; pour chacune d’elles, on cherche directement une relation.
- Un développement par rapport à la première ligne donne
\[\begin{vmatrix} m&1&0\\ 1&m&1\\ 0&1&m\end{vmatrix}=m(m^2-1)-1\times(m-0)=m^3-2m.\]
Sous forme factorisée, on trouve \(m(m-\sqrt2)(m+\sqrt2)\). - Une famille de trois vecteurs de l’espace est une base exactement quand son déterminant ne s’annule pas. D’où la condition \(m\notin\{0,\sqrt2,-\sqrt2\}\).
- Pour \(m=0\), on a \(u=w=(0,1,0)\) et \(v=(1,0,1)\). La relation \(u-w=0\) traduit la dépendance, et \(u\), \(v\) non proportionnels donnent un rang égal à \(2\).
Pour \(m=\sqrt2\), on calcule \(u+w=(\sqrt2,2,\sqrt2)=\sqrt2\,(1,\sqrt2,1)\). D’où \(u+w=\sqrt2\,v\) ; comme \(u\) et \(w\) ne sont pas proportionnels, le rang est \(2\).
Pour \(m=-\sqrt2\), on obtient de même \(u+w=(-\sqrt2,2,-\sqrt2)=-\sqrt2\,v\). Cette fois \(u+w=-\sqrt2\,v\), et on retrouve un rang égal à \(2\).
Corrigé de l’exercice 10 – Échelonner puis trouver des équations cartésiennes
Idée clé : l’échelonnement donne le rang et les relations ; ensuite, un argument de dimension prouve qu’un système a exactement \(F\) pour ensemble de solutions.
- On garde \(a\) comme pivot. On a \(b-2a=(0,-1,2,-5)\), \(c=(0,1,-2,5)\) et \(d-3a=(0,-2,4,-10)\). Or \(c=-(b-2a)\) et \(d-3a=2(b-2a)\). Après élimination, il reste deux lignes non nulles. Le rang vaut \(2\), avec \(c=2a-b\) et \(d=2b-a\). Vérification : \(2b-a=(3,4,1,-1)=d\) et \(2a-b=(0,1,-2,5)=c\).
- Comme \(F=\mathrm{Vect}(a,b)\) avec \(a\), \(b\) non proportionnels, le couple \((a,b)\) est une base de \(F\).
- Tout élément de \(F\) prend la forme \(\alpha a+\beta(b-2a)\), soit \((\alpha,\ 2\alpha-\beta,\ -\alpha+2\beta,\ 3\alpha-5\beta)\). On en tire \(\alpha=x\), \(\beta=2x-y\), puis \(z=-x+4x-2y=3x-2y\) et \(t=3x-10x+5y=-7x+5y\). Considérons donc
\[S:\ \begin{cases}3x-2y-z=0\\ 7x-5y+t=0\end{cases}\]
Les vecteurs \(a\) et \(b\) vérifient ce système : \(3-4+1=0\), \(7-10+3=0\), \(6-6-0=0\) et \(14-15+1=0\). Donc \(F\subset S\). De plus, \(S\) se résout en \(z=3x-2y\), \(t=-7x+5y\), avec deux inconnues libres, donc \(\dim S=2\). Par inclusion et égalité des dimensions, \(F\) est l’ensemble des solutions de \(S\). - Pour \((1,1,1,1)\), la première équation donne \(3-2-1=0\), mais la seconde donne \(7-5+1=3\neq0\). Le vecteur \((1,1,1,1)\) est donc hors de \(F\).
Corrigé de l’exercice 11 – Rang d’une famille de fonctions trigonométriques
Idée clé : les formules de trigonométrie éliminent trois fonctions, puis des évaluations bien choisies prouvent la liberté des trois autres.
- Pour tout réel \(x\), \(\cos(2x)=\cos^2x-\sin^2x\), \(1=\cos^2x+\sin^2x\) et \(\sin x\cos x=\tfrac12\sin(2x)\). Donc \(f_3=f_1-f_2\), \(f_4=f_1+f_2\) et \(f_6=\tfrac12f_5\).
- Supposons \(af_1+bf_2+cf_5=0\). En \(x=0\), on obtient \(a=0\). En \(x=\tfrac{\pi}{2}\), on obtient \(b=0\), car \(\sin\pi=0\). En \(x=\tfrac{\pi}{4}\), on obtient \(\tfrac a2+\tfrac b2+c=0\), donc \(c=0\). La famille \((f_1,f_2,f_5)\) est libre.
- D’après la première question, \(\mathrm{Vect}(f_1,\dots,f_6)=\mathrm{Vect}(f_1,f_2,f_5)\). Le rang vaut donc \(3\), et \((\cos^2,\sin^2,x\mapsto\sin(2x))\) est une base de l’espace engendré.
Corrigé de l’exercice 12 – Intersection et somme de deux plans
Idée clé : on calcule l’intersection, qui est petite, puis la formule de Grassmann donne la somme sans calcul.
- L’équation de \(P\) s’écrit \(x=y-2z\), avec deux inconnues libres. Donc \(P=\mathrm{Vect}((1,1,0),(-2,0,1))\), et ces deux vecteurs ne sont pas colinéaires. De même, \(Q\) s’écrit \(z=2x+y\), donc \(Q=\mathrm{Vect}((1,0,2),(0,1,1))\). Ainsi \(\dim P=\dim Q=2\).
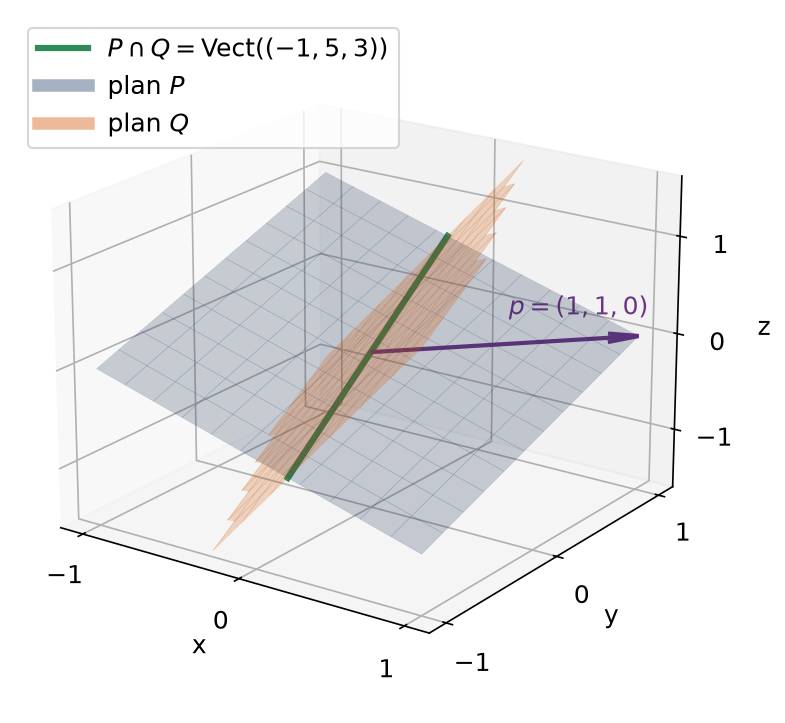
- On additionne les deux équations : \(3x+z=0\), donc \(z=-3x\). Ensuite, la première équation donne \(y=x+2z=-5x\). Les solutions sont donc les vecteurs \(x(1,-5,-3)\). Ainsi \(P\cap Q=\mathrm{Vect}((-1,5,3))\), de dimension \(1\). Vérification : \(-1-5+6=0\) et \(-2+5-3=0\).
- Grassmann fournit \(\dim(P+Q)=2+2-1=3\). Comme \(P+Q\subset\mathbb{R}^3\) avec la même dimension, on obtient \(P+Q=\mathbb{R}^3\). En revanche, l’intersection non nulle empêche cette somme d’être directe.
- D’abord, \(1-1+0=0\), donc \(p\in P\). Ensuite, \(2+1-0=3\neq0\), donc \(p\notin Q\). Par conséquent, \(Q\cap\mathrm{Vect}(p)=\{0\}\). Enfin, \(\dim Q+\dim\mathrm{Vect}(p)=2+1=3\). Donc \(\mathbb{R}^3=Q\oplus\mathrm{Vect}(p)\).
Sur la figure, la droite d’intersection est commune aux deux plans, tandis que \(p\) sort du plan \(Q\).
Corrigé de l’exercice 13 – Grassmann et polynômes qui s’annulent
Idée clé : une condition d’annulation en un point se traduit par une factorisation ; les dimensions se lisent alors sur le facteur restant.
- Les applications \(P\mapsto P(1)\), \(P\mapsto P(-1)\) et \(P\mapsto P(2)\) sont linéaires. Le polynôme nul est dans \(F\) et dans \(G\). De plus, une combinaison linéaire de polynômes qui s’annulent en un point s’annule encore en ce point. Donc \(F\) et \(G\) sont des sous-espaces de \(E\).
- La condition \(P(1)=0\) équivaut à la divisibilité de \(P\) par \(X-1\). Pour \(P\in E\), on peut donc écrire \(P=(X-1)(a+bX+cX^2)\). Donc \(F=\mathrm{Vect}(X-1,\ X(X-1),\ X^2(X-1))\). Ces trois polynômes ont pour degrés \(1,2,3\), donc ils sont libres. C’est une base de \(F\), et \(\dim F=3\).
- Les racines \(-1\) et \(2\) étant distinctes, l’appartenance à \(G\) équivaut à la divisibilité par \((X+1)(X-2)\). On écrit alors \(P=(X+1)(X-2)(a+bX)\). Ainsi \(((X+1)(X-2),\ X(X+1)(X-2))\) est une base de \(G\), libre car à degrés \(2\) et \(3\) distincts, et \(\dim G=2\).
- Un polynôme de \(F\cap G\) s’annule en \(1\), \(-1\) et \(2\), qui sont distincts. Il est donc multiple de \((X-1)(X+1)(X-2)\), qui est de degré \(3\). Ainsi \(F\cap G=\mathrm{Vect}\big((X-1)(X+1)(X-2)\big)\) est une droite. Avec Grassmann, \(\dim(F+G)=3+2-1=4=\dim E\). On conclut que \(F+G\) remplit \(E\) ; la droite commune interdit toutefois une somme directe.
Corrigé de l’exercice 14 – Base adaptée à une somme directe en dimension 4
Idée clé : intersection nulle et somme des dimensions égale à \(4\) suffisent ; la décomposition se lit ensuite sur les coordonnées dans la base adaptée.
- Les équations de \(G\) donnent \(y=-x\) et \(t=z\). Un vecteur de \(G\) s’écrit donc \((x,-x,z,z)=x(1,-1,0,0)+z(0,0,1,1)\). Ainsi \(g_1=(1,-1,0,0)\) et \(g_2=(0,0,1,1)\) forment une base de \(G\), puisqu’ils ne sont pas colinéaires.
- Un vecteur de \(F\) s’écrit \(af_1+bf_2=(a,b,a,b)\). Les équations de \(G\) imposent alors \(a+b=0\) et \(a-b=0\), d’où \(a=b=0\). Ainsi \(F\cap G=\{0\}\). De plus, \(\dim F+\dim G=2+2=4\). Par conséquent, \(\mathbb{R}^4=F\oplus G\), et \((f_1,f_2,g_1,g_2)\) est une base adaptée.
- On cherche \(x=\alpha f_1+\beta f_2+\gamma g_1+\delta g_2=(\alpha+\gamma,\ \beta-\gamma,\ \alpha+\delta,\ \beta+\delta)\). On doit résoudre
\[\begin{cases}\alpha+\gamma=3\\ \beta-\gamma=1\\ \alpha+\delta=2\\ \beta+\delta=0\end{cases}\]
On a \(\alpha=3-\gamma\), \(\beta=1+\gamma\) et \(\delta=2-\alpha=\gamma-1\). La dernière équation donne \(2\gamma=0\). Donc \(\gamma=0\), \(\alpha=3\), \(\beta=1\) et \(\delta=-1\). Ainsi \(f=(3,1,3,1)\in F\) et \(g=(0,0,-1,-1)\in G\). Vérification : \(f+g=(3,1,2,0)\), et \(g\) vérifie bien \(0+0=0\) et \(-1-(-1)=0\).
Corrigé de l’exercice 15 – Un hyperplan de polynômes et une droite supplémentaire
Idée clé : \(H\) est le noyau d’une forme linéaire \(\varphi\) ; un vecteur hors de \(H\) engendre une droite supplémentaire, et \(\varphi\) donne directement la composante.
- Posons \(\varphi(P)=P(0)+P(1)\), qui est linéaire. Pour \(P=a+bX+cX^2+dX^3\), on a \(\varphi(P)=2a+b+c+d\). La condition d’appartenance à \(H\) s’écrit \(b=-2a-c-d\). On obtient alors
\[P=a(1-2X)+c(X^2-X)+d(X^3-X).\]
La famille \((1-2X,\ X^2-X,\ X^3-X)\) engendre donc \(H\). Ses degrés \(1,2,3\) sont distincts, donc elle est libre. C’est une base de \(H\), et \(\dim H=3\). - On a \(\varphi(X^2+1)=1+2=3\neq0\). Donc \(\lambda(X^2+1)\in H\) impose \(3\lambda=0\), soit \(\lambda=0\). Ainsi \(H\cap D=\{0\}\). Comme \(\dim H+\dim D=3+1=4=\dim E\), on obtient \(E=H\oplus D\).
- Écrivons \(P=h+\lambda(X^2+1)\) avec \(h\in H\). En appliquant \(\varphi\), on obtient \(\varphi(P)=0+3\lambda\). La composante de \(P\) sur \(D\) est donc \(\tfrac{P(0)+P(1)}{3}(X^2+1)\).
- Pour \(P=X^3\), on a \(\varphi(X^3)=0+1=1\), donc \(\lambda=\tfrac13\). Ainsi
\[X^3=\Big(X^3-\tfrac13X^2-\tfrac13\Big)+\tfrac13(X^2+1).\]
Vérification : le premier terme \(h\) vérifie \(h(0)+h(1)=-\tfrac13+\big(1-\tfrac23\big)=0\). La composante sur \(H\) est \(X^3-\tfrac13X^2-\tfrac13\), celle sur \(D\) est \(\tfrac13(X^2+1)\).
Corrigé de l’exercice 16 – Matrices qui commutent avec une matrice donnée
Idée clé : on écrit \(AM=MA\) coefficient par coefficient ; ensuite, trois vecteurs dans un espace de dimension \(2\) sont forcément liés.
- La matrice nulle commute avec \(A\). Si \(M_1\) et \(M_2\) commutent avec \(A\), alors \(A(\lambda M_1+M_2)=\lambda AM_1+AM_2=\lambda M_1A+M_2A=(\lambda M_1+M_2)A\). L’ensemble \(\mathcal{C}(A)\) est ainsi stable par combinaison linéaire.
- Pour \(M=\begin{pmatrix}p&q\\r&s\end{pmatrix}\), les deux produits valent
\[AM=\begin{pmatrix}p+2r&q+2s\\r&s\end{pmatrix},\qquad MA=\begin{pmatrix}p&2p+q\\r&2r+s\end{pmatrix}.\]
En identifiant les coefficients, on trouve \(2r=0\) et \(2s=2p\). Donc \(r=0\) et \(s=p\), c’est-à-dire \(M=pI_2+qN\). Réciproquement, ces matrices conviennent. La famille \((I_2,N)\) engendre donc \(\mathcal{C}(A)\). Elle est libre, car \(pI_2+qN=\begin{pmatrix}p&q\\0&p\end{pmatrix}\) s’annule uniquement pour \(p=q=0\). Le couple \((I_2,N)\) forme donc une base, et \(\dim\mathcal{C}(A)=2\). - Les matrices \(I_2\), \(A\) et \(A^2\) commutent avec \(A\), donc elles sont dans \(\mathcal{C}(A)\). Trois vecteurs d’un espace de dimension \(2\) forment une famille liée. Explicitons : \(A=I_2+2N\) et \(N^2=0\), donc \(A^2=I_2+4N+4N^2=I_2+4N\). On en déduit \(A^2-2A+I_2=0\).
Pour approfondir
Corrigé de l’exercice 17 – Suites récurrentes linéaires et argument de dimension
Idée clé : deux termes initiaux fixent toute la suite, ce qui donne \(\dim E=2\) ; il suffit ensuite de trouver deux suites libres dans \(E\).
- La suite constante nulle vérifie la relation. Pour \(u,v\in E\) et \(\lambda\) réel, la suite \(w=\lambda u+v\) vérifie \(w_{n+2}=\lambda(u_{n+1}+6u_n)+v_{n+1}+6v_n=w_{n+1}+6w_n\). Donc \(E\) est un sous-espace vectoriel de \(\mathbb{R}^{\mathbb{N}}\).
- D’abord, la liberté : si \(\lambda a+\mu b=0\), le terme d’indice \(0\) donne \(\lambda=0\) et celui d’indice \(1\) donne \(\mu=0\). Ensuite, le caractère générateur : soit \(u\in E\) et \(v=u-u_0a-u_1b\). La suite \(v\) appartient à \(E\) et vérifie \(v_0=v_1=0\). Par une récurrence double, si \(v_n=v_{n+1}=0\), alors \(v_{n+2}=v_{n+1}+6v_n=0\). Donc \(v=0\), et \(u=u_0a+u_1b\). Ainsi \((a,b)\) est une base de \(E\), et \(\dim E=2\).
- Pour \(r\neq0\), la condition \((r^n)\in E\) s’écrit \(r^{n+2}=r^{n+1}+6r^n\) à chaque rang. En divisant par \(r^n\), cela équivaut à \(r^2-r-6=0\), soit \((r-3)(r+2)=0\). On trouve \(r=3\) ou \(r=-2\).
- Ces deux suites géométriques appartiennent à \(E\). Supposons \(\lambda3^n+\mu(-2)^n=0\) à chaque rang. Alors \(n=0\) donne \(\lambda+\mu=0\) et \(n=1\) donne \(3\lambda-2\mu=0\). On en tire \(-5\mu=0\), donc \(\lambda=\mu=0\). Cette famille libre a \(2=\dim E\) éléments. Le couple \(((3^n),((-2)^n))\) forme donc une base de \(E\).
- Cherchons \(u\) sous la forme \(u_n=\alpha3^n+\beta(-2)^n\). Les valeurs \(u_0=1\) et \(u_1=8\) imposent \(\alpha+\beta=1\) et \(3\alpha-2\beta=8\). Ainsi \(3\alpha-2+2\alpha=8\), donc \(\alpha=2\) et \(\beta=-1\). On obtient \(u_n=2\cdot3^n-(-2)^n\) pour tout \(n\). Contrôle : la récurrence fournit \(u_2=8+6=14\) et \(u_3=14+48=62\), tandis que l’expression explicite fournit \(18-4=14\) et \(54+8=62\).
Corrigé de l’exercice 18 – Somme de trois sous-espaces
Idée clé : on applique deux fois la formule de Grassmann à \((F+G)+H\), en regroupant les deux premiers termes.
- Les vecteurs \((1,0)\) et \((0,1)\) engendrent déjà \(\mathbb{R}^2\). Donc \(D_1+D_2+D_3=\mathbb{R}^2\), de dimension \(2\). Par ailleurs, trois droites distinctes ont des intersections deux à deux réduites à \(\{0\}\), et l’intersection des trois l’est aussi. L’expression proposée vaut donc \(1+1+1-0-0-0+0=3\). On trouve \(2\neq3\) : il n’existe pas de formule d’inclusion-exclusion pour les dimensions.
- Par la formule de Grassmann, \(\dim(A+B)\leqslant\dim A+\dim B\) pour tous sous-espaces \(A\) et \(B\), puisque \(\dim(A\cap B)\geqslant0\). On l’applique d’abord à \(A=F+G\) et \(B=H\), puis à \(F\) et \(G\). On obtient \(\dim(F+G+H)\leqslant\dim(F+G)+\dim H\leqslant\dim F+\dim G+\dim H\).
- Comme \(F\cap G=\{0\}\), on a \(\dim(F+G)=\dim F+\dim G\). Ensuite, \((F+G)\cap H=\{0\}\) donne \(\dim(F+G+H)=\dim(F+G)+\dim H\). Ainsi \(\dim(F+G+H)=\dim F+\dim G+\dim H\). Notons \(\mathcal{C}\) la concaténation des trois bases. Tout vecteur de \(F+G+H\) s’écrit \(f+g+h\), donc \(\mathcal{C}\) engendre \(F+G+H\). Son cardinal est égal à la dimension de cet espace. Par le théorème de caractérisation, \(\mathcal{C}\) est une base de \(F+G+H\) ; en particulier, elle est libre.
- Avec \(F=D_1\), \(G=D_2\) et \(H=D_3\), les trois intersections deux à deux sont nulles. Pourtant, \(\dim(D_1+D_2+D_3)=2\), alors que \(\dim D_1+\dim D_2+\dim D_3=3\). L’hypothèse « deux à deux » ne suffit donc pas. Ici, c’est bien la condition \((F+G)\cap H=\{0\}\) qui tombe, puisque \((D_1+D_2)\cap D_3=D_3\).
Corrigé de l’exercice 19 – Problème de synthèse sur deux sous-espaces de polynômes cubiques
Idée clé : chaque condition se traduit sur les coefficients \(a,b,c,d\) de \(P=a+bX+cX^2+dX^3\) ; ensuite, la formule de Grassmann et le critère de supplémentarité font le reste.
- L’application \(P\mapsto P(1)-P(-1)\) est linéaire, et \(A\) est l’ensemble des polynômes qu’elle annule. Donc \(A\) contient \(0\) et est stable par combinaison linéaire : c’est un sous-espace. Ensuite, \(P(1)-P(-1)=2b+2d\). Appartenir à \(A\) équivaut donc à \(d=-b\), et dans ce cas
\[P=a\cdot1+c\,X^2+b\,(X-X^3).\]
La famille \((1,\ X^2,\ X-X^3)\) engendre \(A\). Elle est libre, car ses degrés \(0,2,3\) sont distincts. C’est une base de \(A\), et \(\dim A=3\). - On a \(P(0)=a\) et \(P^{\prime}(0)=b\). Donc \(P\in B\) si et seulement si \(a=b=0\), soit \(P=cX^2+dX^3\). Le sous-espace \(B\) admet la base \((X^2,X^3)\) ; sa dimension vaut \(2\).
- Les éléments de \(A\cap B\) vérifient \(a=b=0\) et \(d=-b=0\). Il s’écrit donc \(cX^2\). Réciproquement, \(X^2\) est dans \(A\) et dans \(B\). Ainsi \(A\cap B=\mathrm{Vect}(X^2)\). Grassmann conduit à \(\dim(A+B)=3+2-1=4=\dim E\). Les sous-espaces \(A\) et \(B\) engendrent donc \(E\) tout entier, sans être en somme directe, puisque \(X^2\) leur est commun.
- Pour \(X^3\), on a \(b=0\) et \(d=1\neq-b\). Donc \(X^3\notin A\), et \(A\cap\mathrm{Vect}(X^3)=\{0\}\). De plus, \(\dim A+1=4=\dim E\). Par conséquent, \(E=A\oplus\mathrm{Vect}(X^3)\), et \((1,\ X^2,\ X-X^3,\ X^3)\) est une base adaptée.
- On cherche \(P_0=\lambda+\gamma X^2+\beta(X-X^3)+\delta X^3\). Par identification, \(\lambda=2\), \(\beta=-1\), \(\gamma=3\), et le coefficient de \(X^3\) donne \(-\beta+\delta=5\), donc \(\delta=4\). Ainsi
\[P_0=\big(2-X+3X^2+X^3\big)+4X^3.\]
Vérification : le premier terme prend la valeur \(5\) en \(1\) et en \(-1\), donc il est bien dans \(A\). La composante de \(P_0\) sur \(A\) est \(2-X+3X^2+X^3\), et celle sur \(\mathrm{Vect}(X^3)\) est \(4X^3\). - Les polynômes \((X-\alpha)^k\), pour \(k=0,1,2,3\), sont de degrés \(0,1,2,3\). Quatre polynômes échelonnés en degré dans un espace de dimension \(4\) : la caractérisation par la dimension en fait une base. Pour \(\alpha=1\), on pose \(Y=X-1\) et on développe \(P_0(1+Y)\) :
\[\begin{aligned}P_0(1+Y)&=2-(1+Y)+3(1+2Y+Y^2)+5(1+3Y+3Y^2+Y^3)\\&=9+20Y+18Y^2+5Y^3.\end{aligned}\]
Les coordonnées de \(P_0\) dans la base \((1,X-1,(X-1)^2,(X-1)^3)\) sont \((9,20,18,5)\). Vérification en \(X=0\) : \(9-20+18-5=2=P_0(0)\).
Pour aller plus loin
- Revoir la leçon : cours de maths sup (MPSI) sur dimension et formule de Grassmann
- S’exercer : exercices corrigés de maths sup (MPSI) sur dimension et formule de Grassmann
- Bases utiles : Sous-espaces vectoriels, sommes et supplémentaires
- Chapitre d’avant : Sous-espaces vectoriels, sommes et supplémentaires
- Chapitre d’après : Noyau, image et théorème du rang
- Vérifier ses acquis : QCM de maths sup (MPSI) sur dimension et formule de Grassmann
- Contrôle corrigé en temps limité : Sommes directes, dimension et rang : contrôle de maths en MPSI
- Le même thème en L1 de maths : Espaces vectoriels : bases et dimension
- Tous les chapitres : le sommaire de maths sup (MPSI)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Dimension et formule de Grassmann en maths sup (MPSI)» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir Convexité et inégalités classiques en maths sup (MPSI)
- Matrices inversibles et pivot en maths sup (MPSI)
- Sous-espaces et supplémentaires en maths sup (MPSI)
- Sommabilité et produit de Cauchy en maths sup (MPSI)
- Projecteurs, symétries et hyperplans en maths sup (MPSI)
- PGCD, Bézout et nombres premiers en maths sup (MPSI)
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir