Matrices orthogonales et rotations en maths spé (MP) : exercices corrigés

Ces exercices rotations MP couvrent tout le chapitre sur les isométries, des vérifications rapides jusqu’à l’étude des rotations du cube. Ils entraînent les quatre gestes attendus : reconnaître une matrice orthogonale, écrire la matrice d’une réflexion, trouver l’axe et l’angle d’une rotation et classer une isométrie de l’espace.
Commencez par la série « Pour démarrer » : chaque énoncé tient en quelques lignes de calcul. Ensuite, la deuxième série reprend les questions classiques d’oral ; visez une quinzaine de minutes par énoncé, sans calculatrice. Enfin, les trois derniers énoncés ont le format d’une partie d’écrit et demandent de combiner plusieurs résultats du cours. Le corrigé détaillé de chaque exercice se trouve dans un article séparé.
Pour démarrer
Exercice 1 – Trois matrices à tester
On considère les matrices
\[A = \frac{1}{3}\begin{pmatrix} 1 & 2 & 2 \\ 2 & 1 & -2 \\ 2 & -2 & 1 \end{pmatrix}, \quad B = \frac{1}{7}\begin{pmatrix} 2 & 3 & 6 \\ 3 & 6 & -2 \\ 6 & -2 & 3 \end{pmatrix}, \quad C = \frac{1}{5}\begin{pmatrix} 3 & 0 & 4 \\ 0 & 5 & 0 \\ -4 & 0 & 3 \end{pmatrix}.\]
- Déterminer lesquelles sont orthogonales.
- Pour celles qui le sont, calculer le déterminant.
- Montrer que \(A\) est la matrice d’une réflexion, et préciser son plan.
- Montrer que \(C\) est la matrice d’une rotation dont l’axe est dirigé par \(e_2\), et calculer le cosinus de son angle.
Exercice 2 – Réflexion par rapport à un plan de l’espace
Dans \(\mathbb{R}^3\) muni de sa structure euclidienne canonique, on note \(P\) le plan d’équation \(2x – y + 2z = 0\), représenté ci-dessous avec un vecteur normal unitaire \(n\).
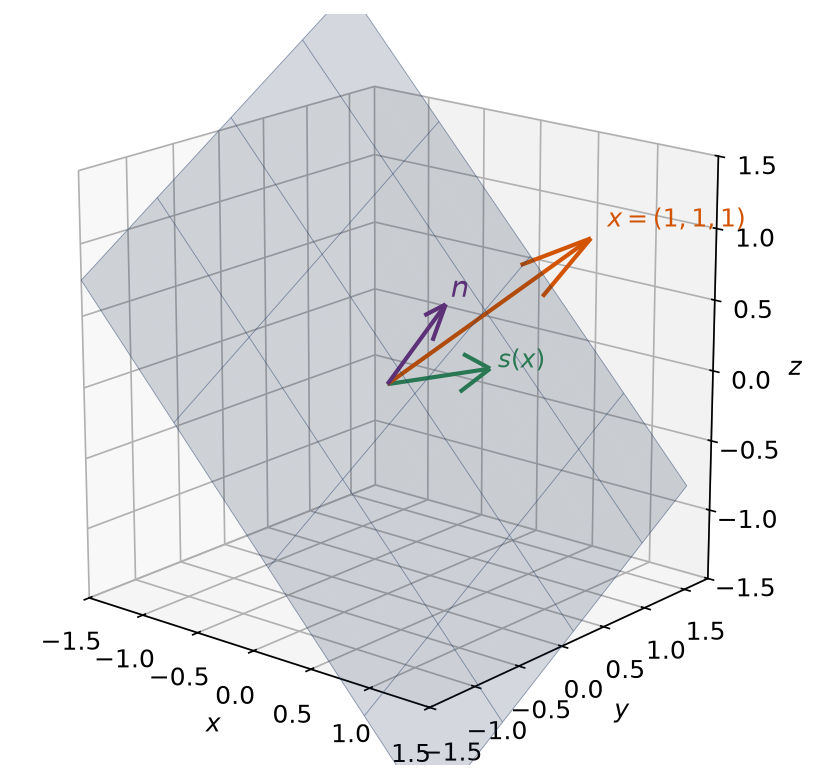
- Écrire la matrice \(S\) de la réflexion par rapport à \(P\) dans la base canonique.
- En déduire la matrice de la projection orthogonale sur \(P\).
- Calculer l’image de \(x = (1,1,1)\) par la réflexion et vérifier que sa norme est conservée.
Exercice 3 – Deux isométries du plan et leur produit
Soit \(M = \frac{1}{5}\begin{pmatrix} 3 & 4 \\ 4 & -3 \end{pmatrix}\) et \(N = \frac{1}{5}\begin{pmatrix} -4 & 3 \\ -3 & -4 \end{pmatrix}\).
- Montrer que \(M\) est la matrice d’une réflexion et déterminer un vecteur directeur de son axe.
- Montrer que \(N\) est la matrice d’une rotation, et donner le cosinus et le sinus de son angle.
- Calculer \(MN\) et identifier l’isométrie obtenue.
Exercice 4 – Vecteurs qui représentent des formes linéaires
- On munit l’espace des matrices réelles \(2 \times 2\) du produit scalaire \((A \mid B) = \mathrm{tr}(A^{\top} B)\). Trouver la matrice qui représente la forme \(M \mapsto \mathrm{tr}\,M + 3 m_{21}\).
- Sur \(\mathbb{R}_2[X]\), on pose \((P \mid Q) = P(0)Q(0) + P(1)Q(1) + P(2)Q(2)\). Justifier qu’il s’agit d’un produit scalaire.
- Montrer que, pour \(P \in \mathbb{R}_2[X]\), on a \(P^{\prime}(1) = (P(2) – P(0))/2\).
- En déduire le polynôme qui représente la forme \(P \mapsto P^{\prime}(1)\) pour ce produit scalaire.
Exercice 5 – Composées de rotations et de réflexions planes
Dans le plan euclidien orienté, on note \(r_\theta\) la rotation d’angle \(\theta\) et \(s_\alpha\) la réflexion d’axe la droite d’angle polaire \(\alpha\). Leurs matrices dans une base orthonormée directe sont \(R_\theta\) et \(S_{2\alpha}\).
- Calculer \(S_{2\alpha} R_\theta\) et \(R_\theta S_{2\alpha}\). Identifier ces deux isométries.
- En déduire que \(r_\theta \circ s_\alpha \circ r_{-\theta}\) est la réflexion d’axe d’angle \(\alpha + \theta\).
- Montrer que \(s_0\) et \(s_{\pi/4}\) ne commutent pas. Qu’en déduit-on pour le groupe orthogonal du plan ?
Exercice 6 – Polarisation et faux amis
Soit \(E\) un espace euclidien de dimension \(n \geq 2\).
- Soit \(u\) linéaire qui conserve la norme. Montrer que \(u\) conserve le produit scalaire.
- Montrer que \(f : x \mapsto \|x\|\, e\), où \(e\) est un vecteur unitaire fixé, conserve la norme mais pas le produit scalaire.
- Montrer que \(2\,\mathrm{id}\) conserve l’orthogonalité sans être une isométrie.
- Soit \(u \in \mathrm{O}(E)\). Montrer que les seules valeurs propres réelles possibles de \(u\) sont \(1\) et \(-1\).
Pour s’entraîner
Exercice 7 – Axe et angle d’une rotation de l’espace
On oriente \(\mathbb{R}^3\) par sa base canonique et on pose \(R = \frac{1}{9}\begin{pmatrix} -7 & -4 & 4 \\ 4 & 1 & 8 \\ -4 & 8 & 1 \end{pmatrix}\).
- Montrer que \(R \in \mathrm{SO}_3\).
- Déterminer l’axe de \(R\).
- Orienter cet axe par \(w = (0,1,1)\) et déterminer le cosinus et le sinus de l’angle \(\theta\) de la rotation.
Exercice 8 – Une matrice symétrique et orthogonale
Soit \(D = \frac{1}{9}\begin{pmatrix} -7 & 4 & 4 \\ 4 & -1 & 8 \\ 4 & 8 & -1 \end{pmatrix}\).
- Vérifier que \(D\) est orthogonale et symétrique, puis calculer \(D^2\).
- Calculer sa trace et son déterminant, puis identifier l’isométrie représentée.
- Déterminer son axe et vérifier que \(D = 2ww^{\top} – I_3\) pour un vecteur unitaire \(w\) à préciser.
Exercice 9 – Une isométrie indirecte de l’espace
Soit \(M = \frac{1}{9}\begin{pmatrix} 7 & 4 & -4 \\ -4 & -1 & -8 \\ 4 & -8 & -1 \end{pmatrix}\).
- Montrer que \(M\) est orthogonale, de déterminant \(-1\), et qu’elle n’est pas symétrique.
- Déterminer les vecteurs \(X\) tels que \(MX = -X\).
- Décrire \(M\) comme composée d’une rotation et d’une réflexion dont on précisera les éléments.
Exercice 10 – Rotation d’angle droit autour de la diagonale
On oriente \(\mathbb{R}^3\) par sa base canonique. Soit \(r\) la rotation d’angle \(\pi/2\) autour de l’axe dirigé et orienté par \(w = \frac{1}{\sqrt{3}}(1,1,1)\).
- Montrer que \(r(x) = (x \mid w)\,w + w \wedge x\) pour tout \(x\).
- En déduire la matrice de \(r\) dans la base canonique.
- Vérifier le résultat avec la trace et avec l’image de \(w\).
Exercice 11 – Réduction d’une permutation circulaire
Dans \(\mathbb{R}^4\) euclidien canonique, soit \(u\) l’endomorphisme défini par \(u(e_1) = e_2\), \(u(e_2) = e_3\), \(u(e_3) = e_4\) et \(u(e_4) = e_1\).
- Justifier que \(u\) est une isométrie et calculer son déterminant.
- Trouver un vecteur unitaire fixé par \(u\) et un vecteur unitaire changé en son opposé.
- On pose \(f_1 = (e_1 – e_3)/\sqrt{2}\) et \(f_2 = (e_2 – e_4)/\sqrt{2}\). Calculer \(u(f_1)\) et \(u(f_2)\).
- En déduire une base orthonormée dans laquelle la matrice de \(u\) a la forme réduite du cours.
Exercice 12 – Toute rotation de l’espace a un axe
Soit \(A \in \mathrm{SO}_3\).
- Montrer que \(\det(A – I_3) = \det(A)\,\det(I_3 – A^{\top})\).
- En déduire que \(\det(A – I_3) = -\det(A – I_3)\), puis que \(1\) est valeur propre de \(A\).
- Soit \(w\) un vecteur unitaire tel que \(Aw = w\). Montrer que le plan \(w^{\perp}\) est stable par \(A\), et que \(A\) y induit une rotation.
- Le résultat subsiste-t-il pour une matrice de \(\mathrm{SO}_2\) ? de \(\mathrm{SO}_4\) ?
Exercice 13 – Les huit isométries d’un carré
Dans le plan euclidien canonique, on note \(Q\) le carré de sommets \(A_1 = (1,1)\), \(A_2 = (-1,1)\), \(A_3 = (-1,-1)\) et \(A_4 = (1,-1)\).
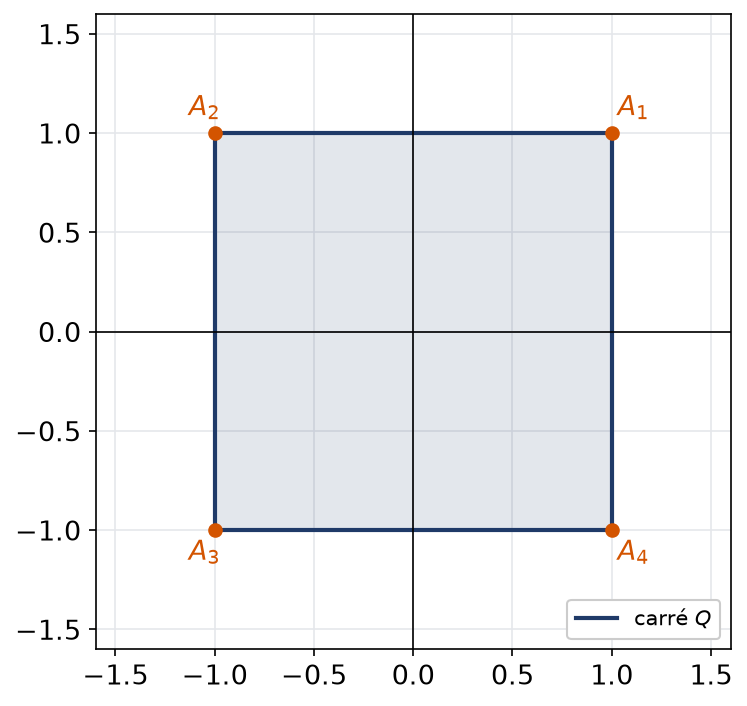
On cherche les isométries vectorielles \(u\) telles que \(u(Q) = Q\).
- Montrer qu’une telle isométrie permute les quatre sommets. On pourra caractériser les sommets comme les points de \(Q\) de norme maximale.
- Montrer que \(u\) est déterminée par \(u(A_1)\) et \(u(A_2)\), et que \(u(A_2)\) est l’un des deux sommets voisins de \(u(A_1)\).
- En déduire qu’il y a exactement huit telles isométries, et les décrire : quatre rotations et quatre réflexions.
- Ce groupe est-il commutatif ?
Exercice 14 – Produit de deux réflexions de l’espace
On oriente \(\mathbb{R}^3\) par sa base canonique. Soit \(s_1\) la réflexion par rapport au plan \(x = 0\) et \(s_2\) la réflexion par rapport au plan \(x – z = 0\).
- Écrire les matrices de \(s_1\) et de \(s_2\).
- Calculer la matrice de \(s_1 \circ s_2\) et montrer qu’il s’agit d’une rotation.
- Déterminer son axe et son angle, l’axe étant orienté par \(e_2\).
- Comparer avec l’angle entre les deux plans, puis expliquer le résultat en général.
Exercice 15 – Matrices orthogonales à coefficients entiers
- Soit \(A \in \mathrm{O}_n\) à coefficients entiers. Montrer que chaque colonne de \(A\) contient un unique coefficient non nul, égal à \(1\) ou \(-1\).
- En déduire que \(A\) est le produit d’une matrice de permutation et d’une matrice diagonale à coefficients \(\pm 1\).
- Combien y a-t-il de telles matrices dans \(\mathrm{O}_n\) ? Combien dans \(\mathrm{SO}_n\) ?
Exercice 16 – Compacité du groupe orthogonal
On munit l’espace des matrices réelles \(n \times n\) d’une norme quelconque.
- Montrer que \(\mathrm{O}_n\) est fermé, puis qu’il est borné pour la norme \(\|A\| = \sqrt{\mathrm{tr}(A^{\top} A)}\).
- En déduire que \(\mathrm{O}_n\) est compact.
- Montrer que \(\mathrm{O}_n\) n’est pas connexe par arcs, mais que \(\mathrm{SO}_2\) l’est.
- Soit \((A_k)\) une suite de \(\mathrm{O}_n\). Montrer qu’elle admet une sous-suite qui converge vers une matrice orthogonale.
Pour approfondir
Exercice 17 – Décomposition en produit de réflexions
Soit \(E\) un espace euclidien de dimension \(n \geq 1\).
- Soit \(a \neq b\) deux vecteurs de même norme. Montrer que la réflexion par rapport à \((a – b)^{\perp}\) échange \(a\) et \(b\).
- Montrer par récurrence sur \(n\) que toute isométrie de \(E\) est la composée d’au plus \(n\) réflexions (l’identité étant la composée de zéro réflexion).
- En déduire qu’en dimension \(3\), toute rotation est la composée de deux réflexions.
- Application : écrire la rotation de l’exercice 14 comme composée de deux réflexions dont l’une est la réflexion par rapport au plan \(z = 0\).
Exercice 18 – Rotations qui commutent
Soit \(r\) et \(r^{\prime}\) deux rotations de \(\mathbb{R}^3\), toutes deux différentes de l’identité, telles que \(r \circ r^{\prime} = r^{\prime} \circ r\). On note \(D\) l’axe de \(r\), dirigé par un vecteur unitaire \(w\).
- Montrer que \(r^{\prime}(D) = D\), puis que \(r^{\prime}(w) = w\) ou \(r^{\prime}(w) = -w\).
- Montrer que, si \(r^{\prime}(w) = w\), les deux rotations ont le même axe.
- Montrer que, si \(r^{\prime}(w) = -w\), alors \(r^{\prime}\) est un demi-tour dont l’axe est orthogonal à \(D\).
- Montrer que, dans ce dernier cas, \(r\) est aussi un demi-tour.
- Réciproquement, vérifier que deux demi-tours d’axes orthogonaux commutent.
Exercice 19 – Problème : les rotations du cube
On note \(\mathcal{C} = [-1,1]^3\) le cube de \(\mathbb{R}^3\), et \(G\) l’ensemble des matrices \(A \in \mathrm{O}_3\) telles que \(A\mathcal{C} = \mathcal{C}\).
Partie A : forme des matrices.
- Montrer que les sommets de \(\mathcal{C}\) sont exactement ses points de norme euclidienne \(\sqrt{3}\). En déduire que toute \(A \in G\) permute les huit sommets.
- Soit \(A \in G\) de colonnes \(c_1\), \(c_2\), \(c_3\). En comparant les images de \((1,1,1)\) et de \((1,1,-1)\), montrer que les coefficients de \(c_3\) appartiennent à \(\{-1,0,1\}\), puis que \(c_3\) a un seul coefficient non nul, égal à \(\pm 1\).
- En déduire que \(G\) est l’ensemble des matrices de permutation signées, et que \(G\) a \(48\) éléments.
Partie B : classification des rotations. On note \(G^{+} = G \cap \mathrm{SO}_3\).
- Montrer que \(G^{+}\) a \(24\) éléments.
- Décrire les matrices de \(G^{+}\) associées à la permutation identité, et identifier les rotations correspondantes.
- Même question pour les permutations qui échangent deux indices.
- Même question pour les permutations circulaires des trois indices.
- Vérifier le décompte total et interpréter géométriquement les axes obtenus.

Pour aller plus loin
- Revoir la leçon : cours de maths spé (MP) sur matrices orthogonales et rotations
- Bases utiles : Polynôme minimal, lemme des noyaux et Cayley-Hamilton
- Chapitre d’avant : Loi faible des grands nombres et séries génératrices
- Chapitre d’après : Adjoint, endomorphismes autoadjoints et théorème spectral
- Vérifier ses acquis : QCM de maths spé (MP) sur matrices orthogonales et rotations
- Contrôle corrigé en temps limité : Axe et angle d'une rotation : contrôle de maths en MP
- Tous les chapitres : le sommaire de maths spé (MP)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «matrices orthogonales et rotations en maths spé (MP) : exercices corrigés» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir