Différentielle et règle de la chaîne en maths spé (MP) : exercices corrigés

Ces exercices différentielle MP couvrent tout le chapitre, des calculs de dérivées partielles aux problèmes de type concours. Les premiers énoncés installent les réflexes : écrire un gradient, une matrice jacobienne, une dérivée directionnelle. Les suivants entraînent le calcul par développement sur des espaces de matrices, la règle de la chaîne en coordonnées polaires et la preuve qu’une fonction est constante. La dernière partie propose des questions plus ouvertes, dont un problème sur la formule de Jacobi. Cherchez chaque exercice au brouillon avant d’ouvrir le corrigé, puis rédigez la solution comme en devoir surveillé.
Pour une révision rapide, traitez d’abord les exercices 1, 4, 10 et 14 : ils couvrent les réflexes attendus en colle. Ensuite, gardez les exercices d’approfondissement pour une séance plus longue, car ils demandent de relier plusieurs résultats du cours.
Pour démarrer
Exercice 1 – Gradient d’une fonction de trois variables
On munit \(\mathbb{R}^3\) de sa structure euclidienne canonique et l’on pose \(f(x,y,z) = x \, e^{yz} + y^2 z\).
- Justifier que \(f\) est de classe \(C^1\) sur \(\mathbb{R}^3\).
- Calculer les trois dérivées partielles de \(f\).
- En déduire \(\nabla f(1, 0, 2)\), puis la dérivée de \(f\) en \((1,0,2)\) selon le vecteur \(w = (3, -1, 4)\).
Exercice 2 – Dérivée selon un vecteur par la définition
Soit \(f(x,y) = x^2 – 3xy + y^3\), le point \(a = (2,1)\) et le vecteur \(v = (1, -2)\).
- Développer \(f(a + tv)\) suivant les puissances de \(t\).
- En déduire \(D_v f(a)\) à partir de la définition.
- Retrouver ce résultat à l’aide des dérivées partielles de \(f\) en \(a\).
Exercice 3 – Jacobienne d’une application du plan dans l’espace
Soit \(F : \mathbb{R}^2 \to \mathbb{R}^3\) définie par \(F(x,y) = \big(x^2 y, \; x – y^2, \; e^{x – y}\big)\).
- Déterminer la matrice jacobienne \(J_F(x,y)\).
- Calculer \(J_F(1,1)\) et en déduire \(dF(1,1)(h,k)\).
- Déterminer le rang de \(dF(1,1)\).
Exercice 4 – Deux différentielles matricielles par développement
On travaille sur \(\mathcal{M}_n(\mathbb{R})\), muni d’une norme sous-multiplicative.
- Montrer que \(\varphi : M \mapsto M^{\top} M\) est différentiable et calculer \(d\varphi(M)(H)\).
- Montrer que \(\psi : M \mapsto \operatorname{tr}(M^3)\) est différentiable et que \(d\psi(M)(H) = 3 \operatorname{tr}(M^2 H)\).
- Pour \(n = 2\), \(M = \begin{pmatrix} 1 & 1 \\ 0 & 2 \end{pmatrix}\) et \(H = \begin{pmatrix} 0 & 0 \\ 1 & 0 \end{pmatrix}\), calculer \(d\psi(M)(H)\).
Exercice 5 – Gradient d’un produit scalaire par une norme au carré
Soit \(E\) un espace euclidien, \(a \in E\) non nul et \(f(x) = \langle a, x \rangle \, \|x\|^2\).
- Calculer \(df(x)(h)\) en développant \(f(x + h)\).
- En déduire \(\nabla f(x)\).
- Déterminer les points où le gradient s’annule.
Exercice 6 – Gradient de la norme euclidienne
Dans \(\mathbb{R}^n\) euclidien, on note \(N(x) = \|x\|\).
- Établir la différentiabilité de \(N\) hors de l’origine, avec \(\nabla N(x) = \dfrac{x}{\|x\|}\).
- Prouver qu’en \(0\), aucune dérivée directionnelle non triviale de \(N\) n’existe. Conclure.
- Calculer le gradient de \(x \mapsto \dfrac{1}{\|x\|}\) sur \(\mathbb{R}^n \setminus \{0\}\).
Pour s’entraîner
Exercice 7 – Dérivées directionnelles sans différentiabilité
On définit \(f\) sur \(\mathbb{R}^2\) par \(f(0,0) = 0\) et \(f(x,y) = \dfrac{x^3 – 2y^3}{x^2 + y^2}\) sinon.
- Montrer que \(f\) est continue sur \(\mathbb{R}^2\).
- Montrer que \(f\) admet en \((0,0)\) une dérivée selon tout vecteur \(v = (h,k)\) et la calculer.
- En déduire que \(f\) n’est pas différentiable en \((0,0)\).
Exercice 8 – Une fraction rationnelle de classe C1 sur le plan
On définit \(g\) sur \(\mathbb{R}^2\) par \(g(0,0) = 0\) et \(g(x,y) = \dfrac{x^2 y^2}{2x^2 + y^2}\) sinon.
- Montrer que \(|g(x,y)| \leqslant x^2\) pour tout \((x,y)\) et en déduire que \(g\) est différentiable en \((0,0)\).
- Calculer les dérivées partielles de \(g\) en dehors de l’origine.
- Montrer que \(g\) est de classe \(C^1\) sur \(\mathbb{R}^2\).
Exercice 9 – Fonction constante par contrôle quadratique
Soit \(f : \mathbb{R}^n \to \mathbb{R}\) telle que \(|f(x) – f(y)| \leqslant \|x – y\|^2\) pour tous \(x, y\).
- Montrer que \(f\) est différentiable en tout point et calculer sa différentielle.
- En déduire que \(f\) est constante.
- Le résultat subsiste-t-il si l’on remplace \(\mathbb{R}^n\) par un ouvert quelconque ? Justifier.
Exercice 10 – Somme de deux arctangentes sur quatre quadrants
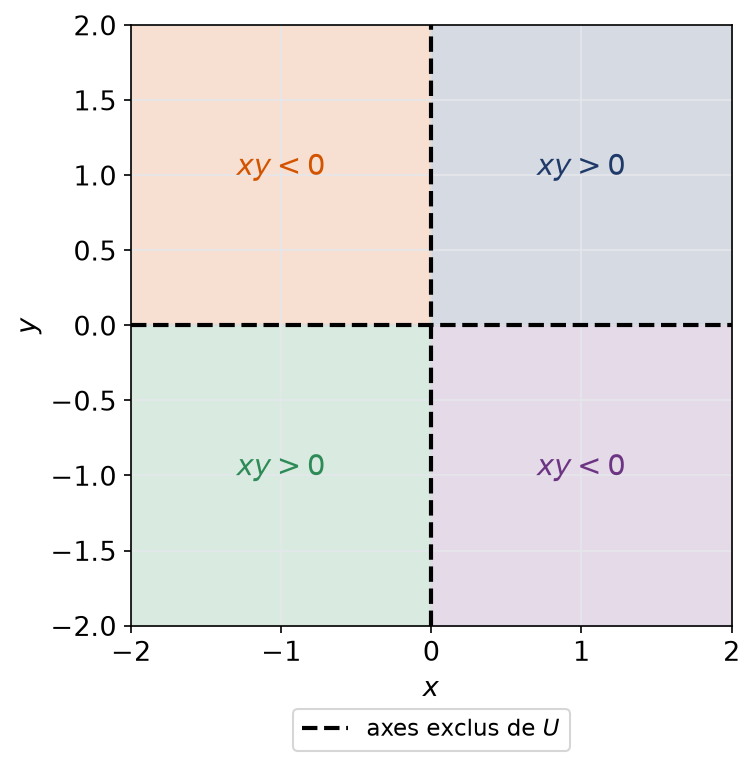
Soit \(U = \{(x,y) \in \mathbb{R}^2 \mid xy \neq 0\}\), représenté ci-dessous, et \(f(x,y) = \arctan\left(\dfrac{x}{y}\right) + \arctan\left(\dfrac{y}{x}\right)\) sur \(U\).
- Justifier que \(f\) est de classe \(C^1\) sur \(U\) et calculer ses dérivées partielles.
- La fonction \(f\) est-elle constante sur \(U\) ? Expliquer pourquoi cela ne contredit pas le cours.
- Déterminer la valeur de \(f\) sur chacun des quatre quadrants ouverts.
Exercice 11 – Majoration d’un logarithme par les accroissements
On munit \(\mathbb{R}^2\) de la norme euclidienne et l’on pose \(f(x,y) = \ln(1 + x^2 + y^2)\).
- Calculer \(\nabla f(x,y)\) et montrer que \(\|\nabla f(x,y)\| \leqslant 1\).
- À l’aide de l’intégrale de \(df\) le long d’un segment, montrer que \(|f(b) – f(a)| \leqslant \|b – a\|\) pour tous \(a, b\).
- En déduire que \(\ln(1 + x^2 + y^2) \leqslant \sqrt{x^2 + y^2}\) pour tout \((x,y)\).
Exercice 12 – Coordonnées polaires et norme du gradient
Soit \(f : \mathbb{R}^2 \to \mathbb{R}\) de classe \(C^1\) et \(g(r, \theta) = f(r \cos\theta, r \sin\theta)\) pour \((r,\theta) \in \mathbb{R}^2\). On note \(u_r = (\cos\theta, \sin\theta)\) et \(u_\theta = (-\sin\theta, \cos\theta)\), comme sur la figure.
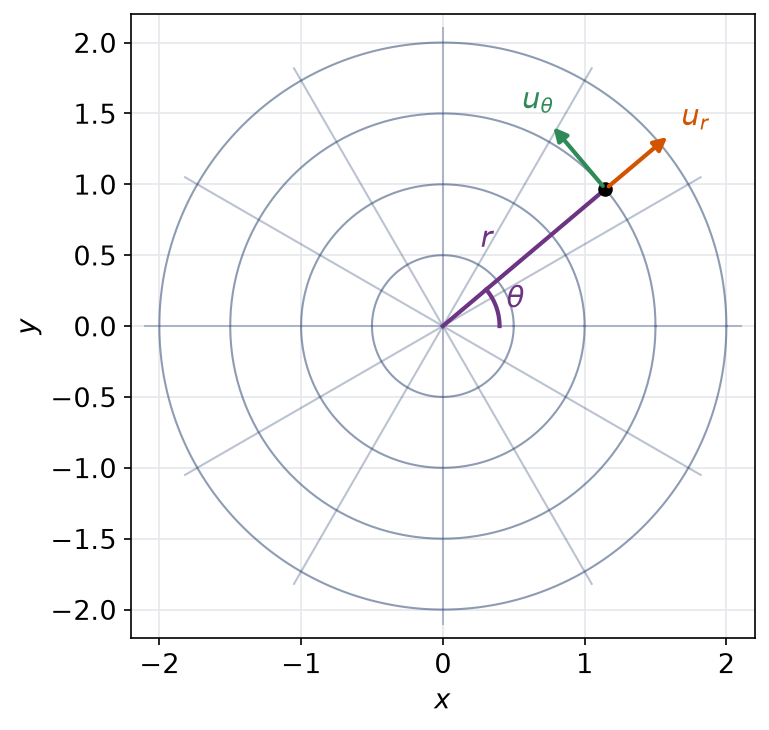
- Exprimer \(\partial_r g\) et \(\partial_\theta g\) à l’aide des dérivées partielles de \(f\).
- Montrer que, pour \(r > 0\), \(\|\nabla f(r\cos\theta, r\sin\theta)\|^2 = (\partial_r g)^2 + \dfrac{1}{r^2} (\partial_\theta g)^2\).
- Vérifier cette formule pour \(f(x,y) = x^3 – 3xy^2\), dont on calculera l’expression polaire.
Exercice 13 – Carré complexe et règle de la chaîne
Soit \(P(u,v) = (u^2 – v^2, \, 2uv)\), qui correspond à \(z \mapsto z^2\) dans \(\mathbb{C}\). Soit \(f : \mathbb{R}^2 \to \mathbb{R}\) de classe \(C^1\) et \(g = f \circ P\).
- Calculer \(J_P(u,v)\) et son déterminant.
- Exprimer \(\partial_u g\) et \(\partial_v g\) en fonction des dérivées partielles de \(f\) au point \(P(u,v)\).
- Montrer que \(\|\nabla g(u,v)\|^2 = 4(u^2 + v^2) \, \|\nabla f(P(u,v))\|^2\).
- Vérifier cette relation pour \(f(x,y) = x\).
Exercice 14 – Différentielle de l’inverse et de sa trace
On note \(\iota(M) = M^{-1}\) sur \(GL_n(\mathbb{R})\) et \(T(M) = \operatorname{tr}(M^{-1})\).
- Rappeler pourquoi \(GL_n(\mathbb{R})\) est ouvert, puis donner \(d\iota(M)(H)\).
- En déduire que \(dT(M)(H) = -\operatorname{tr}(M^{-2} H)\).
- Soit \(A \in \mathcal{M}_n(\mathbb{R})\). Justifier que \(I_n + tA\) est inversible pour \(|t|\) petit, puis calculer la dérivée en \(0\) de \(t \mapsto \operatorname{tr}\big((I_n + tA)^{-1}\big)\).
- Vérifier le résultat directement pour \(A = \operatorname{diag}(1, 2, 3)\).
Exercice 15 – Différentielle du déterminant par multilinéarité
On écrit une matrice \(M\) de \(\mathcal{M}_n(\mathbb{R})\) à l’aide de ses colonnes : \(M = (C_1 \mid \dots \mid C_n)\).
- En utilisant la multilinéarité du déterminant en les colonnes, exprimer \(d(\det)(M)(H)\) comme une somme de \(n\) déterminants.
- En développant chacun d’eux, retrouver \(d(\det)(M)(H) = \operatorname{tr}\big(\operatorname{com}(M)^{\top} H\big)\).
- Pour \(M = \begin{pmatrix} 2 & 1 \\ 1 & 1 \end{pmatrix}\) et \(H = \begin{pmatrix} 0 & 1 \\ 3 & 0 \end{pmatrix}\), calculer \(d(\det)(M)(H)\), puis contrôler en développant \(\det(M + tH)\).
Exercice 16 – Déterminant d’une exponentielle de matrice
Soit \(A \in \mathcal{M}_n(\mathbb{R})\) et \(\varphi(t) = \det\big(e^{tA}\big)\) pour \(t \in \mathbb{R}\). On rappelle que \(t \mapsto e^{tA}\) est dérivable, de dérivée \(A e^{tA}\), et que \(e^{tA}\) est inversible d’inverse \(e^{-tA}\).
- À l’aide de la règle de la chaîne, montrer que \(\varphi^{\prime}(t) = \operatorname{tr}(A) \, \varphi(t)\).
- En déduire que \(\det\big(e^{A}\big) = e^{\operatorname{tr}(A)}\).
- Calculer \(\det\big(e^{B}\big)\) pour \(B = \begin{pmatrix} 1 & 2 \\ 0 & 3 \end{pmatrix}\).
Pour approfondir
Exercice 17 – Identité d’Euler pour les fonctions homogènes
Soit \(\alpha \in \mathbb{R}\) et \(f : \mathbb{R}^n \setminus \{0\} \to \mathbb{R}\) de classe \(C^1\). La relation \(f(tx) = t^{\alpha} f(x)\), valable quels que soient \(x \neq 0\) et \(t > 0\), définit l’homogénéité positive de degré \(\alpha\).
- Sous cette hypothèse d’homogénéité, établir que \(df(x)(x) = \alpha f(x)\) pour tout \(x \neq 0\).
- Réciproquement, on suppose \(df(x)(x) = \alpha f(x)\) pour tout \(x \neq 0\). En étudiant \(t \mapsto t^{-\alpha} f(tx)\) sur \(]0, +\infty[\), montrer que \(f\) est homogène de degré \(\alpha\).
- Montrer que, si \(f\) est homogène de degré \(\alpha\), chaque dérivée partielle \(\partial_j f\) est homogène de degré \(\alpha – 1\).
- Vérifier l’identité de la question 1 pour \(f(x,y) = \dfrac{x^4 + y^4}{x^2 + y^2}\).
Exercice 18 – Fonctions à gradient radial
Soit \(U = \mathbb{R}^2 \setminus \{(0,0)\}\) et \(f : U \to \mathbb{R}\) de classe \(C^1\) telle que, pour tout \(x \in U\), le vecteur \(\nabla f(x)\) soit colinéaire à \(x\).
- Pour \(r > 0\), on pose \(\gamma_r(t) = (r\cos t, r \sin t)\). Montrer que \(f \circ \gamma_r\) est constante sur \(\mathbb{R}\).
- En déduire qu’il existe \(\varphi : ]0, +\infty[ \to \mathbb{R}\) de classe \(C^1\) telle que \(f(x) = \varphi(\|x\|)\) pour tout \(x \in U\).
- Réciproquement, montrer que toute fonction de la forme \(x \mapsto \varphi(\|x\|)\), avec \(\varphi\) de classe \(C^1\), a un gradient colinéaire à \(x\) en tout point.
Exercice 19 – Problème – Formule de Jacobi et wronskien
Partie A. On note \(c_{ij}(M)\) le cofacteur d’indice \((i,j)\) d’une matrice \(M \in \mathcal{M}_n(\mathbb{R})\).
- Montrer que \(\det\) est de classe \(C^1\) et que \(\dfrac{\partial \det}{\partial m_{ij}}(M) = c_{ij}(M)\).
- En déduire que \(d(\det)(M)(H) = \operatorname{tr}\big(\operatorname{com}(M)^{\top} H\big)\) pour toutes matrices \(M\) et \(H\).
- Soit \(X : I \to \mathcal{M}_n(\mathbb{R})\) dérivable sur un intervalle \(I\). Établir la formule de Jacobi : \((\det X)^{\prime}(t) = \operatorname{tr}\big(\operatorname{com}(X(t))^{\top} X^{\prime}(t)\big)\).
Partie B. Soit \(A : I \to \mathcal{M}_n(\mathbb{R})\) continue et \(X : I \to \mathcal{M}_n(\mathbb{R})\) dérivable telle que \(X^{\prime}(t) = A(t) X(t)\) pour tout \(t\). On pose \(w(t) = \det X(t)\) et l’on fixe \(t_0 \in I\).
- Montrer que \(w^{\prime}(t) = \operatorname{tr}\big(A(t)\big) \, w(t)\). On pourra utiliser \(X \operatorname{com}(X)^{\top} = \det(X) I_n\).
- En déduire \(w(t) = w(t_0) \exp\left( \int_{t_0}^{t} \operatorname{tr}\big(A(s)\big) \, ds \right)\).
- Montrer que si \(X(t_0)\) est inversible, alors \(X(t)\) est inversible pour tout \(t \in I\).
Partie C. On prend \(n = 2\), \(I = \mathbb{R}\) et \(A(t) = \begin{pmatrix} t & 1 \\ 0 & t \end{pmatrix}\).
- Vérifier que \(X(t) = e^{t^2/2} \begin{pmatrix} 1 & t \\ 0 & 1 \end{pmatrix}\) vérifie \(X^{\prime} = A X\) et \(X(0) = I_2\).
- Calculer \(\det X(t)\) directement, puis à l’aide de la question 5, et comparer.

Pour aller plus loin
- Revoir la leçon : cours de maths spé (MP) sur différentielle et règle de la chaîne
- Bases utiles : Compacité, connexité et applications linéaires continues, Dérivation et intégration des fonctions vectorielles
- Chapitre d’avant : Exponentielle de matrice et systèmes X' = AX
- Chapitre d’après : Extremums, hessienne et optimisation sous contrainte
- Vérifier ses acquis : QCM de maths spé (MP) sur différentielle et règle de la chaîne
- Contrôle corrigé en temps limité : Différentielles, gradient et extremums liés : contrôle de maths en MP
- Le même thème en L2 de maths : Dérivées partielles, différentielle et jacobienne
- Tous les chapitres : le sommaire de maths spé (MP)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «différentielle et règle de la chaîne en maths spé (MP) : exercices corrigés» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir

Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir