Polynômes annulateurs et spectre : corrigé du contrôle de maths en MP

Voici le corrigé du contrôle de maths en MP sur le thème « polynômes annulateurs et spectre », question par question.
Ce corrigé rédige chaque réponse comme on l’attend à l’oral d’un concours : courte, mais avec chaque théorème cité au bon moment. Pour le premier exercice, il démontre l’inclusion du spectre dans les racines d’un annulateur, puis exploite la conjugaison des valeurs propres d’une matrice réelle. Ensuite, l’endomorphisme de l’espace des matrices est réduit grâce à un polynôme de degré deux, sans aucune base explicite. La matrice de taille trois illustre le lemme des noyaux, avec une figure de la base adaptée. De plus, Cayley-Hamilton fournit l’inverse et la puissance demandée. Enfin, le problème aboutit à une décomposition projecteur plus nilpotent, et chaque exercice se termine par son barème.
L’énoncé complet se trouve ici : Polynômes annulateurs et spectre : contrôle de maths en MP.
Barème du contrôle corrigé : polynômes annulateurs et spectre
| Exercice | Points |
|---|---|
| 1. Racines cubiques de l’unité et spectre | 3 points |
| 2. Un endomorphisme de l’espace des matrices | 4 points |
| 3. Une droite et un plan stables | 4 points |
| 4. Inverse et puissance sans calcul lourd | 3 points |
| 5. Problème : un projecteur caché dans u | 6 points |
| Total | 20 points |
Le corrigé détaillé : polynômes annulateurs et spectre
Exercice 1 – Racines cubiques de l’unité et spectre (3 points)
Le résultat de cours
- Soit \(\lambda\) une valeur propre de \(u\) et \(x \neq 0\) tel que \(u(x) = \lambda x\). Par récurrence, \(u^k(x) = \lambda^k x\) pour tout entier \(k\). Par linéarité, si \(P = \sum_k p_k X^k\), alors \(P(u)(x) = \sum_k p_k \lambda^k x = P(\lambda)\, x\). Or \(P(u) = 0\), donc \(P(\lambda)\, x = 0\), et comme \(x \neq 0\), \(P(\lambda) = 0\) : toute valeur propre est racine de \(P\).
Application à une matrice réelle de taille trois
- Le polynôme \(X^4 – X = X(X – 1)(X – j)\left(X – j^2\right)\) annule \(M\). Il est scindé à racines simples sur \(\mathbb{C}\), comme le montre la figure. Donc \(M\) est diagonalisable dans \(\mathcal{M}_3(\mathbb{C})\), et son spectre est inclus dans \(\left\{0, 1, j, j^2\right\}\) d’après la question 1.
Ensuite, \(\chi_M\) est à coefficients réels. Ainsi \(j\) et \(j^2 = \overline{j}\) ont la même multiplicité. Notons \(\lambda_1\), \(\lambda_2\), \(\lambda_3\) les valeurs propres comptées avec multiplicité, de somme \(\mathrm{tr}(M) = 0\).
Premier cas : \(j\) n’est pas valeur propre. Toutes les valeurs propres valent alors \(0\) ou \(1\), et leur somme nulle impose \(\lambda_1 = \lambda_2 = \lambda_3 = 0\). Mais une matrice diagonalisable de seule valeur propre \(0\) est nulle, ce qui est exclu.
Second cas : \(j\) et \(j^2\) sont valeurs propres, chacune simple. La troisième valeur \(\lambda\) vérifie \(\lambda + j + j^2 = 0\), donc \(\lambda = 1\) puisque \(1 + j + j^2 = 0\). Par conséquent, \(\mathrm{Sp}_{\mathbb{C}}(M) = \left\{1, j, j^2\right\}\).
Enfin, \(M = P\, \mathrm{diag}\left(1, j, j^2\right) P^{-1}\) avec \(P\) inversible. Comme \(1^3 = j^3 = \left(j^2\right)^3 = 1\), on obtient \(M^3 = I_3\) et \(\det M = 1 \times j \times j^2 = 1\).
Piège classique : affirmer que le spectre est égal à l’ensemble des racines de \(X^4 – X\). Un polynôme annulateur ne donne qu’une inclusion, et c’est la trace qui trie ici les cas.
Exercice 2 – Un endomorphisme de l’espace des matrices (4 points)
- Comme la transposition est involutive, \(\varphi(\varphi(M)) = 2\left(2M^{T} – M\right)^{T} – \left(2M^{T} – M\right) = 4M – 2M^{T} – 2M^{T} + M = 5M – 4M^{T}\). D’autre part, \(a\,\varphi(M) + b\,M = 2a\,M^{T} + (b – a)\,M\). L’identification donne \(2a = -4\) et \(b – a = 5\). Ainsi \(\varphi^2 = -2\varphi + 3\,\mathrm{id}\).
- Le polynôme \(X^2 + 2X – 3 = (X – 1)(X + 3)\) annule donc \(\varphi\). Il est scindé à racines simples, si bien que \(\varphi\) est diagonalisable, avec \(\mathrm{Sp}(\varphi) \subset \{1, -3\}\). De plus, \(\varphi(I_n) = I_n\) et, pour \(n \geq 2\), la matrice \(E_{12} – E_{21}\) vérifie \(\varphi(E_{12} – E_{21}) = -3\left(E_{12} – E_{21}\right)\). Le spectre est donc exactement \(\{1, -3\}\).
- On a \(\varphi(M) = M\) si et seulement si \(2M^{T} = 2M\), c’est-à-dire si \(M\) est symétrique. De même, \(\varphi(M) = -3M\) équivaut à \(M^{T} = -M\). Les sous-espaces propres sont donc \(\mathcal{S}_n(\mathbb{R})\) pour \(1\) et \(\mathcal{A}_n(\mathbb{R})\) pour \(-3\) : on retrouve la décomposition classique \(\mathcal{M}_n(\mathbb{R}) = \mathcal{S}_n(\mathbb{R}) \oplus \mathcal{A}_n(\mathbb{R})\).
- Dans une base adaptée à cette somme directe, la matrice de \(\varphi\) est diagonale. Elle comporte \(\frac{n(n+1)}{2}\) fois la valeur \(1\) et \(\frac{n(n-1)}{2}\) fois la valeur \(-3\). Donc \(\mathrm{tr}(\varphi) = \frac{n(n+1)}{2} – \frac{3n(n-1)}{2} = \frac{-2n^2 + 4n}{2}\). Ainsi \(\mathrm{tr}(\varphi) = n(2 – n)\) et \(\det(\varphi) = (-3)^{n(n-1)/2}\). Pour \(n = 2\), par exemple, on trouve une trace nulle et un déterminant égal à \(-3\).
Piège classique : oublier de vérifier que \(1\) et \(-3\) sont effectivement valeurs propres. Il faut exhiber une matrice non nulle dans chaque noyau.
Exercice 3 – Une droite et un plan stables (4 points)
Polynôme caractéristique et décomposition
- En développant selon la première ligne :
\(\chi_C(X) = \begin{vmatrix} X & 0 & -1 \\ -1 & X & 1 \\ 0 & -1 & X – 1 \end{vmatrix} = X\left(X(X – 1) + 1\right) – 1 \times \begin{vmatrix} -1 & X \\ 0 & -1 \end{vmatrix}\).
Le dernier déterminant vaut \(1\), donc \(\chi_C = X^3 – X^2 + X – 1\). On factorise ensuite par \(X – 1\) : \(\chi_C = (X – 1)\left(X^2 + 1\right)\), où \(X^2 + 1\) est irréductible sur \(\mathbb{R}\). Le théorème de Cayley-Hamilton affirme alors que \(C^3 – C^2 + C – I_3 = 0\). - Les polynômes \(X – 1\) et \(X^2 + 1\) sont premiers entre eux, car \(1\) n’est pas racine de \(X^2 + 1\). Comme leur produit annule \(C\), le lemme des noyaux donne \(\mathbb{R}^3 = \ker(C – I_3) \oplus \ker\left(C^2 + I_3\right)\).
D’abord, \((C – I_3)\,v = 0\) s’écrit \(-x + z = 0\), \(x – y – z = 0\) et \(y = 0\). On obtient \(z = x\) et \(y = 0\), soit \(\ker(C – I_3) = \mathcal{D}\).
Ensuite, un calcul direct donne \(C^2 = \begin{pmatrix} 0 & 1 & 1 \\ 0 & -1 & 0 \\ 1 & 1 & 0 \end{pmatrix}\), donc \(C^2 + I_3 = \begin{pmatrix} 1 & 1 & 1 \\ 0 & 0 & 0 \\ 1 & 1 & 1 \end{pmatrix}\). Son noyau est le plan \(\mathcal{P}\) d’équation \(x + y + z = 0\). Les dimensions \(1 + 2 = 3\) confirment la somme directe.
Diagonalisabilité et base adaptée
- Sur \(\mathbb{R}\), le polynôme caractéristique n’est pas scindé. Donc \(C\) n’est pas diagonalisable dans \(\mathcal{M}_3(\mathbb{R})\). En revanche, sur \(\mathbb{C}\), \(\chi_C = (X – 1)(X – i)(X + i)\) est scindé à racines simples et annule \(C\). Ainsi \(C\) est diagonalisable dans \(\mathcal{M}_3(\mathbb{C})\).
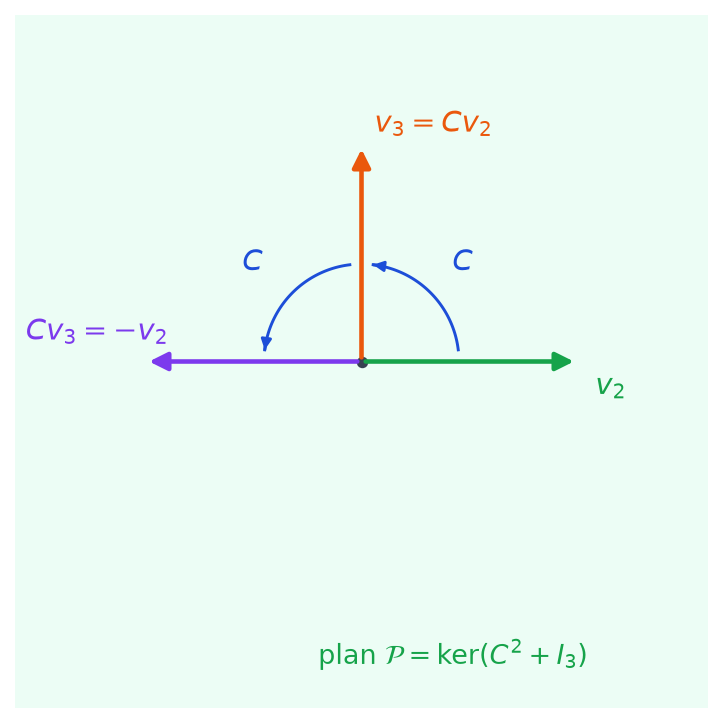
- On calcule \(v_3 = C v_2 = (0, 1, -1)\), qui appartient bien à \(\mathcal{P}\). Les vecteurs \(v_2\) et \(v_3\) ne sont pas colinéaires, donc ils forment une base de \(\mathcal{P}\). Avec \(v_1\), base de \(\mathcal{D}\), on obtient une base de \(\mathbb{R}^3\) grâce à la somme directe. De plus, \(c(v_1) = v_1\), \(c(v_2) = v_3\) et \(c(v_3) = C^2 v_2 = -v_2\), puisque \(v_2 \in \ker\left(C^2 + I_3\right)\). La matrice de \(c\) dans \((v_1, v_2, v_3)\) est donc \(\begin{pmatrix} 1 & 0 & 0 \\ 0 & 0 & -1 \\ 0 & 1 & 0 \end{pmatrix}\). Sur le plan \(\mathcal{P}\), \(c\) agit ainsi comme un quart de tour dans la base \((v_2, v_3)\).
Exercice 4 – Inverse et puissance sans calcul lourd (3 points)
- D’après l’exercice 3, \(C^3 – C^2 + C = I_3\), donc \(C\left(C^2 – C + I_3\right) = I_3\). Ainsi \(C\) est inversible et \(C^{-1} = C^2 – C + I_3\). Avec la valeur de \(C^2\) déjà obtenue :
\(C^{-1} = \begin{pmatrix} 1 & 1 & 0 \\ -1 & 0 & 1 \\ 1 & 0 & 0 \end{pmatrix}\). On vérifie par exemple que la première ligne de \(C\), à savoir \((0, 0, 1)\), multipliée par cette matrice, donne bien \((1, 0, 0)\). - On a \(X^4 – 1 = \left(X^2 – 1\right)\left(X^2 + 1\right) = (X + 1)(X – 1)\left(X^2 + 1\right)\). Le polynôme \(\chi_C\) divise donc \(X^4 – 1\), et comme il annule \(C\), \(C^4 = I_3\). Puis \(2027 = 4 \times 506 + 3\), d’où \(C^{2027} = \left(C^4\right)^{506} C^3 = C^3\). Or \(C^3 = C^4\, C^{-1} = C^{-1}\). Finalement, \(C^{2027} = C^{-1}\), matrice calculée à la question précédente.
Piège classique : chercher \(C^{2027}\) en diagonalisant sur \(\mathbb{C}\). La relation \(C^4 = I_3\) suffit et évite tout calcul de vecteurs propres complexes.
Exercice 5 – Problème : un projecteur caché dans u (6 points)
Spectre et décomposition de l’espace
- Le polynôme \(X^3 – X^2 = X^2(X – 1)\) annule \(u\). D’après le résultat de cours rappelé dans l’exercice 1, \(\mathrm{Sp}(u) \subset \{0, 1\}\).
- Les polynômes \(X^2\) et \(X – 1\) sont premiers entre eux, puisqu’ils n’ont aucune racine commune. Leur produit annule \(u\), donc le lemme de décomposition des noyaux s’applique : \(E = \ker\left(u^2\right) \oplus \ker(u – \mathrm{id})\).
Critère de diagonalisabilité
- Supposons d’abord \(u\) diagonalisable. Son polynôme minimal \(\pi_u\) est alors scindé à racines simples, et il divise \(X^2(X – 1)\). Il divise donc \(X(X – 1)\), si bien que \(u^2 = u\). Par conséquent, \(\ker\left(u^2\right) = \ker u\).
Réciproquement, supposons \(\ker u = \ker\left(u^2\right)\). La question 2 donne alors \(E = \ker u \oplus \ker(u – \mathrm{id})\). En réunissant une base de chacun de ces sous-espaces propres, on obtient une base de vecteurs propres de \(E\). Ainsi \(u\) est diagonalisable si et seulement si \(\ker u = \ker\left(u^2\right)\).
Le projecteur et la partie nilpotente
- Soit \(x \in E\), décomposé en \(x = a + b\) avec \(a \in \ker\left(u^2\right)\) et \(b \in \ker(u – \mathrm{id})\). D’une part, \(p(x) = b\) par définition du projecteur. D’autre part, \(u^2(a) = 0\) et \(u(b) = b\), donc \(u^2(b) = b\). Il vient \(u^2(x) = 0 + b = p(x)\) pour tout \(x\). Donc \(p = u^2\).
- Évidemment \(u = u^2 + \left(u – u^2\right) = d + \nu\). Ensuite, \(d = p\) est un projecteur, annulé par \(X(X – 1)\), scindé à racines simples : \(d\) est diagonalisable. Remarquons que \(u^4 = u \circ u^3 = u \circ u^2 = u^3 = u^2\). Alors \(\nu^2 = u^2 – 2u^3 + u^4 = u^2 – 2u^2 + u^2\), soit \(\nu^2 = 0\). De même, \(d \circ \nu = u^3 – u^4 = 0\). Enfin, deux polynômes en \(u\) commutent, d’où \(d \circ \nu = \nu \circ d = 0\).
Une matrice concrète
- On calcule \(A^2 = \begin{pmatrix} 1 & 1 & 2 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}\), puis \(A^3 = A^2 A = \begin{pmatrix} 1 & 1 & 2 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}\). Donc \(A^3 = A^2\). Le noyau de \(A\) est défini par \(x + y + z = 0\) et \(z = 0\) : c’est une droite. En revanche, \(\ker\left(A^2\right)\) est le plan \(x + y + 2z = 0\). Ces noyaux diffèrent, donc, d’après la question 3, \(A\) n’est pas diagonalisable. Enfin :
\(D = A^2 = \begin{pmatrix} 1 & 1 & 2 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}\) et \(N = A – A^2 = \begin{pmatrix} 0 & 0 & -1 \\ 0 & 0 & 1 \\ 0 & 0 & 0 \end{pmatrix}\), avec \(N^2 = 0\) puisque la troisième ligne de \(N\) est nulle.
Piège classique : conclure que \(u\) est diagonalisable parce que son spectre est inclus dans \(\{0, 1\}\). Le facteur \(X^2\) empêche précisément de l’affirmer, comme le montre la matrice \(A\).
À retenir de ce contrôle
- Si P annule u, toute valeur propre de u est racine de P ; la réciproque est fausse, car P peut avoir des racines superflues.
- Un endomorphisme est diagonalisable si et seulement s’il admet un polynôme annulateur scindé à racines simples.
- Pour une matrice réelle, une valeur propre complexe non réelle et sa conjuguée ont la même multiplicité dans le polynôme caractéristique.
- Le lemme des noyaux décompose l’espace selon les facteurs premiers entre eux d’un polynôme annulateur, et chaque noyau est stable.
- Le théorème de Cayley-Hamilton exprime l’inverse et toutes les puissances d’une matrice comme polynômes de degré inférieur à sa taille.
Revenir à l’énoncé du contrôle
Consolider polynômes annulateurs et spectre après ce corrigé
Pour ne plus perdre de points sur ce thème, relisez le cours polynôme minimal, lemme des noyaux et cayley-hamilton ; entraînez-vous sur les exercices polynôme minimal, lemme des noyaux et cayley-hamilton.
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en MP.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «polynômes annulateurs et spectre : corrigé du contrôle de maths en MP» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir

Exercices corrigés
Tout voir

Contrôles
Tout voir
QCM
Tout voir