Projecteurs, symétries et hyperplans : corrigé du contrôle de maths en MPSI
Voici le corrigé du contrôle de maths en MPSI sur le thème « projecteurs, symétries et hyperplans », question par question.
Cette correction rédige chaque réponse en citant la caractérisation utilisée : un projecteur se reconnaît à l’égalité p ∘ p = p, une symétrie à l’égalité s ∘ s = id. Elle détaille d’abord la recherche du noyau et de l’image, puis vérifie chaque résultat sur un vecteur choisi. Deux figures dans l’espace montrent ensuite un vecteur, son projeté et son symétrique, ainsi que la droite affine des solutions de l’exercice 4. Pour les hyperplans, la correction explique pourquoi une seule équation suffit, grâce à la dimension. Dans le problème, les inclusions réciproques sont rédigées séparément, comme le demande un correcteur de concours. Chaque exercice se conclut enfin par un barème détaillé et par une erreur fréquente à éviter.
L’énoncé complet se trouve ici : Projecteurs, symétries et hyperplans : contrôle de maths en MPSI.
Barème du contrôle corrigé : projecteurs, symétries et hyperplans
| Exercice | Points |
|---|---|
| 1. Un projecteur de l’espace | 4 points |
| 2. Interpolation affine dans R2[X] | 4 points |
| 3. Équations d’hyperplans | 4 points |
| 4. Une droite affine de solutions | 3 points |
| 5. Problème : projecteurs qui commutent | 5 points |
| Total | 20 points |
Le corrigé détaillé : projecteurs, symétries et hyperplans
Exercice 1 – Un projecteur de l’espace (4 points)
- Les colonnes de \(A\) sont les images des vecteurs de la base canonique : \(A = \begin{pmatrix} 1 & 0 & 0 \\ -1 & 2 & -2 \\ -1 & 1 & -1 \end{pmatrix}\). La première ligne de \(A^2\) vaut \((1, 0, 0)\). Pour la deuxième, on trouve \(-1 – 2 + 2 = -1\), puis \(4 – 2 = 2\), puis \(-4 + 2 = -2\). Pour la troisième, on obtient \(-1 – 1 + 1 = -1\), puis \(2 – 1 = 1\), puis \(-2 + 1 = -1\). Ainsi \(A^2 = A\), donc \(p \circ p = p\) : \(p\) est un projecteur.
-
Question 2 : noyau et image
Le noyau s’obtient en résolvant \(x = 0\), \(-x + 2y – 2z = 0\) et \(-x + y – z = 0\) : il reste \(x = 0\) et \(y = z\). Donc \(\mathrm{Ker}\,p = \mathrm{Vect}(0, 1, 1) = D\).
Comme \(p\) est un projecteur, son image est l’ensemble de ses vecteurs invariants. Or \(p(x, y, z) – (x, y, z) = (0,\; -x + y – 2z,\; -x + y – 2z) = -(x – y + 2z)\,d\). Par conséquent, \(p(v) = v\) équivaut à \(x – y + 2z = 0\), et \(\mathrm{Im}\,p = P\). Donc \(p\) est la projection sur le plan \(P\) parallèlement à la droite \(D\). On note au passage que \(d \notin P\), car \(0 – 1 + 2 = 1 \neq 0\).
-
Question 3 : la symétrie associée
Par définition, \(s(x, y, z) = 2p(x, y, z) – (x, y, z) = (x,\; -2x + 3y – 4z,\; -2x + 2y – 3z)\). Ensuite, puisque \(p\) et \(\mathrm{id}\) commutent, \(s \circ s = 4p \circ p – 4p + \mathrm{id} = 4p – 4p + \mathrm{id} = \mathrm{id}\). C’est donc la symétrie par rapport à \(P\) parallèlement à \(D\).
Pour \(v = (2, 1, 0)\), on calcule \(p(v) = (2,\; -2 + 2,\; -2 + 1) = (2, 0, -1)\), qui vérifie bien \(2 – 0 – 2 = 0\). De plus \(v – p(v) = (0, 1, 1) \in D\). Finalement \(p(v) = (2, 0, -1)\) et \(s(v) = 2p(v) – v = (2, -1, -2)\).
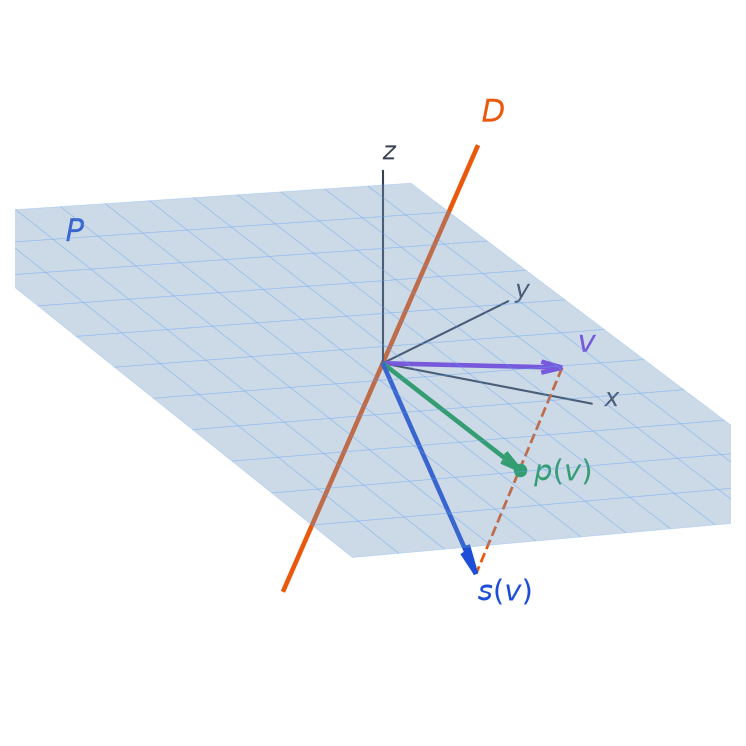
Piège classique : chercher l’image en échelonnant les colonnes alors qu’une équation est attendue. Pour un projecteur, il est bien plus rapide de résoudre \(p(v) = v\).
Exercice 2 – Interpolation affine dans R2[X] (4 points)
- Les applications \(P \mapsto P(0)\) et \(P \mapsto P(1)\) sont linéaires, donc \(\pi\) l’est aussi. De plus, \(\pi(P)\) est de degré au plus 1, donc appartient à \(E\) : \(\pi\) est un endomorphisme de \(E\). Posons maintenant \(Q = \pi(P)\). Alors \(Q(0) = P(0)\) et \(Q(1) = P(0) + P(1) – P(0) = P(1)\). Il vient donc \(\pi(Q) = Q(0) + \left(Q(1) – Q(0)\right)X = \pi(P)\). Ainsi \(\pi \circ \pi = \pi\) : \(\pi\) est un projecteur.
-
Question 2 : noyau, image et supplémentaires
Un polynôme \(P\) est dans le noyau lorsque \(P(0) = 0\) et \(P(1) – P(0) = 0\), c’est-à-dire lorsque 0 et 1 sont racines de \(P\). Comme \(\deg P \leq 2\), cela équivaut à \(P = c\,X(X – 1)\) avec \(c\) réel. Donc \(\mathrm{Ker}\,\pi = \mathrm{Vect}\left(X^2 – X\right)\).
D’une part, \(\mathrm{Im}\,\pi \subset \mathbb{R}_1[X]\). D’autre part, tout \(Q = \alpha + \beta X\) vérifie \(\pi(Q) = \alpha + \beta X = Q\), donc \(Q \in \mathrm{Im}\,\pi\). Par conséquent \(\mathrm{Im}\,\pi = \mathbb{R}_1[X]\). Puisque \(\pi\) est un projecteur, \(E = \mathrm{Im}\,\pi \oplus \mathrm{Ker}\,\pi\), soit \(\mathbb{R}_2[X] = \mathbb{R}_1[X] \oplus \mathrm{Vect}\left(X^2 – X\right)\).
- On a \(P_0(0) = 1\) et \(P_0(1) = 2 – 1 + 1 = 2\), donc \(\pi(P_0) = 1 + X\), ce que confirme la figure de l’énoncé. Ensuite \(\sigma(P_0) = 2(1 + X) – \left(2X^2 – X + 1\right)\). Contrôle : \(P_0 – \pi(P_0) = 2\left(X^2 – X\right)\) appartient bien au noyau. Ainsi \(\pi(P_0) = 1 + X\) et \(\sigma(P_0) = 1 + 3X – 2X^2\).
Piège classique : oublier de vérifier que \(\pi(P)\) appartient à \(E\). Un endomorphisme doit envoyer \(E\) dans lui-même, et pas seulement être linéaire.
Exercice 3 – Équations d’hyperplans (4 points)
- Supposons \(\alpha h_1 + \beta h_2 + \gamma h_3 = 0\). Les coordonnées donnent \(\alpha = 0\), \(\alpha + \beta = 0\), \(\beta + \gamma = 0\) et \(\gamma = 0\), donc \(\alpha = \beta = \gamma = 0\). La famille est libre, si bien que \(\dim H = 3 = 4 – 1\) : \(H\) est un hyperplan. Considérons ensuite la forme linéaire \(\varphi(x, y, z, t) = x – y + z – t\), non nulle. Elle s’annule sur \(h_1\), \(h_2\) et \(h_3\), donc \(H \subset \mathrm{Ker}\,\varphi\). Or ces deux sous-espaces sont de dimension 3, d’où l’égalité. Une équation de \(H\) est \(x – y + z – t = 0\).
- On a \(\varphi(e_1) = 1 \neq 0\), donc \(e_1 \notin H\) et \(H \cap \mathrm{Vect}(e_1) = \{0\}\). Comme \(3 + 1 = 4\), les deux sous-espaces sont supplémentaires. Pour décomposer \(w\), on cherche \(w = h + \lambda e_1\) avec \(h \in H\) : en appliquant \(\varphi\), il vient \(\lambda = \varphi(w) = 1 – 2 + 3 – 4 = -2\). Alors \(h = w + 2e_1 = (3, 2, 3, 4)\), et \(\varphi(h) = 3 – 2 + 3 – 4 = 0\) confirme le résultat. Ainsi \(w = (3, 2, 3, 4) – 2e_1\).
-
Question 3 : un hyperplan de polynômes
L’application \(\psi : Q \mapsto Q(2) – Q^{\prime}(1)\) est linéaire et à valeurs réelles : c’est une forme linéaire. Elle n’est pas nulle, car \(\psi(1) = 1\). Par conséquent \(K = \mathrm{Ker}\,\psi\) est un hyperplan de \(\mathbb{R}_2[X]\), donc de dimension 2.
Pour \(Q = a + bX + cX^2\), on a \(Q(2) = a + 2b + 4c\) et \(Q^{\prime}(1) = b + 2c\), d’où \(\psi(Q) = a + b + 2c\). Ainsi \(Q \in K\) équivaut à \(a = -b – 2c\), c’est-à-dire \(Q = b(X – 1) + c\left(X^2 – 2\right)\). La famille \(\left(X – 1,\; X^2 – 2\right)\), libre car de degrés distincts, est une base de \(K\).
Piège classique : donner une équation vérifiée par \(h_1\), \(h_2\), \(h_3\) sans argument de dimension. Seule l’égalité des dimensions transforme l’inclusion en égalité.
Exercice 4 – Une droite affine de solutions (3 points)
- Le noyau est formé des solutions de \(x + 2y – z = 0\) et \(x – y + 2z = 0\). En soustrayant ces équations, on obtient \(3y – 3z = 0\), donc \(y = z\), puis \(x = -y\). Ainsi \(\mathrm{Ker}\,u = \mathrm{Vect}(-1, 1, 1)\), de dimension 1.
- Le théorème du rang donne \(\mathrm{rg}\,u = \dim \mathbb{R}^3 – \dim \mathrm{Ker}\,u = 3 – 1 = 2\). Or \(\mathrm{Im}\,u\) est un sous-espace de \(\mathbb{R}^2\) de dimension 2. Donc \(\mathrm{Im}\,u = \mathbb{R}^2\) : \(u\) est surjective.
- On résout \(x + 2y – z = 4\) et \(x – y + 2z = 1\). La différence donne \(3y – 3z = 3\), soit \(y = 1 + z\), puis \(x = 4 – 2y + z = 2 – z\). Les solutions sont donc les triplets \((2 – z, 1 + z, z) = (2, 1, 0) + z(-1, 1, 1)\). Contrôle : \(2 + 2 – 0 = 4\) et \(2 – 1 + 0 = 1\). L’ensemble des solutions est la droite affine \((2, 1, 0) + \mathrm{Ker}\,u\), parallèle au noyau et passant par \((2, 1, 0)\).
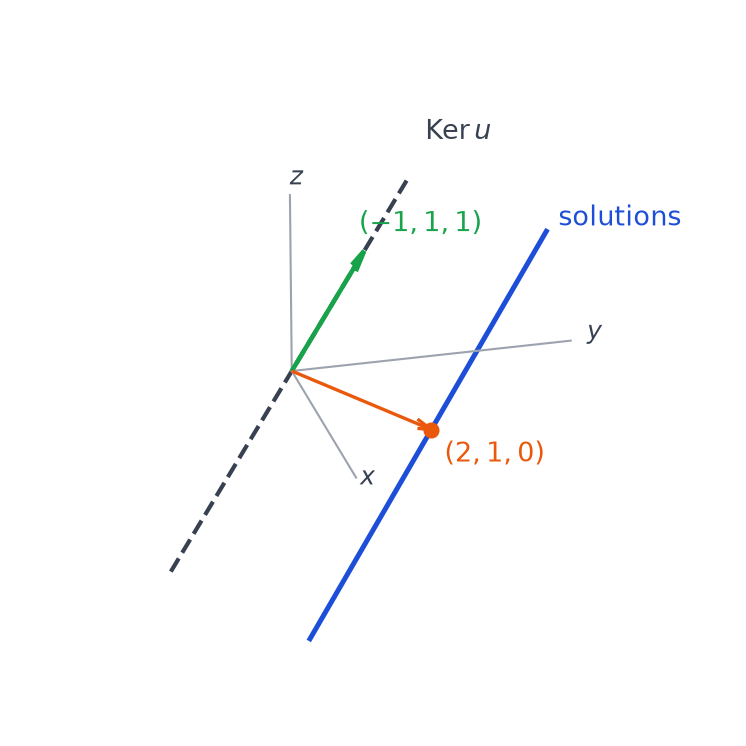
Piège classique : appeler « sous-espace vectoriel » l’ensemble des solutions. Il ne contient pas le vecteur nul : c’est un sous-espace affine.
Exercice 5 – Problème : projecteurs qui commutent (5 points)
-
Partie A : r est un projecteur
L’application \(r\) est linéaire comme composée d’applications linéaires. En utilisant l’associativité et la commutation, \(r \circ r = p \circ q \circ p \circ q = p \circ p \circ q \circ q\). Comme \(p \circ p = p\) et \(q \circ q = q\), il vient \(r \circ r = p \circ q = r\). Donc \(r\) est un projecteur.
-
Partie B : l’image de r
Soit \(y \in \mathrm{Im}\,r\), avec \(y = r(x)\). D’une part \(y = p\left(q(x)\right) \in \mathrm{Im}\,p\) ; d’autre part \(y = q\left(p(x)\right) \in \mathrm{Im}\,q\), grâce à la commutation. Ainsi \(\mathrm{Im}\,r \subset \mathrm{Im}\,p \cap \mathrm{Im}\,q\). Réciproquement, soit \(y \in \mathrm{Im}\,p \cap \mathrm{Im}\,q\). Les vecteurs de l’image d’un projecteur sont invariants, donc \(p(y) = y\) et \(q(y) = y\). Alors \(r(y) = p(y) = y\), si bien que \(y \in \mathrm{Im}\,r\). Par double inclusion, \(\mathrm{Im}\,r = \mathrm{Im}\,p \cap \mathrm{Im}\,q\).
-
Partie C : le noyau de r
Soit \(x = a + b\), avec \(a \in \mathrm{Ker}\,p\) et \(b \in \mathrm{Ker}\,q\). Alors \(r(a) = q\left(p(a)\right) = 0\) et \(r(b) = p\left(q(b)\right) = 0\), donc \(r(x) = 0\) : on a \(\mathrm{Ker}\,p + \mathrm{Ker}\,q \subset \mathrm{Ker}\,r\). Inversement, soit \(x \in \mathrm{Ker}\,r\), que l’on écrit \(x = \left(x – q(x)\right) + q(x)\). D’abord, \(q\left(x – q(x)\right) = q(x) – q(x) = 0\), donc \(x – q(x) \in \mathrm{Ker}\,q\). Ensuite, \(p\left(q(x)\right) = r(x) = 0\), donc \(q(x) \in \mathrm{Ker}\,p\). Ainsi \(\mathrm{Ker}\,r = \mathrm{Ker}\,p + \mathrm{Ker}\,q\).
-
Partie D : un exemple dans l’espace
On calcule \(p\left(q(x, y, z)\right) = p(0, y, z) = (0, y, 0)\) et \(q\left(p(x, y, z)\right) = q(x, y, 0) = (0, y, 0)\) : les deux projecteurs commutent, et \(r(x, y, z) = (0, y, 0)\). Ensuite, \(\mathrm{Im}\,p\) est le plan \(z = 0\) et \(\mathrm{Im}\,q\) le plan \(x = 0\) ; leur intersection est l’axe \(\mathrm{Vect}(e_2)\), qui est bien \(\mathrm{Im}\,r\). De même, \(\mathrm{Ker}\,p + \mathrm{Ker}\,q = \mathrm{Vect}(e_3) + \mathrm{Vect}(e_1)\) est le plan \(y = 0\), qui est bien \(\mathrm{Ker}\,r\). Ici \(r\) est la projection sur l’axe des ordonnées parallèlement au plan \(y = 0\), en accord avec les parties B et C.
Piège classique : écrire \(p \circ q \circ p \circ q = p \circ q\) sans invoquer la commutation. Sans elle, \(p \circ q\) n’est en général pas un projecteur.
À retenir de ce contrôle
- Un endomorphisme p est un projecteur si et seulement si p ∘ p = p ; alors E = Im p ⊕ Ker p et Im p est l’ensemble des vecteurs fixes.
- Si p projette sur F parallèlement à G, alors s = 2p − id est la symétrie par rapport à F parallèlement à G, et s ∘ s = id.
- En dimension n, un hyperplan est un sous-espace de dimension n − 1 : c’est le noyau d’une forme linéaire non nulle, donc une seule équation le décrit.
- L’ensemble des solutions de u(x) = a est vide ou de la forme x0 + Ker u, où x0 est une solution particulière.
- Quand deux projecteurs p et q commutent, p ∘ q est un projecteur d’image Im p ∩ Im q et de noyau Ker p + Ker q.
Revenir à l’énoncé du contrôle
Consolider projecteurs, symétries et hyperplans après ce corrigé
Pour ne plus perdre de points sur ce thème, relisez le cours projecteurs, symétries, hyperplans et sous-espaces affines ; entraînez-vous sur les exercices projecteurs, symétries, hyperplans et sous-espaces affines.
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en MPSI.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «projecteurs, symétries et hyperplans : corrigé du contrôle de maths en MPSI» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths sup (MPSI)
Cours
Tout voir
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir