Corrigé des exercices : Différentielle et jacobienne en L2 de maths
Ce corrigé jacobienne L2 rédige chaque solution comme une copie de partiel. Chaque exercice s’ouvre sur une idée clé, puis les étapes sont détaillées : candidat linéaire, majoration du reste, théorème invoqué et résultat final en gras. Les calculs de dérivées partielles sont écrits en entier pour que vous puissiez les refaire.
Trois points demandent une vigilance particulière. D’abord, l’existence des dérivées partielles ne prouve jamais la différentiabilité. Ensuite, la règle de la chaîne exige que la fonction extérieure soit différentiable au bon point. Enfin, les majorations du reste doivent faire apparaître une puissance de la norme strictement supérieure à 1. Plusieurs figures accompagnent les solutions, par exemple pour visualiser un gradient ou une dérivée directionnelle.
Pour démarrer
Corrigé de l’exercice 1 – Calculer des dérivées partielles et des gradients
Idée clé : on dérive par rapport à une variable en traitant les autres comme des constantes.
- En figeant \(y\), on obtient \(\partial_1f=3x^2y^2-4y\). En figeant \(x\), on obtient \(\partial_2f=2x^3y-4x+1\). Ainsi, \(\nabla f(x,y)=\big(3x^2y^2-4y,\;2x^3y-4x+1\big)\).
- Le facteur \(\cos(2y)\) est constant pour la dérivée en \(x\), d’où \(\partial_1g=e^x\cos(2y)\). Ensuite, la dérivée de \(\cos(2y)\) vaut \(-2\sin(2y)\). Donc \(\nabla g(x,y)=\big(e^x\cos(2y),\;-2e^x\sin(2y)\big)\).
- Les deux premières dérivées ne voient que le produit \(xyz\). La troisième ajoute la dérivée de \(\ln(1+z^2)\), qui vaut \(\frac{2z}{1+z^2}\). On obtient \(\nabla h(x,y,z)=\Big(yz,\;xz,\;xy+\frac{2z}{1+z^2}\Big)\).
- On dérive \(\arctan u\) avec \(u=\frac yx\). D’une part, \(\partial_1k=\frac{-y/x^2}{1+y^2/x^2}=\frac{-y}{x^2+y^2}\). D’autre part, \(\partial_2k=\frac{1/x}{1+y^2/x^2}=\frac{x}{x^2+y^2}\). Donc \(\nabla k(x,y)=\frac{1}{x^2+y^2}(-y,\,x)\).
Toutes ces fonctions sont construites à partir de fonctions usuelles, et leurs dérivées partielles sont continues sur le domaine indiqué. Elles sont donc de classe \(C^1\), et ces gradients représentent bien leurs différentielles.
Corrigé de l’exercice 2 – Une dérivée directionnelle par la définition
Idée clé : on restreint \(f\) à la droite \(t\mapsto a+tv\) et on dérive une fonction d’une variable.
- On a \(a+tv=(1+3t,\,-1+t)\). Développons \(f(1+3t,-1+t)\). Le carré donne \(1+6t+9t^2\). Le produit \((1+3t)(-1+t)\) vaut \(-1-2t+3t^2\), et il est précédé d’un signe moins. Enfin, \(2(-1+t)=-2+2t\). En sommant, on trouve \(10t+6t^2\), car \(f(a)=0\). Le quotient \(\frac{f(a+tv)-f(a)}{t}=10+6t\) tend vers 10. Ainsi, \(D_vf(a)=10\).
- On a \(\nabla f(x,y)=(2x-y,\,-x+2)\), soit \((3,1)\) en \(a\). La fonction est polynomiale, donc différentiable. Par conséquent, \(D_vf(a)=\langle\nabla f(a),v\rangle=9+1\). On retrouve bien la valeur 10.
Corrigé de l’exercice 3 – Gradient et lignes de niveau d’une ellipse
Idée clé : le gradient fait un angle droit avec chaque courbe de niveau, et il pointe là où \(f\) augmente le plus vite.
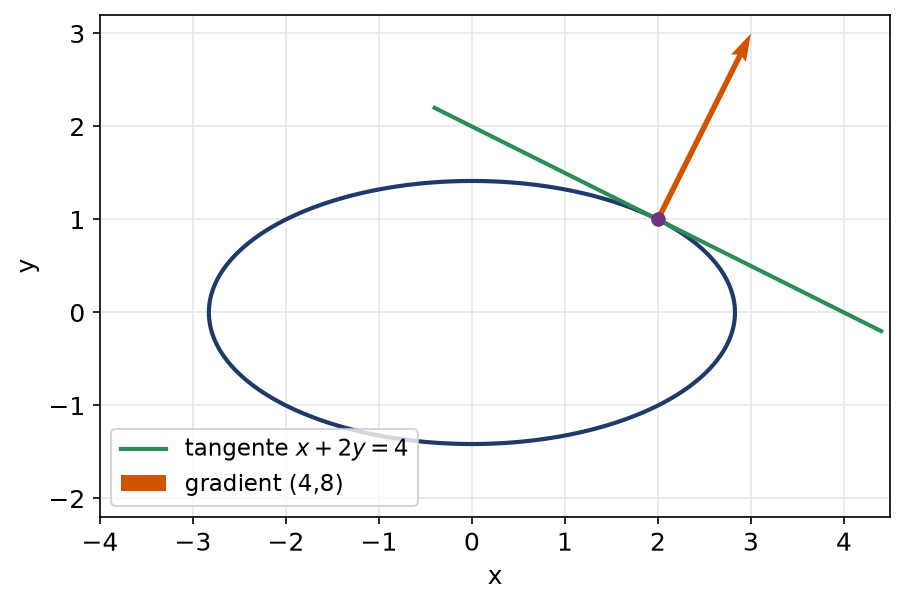
- On calcule \(\nabla f(x,y)=(2x,\,8y)\). Au point \(A\), on obtient \(\nabla f(A)=(4,8)\).
- La ligne de niveau passant par \(A\) est l’ellipse \(x^2+4y^2=8\). Au point \(A\), sa tangente admet \((4,8)\) comme vecteur normal, d’où l’équation \(4(x-2)+8(y-1)=0\). Après simplification par 4, la tangente a pour équation \(x+2y=4\). Un vecteur directeur est \((2,-1)\), et \(\langle(2,-1),(4,8)\rangle=8-8=0\).
- Soit \(v\) unitaire. On majore \(D_vf(A)=\langle\nabla f(A),v\rangle\) par \(\|\nabla f(A)\|\) grâce à l’inégalité de Cauchy-Schwarz. Cette borne est atteinte exactement quand \(v\) est un multiple positif du gradient. Le maximum est atteint pour \(v=\frac{1}{\sqrt5}(1,2)\) et vaut \(\sqrt{80}=4\sqrt5\).
La figure montre l’ellipse de niveau 8, sa tangente en \(A\) et le gradient, qui lui est bien perpendiculaire.
Corrigé de l’exercice 4 – Deux matrices jacobiennes
Idée clé : une ligne par composante, une colonne par variable.
- Les lignes sont formées des dérivées de \(xy\), de \(x+y^2\) et de \(e^{x-y}\) :
\[J_F(x,y)=\begin{pmatrix}y&x\\1&2y\\e^{x-y}&-e^{x-y}\end{pmatrix},\qquad J_F(1,1)=\begin{pmatrix}1&1\\1&2\\1&-1\end{pmatrix}.\]
C’est une matrice à trois lignes et deux colonnes. - De même, \(J_G(u,v)=\begin{pmatrix}2u&-1\\v^2&2uv\end{pmatrix}\). Son déterminant vaut \(4u^2v+v^2=v(4u^2+v)\). Le jacobien s’annule exactement sur la droite \(v=0\) et sur la parabole \(v=-4u^2\).
Corrigé de l’exercice 5 – Différentielle d’un polynôme par la définition
Idée clé : la partie linéaire du développement donne le candidat, et tous les autres termes sont de degré au moins 2.
- On a \((2+u)^2=4+4u+u^2\), puis \(f(2+u,1+w)=4+4u+4w+u^2+4uw+u^2w\). Le terme constant est \(f(2,1)=4\). Le candidat est \(L(u,w)=4u+4w\).
- Le reste vaut \(R=u^2+4uw+u^2w\). Notons \(\rho=\|(u,w)\|\) ; alors \(|u|\leqslant\rho\) et \(|w|\leqslant\rho\). Il vient \(|R|\leqslant5\rho^2+\rho^3\), donc \(\frac{|R|}{\rho}\leqslant5\rho+\rho^2\), qui tend vers 0. Par conséquent, \(f\) est différentiable en \((2,1)\) et \(\mathrm{d}f(2,1)(u,w)=4u+4w\).
On peut contrôler ce résultat avec les dérivées partielles : \(\partial_1f=2xy\) et \(\partial_2f=x^2\) valent toutes deux 4 en \((2,1)\).
Corrigé de l’exercice 6 – Variation d’une fonction sur le cercle unité
Idée clé : la dérivée de \(f\circ\gamma\) est le produit scalaire du gradient au point \(\gamma(t)\) par la vitesse \(\gamma^{\prime}(t)\).
- On a \(\nabla f(x,y)=(2x+y,\,x)\), et la vitesse du point mobile vaut \((-\sin t,\cos t)\). Au point \(\gamma(t)\), le gradient vaut \((2\cos t+\sin t,\,\cos t)\). Le produit scalaire donne \(-2\sin t\cos t-\sin^2t+\cos^2t\). Ainsi, \(\varphi^{\prime}(t)=\cos2t-\sin2t\).
- Directement, \(\varphi(t)=\cos^2t+\cos t\sin t=\cos^2t+\frac12\sin2t\). Or la dérivée de \(\cos^2t\) vaut \(-\sin2t\), et celle de \(\frac12\sin2t\) vaut \(\cos2t\). On retrouve \(\varphi^{\prime}(t)=\cos2t-\sin2t\).
- L’équation \(\cos2t=\sin2t\) équivaut à \(\tan2t=1\), car \(\cos2t\) ne peut pas s’annuler en même temps que \(\sin 2t\). Les solutions sont les \(t=\frac{\pi}{8}+\frac{k\pi}{2}\), avec \(k\in\mathbb{Z}\).
Pour s’entraîner
Corrigé de l’exercice 7 – Relation d’Euler pour les fonctions homogènes
Idée clé : on dérive l’identité d’homogénéité par rapport à \(t\), puis on prend \(t=1\).
- Fixons \(X=(x,y)\neq(0,0)\) et posons \(\varphi(t)=f(tX)\) pour \(t>0\). Le chemin \(t\mapsto(tx,ty)\) reste dans \(\mathbb{R}^2\setminus\{(0,0)\}\) et a pour vitesse \((x,y)\). Par la règle de la chaîne, \(\varphi^{\prime}(t)=x\,\partial_1f(tx,ty)+y\,\partial_2f(tx,ty)\). D’autre part, l’homogénéité donne \(\varphi(t)=t^{\alpha}f(X)\), d’où \(\varphi^{\prime}(t)=\alpha\,t^{\alpha-1}f(X)\). En égalant les deux expressions en \(t=1\), on obtient \(x\,\partial_1f+y\,\partial_2f=\alpha f\).
- On a \(f(tx,ty)=\sqrt{t^4(x^4+y^4)}=t^2f(x,y)\), donc \(\alpha=2\). Ensuite, \(\partial_1f=\frac{2x^3}{\sqrt{x^4+y^4}}\) et \(\partial_2f=\frac{2y^3}{\sqrt{x^4+y^4}}\). Il vient \(x\,\partial_1f+y\,\partial_2f=\frac{2(x^4+y^4)}{\sqrt{x^4+y^4}}=2\sqrt{x^4+y^4}\). La relation d’Euler est vérifiée avec \(\alpha=2\).
La relation d’Euler sert souvent de contrôle rapide. Par exemple, la fonction du problème final est homogène de degré 1 : hors de l’origine, ses dérivées partielles doivent donc vérifier \(x\,\partial_1f+y\,\partial_2f=f\). Ce test détecte immédiatement une erreur de signe dans un calcul de quotient.
Corrigé de l’exercice 8 – Différentiable ou non à l’origine
Idée clé : les dérivées partielles en l’origine donnent le candidat ; on le teste ensuite sur une majoration ou sur une direction.
- Sur les axes, \(f\) est nulle. Ses deux dérivées partielles en l’origine valent donc 0, et le candidat est l’application nulle. Avec \(r=\|(x,y)\|\), on a \(|x|\,|y|\leqslant\frac{r^2}{2}\) et \(\frac{y^2}{x^2+y^2}\leqslant1\). Donc \(|f(x,y)|\leqslant\frac{r^2}{2}\), et \(\frac{|f(x,y)|}{r}\leqslant\frac r2\) tend vers 0. La fonction \(f\) est différentiable en l’origine, de différentielle nulle.
- De même, \(g\) est nulle sur les axes, et le candidat est nul. Pourtant, \(g(t,t)=\frac{t^3}{3t^2}=\frac t3\), donc la dérivée selon \((1,1)\) vaut \(\frac13\). Or le candidat donnerait 0. La fonction \(g\) n’est pas différentiable en l’origine.
- Encore une fois, \(h\) est nulle sur les axes. Cependant, \(h(t,t)=|t|\), et le quotient \(\frac{h(t,t)}{t}\) vaut \(1\) pour \(t>0\) et \(-1\) pour \(t<0\). La dérivée selon \((1,1)\) n’existe donc pas. La fonction \(h\) n’est pas différentiable en l’origine, bien qu’elle y soit continue.
Comparons les trois cas. Dans le premier, le numérateur est de degré 4 et le dénominateur de degré 2 : le quotient se comporte comme \(r^2\), ce qui suffit. Dans le deuxième, les degrés 3 et 2 ne laissent qu’un facteur \(r\), comparable à la norme elle-même. Le troisième cas se comporte comme \(r\) aussi, avec en plus une valeur absolue qui casse la linéarité.
Corrigé de l’exercice 9 – Différentiable sans être de classe C1
Idée clé : le facteur \(x^2+y^2\) écrase l’oscillation dans \(f\), mais pas dans sa dérivée.
- Avec \(r=\|(x,y)\|\), on a \(|f(x,y)|\leqslant r^2\). Le candidat nul convient donc, car \(\frac{|f(x,y)|}{r}\leqslant r\). Ainsi, \(f\) est différentiable en \((0,0)\) et \(\mathrm{d}f(0,0)=0\).
- Posons \(s=x^2+y^2\). La dérivée de \(\cos\frac1s\) par rapport à \(x\) vaut \(\sin\frac1s\cdot\frac{2x}{s^2}\). Par la formule du produit, \(\partial_1f(x,y)=2x\cos\frac1s+\frac{2x}{s}\sin\frac1s\) pour \((x,y)\neq(0,0)\).
- Sur l’axe \(y=0\), avec \(x>0\), on obtient \(\partial_1f(x,0)=2x\cos\frac1{x^2}+\frac2x\sin\frac1{x^2}\). Choisissons \(x_k=\big(\frac\pi2+2k\pi\big)^{-1/2}\), qui tend vers 0. Alors \(\cos\frac{1}{x_k^2}=0\) et \(\sin\frac{1}{x_k^2}=1\), donc \(\partial_1f(x_k,0)=\frac{2}{x_k}\) tend vers \(+\infty\). La dérivée \(\partial_1f\) n’est pas bornée près de l’origine, donc pas continue en ce point : \(f\) n’est pas de classe \(C^1\).
Corrigé de l’exercice 10 – Une équation aux dérivées partielles linéaire
Idée clé : on choisit de nouvelles variables pour que l’opérateur \(2\partial_1-\partial_2\) devienne une seule dérivée partielle.
- L’application \((u,v)\mapsto(u-2v,v)\) est polynomiale, donc \(C^1\), et \(g\) est \(C^1\) comme composée. De plus, pour \(u=x+2y\) et \(v=y\), on a \(u-2v=x\). Ainsi, \(f(x,y)=g(x+2y,y)\).
- Par la règle de la chaîne, \(\partial_vg(u,v)=-2\,\partial_1f(u-2v,v)+\partial_2f(u-2v,v)\). C’est l’opposé de \(2\partial_1f-\partial_2f\) évalué au point \((u-2v,v)\). Donc \(\partial_vg=0\) sur \(\mathbb{R}^2\).
- Gelons la première variable. Sur la droite réelle, \(v\mapsto g(u,v)\) ne varie pas, puisque sa dérivée est nulle. Ainsi, \(g(u,v)=g(u,0)\), quantité que nous notons \(\varphi(u)\) ; de plus, \(\varphi\) hérite de la régularité \(C^1\) de \(g\). On en déduit \(f(x,y)=\varphi(x+2y)\). Réciproquement, pour une telle fonction, \(2\partial_1f-\partial_2f=2\varphi^{\prime}-2\varphi^{\prime}=0\). Les solutions sont exactement les \(f(x,y)=\varphi(x+2y)\), avec \(\varphi\) de classe \(C^1\) sur \(\mathbb{R}\).
Géométriquement, l’équation dit que la dérivée de \(f\) selon le vecteur \((2,-1)\) est nulle. Par conséquent, \(f\) reste constante le long des droites dirigées par ce vecteur, c’est-à-dire les droites \(x+2y=\text{constante}\). Le changement de variables a simplement choisi \(x+2y\) comme nouvelle coordonnée.
Corrigé de l’exercice 11 – Jacobienne d’une composée
Idée clé : la jacobienne de \(G\) s’évalue au point image \(F(1,2)\), et l’ordre du produit suit l’ordre de la composition.
- On a \(J_F(x,y)=\begin{pmatrix}1&1\\y&x\end{pmatrix}\), d’où \(J_F(1,2)=\begin{pmatrix}1&1\\2&1\end{pmatrix}\). Ensuite, \(F(1,2)=(3,2)\) et \(J_G(u,v)=\begin{pmatrix}2u&-2\\0&e^v\end{pmatrix}\), d’où \(J_G(3,2)=\begin{pmatrix}6&-2\\0&e^2\end{pmatrix}\). Le produit donne :
\[J_{G\circ F}(1,2)=\begin{pmatrix}6&-2\\0&e^2\end{pmatrix}\begin{pmatrix}1&1\\2&1\end{pmatrix}=\begin{pmatrix}2&4\\2e^2&e^2\end{pmatrix}.\]
C’est la jacobienne cherchée. - Directement, \(G\circ F(x,y)=\big((x+y)^2-2xy,\;e^{xy}\big)=\big(x^2+y^2,\;e^{xy}\big)\). Sa jacobienne est \(\begin{pmatrix}2x&2y\\ye^{xy}&xe^{xy}\end{pmatrix}\). En \((1,2)\), on retrouve \(\begin{pmatrix}2&4\\2e^2&e^2\end{pmatrix}\).
Corrigé de l’exercice 12 – Différentielle nulle et accroissements finis
Idée clé : sur un convexe, le segment \([a,b]\) permet de se ramener à une variable ; sans convexité ni connexité, la conclusion tombe.
- Soit \(a,b\in U\). Le segment \([a,b]\) est inclus dans \(U\), par convexité. Le théorème des accroissements finis fournit \(c\in\,]a,b[\) tel que \(f(b)-f(a)=\mathrm{d}f(c)(b-a)\). Or \(\mathrm{d}f(c)=0\). Donc \(f(b)=f(a)\) pour tous \(a,b\) : la fonction \(f\) est constante.
- Posons \(f(x,y)=1\) si \(x>0\) et \(f(x,y)=-1\) si \(x<0\). Chaque point de l’ouvert possède un voisinage, de la forme d’un demi-plan, sur lequel \(f\) est constante. Par conséquent, \(f\) est différentiable de différentielle nulle. Pourtant, \(f\) n’est pas constante : l’ouvert, coupé en deux, n’est pas convexe.
- On a \(\nabla f(x,y)=\big(e^x\sin y,\;e^x\cos y\big)\), dont la norme vaut \(e^x\). Sur le carré, \(e^x<e\). Le carré ouvert est convexe et \(f\) y est de classe \(C^1\). L’inégalité des accroissements finis s’applique donc avec \(M=e\). Ainsi, \(|f(a)-f(b)|\leqslant e\,\|a-b\|\).
Le deuxième point montre que l’hypothèse de convexité n’est pas décorative. Cependant, la convexité n’est pas indispensable non plus : il suffit que l’ouvert soit connexe par arcs. Ici, l’ouvert privé de l’axe des ordonnées a justement deux morceaux, et la fonction prend une valeur différente sur chacun.
Corrigé de l’exercice 13 – Fonctions radiales
Idée clé : une fonction radiale est la composée de \(\varphi\) et de la distance à l’origine, dont le gradient vaut \(\frac{1}{r}(x,y)\).
- La fonction \(r(x,y)=\sqrt{x^2+y^2}\) est \(C^1\) hors de l’origine, car la racine est \(C^1\) sur \(]0\,;+\infty[\). On a \(\partial_1r=\frac xr\) et \(\partial_2r=\frac yr\). Par la règle de la chaîne, \(\partial_1f=\varphi^{\prime}(r)\frac xr\) et \(\partial_2f=\varphi^{\prime}(r)\frac yr\). Ces fonctions sont continues. Donc \(f\) est \(C^1\) et \(\nabla f(x,y)=\frac{\varphi^{\prime}(r)}{r}(x,y)\).
- On calcule \(x\,\partial_2f-y\,\partial_1f=\frac{\varphi^{\prime}(r)}{r}(xy-yx)\). Cette quantité est nulle. Géométriquement, le gradient d’une fonction radiale est orthogonal aux cercles centrés en l’origine.
- La condition s’écrit \(\frac{\varphi^{\prime}(r)}{r}=\frac{1}{r^2}\), soit \(\varphi^{\prime}(r)=\frac1r\) sur \(]0\,;+\infty[\). Sur cet intervalle, cela équivaut à \(\varphi(r)=\ln r+C\). On trouve \(f(x,y)=\frac12\ln(x^2+y^2)+C\), où la constante \(C\) est arbitraire.
Corrigé de l’exercice 14 – Différentielle de la norme euclidienne
Idée clé : le carré de la norme se développe comme une identité remarquable, puis la racine se traite par composition.
- Par bilinéarité du produit scalaire, \(N(a+h)=\|a\|^2+2\langle a,h\rangle+\|h\|^2\). Le terme \(2\langle a,h\rangle\) dépend linéairement de \(h\), et le reste \(\|h\|^2\) est un \(o(\|h\|)\). Donc \(N\) est différentiable partout et \(\mathrm{d}N(a)(h)=2\langle a,h\rangle\).
- Pour \(a\neq0\), on a \(N(a)>0\), et la racine carrée est dérivable en \(N(a)\). Comme \(\nu=\sqrt{\phantom{x}}\circ N\), la règle de la chaîne donne \(\mathrm{d}\nu(a)(h)=\frac{1}{2\sqrt{N(a)}}\cdot2\langle a,h\rangle=\frac{\langle a,h\rangle}{\|a\|}\). Ainsi, \(\nabla\nu(a)=\frac{a}{\|a\|}\), vecteur unitaire.
- Soit \(v\neq0\). Le quotient \(\frac{\nu(tv)-\nu(0)}{t}=\frac{|t|}{t}\|v\|\) vaut \(\|v\|\) pour \(t>0\) et \(-\|v\|\) pour \(t<0\). La dérivée directionnelle n’existe donc pas. Par conséquent, \(\nu\) n’est pas différentiable en 0.
Ce résultat généralise la valeur absolue sur \(\mathbb{R}\), qui est dérivable partout sauf en 0. Notons aussi que le gradient \(\frac{a}{\|a\|}\) est unitaire : la norme augmente au plus vite dans la direction radiale, avec une pente égale à 1.
Corrigé de l’exercice 15 – Approximation affine et plan tangent
Idée clé : près d’un point, une fonction différentiable se comporte comme sa partie affine \(f(a)+\mathrm{d}f(a)(h)\).
- Les dérivées partielles \(\partial_1f=3x^2\sqrt y\) et \(\partial_2f=\frac{x^3}{2\sqrt y}\) sont continues sur le domaine, car \(y>0\). En \((2,4)\), elles valent \(3\times4\times2=24\) et \(\frac{8}{4}=2\). Donc \(f\) est \(C^1\) et \(\nabla f(2,4)=(24,2)\).
- Le plan tangent a pour équation \(z=f(2,4)+24(x-2)+2(y-4)\). Après calcul, il s’agit du plan \(z=24x+2y-40\).
- On prend \(h=(-0{,}02\,;0{,}03)\). La partie affine donne \(16+24\times(-0{,}02)+2\times0{,}03=16-0{,}48+0{,}06\). La valeur approchée est \(15{,}58\). La calculatrice affiche \(15{,}582\,9\ldots\), soit une erreur d’environ \(3\times10^{-3}\), de l’ordre de \(\|h\|^2\).
Pour approfondir
Corrigé de l’exercice 16 – Une famille de fonctions selon un paramètre
Idée clé : on compare \(|xy|^{\alpha}\), qui est au plus de l’ordre de \(r^{2\alpha}\), avec la norme \(r\).
- Avec \(r=\|(x,y)\|\), on a \(|xy|\leqslant\frac{r^2}{2}\), donc \(0\leqslant f_\alpha(x,y)\leqslant\big(\frac{r^2}{2}\big)^{\alpha}\), qui tend vers 0. Ensuite, \(f_\alpha(t,0)=f_\alpha(0,t)=0\). La fonction est continue en l’origine, et ses deux dérivées partielles y sont nulles.
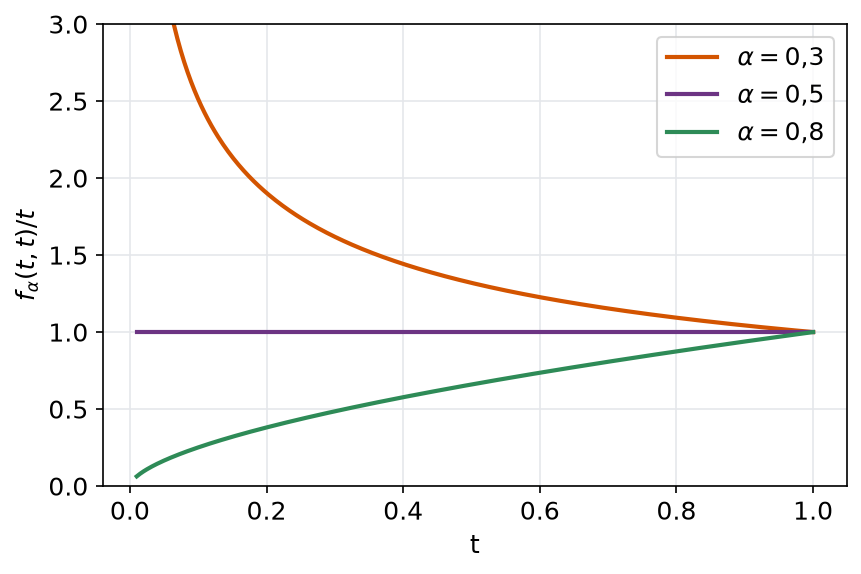
- Le seul candidat est l’application nulle. Si \(\alpha>\frac12\), alors \(\frac{f_\alpha(x,y)}{r}\leqslant2^{-\alpha}r^{2\alpha-1}\), qui tend vers 0 car \(2\alpha-1>0\) : \(f_\alpha\) est différentiable. Si \(\alpha\leqslant\frac12\), regardons la diagonale. On a \(\frac{f_\alpha(t,t)}{\|(t,t)\|}=\frac{|t|^{2\alpha-1}}{\sqrt2}\). Ce quotient vaut \(\frac{1}{\sqrt2}\) pour \(\alpha=\frac12\) et tend vers \(+\infty\) pour \(\alpha<\frac12\). Il ne tend donc pas vers 0. Conclusion : \(f_\alpha\) est différentiable en l’origine si et seulement si \(\alpha>\frac12\).
- Soit \(\alpha>1\). La fonction \(s(x)=|x|^{\alpha}\) est dérivable sur \(\mathbb{R}\), de dérivée \(s^{\prime}(x)=\alpha\,\mathrm{sgn}(x)|x|^{\alpha-1}\), nulle en 0 et continue. Comme \(f_\alpha(x,y)=s(x)s(y)\), on obtient \(\partial_1f_\alpha(x,y)=s^{\prime}(x)s(y)\) et \(\partial_2f_\alpha(x,y)=s(x)s^{\prime}(y)\) en tout point. Ce sont des produits de fonctions continues. Donc \(f_\alpha\) est de classe \(C^1\) sur \(\mathbb{R}^2\).
La figure trace le quotient \(f_\alpha(t,t)/t=t^{2\alpha-1}\) pour trois valeurs de \(\alpha\). Seule la courbe associée à \(\alpha>\frac12\) tend vers 0.
Corrigé de l’exercice 17 – Accroissements finis pour une fonction vectorielle
Idée clé : on projette sur la direction de \(f(b)-f(a)\) pour se ramener à une fonction réelle d’une variable.
- On a \(F(2\pi)-F(0)=(0,0)\). En revanche, \(F^{\prime}(c)=(-\sin c,\cos c)\) est de norme 1, donc jamais nul. On ne peut donc trouver aucun \(c\) : en dimension \(p\geqslant2\), la version « égalité » du théorème disparaît.
- La fonction \(\psi\) est \(C^1\) sur \([0\,;1]\), de dérivée \(\psi^{\prime}(t)=\big\langle\mathrm{d}f\big(a+t(b-a)\big)(b-a),w\big\rangle\). Par Cauchy-Schwarz, et comme \(\|w\|=1\), on a \(\psi^{\prime}(t)\leqslant k\|b-a\|\). Le théorème des accroissements finis donne \(\theta\in\,]0\,;1[\) avec \(\psi(1)-\psi(0)=\psi^{\prime}(\theta)\). Or \(\psi(1)-\psi(0)=\langle f(b)-f(a),w\rangle=\|f(b)-f(a)\|\). On en déduit \(\|f(b)-f(a)\|\leqslant k\|b-a\|\).
- La jacobienne de \(G\) vaut \(\begin{pmatrix}\cos x&\frac12\\-\frac12&-\sin y\end{pmatrix}\). Pour \(h=(h_1,h_2)\), Cauchy-Schwarz appliqué à chaque ligne donne \(\|\mathrm{d}G(x,y)(h)\|^2\leqslant\big(\cos^2x+\frac14\big)\|h\|^2+\big(\frac14+\sin^2y\big)\|h\|^2\leqslant\frac52\|h\|^2\). Comme \(\mathbb{R}^2\) est convexe, la question précédente s’applique avec \(k=\sqrt{5/2}\). Ainsi, \(G\) est \(\sqrt{5/2}\)-lipschitzienne.
L’astuce de la deuxième question est classique en analyse vectorielle. En effet, on ne sait pas appliquer le théorème des accroissements finis à \(f\) directement. On l’applique donc à une seule coordonnée bien choisie, celle qui mesure \(f(b)-f(a)\) dans sa propre direction.
Corrigé de l’exercice 18 – Changement de variables dans une équation aux dérivées partielles
Idée clé : dans les variables \(u=xy\) et \(v=x\), l’équation devient \(\partial_vg=0\).
- Pour \((x,y)\in Q\), on a \(xy>0\) et \(x>0\), donc \(\Phi(x,y)\in Q\). De même, \(\Psi(u,v)=\big(v,\frac uv\big)\) envoie \(Q\) dans \(Q\). Enfin, \(\Phi(\Psi(u,v))=(u,v)\) et \(\Psi(\Phi(x,y))=(x,y)\). Donc \(\Phi\) est une bijection de \(Q\) sur \(Q\), de réciproque \(\Psi\).
- Puisque \(f\) et \(\Psi\) sont \(C^1\), il en va de même de \(g=f\circ\Psi\). Dérivons par rapport à \(v\) : \(\partial_vg(u,v)=\partial_1f(x,y)-\frac{u}{v^2}\,\partial_2f(x,y)\), avec \((x,y)=\Psi(u,v)\). Or \(\frac{u}{v^2}=\frac yx\). Il vient \(\partial_vg=\frac1x\big(x\,\partial_1f-y\,\partial_2f\big)\). Pour une solution \(f\), on a donc \(\partial_vg=0\) sur \(Q\).
- Soit \(u>0\). Comme \(]0\,;+\infty[\) est un intervalle, l’annulation de \(\partial_vg\) entraîne \(g(u,v)=g(u,1)\) pour tout \(v>0\). On note \(\varphi(u)=g(u,1)\), qui définit une fonction \(C^1\) de \(u\). Comme \(f=g\circ\Phi\), on obtient \(f(x,y)=\varphi(xy)\). Réciproquement, \(x\cdot y\varphi^{\prime}(xy)-y\cdot x\varphi^{\prime}(xy)=0\). Les solutions sont les \(f(x,y)=\varphi(xy)\), avec \(\varphi\) de classe \(C^1\) sur \(]0\,;+\infty[\).
Corrigé de l’exercice 19 – Problème : une fonction homogène de degré 1 non différentiable
Idée clé : pour une fonction homogène de degré 1, la dérivée selon \(v\) en l’origine vaut \(f(v)\) ; la différentiabilité exige donc que \(f\) soit linéaire.
- On a \(|x^2-y^2|\leqslant x^2+y^2\), donc \(|f(x,y)|\) est majoré par \(|x|\), lui-même inférieur à la norme de \((x,y)\). Ainsi, \(f\) tend vers \(0=f(0,0)\) en l’origine. Ailleurs, \(f\) est un quotient de polynômes à dénominateur non nul. La fonction \(f\) est donc continue sur \(\mathbb{R}^2\).
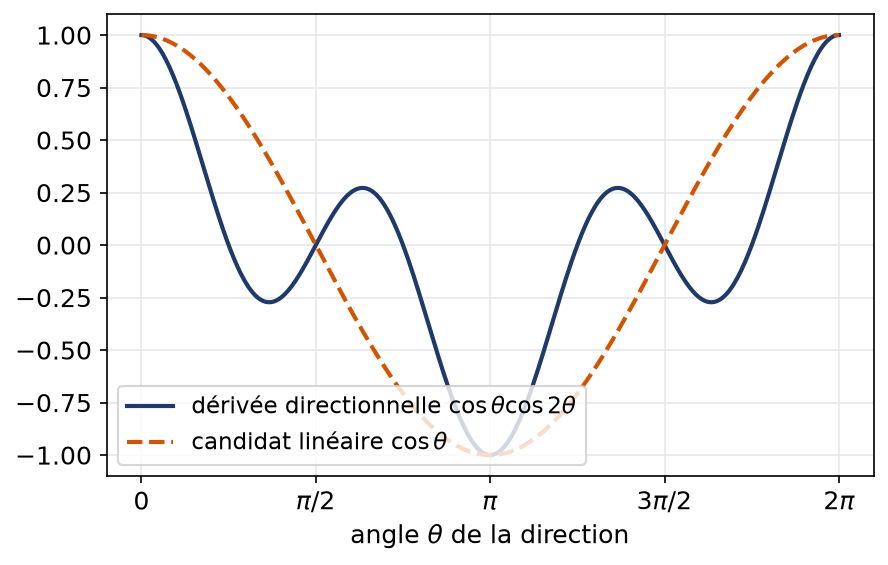
- Pour \(t\neq0\) et \(v=(v_1,v_2)\neq0\), le numérateur est multiplié par \(t^3\) et le dénominateur par \(t^2\). Donc \(f(tv)=t\,f(v)\), et l’égalité est triviale si \(t=0\) ou \(v=0\). Par conséquent, \(\frac{f(tv)-f(0)}{t}=f(v)\) pour tout \(t\neq0\). Ainsi, \(D_vf(0,0)\) existe et vaut \(f(v)\).
- On obtient \(\partial_1f(0,0)=f(1,0)=1\) et \(\partial_2f(0,0)=f(0,1)=0\). Si \(f\) était différentiable en l’origine, on aurait \(D_vf(0,0)=v_1\) pour tout \(v\). Or \(f(1,1)=0\neq1\). La fonction \(f\) n’est pas différentiable en l’origine.
- Sur \(\mathbb{R}^2\setminus\{(0,0)\}\), la formule du quotient donne :
\[\partial_1f(x,y)=\frac{x^4+4x^2y^2-y^4}{(x^2+y^2)^2},\qquad\partial_2f(x,y)=\frac{-4x^3y}{(x^2+y^2)^2}.\]
Sur l’axe des abscisses, \(\partial_1f(t,0)=1\). Sur l’axe des ordonnées, \(\partial_1f(0,t)=-1\). Ces deux limites diffèrent, donc \(\partial_1f\) n’a pas de limite en l’origine. - On a \(f(t,t)=0\) pour tout \(t\), donc \((f\circ\gamma)^{\prime}(0)=0\). La formule de la chaîne donnerait \(1\times1+0\times1=1\). La règle de la chaîne échoue ici, précisément parce que \(f\) n’est pas différentiable en \(\gamma(0)\).
La figure compare, pour un vecteur unitaire \(v=(\cos\theta,\sin\theta)\), la dérivée directionnelle \(f(v)=\cos\theta\cos2\theta\) avec le candidat linéaire \(\cos\theta\). Les deux courbes ne coïncident qu’en quelques angles, ce qui illustre la non-différentiabilité.
Pour aller plus loin
- Revoir la leçon : cours de L2 de maths sur différentielle et jacobienne
- S’exercer : exercices corrigés de L2 de maths sur différentielle et jacobienne
- Bases utiles : Normes de R^n, ouverts, fermés et continuité
- Chapitre d’avant : Normes de R^n, ouverts, fermés et continuité
- Chapitre d’après : Hessienne, Taylor à l'ordre 2 et extrema libres
- Vérifier ses acquis : QCM de L2 de maths sur différentielle et jacobienne
- Contrôle corrigé en temps limité : Différentiabilité en un point : contrôle de maths en L2
- Le même thème en maths spé (MP) : Différentielle, jacobienne et règle de la chaîne
- Le même thème en maths sup (MPSI) : Dérivées partielles, gradient et points critiques
- Tous les chapitres : le sommaire de la L2 de maths
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Différentielle et jacobienne en L2 de maths» au format PDF afin de pouvoir travailler en totale autonomie.