Matrices par blocs et sous-espaces stables : corrigé du contrôle de maths en MP

Voici le corrigé du contrôle de maths en MP sur le thème « matrices par blocs et sous-espaces stables », question par question.
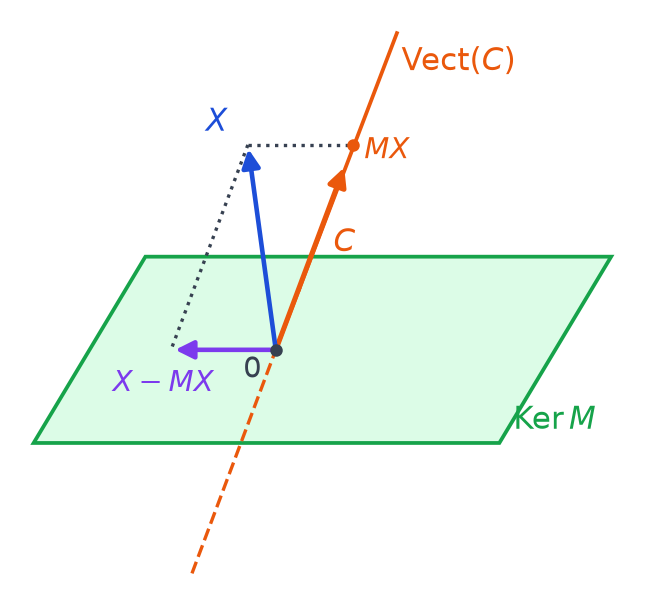
Ce corrigé suit la rédaction attendue en classe de MP : chaque hypothèse est vérifiée, puis le résultat utilisé est nommé. Pour le vrai/faux, vous trouverez une preuve courte ou un contre-exemple de taille 2, toujours vérifiable en une ligne. Les calculs par blocs sont ensuite détaillés, avec le déterminant d’une matrice triangulaire par blocs. Une figure montre aussi comment la matrice de rang un décompose un vecteur selon son noyau et son image, ce qui en fait un projecteur. Le commutant est obtenu par la stabilité des droites propres, sans aucun polynôme caractéristique. Enfin, un schéma résume les huit sous-espaces stables du problème et leurs inclusions, obtenus grâce à la transposée.
L’énoncé complet se trouve ici : Matrices par blocs et sous-espaces stables : contrôle de maths en MP.
Barème du contrôle corrigé : matrices par blocs et sous-espaces stables
| Exercice | Points |
|---|---|
| 1. Vrai ou faux sur la stabilité | 4 points |
| 2. Une matrice triangulaire par blocs | 4 points |
| 3. Une matrice de rang un | 3 points |
| 4. Ce qui commute avec une matrice triangulaire | 4 points |
| 5. Problème : droites et plans stables | 5 points |
| Total | 20 points |
Le corrigé détaillé : matrices par blocs et sous-espaces stables
Exercice 1 – Vrai ou faux sur la stabilité (4 points)
- Vrai. Soit \(x \in F + G\), écrit \(x = y + z\) avec \(y \in F\) et \(z \in G\). Par linéarité, \(u(x) = u(y) + u(z)\), où \(u(y) \in F\) et \(u(z) \in G\) ; ainsi \(u(x) \in F + G\). Ensuite, pour \(x \in F \cap G\), le vecteur \(u(x)\) appartient à \(F\) car \(F\) est stable, et à \(G\) pour la même raison. Il est donc dans \(F \cap G\).
-
Un contre-exemple en dimension 2
Faux. Sur \(E = \mathbb{R}^2\), choisissons \(u\) tel que \(u(e_1) = e_1\) et \(u(e_2) = 3e_1 – e_2\), autrement dit de matrice \(\begin{pmatrix} 1 & 3 \\ 0 & -1 \end{pmatrix}\). La droite \(F = \mathrm{Vect}(e_1)\) est alors stable. Pourtant \(G = \mathrm{Vect}(e_2)\), qui complète \(F\) en somme directe, ne l’est pas, car \(3e_1 – e_2 \notin G\).
- Faux. Si \(x\) est un vecteur propre de \(u\), alors \(2x\) en est un aussi, pour la même valeur propre. La famille \((x, 2x)\) est cependant liée. La liberté n’est garantie que si les vecteurs propres choisis correspondent à des valeurs propres toutes différentes.
-
La commutation préserve les sous-espaces propres
Vrai. Soit \(\lambda\) une valeur propre de \(u\) et \(x \in \mathrm{Ker}(u – \lambda\,\mathrm{id})\). Comme \(u\) et \(v\) commutent, \(u(v(x)) = v(u(x)) = v(\lambda x) = \lambda\, v(x)\). Par conséquent \(v(x)\) appartient au même sous-espace propre, qui est donc stable par \(v\).
Piège classique : croire qu’un sous-espace stable possède toujours un supplémentaire stable ; c’est faux en général, même quand un autre supplémentaire stable existe.
Exercice 2 – Une matrice triangulaire par blocs (4 points)
- Les deux premières colonnes de \(A\) donnent \(u(e_1) = 2e_1 – e_2\) et \(u(e_2) = e_1\), qui appartiennent à \(F\). Or \(u(F)\) est engendré par \(u(e_1)\) et \(u(e_2)\), donc \(u(F) \subset F\). La matrice de l’endomorphisme induit est le bloc supérieur gauche : \(\mathrm{Mat}(u_F) = B = \begin{pmatrix} 2 & 1 \\ -1 & 0 \end{pmatrix}\).
- Puisque le bloc en bas à gauche est nul, la formule du déterminant triangulaire par blocs s’applique : il suffit de multiplier \(\det B\) par \(\det D\). Ici, \(\det B = 0 + 1 = 1\) et \(\det D = 4 + 2 = 6\). Ainsi \(\det u = 1 \times 6 = 6\).
-
Le produit par blocs
Les blocs ont des tailles compatibles, si bien que \(A^2 = \begin{pmatrix} B^2 & BC + CD \\ 0 & D^2 \end{pmatrix}\), avec \(C = \begin{pmatrix} 0 & 3 \\ 1 & 1 \end{pmatrix}\) et \(D = \begin{pmatrix} 1 & 2 \\ -1 & 4 \end{pmatrix}\).
Les quatre blocs calculés
On obtient \(B^2 = \begin{pmatrix} 3 & 2 \\ -2 & -1 \end{pmatrix}\) et \(D^2 = \begin{pmatrix} -1 & 10 \\ -5 & 14 \end{pmatrix}\). De plus, \(BC = \begin{pmatrix} 1 & 7 \\ 0 & -3 \end{pmatrix}\) et \(CD = \begin{pmatrix} -3 & 12 \\ 0 & 6 \end{pmatrix}\), d’où :
\[A^2 = \begin{pmatrix} 3 & 2 & -2 & 19 \\ -2 & -1 & 0 & 3 \\ 0 & 0 & -1 & 10 \\ 0 & 0 & -5 & 14 \end{pmatrix}.\]
Le bloc inférieur gauche reste nul, ce qui confirme que \(F\) est stable par \(u^2\).
- La troisième colonne de \(A\) donne \(u(e_3) = e_2 + e_3 – e_4\). Ce vecteur a une composante non nulle sur \(e_2\), donc il n’appartient pas à \(G\). Le plan \(G\) n’est donc pas stable par \(u\) ; plus généralement, \(G\) serait stable si et seulement si le bloc \(C\) était nul.
Piège classique : écrire que le bloc en haut à droite de \(A^2\) vaut \(C^2\) ou \(2C\) ; il vaut \(BC + CD\), car les blocs ne commutent pas.
Exercice 3 – Une matrice de rang un (3 points)
- La deuxième ligne vaut le double de la première, et la troisième son opposé. Comme la première ligne n’est pas nulle, \(M\) est de rang \(1\). Chaque ligne \(i\) s’écrit \(c_i\,(2\;\;1\;\;3)\), d’où \(M = CL\) avec \(L = \begin{pmatrix} 2 & 1 & 3 \end{pmatrix}\).
- Pour une colonne \(X\), on a \(MX = C\,(LX)\), où \(LX\) est un réel. Puisque \(C \neq 0\), \(MX = 0\) équivaut à \(LX = 0\). Le noyau est donc le plan d’équation \(2x + y + 3z = 0\). Il n’est pas réduit à zéro : \(0\) est valeur propre, et son sous-espace propre est ce plan, de dimension \(2\).
-
Un vecteur propre évident
On calcule \(MC = C\,(LC)\) avec \(LC = 2 + 2 – 3 = 1\). Donc \(MC = C\), et \(1\) est valeur propre de vecteur propre \(C\).
Aucune autre valeur propre
Soit \(X \neq 0\) et \(\lambda \neq 0\) tels que \(MX = \lambda X\). Alors \(X = \frac{1}{\lambda} MX = \frac{LX}{\lambda}\,C\), donc \(X = \mu C\) pour un réel \(\mu\) non nul. Il vient ensuite \(MX = \mu C = \lambda \mu C\), si bien que \(\lambda = 1\). Le spectre de \(M\) est donc \(\{0, 1\}\).
-
Un projecteur
Par associativité, \(M^2 = C\,(LC)\,L = CL = M\). L’endomorphisme \(p\) associé vérifie donc \(p \circ p = p\) : c’est un projecteur. Son image est la droite \(\mathrm{Vect}(C)\), car \(M\) est de rang 1 et \(MC = C\). Son noyau est le plan \(2x + y + 3z = 0\), qui ne contient pas \(C\) puisque \(LC = 1\).
Description géométrique
On a ainsi \(\mathbb{R}^3 = \mathrm{Ker}\,M \oplus \mathrm{Vect}(C)\). \(M\) représente la projection sur la droite \(\mathrm{Vect}(C)\) parallèlement au plan \(2x + y + 3z = 0\) ; concrètement, \(MX = (2x + y + 3z)\,C\). La figure illustre la décomposition \(X = MX + (X – MX)\).

Piège classique : calculer le polynôme caractéristique d’une matrice de rang un ; la factorisation \(M = CL\) donne tout en deux lignes.
Exercice 4 – Ce qui commute avec une matrice triangulaire (4 points)
-
Le spectre lu sur la diagonale
La matrice \(T – \lambda I_3\) est triangulaire supérieure, de coefficients diagonaux \(2 – \lambda\), \(-1 – \lambda\) et \(4 – \lambda\). Son déterminant est le produit de ces coefficients, donc elle est inversible si et seulement si \(\lambda \notin \{2, -1, 4\}\). Le spectre de \(T\) est ainsi \(\{2, -1, 4\}\).
Résolution des trois systèmes
D’abord, le système \(TX = 2X\) impose \(z = 0\) et \(-3y = 0\) : il est résolu par \(X_1 = (1, 0, 0)\). Ensuite, \(TX = -X\) conduit à \(3x + z = 0\) et \(5z = 0\), ce qui laisse \(X_2 = (0, 1, 0)\). Enfin, \(TX = 4X\) se réduit à \(-2x + z = 0\) et \(y = 0\), et l’on retient \(X_3 = (1, 0, 2)\) ; on vérifie que \(TX_3 = (4, 0, 8) = 4X_3\).
- Fixons une valeur propre \(\lambda\) de \(T\) et un vecteur \(X\) tel que \(TX = \lambda X\), \(X \neq 0\). La commutation \(NT = TN\) fournit \(T(NX) = N(TX) = \lambda\, NX\), donc \(NX\) appartient au sous-espace propre de \(\lambda\). Or les trois valeurs propres sont distinctes en dimension 3, donc chaque sous-espace propre est une droite. Ainsi \(NX \in \mathrm{Vect}(X)\) : chaque droite propre de \(T\) est stable par \(N\), et \(X\) est vecteur propre de \(N\).
-
Une base commune de réduction
Soit \(P = \begin{pmatrix} 1 & 0 & 1 \\ 0 & 1 & 0 \\ 0 & 0 & 2 \end{pmatrix}\), dont les colonnes sont \(X_1\), \(X_2\), \(X_3\). D’après la question 2, \(P^{-1} N P\) est diagonale pour tout \(N \in \mathcal{C}(T)\). Réciproquement, deux matrices diagonales commutent ; donc \(P \Delta P^{-1}\) commute avec \(T = P\,\mathrm{diag}(2, -1, 4)\,P^{-1}\) pour toute matrice diagonale \(\Delta\). Le commutant est donc l’ensemble des \(P\,\mathrm{diag}(\alpha, \beta, \gamma)\,P^{-1}\), et il est de dimension \(3\).
-
Les puissances de \(T\) suffisent
Supposons \(aI_3 + bT + cT^2 = 0\). En appliquant cette égalité à \(X_k\), on obtient \(a + b\lambda_k + c\lambda_k^2 = 0\) pour \(\lambda_k \in \{2, -1, 4\}\). Le polynôme \(a + bx + cx^2\) s’annule donc en trois réels différents alors que son degré ne dépasse pas 2 : c’est le polynôme nul. La famille \((I_3, T, T^2)\) est ainsi libre. De plus, ses éléments commutent avec \(T\). Comme \(\dim \mathcal{C}(T) = 3\), on conclut que \(\mathcal{C}(T) = \mathrm{Vect}(I_3, T, T^2)\).
Piège classique : oublier que l’argument de la question 2 exige des droites propres ; avec un sous-espace propre de dimension 2, \(N\) ne serait pas forcément diagonale dans la même base.
Exercice 5 – Problème : droites et plans stables (5 points)
- Soit \(X \neq 0\). Si \(\mathrm{Vect}(X)\) est stable, alors \(AX \in \mathrm{Vect}(X)\), donc il existe \(\lambda\) réel tel que \(AX = \lambda X\) : \(X\) est vecteur propre. Réciproquement, si \(AX = \lambda X\), alors \(A(\mu X) = \lambda \mu X\) reste dans la droite. Une droite est donc stable exactement quand ses vecteurs non nuls sont propres pour \(A\).
-
Le sens réciproque
Supposons \(A^{\top} n = \lambda n\). Pour \(X \in \Pi_n\), on écrit \(n^{\top}(AX) = \left(A^{\top} n\right)^{\top} X = \lambda\, n^{\top} X = 0\). Ainsi \(AX \in \Pi_n\), et le plan est stable.
Le sens direct
Supposons maintenant \(\Pi_n\) stable. Pour tout \(X \in \Pi_n\), on a \(AX \in \Pi_n\), donc \(\left(A^{\top} n\right)^{\top} X = n^{\top} A X = 0\). Le vecteur \(A^{\top} n\) est donc orthogonal, pour le produit scalaire canonique, à tout le plan \(\Pi_n\). Or l’orthogonal de ce plan est une droite qui contient \(n\), c’est-à-dire \(\mathrm{Vect}(n)\). Il existe par conséquent un réel \(\lambda\) avec \(A^{\top} n = \lambda n\). Comme \(n \neq 0\), \(n\) est un vecteur propre de \(A^{\top}\).
-
Éléments propres de \(A\)
La matrice \(A\) est triangulaire inférieure ; comme à l’exercice 4, ses valeurs propres sont ses coefficients diagonaux \(1\), \(2\) et \(3\). Pour \(\lambda = 3\), le système \(AX = 3X\) donne \(x = 0\) puis \(y = 0\), d’où \(D_3 = \mathrm{Vect}(0, 0, 1)\). Pour \(\lambda = 2\), on trouve \(x = 0\) et \(y + z = 0\), d’où \(D_2 = \mathrm{Vect}(0, 1, -1)\). Enfin, pour \(\lambda = 1\), les équations \(x + y = 0\) et \(y + 2z = 0\) donnent \(D_1 = \mathrm{Vect}(2, -2, 1)\) ; en effet, \(A\,(2, -2, 1) = (2, -2, 1)\).
Éléments propres de la transposée
La transposée \(A^{\top}\) a les mêmes valeurs propres. Pour \(\lambda = 1\), on obtient \(n_2 = 0\) et \(n_3 = 0\), donc \(n = (1, 0, 0)\). Pour \(\lambda = 2\), il vient \(n_3 = 0\) et \(n_1 = n_2\), donc \(n = (1, 1, 0)\). Pour \(\lambda = 3\), on trouve \(n_2 = 2n_1\) et \(n_3 = n_2\), donc \(n = (1, 2, 2)\). Les trois valeurs propres étant distinctes en dimension 3, chaque sous-espace propre de \(A\) ou de \(A^{\top}\) est une droite.
-
La liste complète
D’après la question 1, les droites stables sont \(D_1\), \(D_2\) et \(D_3\), et il n’y en a pas d’autre. D’après la question 2, un plan stable a un vecteur normal propre pour \(A^{\top}\), défini à un facteur près. Les plans stables sont donc \(x = 0\), \(x + y = 0\) et \(x + 2y + 2z = 0\). Avec \(\{0\}\) et \(\mathbb{R}^3\), on obtient huit sous-espaces stables.
Vérification des inclusions
Le plan \(x = 0\) contient \(D_3\) et \(D_2\). Ensuite, \(x + y = 0\) contient \(D_3\) et \(D_1\), car \(2 – 2 = 0\). Enfin, \(x + 2y + 2z = 0\) contient \(D_2\), puisque \(2 – 2 = 0\), ainsi que \(D_1\), puisque \(2 – 4 + 2 = 0\). Chaque plan stable est donc la somme de deux droites stables, comme le montre le schéma.

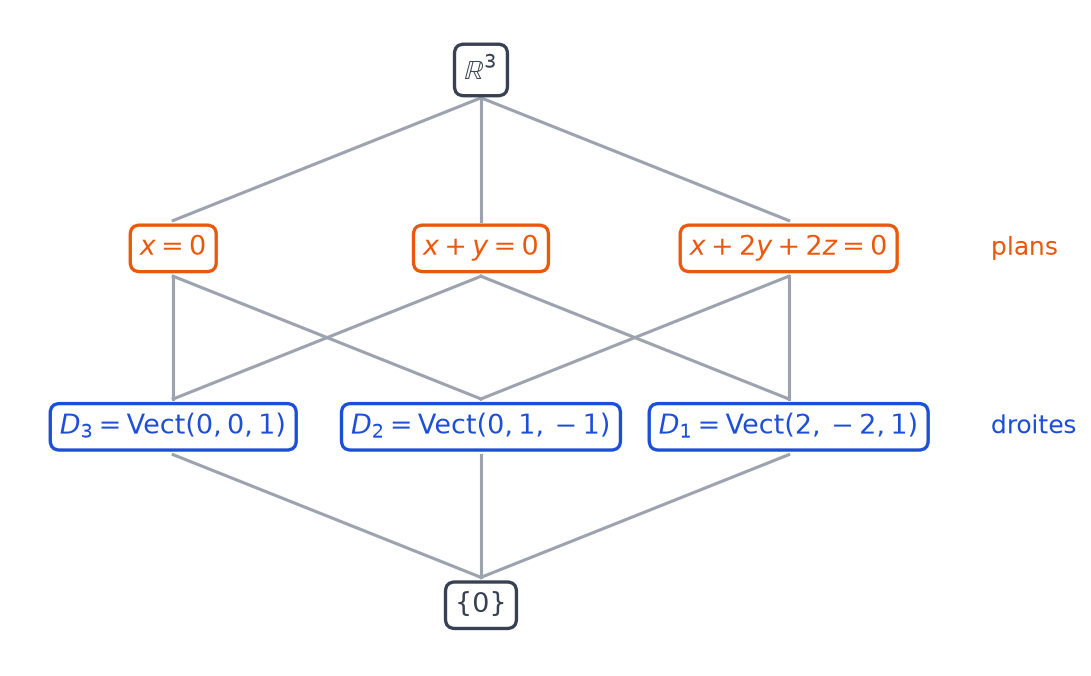
Piège classique : chercher les plans stables parmi les plans engendrés par deux vecteurs propres sans prouver qu’il n’en existe pas d’autres ; le passage par \(A^{\top}\) règle cette question.
À retenir de ce contrôle
- Un sous-espace engendré par les premiers vecteurs de base est stable exactement quand le bloc inférieur gauche de la matrice est nul.
- Pour une matrice triangulaire par blocs, on multiplie entre eux les déterminants des blocs situés sur la diagonale.
- Les droites stables sont exactement les droites dirigées par un vecteur propre ; il suffit de tester l’image d’un vecteur directeur.
- Si deux endomorphismes commutent, chaque sous-espace propre de l’un est stable par l’autre ; avec des droites propres, on obtient des vecteurs propres communs.
- Le plan d’équation n transposé X égal à zéro est stable par A si et seulement si n est vecteur propre de la transposée de A.
Revenir à l’énoncé du contrôle
Consolider matrices par blocs et sous-espaces stables après ce corrigé
Pour ne plus perdre de points sur ce thème, relisez le cours sous-espaces stables, blocs et éléments propres ; entraînez-vous sur les exercices sous-espaces stables, blocs et éléments propres.
D’autres évaluations corrigées vous attendent sur la page contrôles de maths en MP.
Autres corrigés sur le même thème
Télécharger ou imprimer cette fiche «matrices par blocs et sous-espaces stables : corrigé du contrôle de maths en MP» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir