Corrigé des exercices : Polynôme minimal et lemme des noyaux en maths spé (MP)

Ce corrigé polynôme MP rédige chaque solution comme on la présenterait à l’oral ou à l’écrit d’un concours. Chaque exercice commence par une idée clé, qui indique le polynôme annulateur à utiliser ou la propriété à invoquer.
Nous vérifions ensuite les hypothèses avec soin : polynômes premiers entre eux avant le lemme des noyaux, racines simples et corps de base avant de conclure à la diagonalisabilité. Les calculs matriciels sont détaillés, et les divisions euclidiennes sont vérifiées par évaluation aux racines. Les résultats finaux sont en gras.
Enfin, plusieurs figures illustrent les solutions : racines dans le plan complexe, matrices par blocs et profils des noyaux itérés. En cas d’écart avec votre réponse, contrôlez d’abord le corps de base et la multiplicité des racines.
Pour démarrer
Corrigé de l’exercice 1 – Polynôme minimal d’une matrice triangulaire
Idée clé : le polynôme minimal divise le polynôme caractéristique et possède les mêmes racines ; il ne reste qu’un candidat à tester.
- La matrice \(A\) est triangulaire, donc \(\chi_A=(X-3)^2(X+1)\). Ainsi, \(\mathrm{Sp}(A)=\{3,-1\}\).
- On a \(A-3I_3=\begin{pmatrix}0&1&0\\0&0&0\\0&0&-4\end{pmatrix}\) et \(A+I_3=\begin{pmatrix}4&1&0\\0&4&0\\0&0&0\end{pmatrix}\). Le produit vaut \(\begin{pmatrix}0&4&0\\0&0&0\\0&0&0\end{pmatrix}\neq 0\).
- Le polynôme \(\pi_A\) divise \(\chi_A\) et admet 3 et \(-1\) pour racines. Les seuls candidats sont \((X-3)(X+1)\) et \((X-3)^2(X+1)\). Le premier n’annule pas \(A\) d’après la question 2. Donc \(\pi_A=(X-3)^2(X+1)\).
- Le polynôme minimal a une racine double : \(A\) n’est pas diagonalisable. Enfin, \(\dim\mathbb{R}[A]=\deg\pi_A=3\).
Corrigé de l’exercice 2 – Une matrice annulée par un trinôme
Idée clé : le trinôme \(X^2-5X+6=(X-2)(X-3)\) est scindé à racines simples et ne s’annule pas en 0.
- On a \(A(5I_n-A)=6I_n\). Ainsi, \(A\) est inversible et \(A^{-1}=\frac{1}{6}(5I_n-A)\).
- Le polynôme \((X-2)(X-3)\) annule \(A\). Toute valeur propre en est racine, donc \(\mathrm{Sp}(A)\subset\{2,3\}\).
- Ce polynôme annulateur est scindé sur \(\mathbb{R}\) à racines simples. Par le critère du cours, \(A\) est diagonalisable.
- Notons \(a=\dim\ker(A-2I_n)\) et \(b=\dim\ker(A-3I_n)\). La diagonalisabilité donne \(a+b=n\), et la trace vaut \(2a+3b=2n+b\). Avec \(\mathrm{tr}\,A=2n+1\), on obtient \(b=1\) et \(a=n-1\).
Corrigé de l’exercice 3 – Une base de K[A] et le calcul de A³
Idée clé : on réduit \(X^3\) modulo le polynôme minimal, qui est de degré 2.
- On a \(\mathrm{tr}\,A=1\) et \(\det A=-6\), donc \(\chi_A=X^2-X-6=(X-3)(X+2)\). Comme \(A\) n’est pas une homothétie, \(\deg\pi_A\geq 2\). Or \(\pi_A\) divise \(\chi_A\) : \(\pi_A=\chi_A\).
- Puisque \(\deg\pi_A=2\), \((I_2,A)\) est une base de \(\mathbb{R}[A]\).
- Modulo \(\chi_A\), on a \(X^2\equiv X+6\), puis \(X^3\equiv X^2+6X\equiv 7X+6\). Donc \(A^3=7A+6I_2=\begin{pmatrix}13&14\\21&6\end{pmatrix}\). Par un calcul direct, \(A^2=\begin{pmatrix}7&2\\3&6\end{pmatrix}\) et \(A^2A=\begin{pmatrix}13&14\\21&6\end{pmatrix}\) : les deux résultats concordent.
- La relation \(A^2-A=6I_2\) s’écrit \(A(A-I_2)=6I_2\). Ainsi, \(A^{-1}=\frac{1}{6}(A-I_2)=\frac{1}{6}\begin{pmatrix}0&2\\3&-1\end{pmatrix}\).
Corrigé de l’exercice 4 – Sous-algèbres de M2(R)
Idée clé : on teste d’abord la présence de l’unité, puis la stabilité par produit, qui est le point délicat.
- Les matrices triangulaires supérieures contiennent \(I_2\), forment un sous-espace et sont stables par produit : c’est une sous-algèbre. Les matrices de trace nulle ne contiennent pas \(I_2\), dont la trace vaut 2 : ce n’est pas une sous-algèbre. Enfin, \(\Gamma\) contient \(I_2\) et c’est un sous-espace. De plus,
\[\begin{pmatrix}a&-b\\b&a\end{pmatrix}\begin{pmatrix}c&-d\\d&c\end{pmatrix}=\begin{pmatrix}ac-bd&-(ad+bc)\\ad+bc&ac-bd\end{pmatrix}\in\Gamma.\]
Donc \(\Gamma\) est une sous-algèbre. - L’application \(\varphi\) est \(\mathbb{R}\)-linéaire et \(\varphi(1)=I_2\). Par ailleurs, le produit de \(a+ib\) par \(c+id\) vaut \((ac-bd)+i(bc+ad)\). Le calcul précédent montre donc que \(\varphi(zz^{\prime})=\varphi(z)\varphi(z^{\prime})\). Si \(\varphi(a+ib)=0\), alors \(a=b=0\). Ainsi, \(\varphi\) est un morphisme injectif d’algèbres d’image \(\Gamma\).
- On a \(J=\begin{pmatrix}0&-1\\1&0\end{pmatrix}\) et \(J^2=\varphi(i^2)=-I_2\). Comme \(J\) n’est pas une homothétie, \(\pi_J=X^2+1\). Ce polynôme ne s’annule en aucun réel ; aucune valeur propre réelle n’existe donc pour \(J\), et ainsi \(J\) n’est pas diagonalisable sur \(\mathbb{R}\). Sur \(\mathbb{C}\), en revanche, \(X^2+1=(X-i)(X+i)\) est simplement scindé : \(J\) est diagonalisable sur \(\mathbb{C}\).
Corrigé de l’exercice 5 – Un endomorphisme vérifiant u³ = 4u
Idée clé : le polynôme \(X^3-4X=X(X-2)(X+2)\) annule \(u\) et a trois racines simples.
- Toute valeur propre est racine de \(X(X-2)(X+2)\). Donc \(\mathrm{Sp}(u)\subset\{-2,0,2\}\).
- Ce polynôme annulateur est simplement scindé sur \(\mathbb{R}\) : \(u\) est diagonalisable. Les facteurs étant premiers entre eux, le lemme des noyaux donne \(E=\ker u\oplus\ker(u-2\,\mathrm{Id})\oplus\ker(u+2\,\mathrm{Id})\).
- Soit \(y=u(x)\). Alors \((u^2-4\,\mathrm{Id})(y)=u^3(x)-4u(x)=0\). Donc \(\mathrm{Im}\,u\subset\ker(u^2-4\,\mathrm{Id})\). Réciproquement, si \(u^2(y)=4y\), alors \(y=u\left(\frac{1}{4}u(y)\right)\in\mathrm{Im}\,u\). Ainsi, \(\mathrm{Im}\,u=\ker(u^2-4\,\mathrm{Id})\). Enfin, le lemme des noyaux appliqué à \((X-2)(X+2)\) donne \(\mathrm{Im}\,u=\ker(u-2\,\mathrm{Id})\oplus\ker(u+2\,\mathrm{Id})\).
Corrigé de l’exercice 6 – Cayley-Hamilton en taille deux
Idée clé : en taille 2, \(\chi_A=X^2-(\mathrm{tr}\,A)X+\det A\), et Cayley-Hamilton fournit aussitôt une relation exploitable.
- On a \(\mathrm{tr}\,A=6\) et \(\det A=5+6=11\). Donc \(\chi_A=X^2-6X+11\), et Cayley-Hamilton donne \(A^2=6A-11I_2\).
- On écrit \(A(6I_2-A)=11I_2\). Ainsi, \(A^{-1}=\frac{1}{11}(6I_2-A)=\frac{1}{11}\begin{pmatrix}1&2\\-3&5\end{pmatrix}\). Vérification : \(\begin{pmatrix}5&-2\\3&1\end{pmatrix}\begin{pmatrix}1&2\\-3&5\end{pmatrix}=\begin{pmatrix}11&0\\0&11\end{pmatrix}\).
- On multiplie la relation par \(A\) : \(A^3=6A^2-11A=6(6A-11I_2)-11A\). Donc \(A^3=25A-66I_2=\begin{pmatrix}59&-50\\75&-41\end{pmatrix}\).
- Le discriminant de \(\chi_A\) vaut \(36-44=-8<0\). Les valeurs propres complexes sont \(3\pm i\sqrt{2}\). Ainsi, \(A\) n’est pas diagonalisable sur \(\mathbb{R}\), faute de valeur propre réelle. En revanche, elle a deux valeurs propres complexes distinctes : \(A\) est diagonalisable sur \(\mathbb{C}\).
Corrigé de l’exercice 7 – Une matrice nilpotente d’indice trois
Idée clé : pour un nilpotent \(N\), la somme géométrique finie donne l’inverse de \(I+N\) sans aucun pivot.
- On calcule \(N^2=\begin{pmatrix}0&0&3\\0&0&0\\0&0&0\end{pmatrix}\), puis \(N^3=0\). Comme \(N^2\neq 0\), l’indice vaut 3 et \(\pi_N=X^3\).
- On a \((I_3+N)(I_3-N+N^2)=I_3+N^3=I_3\). Donc \(I_3+N\) est inversible et \((I_3+N)^{-1}=I_3-N+N^2=\begin{pmatrix}1&-1&1\\0&1&-3\\0&0&1\end{pmatrix}\).
- Une matrice nilpotente non nulle n’est jamais diagonalisable, car \(\pi_N=X^3\) n’est pas à racines simples. Donc \(N\) n’est pas diagonalisable.
Pour s’entraîner
Corrigé de l’exercice 8 – Le cas u³ = u²
Idée clé : le polynôme \(X^2(X-1)\) annule \(u\) ; ses facteurs \(X^2\) et \(X-1\) sont premiers entre eux, mais la racine 0 est double.
- Le produit \(X^2(X-1)\) annule \(u\), et ses deux facteurs n’ont aucune racine commune. Le lemme des noyaux s’applique donc : \(E=\ker u^2\oplus\ker(u-\mathrm{Id})\).
- Les valeurs propres sont racines de \(X^2(X-1)\), donc \(\mathrm{Sp}(u)\subset\{0,1\}\).
- Si \(u\) est un projecteur, \(X(X-1)\) l’annule et il est simplement scindé : \(u\) est diagonalisable. Réciproquement, si \(u\) est diagonalisable, \(\pi_u\) est simplement scindé et divise \(X^2(X-1)\). Il divise donc \(X(X-1)\), d’où \(u^2=u\). Ainsi, \(u\) est diagonalisable si et seulement si c’est un projecteur.
- On calcule \(A^2=\begin{pmatrix}0&0&0\\0&0&0\\0&0&1\end{pmatrix}\) et \(A^3=A^2\). Cependant, \(A^2\neq A\), donc \(A\) n’est pas un projecteur. D’après la question 3, \(A\) n’est pas diagonalisable.
Corrigé de l’exercice 9 – Matrices réelles telles que A³ = I
Idée clé : \(X^3-1\) est simplement scindé sur \(\mathbb{C}\), mais sa seule racine réelle est 1 ; le corps de base change tout.
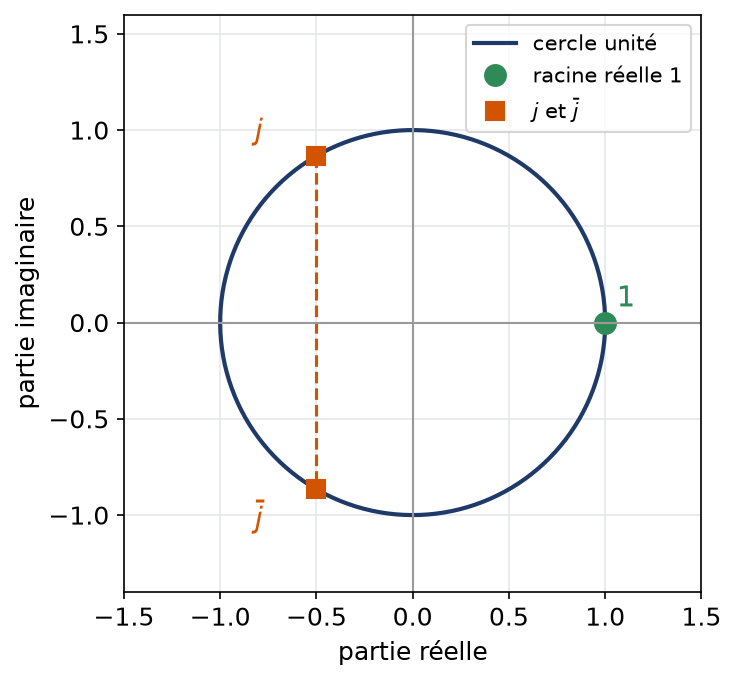
- On a \(X^3-1=(X-1)(X-j)(X-\bar{j})\) avec trois racines distinctes. Ce polynôme annule \(A\) : \(A\) est diagonalisable dans \(\mathcal{M}_n(\mathbb{C})\), de spectre inclus dans \(\{1,j,\bar{j}\}\).
- Si \(A\) est diagonalisable sur \(\mathbb{R}\), ses valeurs propres sont réelles, donc égales à 1. Ainsi, \(A=PI_nP^{-1}=I_n\). La réciproque est claire. Donc \(A\) est diagonalisable sur \(\mathbb{R}\) si et seulement si \(A=I_n\).
- Le polynôme \(\chi_A\) est à coefficients réels. Si \(\chi_A=(X-j)^{b}Q\) avec \(Q(j)\neq 0\), alors en conjuguant, \(\chi_A=(X-\bar{j})^{b}\bar{Q}\) avec \(\bar{Q}(\bar{j})\neq 0\). Donc \(j\) et \(\bar{j}\) ont la même multiplicité \(b\). Notons \(a\) celle de 1. Il vient \(n=a+2b\) et \(\mathrm{tr}\,A=a+b(j+\bar{j})=a-b\). Par conséquent, \(n-\mathrm{tr}\,A=3b\) : la trace est un entier congru à \(n\) modulo 3.
- La rotation \(R=\begin{pmatrix}-1/2&-\sqrt{3}/2\\\sqrt{3}/2&-1/2\end{pmatrix}\) vérifie \(R^3=I_2\), car trois rotations d’angle \(\frac{2\pi}{3}\) font un tour complet. Sa trace vaut \(-1\), et \(2-(-1)=3\). Le résultat est vérifié, avec \(a=0\) et \(b=1\).
La figure place les trois racines cubiques de l’unité : seule la racine 1 est réelle.
Corrigé de l’exercice 10 – Polynôme minimal de ap + b Id
Idée clé : on traduit la relation \(p^2=p\) en une relation sur \(u\), puis on élimine les diviseurs de degré 1.
- Le polynôme \(X^2-X\) annule \(p\). Comme \(p\neq 0\) et \(p\neq\mathrm{Id}\), ni \(X\) ni \(X-1\) ne l’annule. Donc \(\pi_p=X(X-1)\).
- On a \(u-b\,\mathrm{Id}=ap\) et \(u-(a+b)\mathrm{Id}=a(p-\mathrm{Id})\). Ces deux endomorphismes commutent, et leur composée vaut \(a^2(p^2-p)\). Ainsi, \((u-b\,\mathrm{Id})\circ(u-(a+b)\mathrm{Id})=0\).
- Le polynôme \((X-b)(X-a-b)\) annule \(u\), et ses racines sont distinctes car \(a\neq 0\). Si \(\pi_u\) était de degré 1, on aurait \(ap=0\) ou \(a(p-\mathrm{Id})=0\), ce qui est exclu. Donc \(\pi_u=(X-b)(X-a-b)\), \(\mathrm{Sp}(u)=\{b,a+b\}\), et \(u\) est diagonalisable car \(\pi_u\) est simplement scindé.
- Avec \(a=2\) et \(b=-1\), on obtient \(\pi_s=(X+1)(X-1)=X^2-1\). Ainsi, \(s^2=\mathrm{Id}\) : \(s\) est la symétrie par rapport à \(\mathrm{Im}\,p\), parallèlement à \(\ker p\).
Corrigé de l’exercice 11 – Puissances par division euclidienne
Idée clé : le reste de \(X^m\) modulo \(\chi_A\) se lit en évaluant en 3 et, pour la racine double 2, en évaluant aussi la dérivée.
- On développe \(\det(XI_3-A)\) selon la dernière ligne, qui vaut \((0,0,X-3)\) :
\[\chi_A=(X-3)\left[(X-3)(X-1)+1\right]=(X-3)(X^2-4X+4).\]
Donc \(\chi_A=(X-2)^2(X-3)\). - On a \(A-2I_3=\begin{pmatrix}1&-1&1\\1&-1&1\\0&0&1\end{pmatrix}\) et \((A-2I_3)(A-3I_3)=\begin{pmatrix}-1&1&0\\-1&1&0\\0&0&0\end{pmatrix}\neq 0\). Le seul autre diviseur unitaire de \(\chi_A\) contenant les racines 2 et 3 est \(\chi_A\) lui-même. Donc \(\pi_A=\chi_A\), qui a une racine double : \(A\) n’est pas diagonalisable.
- En évaluant \(X^m=Q_m\chi_A+R_m\) en 2, on obtient \(\alpha=2^m\). On dérive : \(mX^{m-1}=Q_m^{\prime}\chi_A+Q_m\chi_A^{\prime}+R_m^{\prime}\). Comme 2 est racine double, \(\chi_A(2)=\chi_A^{\prime}(2)=0\), donc \(\beta=R_m^{\prime}(2)=m2^{m-1}\). Enfin, en 3 : \(\alpha+\beta+\gamma=3^m\). Ainsi, \(\alpha=2^m\), \(\beta=m2^{m-1}\), \(\gamma=3^m-2^m-m2^{m-1}\).
- Par Cayley-Hamilton, \(A^m=R_m(A)\). On calcule \((A-2I_3)^2=\begin{pmatrix}0&0&1\\0&0&1\\0&0&1\end{pmatrix}\). En regroupant les trois termes, on obtient
\[A^m=\begin{pmatrix}(m+2)2^{m-1}&-m2^{m-1}&3^m-2^m\\m2^{m-1}&(2-m)2^{m-1}&3^m-2^m\\0&0&3^m\end{pmatrix}.\]
Pour \(m=1\), on retrouve bien \(A\), ce qui confirme le calcul.
Corrigé de l’exercice 12 – Une matrice compagnon
Idée clé : le vecteur \(e_1\) engendre tout l’espace sous l’action de \(C\), ce qui interdit un annulateur de petit degré.
- On développe selon la première ligne :
\[\chi_C=\begin{vmatrix}X&0&2\\-1&X&-1\\0&-1&X-2\end{vmatrix}=X\left(X(X-2)-1\right)+2.\]
Donc \(\chi_C=X^3-2X^2-X+2=P\). - On a \(Ce_1=e_2\) et \(C^2e_1=Ce_2=e_3\). Soit \(Q=c_0+c_1X+c_2X^2\) tel que \(Q(C)=0\). Alors \(Q(C)e_1=c_0e_1+c_1e_2+c_2e_3=0\), donc \(Q=0\). Ainsi, \(\deg\pi_C\geq 3\). Comme \(\pi_C\) divise \(\chi_C\) par Cayley-Hamilton, \(\pi_C=P\).
- On vérifie que 1, \(-1\) et 2 sont racines de \(P\). Donc \(P=(X-1)(X+1)(X-2)\), simplement scindé, et \(C\) est diagonalisable. En résolvant \(CX=\lambda X\), on trouve les vecteurs propres \((-2,-1,1)\) pour 1, \((2,-3,1)\) pour \(-1\), et \((-1,0,1)\) pour 2. Par exemple, \(C(-2,-1,1)^{T}=(-2,-1,1)^{T}\).
- On a \(\dim\mathbb{R}[C]=\deg\pi_C=3\).
Corrigé de l’exercice 13 – Sous-espaces caractéristiques en taille trois
Idée clé : le sous-espace propre de 1 est trop petit ; le sous-espace caractéristique \(\ker(A-I_3)^2\) le complète.
- La matrice est triangulaire : \(\chi_A=(X-2)(X-1)^2\).
- Le système \((A-2I_3)X=0\) donne \(z=0\) puis \(y=0\) : \(\ker(A-2I_3)=\mathrm{Vect}(e_1)\). Ensuite, \((A-I_3)X=0\) donne \(z=0\) et \(x+y=0\) : \(\ker(A-I_3)=\mathrm{Vect}\left((-1,1,0)\right)\). Enfin, \((A-I_3)^2=\begin{pmatrix}1&1&0\\0&0&0\\0&0&0\end{pmatrix}\), donc \(\ker(A-I_3)^2=\mathrm{Vect}\left((-1,1,0),(0,0,1)\right)\).
- Le sous-espace propre de 1 est de dimension 1, alors que la multiplicité vaut 2 : \(A\) n’est pas diagonalisable. Par conséquent, \(\pi_A\neq(X-2)(X-1)\), et \(\pi_A=\chi_A\).
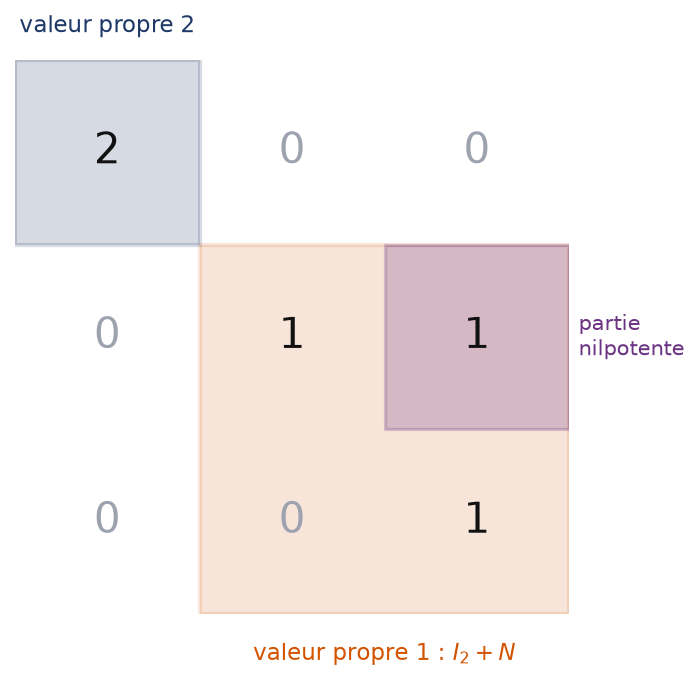
- Posons \(f_1=e_1\), \(f_2=(-1,1,0)\) et \(f_3=e_3\). Ces vecteurs forment une base, car la matrice \(Q=\begin{pmatrix}1&-1&0\\0&1&0\\0&0&1\end{pmatrix}\) est de déterminant 1. La somme \(\ker(A-2I_3)\oplus\ker(A-I_3)^2\) est donc bien \(\mathbb{R}^3\). Ensuite, \(Af_1=2f_1\), \(Af_2=f_2\) et \(Af_3=(-1,1,1)=f_2+f_3\). Ainsi, \(Q^{-1}AQ=\begin{pmatrix}2&0&0\\0&1&1\\0&0&1\end{pmatrix}\).
La figure montre la structure obtenue : un bloc de taille 1 pour la valeur propre 2, et un bloc de taille 2 pour la valeur propre 1, avec sa partie nilpotente.
Corrigé de l’exercice 14 – L’opérateur de différence sur R3[X]
Idée clé : chaque application de \(\Delta\) fait baisser le degré d’une unité ; quatre applications suffisent donc à tout annuler.
- L’application \(\Delta\) est linéaire, comme différence de deux applications linéaires. Si \(P\) est de degré \(d\geq 1\) et de coefficient dominant \(c\), la formule du binôme donne \(P(X+1)-P(X)=cdX^{d-1}+\dots\), avec \(cd\neq 0\). Les constantes ont une image nulle. Comme \(\Delta(1)=0\), \(\Delta(X)=1\), \(\Delta(X^2)=2X+1\) et \(\Delta(X^3)=3X^2+3X+1\), la matrice est \(\begin{pmatrix}0&1&1&1\\0&0&2&3\\0&0&0&3\\0&0&0&0\end{pmatrix}\).
- Tout polynôme de degré au plus 3 est annulé par \(\Delta^4\). En revanche, \(\Delta^3(X^3)=6\neq 0\). Donc \(\Delta\) est nilpotent d’indice 4 et \(\pi_\Delta=X^4\).
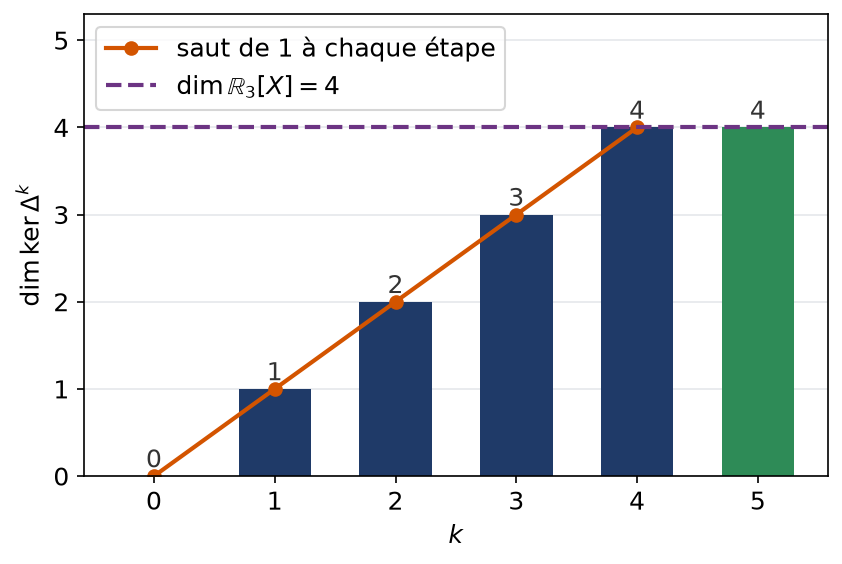
- Si \(\deg P=d\geq k\), alors \(\Delta^k(P)\) est de degré \(d-k\), donc non nul. Si \(\deg P<k\), alors \(\Delta^k(P)=0\). Ainsi, \(\ker\Delta^k=\mathbb{R}_{k-1}[X]\).
- Comme \(-\Delta\) est nilpotent d’indice 4, l’astuce du cours donne \(T^{-1}=\mathrm{Id}-\Delta+\Delta^2-\Delta^3\). On calcule \(\Delta(X^3)=3X^2+3X+1\), \(\Delta^2(X^3)=6X+6\) et \(\Delta^3(X^3)=6\). Donc \(T^{-1}(X^3)=X^3-3X^2-3X-1+6X+6-6=X^3-3X^2+3X-1\), soit \(T^{-1}(X^3)=(X-1)^3\).
La figure trace la dimension de \(\ker\Delta^k\) : elle augmente d’une unité à chaque étape.
Corrigé de l’exercice 15 – Une somme de rangs
Idée clé : le lemme des noyaux donne une somme directe de trois noyaux ; le théorème du rang transforme ensuite les dimensions en rangs.
- Le polynôme \(X^3-3X^2+2X=X(X-1)(X-2)\) annule \(A\) et a trois racines simples réelles. Donc \(A\) est diagonalisable, de spectre inclus dans \(\{0,1,2\}\).
- Par le lemme des noyaux, \(\mathbb{R}^n=\ker A\oplus\ker(A-I_n)\oplus\ker(A-2I_n)\). La somme des trois dimensions vaut donc \(n\). Or, pour tout \(\lambda\), le théorème du rang donne \(\mathrm{rg}(A-\lambda I_n)=n-\dim\ker(A-\lambda I_n)\). En sommant, on obtient \(3n-n\), soit \(\mathrm{rg}\,A+\mathrm{rg}(A-I_n)+\mathrm{rg}(A-2I_n)=2n\).
- On a \(A(A^2-3A+2I_n)=0\). En multipliant à gauche par \(A^{-1}\), il vient \(A^2-3A+2I_n=0\). Autrement dit, le spectre est alors inclus dans \(\{1,2\}\).
Corrigé de l’exercice 16 – Inverse par Cayley-Hamilton en taille trois
Idée clé : le terme constant de \(\chi_A\) est non nul, donc Cayley-Hamilton isole \(A^{-1}\) comme polynôme de degré 2 en \(A\).
- On développe selon la première ligne :
\[\chi_A=\begin{vmatrix}X-1&-1&0\\0&X-1&-1\\-1&0&X-1\end{vmatrix}=(X-1)^3+(-1)\cdot 1.\]
En effet, le cofacteur du coefficient \(-1\) en position \((1,2)\) vaut \(-\left(0\cdot(X-1)-(-1)(-1)\right)=1\). Donc \(\chi_A=(X-1)^3-1=X^3-3X^2+3X-2\). Avec \(a^3-1=(a-1)(a^2+a+1)\) et \(a=X-1\), on obtient \(\chi_A=(X-2)(X^2-X+1)\) dans \(\mathbb{R}[X]\). Le trinôme a pour discriminant \(-3\). Dans \(\mathbb{C}[X]\), on a donc \(\chi_A=(X-2)\left(X-e^{i\pi/3}\right)\left(X-e^{-i\pi/3}\right)\). - Cayley-Hamilton donne \(A^3-3A^2+3A=2I_3\), soit \(A(A^2-3A+3I_3)=2I_3\). Ainsi, \(2A^{-1}=A^2-3A+3I_3\). Avec \(A^2=\begin{pmatrix}1&2&1\\1&1&2\\2&1&1\end{pmatrix}\), on trouve \(A^{-1}=\frac{1}{2}\begin{pmatrix}1&-1&1\\1&1&-1\\-1&1&1\end{pmatrix}\). On vérifie par exemple que la première ligne de \(A\) fois cette matrice donne \((1,0,0)\).
- Le polynôme \(\chi_A\) n’est pas scindé sur \(\mathbb{R}\). Or une matrice diagonalisable sur \(\mathbb{R}\) a un polynôme caractéristique scindé : \(A\) n’est pas diagonalisable sur \(\mathbb{R}\). Sur \(\mathbb{C}\), elle a trois valeurs propres distinctes : elle y est diagonalisable. Enfin, \(\pi_A\) admet ces trois valeurs propres pour racines et divise \(\chi_A\). Donc \(\pi_A=\chi_A\).
Pour approfondir
Corrigé de l’exercice 17 – Restriction et codiagonalisation
Idée clé : la commutation rend les sous-espaces propres de \(u\) stables par \(v\), et la restriction d’un diagonalisable reste diagonalisable.
- Soit \(\lambda\in\mathrm{Sp}(u)\) et \(x\in E_\lambda(u)\). Alors \(u(v(x))=v(u(x))=\lambda v(x)\). Donc \(v(x)\in E_\lambda(u)\) : ce sous-espace est stable par \(v\).
- Le polynôme \(\pi_v\) est simplement scindé et annule l’endomorphisme induit \(v_\lambda\) par \(v\) sur \(E_\lambda(u)\). Ainsi, \(v_\lambda\) est diagonalisable.
- Pour chaque \(\lambda\), on choisit une base de \(E_\lambda(u)\) formée de vecteurs propres de \(v_\lambda\). Ce sont aussi des vecteurs propres de \(u\), pour la valeur \(\lambda\). Comme \(u\) est diagonalisable, \(E=\bigoplus_\lambda E_\lambda(u)\). La réunion de ces bases est donc une base de vecteurs propres communs à \(u\) et \(v\).
- Le polynôme \(X^2-1\) est simplement scindé et annule \(A\) et \(B\) : elles sont diagonalisables. Comme elles commutent, il existe \(P\) inversible telle que \(P^{-1}AP=D_1\) et \(P^{-1}BP=D_2\) soient diagonales, à coefficients dans \(\{-1,1\}\). Alors \(P^{-1}ABP=D_1D_2\) est diagonale, à coefficients dans \(\{-1,1\}\). Donc \(AB\) est diagonalisable et \(\mathrm{Sp}(AB)\subset\{-1,1\}\).
Corrigé de l’exercice 18 – Nilpotent d’indice maximal
Idée clé : la suite des dimensions \(d_k\) croît strictement jusqu’à \(n\), mais par sauts d’au plus \(d_1\) ; si \(d_1=1\), il faut \(n\) sauts.
- Raisonnons par l’absurde avec une combinaison nulle \(\sum_{k=0}^{p-1}c_ku^k(x)=0\) dont un coefficient au moins est non nul. Notons \(k_0\) l’indice du premier coefficient non nul. Composer par \(u^{p-1-k_0}\) fait disparaître les termes suivants, puisque \(u^{m}=0\) dès que \(m\geq p\). Il reste \(c_{k_0}u^{p-1}(x)=0\), ce qui est absurde. La famille est libre, et elle compte \(p\) vecteurs, donc \(p\leq n\).
- Supposons \(\ker u^k=\ker u^{k+1}\) et soit \(x\in\ker u^{k+2}\). Alors \(u(x)\in\ker u^{k+1}=\ker u^k\), donc \(x\in\ker u^{k+1}\). L’inclusion inverse étant toujours vraie, \(\ker u^{k+1}=\ker u^{k+2}\). Par récurrence, la suite des noyaux est alors constante à partir du rang \(k\). Or \(\ker u^{p-1}\neq E=\ker u^{p}\). Une égalité avant le rang \(p\) est donc impossible : \((d_k)\) est strictement croissante pour \(0\leq k\leq p\).
- Soit \(w\) la restriction de \(u^k\) à \(\ker u^{k+1}\). Pour \(x\in\ker u^{k+1}\), on a \(u(u^k(x))=0\), donc \(\mathrm{Im}\,w\subset\ker u\). De plus, \(\ker w=\ker u^k\cap\ker u^{k+1}=\ker u^k\). Le théorème du rang donne \(d_{k+1}=d_k+\mathrm{rg}\,w\leq d_k+d_1\). Ainsi, \(d_{k+1}-d_k\leq d_1\).
- Si \(p=n\), la suite \(d_0=0<d_1<\dots<d_n=n\) est formée d’entiers strictement croissants : chaque saut vaut exactement 1, donc \(d_1=1\). Réciproquement, si \(d_1=1\), la question 3 donne \(d_k\leq k\) pour tout \(k\). En particulier, \(n=d_p\leq p\), et comme \(p\leq n\), \(p=n\).
- Notons \(f_i=u^{n-i}(x)\) pour \(1\leq i\leq n\). C’est une base d’après la question 1. On a \(u(f_1)=u^n(x)=0\) et \(u(f_i)=f_{i-1}\) pour \(i\geq 2\). La matrice est donc la matrice dont les seuls coefficients non nuls sont des 1 juste au-dessus de la diagonale. Par exemple, pour \(n=3\), c’est \(\begin{pmatrix}0&1&0\\0&0&1\\0&0&0\end{pmatrix}\).
Corrigé de l’exercice 19 – Problème : racines carrées d’une matrice
Idée clé : une racine carrée de \(M\) commute avec \(M\) ; elle laisse donc stables les sous-espaces propres, ce qui la rend diagonale dans une base propre de \(M\).
A. Le cas d’une matrice diagonale.
- Si \(B^2=D\), alors \(BD=B^3=DB\). Donc \(B\) commute avec \(D\).
- Soit \(B=(b_{ij})\) qui commute avec \(D=\mathrm{diag}(d_1,d_2,d_3)\). Le coefficient \((i,j)\) de \(BD\) vaut \(b_{ij}d_j\), celui de \(DB\) vaut \(d_ib_{ij}\). Ainsi, \((d_j-d_i)b_{ij}=0\). Comme les \(d_i\) sont distincts, \(b_{ij}=0\) pour \(i\neq j\) : \(B\) est diagonale.
- On cherche donc \(B=\mathrm{diag}(\beta_1,\beta_2,\beta_3)\) avec \(\beta_1^2=1\), \(\beta_2^2=4\) et \(\beta_3^2=9\). Réciproquement, ces matrices conviennent. Les solutions sont les 8 matrices \(\mathrm{diag}(\pm 1,\pm 2,\pm 3)\), avec des signes indépendants.
- Par interpolation de Lagrange,
\[L=\frac{(X-4)(X-9)}{24}-\frac{2(X-1)(X-9)}{15}+\frac{3(X-1)(X-4)}{40}.\]
Après réduction au dénominateur 120, il vient \(L=\frac{-X^2+25X+36}{60}\). On vérifie \(L(1)=\frac{60}{60}=1\), \(L(4)=\frac{120}{60}=2\) et \(L(9)=\frac{180}{60}=3\). Ainsi, \(L(D)=\mathrm{diag}(1,2,3)\), et \(L(D)^2=D\).
B. Trois valeurs propres distinctes.
- La matrice \(M\) a trois valeurs propres distinctes en dimension 3 : elle est diagonalisable, et ses sous-espaces propres sont des droites. Comme dans la partie A, toute solution commute avec \(M\). Si \(Mx=\lambda x\), alors \(M(Bx)=B(Mx)=\lambda Bx\), donc \(Bx\) appartient à la même droite propre. Ainsi, \(B\) laisse stable chaque droite propre de \(M\).
- Soit \(P\) inversible dont les colonnes sont des vecteurs propres de \(M\), pour 1, 4 et 9. D’après la question 5, \(P^{-1}BP\) est diagonale, de coefficients \(\beta_i\) vérifiant \(\beta_i^2=\lambda_i\). Réciproquement, chaque choix de signes donne une solution. Il y a donc exactement 8 solutions. Pour chacune, soit \(L_\beta\) le polynôme d’interpolation tel que \(L_\beta(\lambda_i)=\beta_i\). Alors \(L_\beta(M)=P\,\mathrm{diag}(\beta_1,\beta_2,\beta_3)P^{-1}=B\) : toutes les solutions sont des polynômes en \(M\).
C. Une matrice nilpotente sans racine carrée.
- On a \(B^6=J^3=0\), donc \(B\) est nilpotente. Son indice est au plus 3, la dimension de l’espace, donc \(B^3=0\).
- Il vient \(J^2=B^4=B\cdot B^3=0\). Or \(J^2\) a un coefficient 1 en position \((1,3)\), donc \(J^2\neq 0\). C’est une contradiction. Par conséquent, \(J\) n’a aucune racine carrée, ni dans \(\mathcal{M}_3(\mathbb{C})\), ni a fortiori dans \(\mathcal{M}_3(\mathbb{R})\).
Ce problème illustre bien le rôle des polynômes annulateurs. Dans les parties A et B, la diagonalisabilité et la commutation font tout le travail. Dans la partie C, au contraire, c’est la majoration de l’indice de nilpotence qui fournit l’obstruction.
Pour aller plus loin
- Revoir la leçon : cours de maths spé (MP) sur polynôme minimal et lemme des noyaux
- S’exercer : exercices corrigés de maths spé (MP) sur polynôme minimal et lemme des noyaux
- Bases utiles : Polynôme caractéristique, diagonalisation, trigonalisation, Idéaux, anneau Z/nZ et théorème chinois
- Chapitre d’avant : Polynôme caractéristique, diagonalisation, trigonalisation
- Chapitre d’après : Normes, boules et suites dans un espace normé
- Vérifier ses acquis : QCM de maths spé (MP) sur polynôme minimal et lemme des noyaux
- Contrôle corrigé en temps limité : Polynômes annulateurs et spectre : contrôle de maths en MP
- Tous les chapitres : le sommaire de maths spé (MP)
- Après le bac : les maths post-bac, de la MPSI à la L3
Télécharger ou imprimer cette fiche «corrigé des exercices : Polynôme minimal et lemme des noyaux en maths spé (MP)» au format PDF afin de pouvoir travailler en totale autonomie.
Ressources de maths en Maths spé (MP)
Cours
Tout voir
Exercices corrigés
Tout voir
Contrôles
Tout voir
QCM
Tout voir